Mars Rover UGV med « Ellipse-N» -N
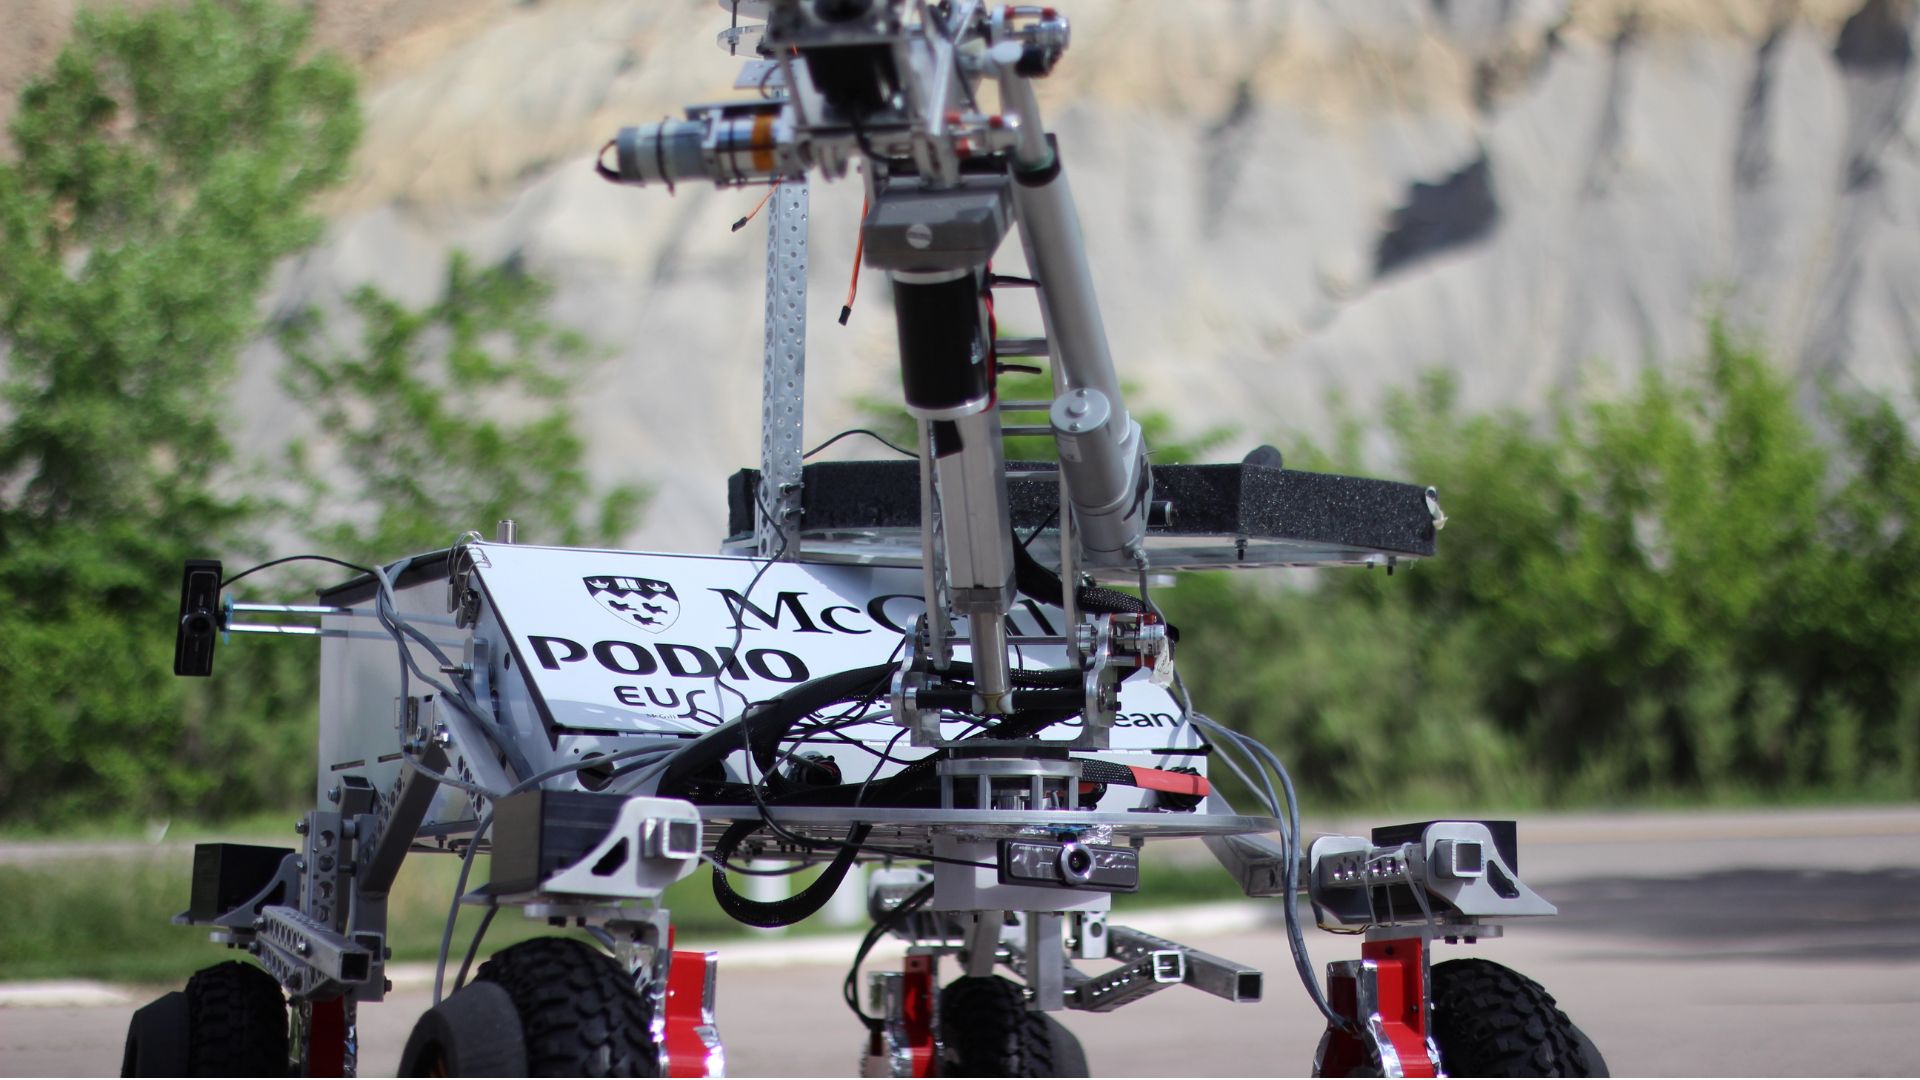
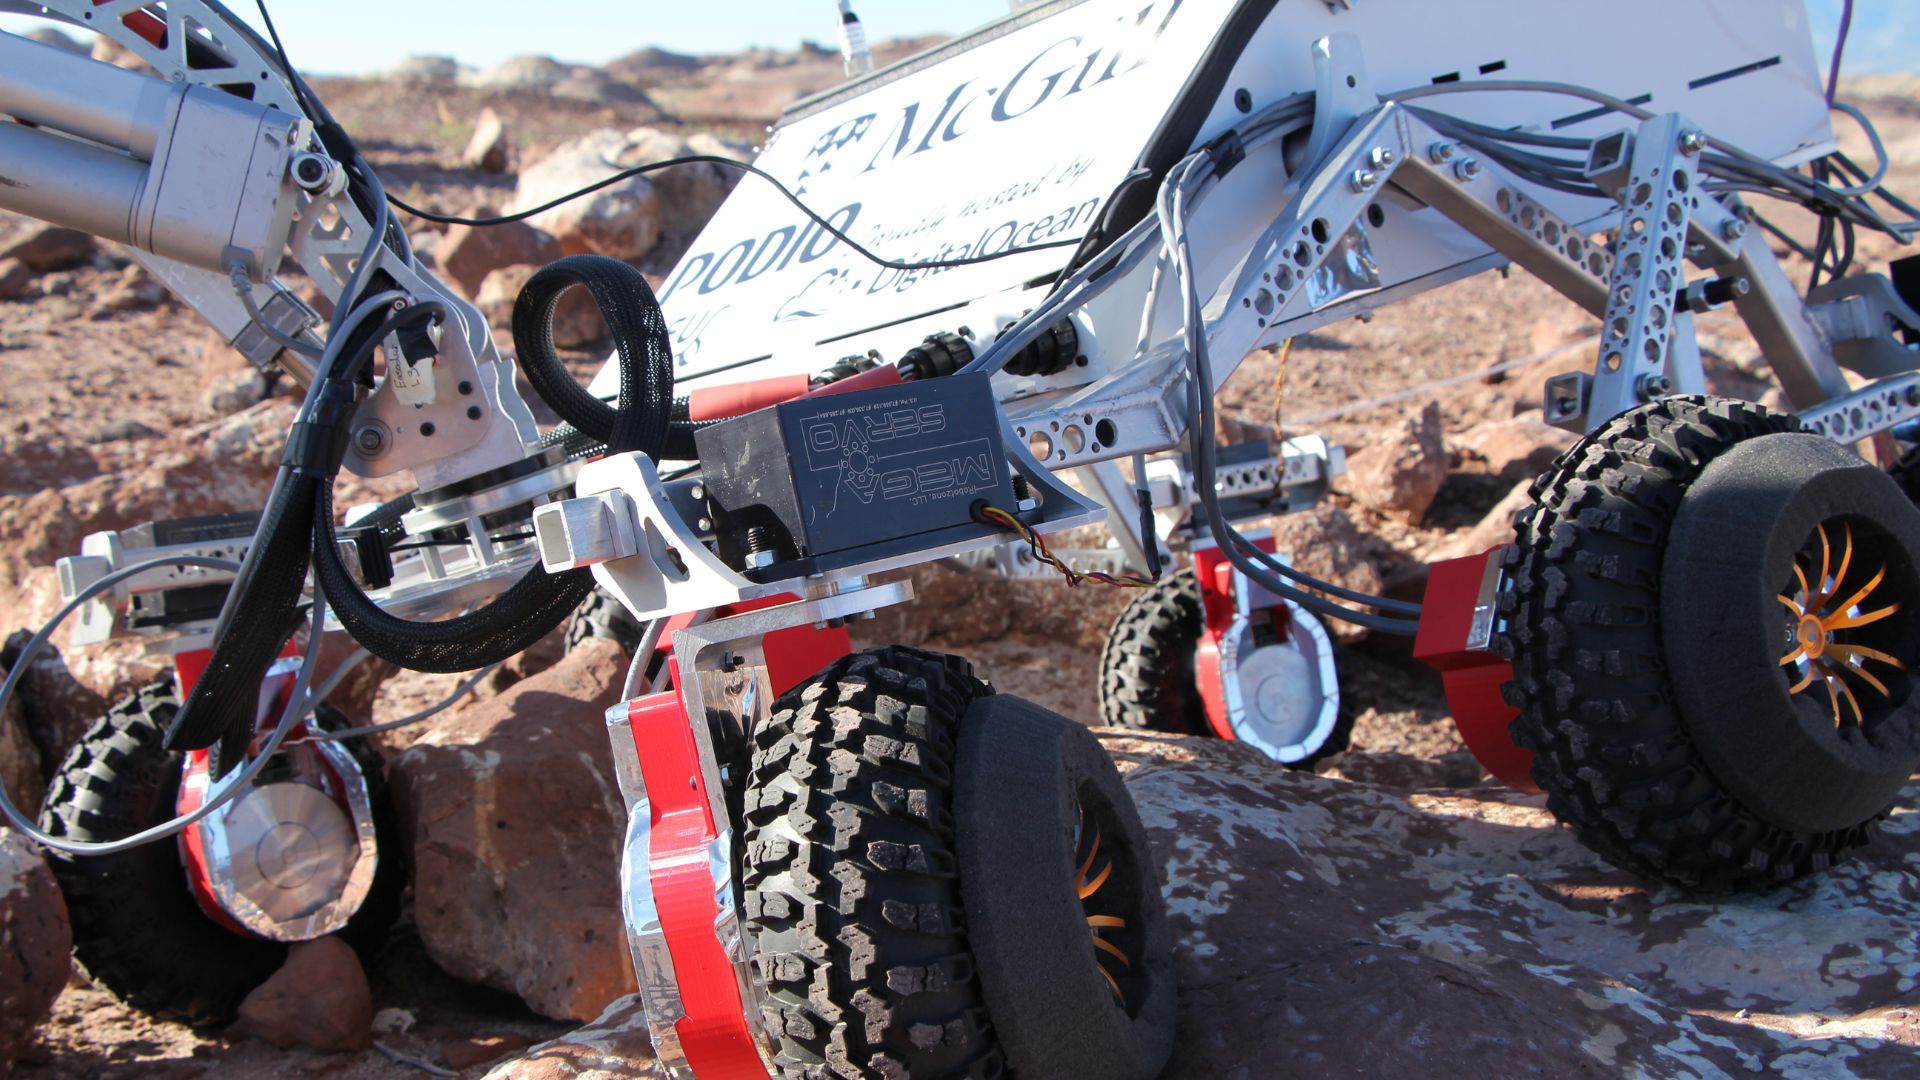
Mc Gills Den halvautonome Mars-roveren er utstyrt med en SBG-miniatyr INS/GNSS for autonom navigasjon.
«Enheten gjorde det mulig for oss å stoppe opp 20 centimeter fra det siste veipunktet, etter over 500 meter med blindnavigering – noe som aldri tidligere hadde blitt oppnådd i konkurransen.» | « McGill Robotics »-teamet
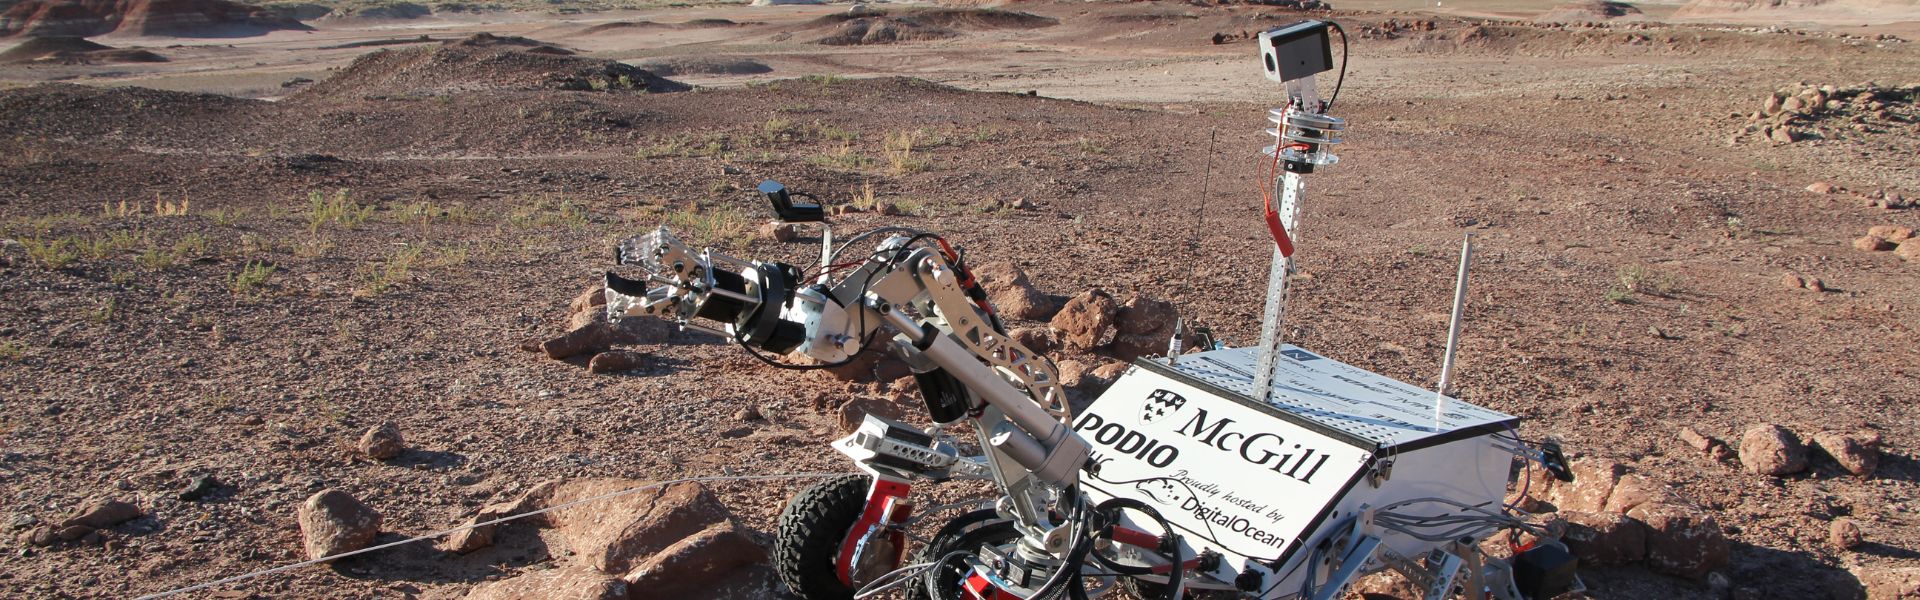
Mars-rover-prosjektet
McGill Robotics -teamet utviklet roboten for å delta i to internasjonale konkurranser der hvert lag måtte styre sin rover fra et skjult kontrollsenter i et Mars-lignende ørkenmiljø gjennom ulike løp for å utføre komplekse oppgaver.
Oppgavene omfattet å krysse ulendt terreng, frakte nyttelast til avsidesliggende steder, betjene et komplekst kontrollpanel og analysere innsamlede jordprøver.
Under hvert løp ble lagene forventet å styre roverne sine trådløst over en avstand på mer enn 1 kilometer og kontinuerlig stole på sensorinformasjon fra de innebygde IMU-ene, GPS-en, kameraene og de vitenskapelige instrumentene.
Beste gjennomføring av navigasjonsoppgaven for blinde
Teamet skaffet seg en IG-500N fr SBG Systemsmellom konkurransene, noe som viste seg å være avgjørende for deres suksess i ERC. Dessuten gjorde IG-500N-modellens presisjon det mulig å oppnå høyest poengsum i oppgavene med blindnavigering. I denne oppgaven skal lagene navigere til GPS-koordinater i vanskelig terreng uten å bruke kameraer.
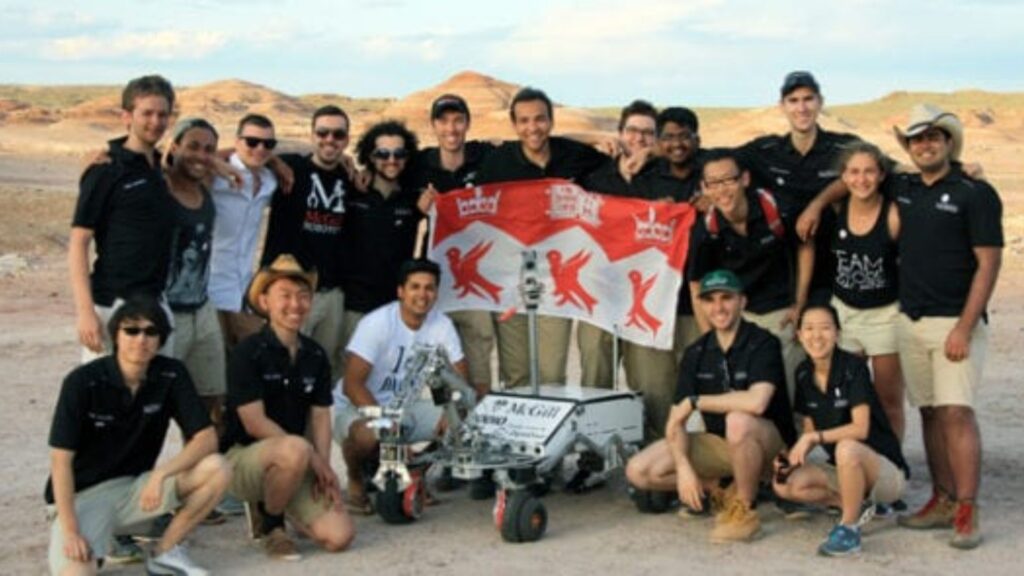
Enheten gjorde det mulig for oss å stoppe opp 20 centimeter fra det siste veipunktet, etter over 500 meter med blindnavigering – noe som aldri tidligere hadde blitt gjennomført i konkurransen.
Enkel integrering
Mc Gills et sbgCom-biblioteket, som følger med IG-500N, effektivt inn i sin programvarearkitektur ved hjelp av en C++-wrapper.
De benyttet initialiseringsfunksjonen i klassens konstruktør og implementerte tilbakekallingsfunksjonene for tråd-sikker drift, slik at de kontinuerlig kunne motta oppdateringer fra enheten uten å forstyrre overføringsprosessen til resten av systemet. Dette ble deretter brukt til å opprette en ROS-publiserer. Kvaliteten på bibliotekets implementering og grensesnittdesign gjorde hele denne prosessen svært brukervennlig og ganske enkel.

«Vi er utrolig takknemlige overfor SBG Systems, da våre fremragende prestasjoner i European Rover Challenge utvilsomt ikke ville vært mulig uten den enestående støtten fra SBG Systems.» | McGill Robotics -teamet
Ellipse-N
Ellipse-N er et kompakt, høytytende RTK-inertialnavigasjonssystem med en integrert dual-band-mottaker som støtter fire konstellasjoner ( GNSS ). Videre gir den posisjonsdata for rulling, krengning, kurs, heving og centimeterpresis posisjonering ( GNSS ).
Ellipse -N-sensoren yter best i dynamiske miljøer og under tøffe GNSS forhold. I tillegg fungerer den også i mindre dynamiske anvendelser ved bruk av magnetisk kurs.

Be om et tilbud på Ellipse N
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er nyttelast?
Med nyttelast menes alt utstyr, alle enheter eller alt materiale som et kjøretøy (drone, fartøy …) frakter for å utføre sin tiltenkte oppgave utover de grunnleggende funksjonene. Nyttelasten skiller seg fra komponentene som er nødvendige for driften av kjøretøyet, slik som motorer, batteri og ramme.
Eksempler på nyttelaster:
- Kameraer: kameraer med høy oppløsning, termiske kameraer…
- Sensorer: LiDAR, hyperspektrale sensorer, kjemiske sensorer…
- Kommunikasjonsutstyr: radioer, signalforsterkere…
- Vitenskapelige instrumenter: værsensorer, luftprøvetakere…
- Annet spesialutstyr
Godtar « INS » signaler fra eksterne hjelpesensorer?
Inertialnavigasjonssystemene fra vårt selskap mottar data fra eksterne hjelpesensorer, som for eksempel luftdatasensorer, magnetometre, odometre, DVL og andre.
Denne integrasjonen gjør « INS » svært allsidig og pålitelig, spesielt i miljøer der tilgang til GNSS er nektet.
Disse eksterne sensorene forbedrer den generelle ytelsen og nøyaktigheten til INS ved å levere supplerende data.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
