GNSS ’daki kesintiler sırasında navigasyonun kesintisizliği
Navigasyon çözümlerimiz, özellikle diğer navigasyon teknolojilerinin başarısız olabileceği zorlu ortamlarda, İnsansız Kara Araçları (UGV’ler) için birçok avantaj sunmaktadır.
UGV’leriniz artık GNSS sinyallerinin bulunmadığı, güvenilir olmadığı veya kasıtlı olarak engellendiği ortamlarda (örneğin, kentsel kanyonlar, yeraltı tünelleri veya çatışmalı savaş alanları) etkin bir şekilde çalışabilir. Bu durum, GNSS parazitlerinin UGV’nizin navigasyon doğruluğunu tehlikeye atabileceği kurtarma ve savunma görevleri için hayati önem taşımaktadır.
Navigasyon çözümlerimiz sayesinde, UGV'niz GNSS gibi harici referanslara bağımlı kalmadan kesintisiz navigasyon verisi alır. Bu, iletişim veya harici sinyallerin kesildiği durumlarda bile UGV'nizin durum farkındalığını ve özerkliğini korumasını sağlar.
Dinamik ortamlarda yüksek hassasiyet
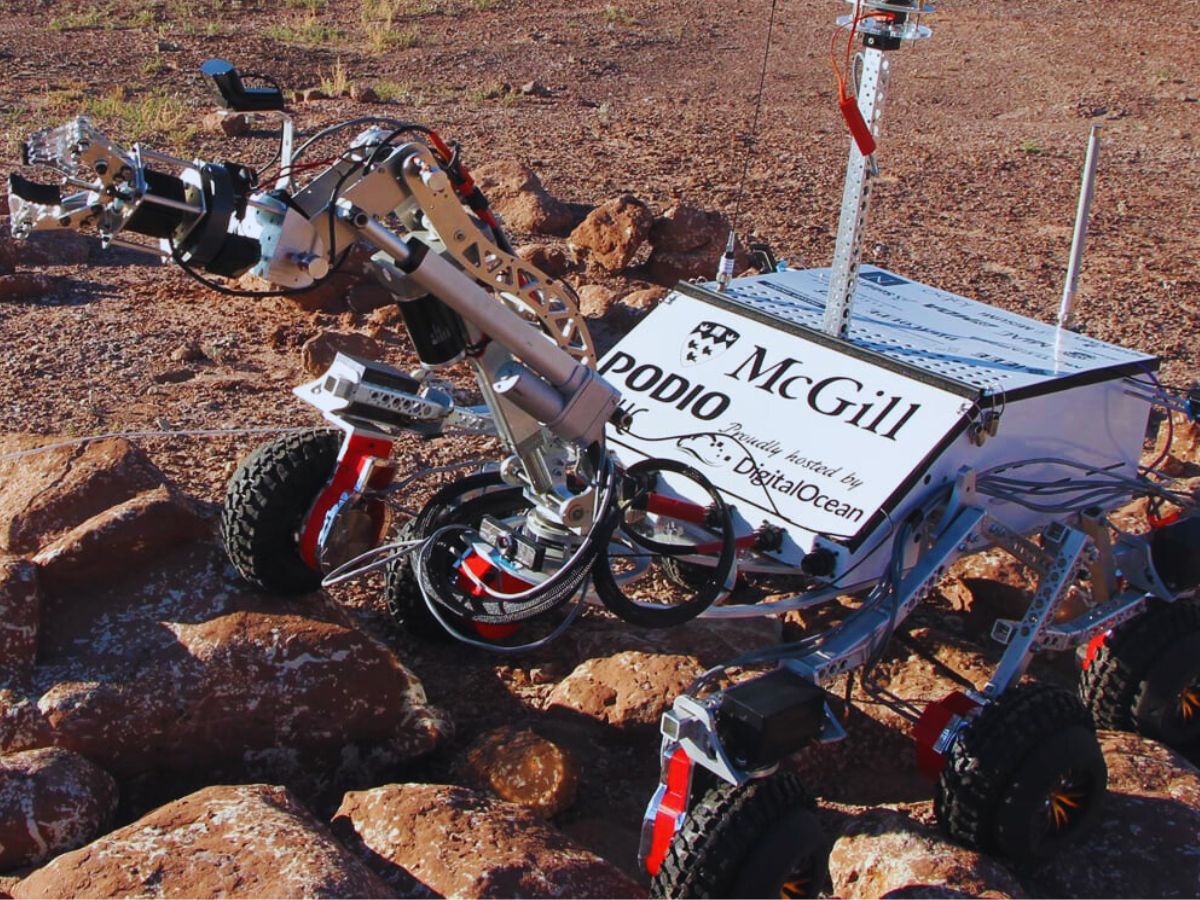
Navigasyon sistemlerimiz aracılığıyla aracın konumu, hızı ve yönelimi (yuvarlanma, eğilme, sapma) hakkında gerçek zamanlı veriler sürekli olarak toplanır; bu sayede engebeli araziler veya arazi sürüş koşulları gibi son derece dinamik ortamlarda bile hassas kontrol sağlanır.
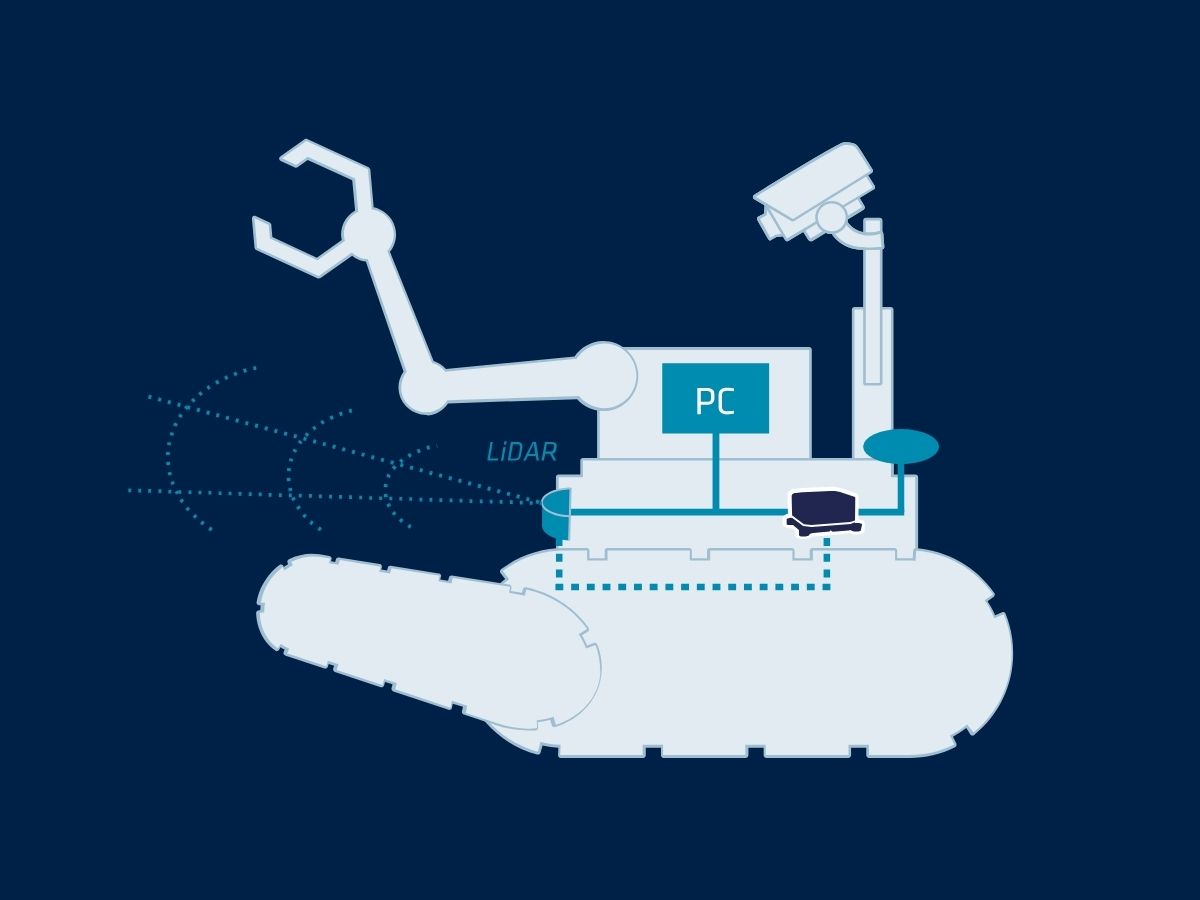
Sensörlerimizin hassasiyeti, karmaşık ve hızla değişen ortamlarda güvenilir performans sağlar. Araç konum verilerini zenginleştirmek için, INS ürünümüzü kameralar, LiDAR ve odometri gibi diğer araç içi sensörlerle entegre ederek çoklu sensörlü bir navigasyon sistemi oluşturabilirsiniz. Bu sensör füzyonu, genel konum belirleme doğruluğunu ve durum farkındalığını artırır.
Ayrıca, son derece güvenilir navigasyon verileri sunarak çarpışma veya görev başarısızlığı olasılığını azaltır. Bu, güvenliğin öncelikli olduğu askeri operasyonlarda veya tehlikeli ortamlarda özellikle önemlidir.
Zorlu koşullarda dayanıklılık
Otonom kara araçları genellikle toz, hava koşulları veya elektromanyetik parazit gibi çevresel faktörlerin diğer navigasyon sistemlerini etkileyebileceği aşırı ortamlarda (çöller, ormanlar veya afet bölgeleri gibi) çalışır.
Çözümlerimiz bu tür koşullara karşı son derece dayanıklıdır ve sağlam bir performans sağlar. Sensörlerimiz, son derece hassas yön ve konum verileri sağlayarak, otonom kara aracının (UGV) karmaşık rotaları otonom olarak planlama ve takip etme yeteneğini geliştirir ve insan müdahalesini en aza indirir.
Bu yetenek, savunma, lojistik ve endüstriyel uygulamalarda operasyonel verimliliği artırır.
Ürün seçimi
Çözümlerimiz, UGV platformlarıyla sorunsuz bir şekilde entegre olarak, en zorlu koşullarda bile güvenilir bir performans sunar.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Savunma uygulamaları broşürü
Broşürümüzü doğrudan e-posta kutunuza alın!
Örnek olay incelemeleri
UGV atalet çözümlerimizin ardındaki başarı öykülerini keşfedin. Gelişmiş navigasyon sistemlerimizin çeşitli sektörlerdeki UGV operasyonları üzerindeki önemli etkisini öğrenin.
Her bir vaka çalışmasında, gelişmiş atalet sensörlerimizin ve GNSS teknolojimizin pratik durumlarda nasıl tutarlı bir şekilde eşsiz bir doğruluk, güvenilirlik ve performans sağladığını ortaya koyan somut örnekleri inceliyoruz. Çözümlerimizin karmaşık zorlukları nasıl aştığına ve operasyonel mükemmelliği nasıl desteklediğine dair ayrıntılı bilgiler ve pratik örnekler edinin.
Vaka çalışmalarımızı inceleyerek, atalet çözümlerimizin projelerinizi nasıl bir üst seviyeye taşıyabileceğini ve olağanüstü sonuçlar elde etmenizi nasıl sağlayabileceğini keşfedin.



Hakkımızda konuşuyorlar
Teknolojimizi benimseyen yenilikçiler ve müşterilerimizden ilk elden dinleyin.
Müşterilerimizin yorumları ve başarı öyküleri, sensörlerimizin pratik UGV navigasyon uygulamalarında yarattığı önemli etkiyi ortaya koymaktadır.



Diğer insansız sistem uygulamalarını keşfedin
Kara, deniz ve havada insansız platformlarda atalet sistemlerinin çok çeşitli uygulama alanlarını keşfedin. Otonom kara araçlarından İHA’lara, su altı drone’larından yüzey gemilerine kadar, teknolojilerimiz en zorlu ortamlarda bile hassas navigasyon, denge ve kontrol sağlar.
Sorularınız var mı?
GNSS 'in GPS'e göre farkı nedir?
GNSS "Global Navigation Satellite System" (Küresel Navigasyon Uydu Sistemi) ve " Global Positioning System" ( Küresel Konumlandırma Sistemi) kısaltmalarıdır. Bu terimler genellikle birbirinin yerine kullanılır, ancak uydu tabanlı navigasyon sistemleri kapsamında farklı kavramları ifade ederler.
GNSS tüm uydu navigasyon sistemlerini kapsayan genel bir terimdir; oysa GPS, özellikle ABD sistemini ifade eder. Bu terim, daha kapsamlı bir küresel kapsama alanı sunan birçok sistemi içerirken, GPS ise bu sistemlerden sadece biridir.
GNSS, birden fazla sistemden gelen verileri entegre ederek daha yüksek doğruluk ve güvenilirlik sağlarken, GPS tek başına kullanıldığında uydu erişilebilirliğine ve çevresel koşullara bağlı olarak bazı sınırlamalarla karşılaşılabilir.
"Jamming" ve "spoofing" ne anlama gelir?
Sinyal bozma ve sahte sinyal yayma, aşağıdakiler gibi uydu tabanlı navigasyon sistemlerinin güvenilirliğini ve doğruluğunu önemli ölçüde etkileyebilen iki tür parazittir: GNSS.
Sinyal bozma, GNSS sistemleri tarafından kullanılan frekanslar üzerinden parazit sinyalleri yayınlayarak uydu sinyallerinin kasıtlı olarak kesintiye uğratılması anlamına gelir. Bu parazit, meşru uydu sinyallerini bastırabilir veya boğabilir; bu da GNSS alıcılarının bilgileri doğru bir şekilde işleyememesine yol açar. Sinyal bozma, genellikle askeri operasyonlarda düşmanların navigasyon yeteneklerini bozmak amacıyla kullanılır; ancak sivil sistemleri de etkileyerek navigasyon hatalarına ve operasyonel zorluklara yol açabilir.
Öte yandan, sahtecilik (spoofing), gerçek GNSS sinyallerini taklit eden sahte sinyallerin iletilmesini içerir. Bu aldatıcı sinyaller, GNSS alıcılarını yanıltarak yanlış konum veya zaman hesaplamalarına yol açabilir. Sahtecilik, navigasyon sistemlerini yanlış yönlendirmek veya yanlış bilgilendirmek için kullanılabilir; bu da araçların veya hava araçlarının rotasından sapmasına ya da yanlış konum verilerinin sağlanmasına neden olabilir. Yalnızca sinyal alımını engelleyen sinyal bozma (jamming) işleminin aksine, sahtecilik, sahte bilgileri meşruymuş gibi sunarak alıcıyı aktif olarak aldatır.
Hem sinyal bozma hem de sahte sinyal yayma, GNSS ’a bağlı sistemlerin bütünlüğü için ciddi tehditler oluşturmaktadır; bu durum, çekişmeli veya zorlu ortamlarda güvenilir çalışmayı sağlamak için gelişmiş karşı önlemlerin ve dayanıklı navigasyon teknolojilerinin kullanılmasını gerektirmektedir.
Atalet navigasyonu nedir?
Atalet navigasyonu, GPS gibi harici sinyallere bağımlı kalmadan, yalnızca dahili sensörleri kullanarak bir aracın konumunu, yönelimini ve hareketini belirlemeye yarayan bir yöntemdir. Temelde, bir atalet navigasyon sistemi (INS), bir nesnenin üç boyutlu uzaydaki ivmesini ve dönüşünü sürekli olarak izleyerek nasıl hareket ettiğini ölçer. Sistem, doğrusal ivmeyi algılamak için ivmeölçerler ve açısal hızı ölçmek için jiroskoplar içeren bir Atalet Ölçüm Birimi (IMU) kullanır. Bu ölçümleri zaman içinde matematiksel olarak entegre ederek, sistem hızı, konumu ve nihayetinde bilinen bir başlangıç noktasına göre konumu hesaplar.
Tamamen bağımsız olması nedeniyle atalet navigasyonu, yeraltında, su altında, uzayda veya GPS sinyalinin alınamadığı koşullarda dahil olmak üzere her türlü ortamda çalışır; bu da onu füzeler, uçaklar, denizaltılar, otonom araçlar ve robotik gibi uygulamalar için vazgeçilmez kılar. Modern INS çözümleri, sapmayı azaltmak ve uzun vadeli doğruluğu artırmak amacıyla genellikle atalet sensörlerini, GNSS alıcıları, manyetometreler, barometreler veya Doppler hız ölçerler gibi ek yardımcı kaynaklarla birleştirir. Yüksek performanslı INS, en zorlu ortamlarda bile istikrarlı ve güvenilir navigasyon verileri sunmak için hassas sensör kalibrasyonuna, gelişmiş filtreleme algoritmalarına ve sağlam hata modellemesine dayanır.
