


Treghetsposisjon
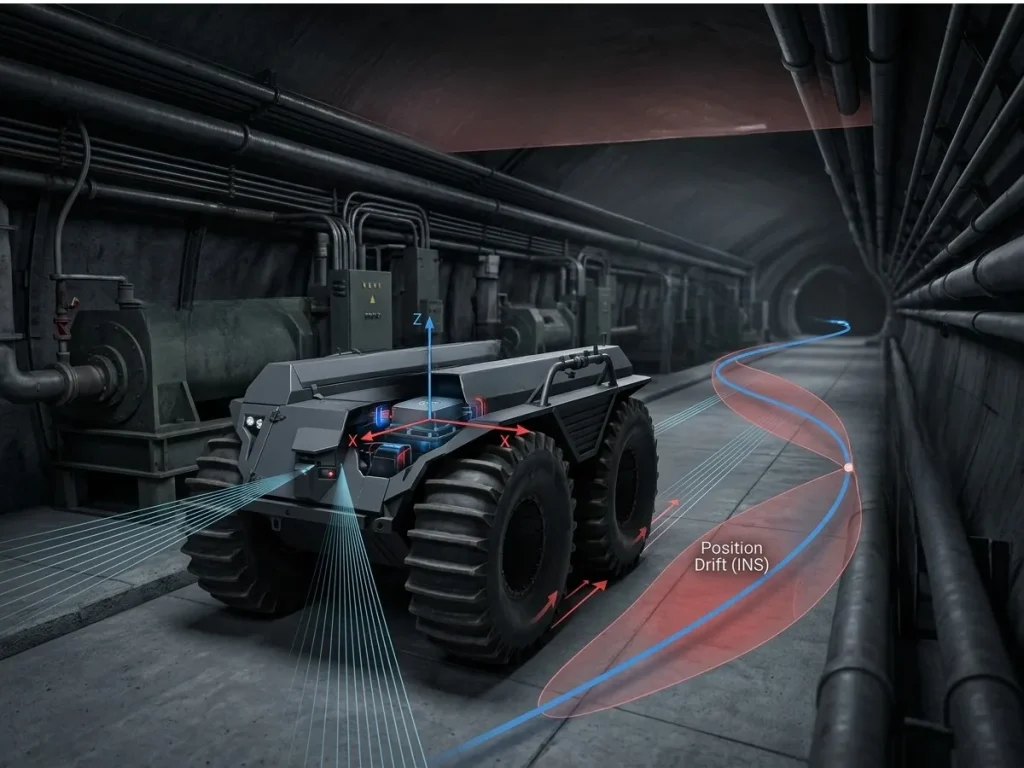
Inertialposisjon er den estimerte tredimensjonale posisjonen til et legeme i bevegelse, beregnet utelukkende på grunnlag av inertialmålinger. Et inertialnavigasjonssystem (INS) fastslår denne posisjonen ved kontinuerlig å integrere akselerasjonsmålinger fra en inertialmåleenhet (IMU), samtidig som det kompenserer for kjøretøyets stilling og jordens rotasjon. Siden beregningen utelukkende baserer seg på sensorer om bord, er inertialposisjonen fortsatt tilgjengelig i miljøer der globale navigasjonssatellittsystemer (GNSS) ikke er tilgjengelige eller er upålitelige.
Estimeringsprosessen starter med spesifikke kraftmålinger som er registrert av treaksede akselerometre i kroppsreferansesystemet. Programmet « INS » omregner disse målingene til navigasjonsreferansesystemet ved hjelp av holdningsmatrisen , beregnet ut fra gyroskoper eller et referansesystem for stilling og kurs (AHRS). Deretter gjenopprettes tyngdekraften for å beregne den faktiske lineære akselerasjonen:
der er den målte spesifikke kraften og er den lokale tyngdekraftsvektoren.
Hastigheten beregnes ved hjelp av numerisk integrasjon:
Posisjonen følger av en andre integrasjon:
Disse mekaniseringsoppdateringene utføres i sanntid med samplingsfrekvenser som vanligvis varierer fra 100 Hz til over 4000 Hz for å fange opp høyfrekvent kjøretøydynamikk og minimere numeriske integrasjonsfeil.
Biasi akselerometeret fører til hastighetsfeil som øker lineært med tiden og posisjonsfeil som vokser kvadratisk.
Biasi gyroskopet fører til holdningsfeil som gir feilaktig gjengivelse av tyngdekraften, noe som genererer ytterligere akselerasjonsfeil og fremskynder posisjonsavviket. Følgelig avviker den inertielle posisjonen gradvis fra den virkelige banen under frittstående drift.
Posisjonsavvik
For å begrense posisjonsavvik under langvarige operasjoner benytter moderne navigasjonssystemer utvidede Kalman-filtre (EKF), Unscented Kalman-filtre (UKF) eller utjevningsalgoritmer basert på posegraf. Filteret estimerer feilvektorer for full tilstand (posisjon, hastighet, orientering, sensoravvik og skalafaktorer) ved å kombinere høyfrekvente mekaniseringer fra « INS » med lavfrekvente absolutte observasjoner fra hjelpesensorer, for eksempel:
- Globale navigasjonssatellittsystemer (GNSS): ved hjelp av to høypresisjonskorreksjonsteknikker, RTK og PPP, som reduserer feilmarginen til centimeter eller til og med millimeter.
- Akustiske sensorer/hastighetssensorer: Doppler-hastighetsmålere (DVL), hjulodometre.
- Perceptuelle sensorer: LiDAR-odometri (LOAM), visuell-inertial odometri (VIO).
Under avbrudd i « GNSS » videreformidler det integrerte filteret tilstandsestimater gjennom « INS »-mekanismen i dead-reckoning-modus. Det benytter residuale sensormodeller for å begrense feilveksten inntil eksterne referansesignaler kommer tilbake.
Høyytelsesfiberoptisk gyroskop (FOG), ringlasergyroskop (RLG) og taktisk MEMS- INS n opprettholder nøyaktig treghetsposisjon over lengre perioder. Treghetsposisjonen gir en kontinuerlig navigasjonsløsning ved å integrere bevegelsesdynamikken. Den langsiktige nøyaktigheten avhenger av ytelsen til treghetssensorene og eksterne hjelpemålinger.
