


Inertiell position
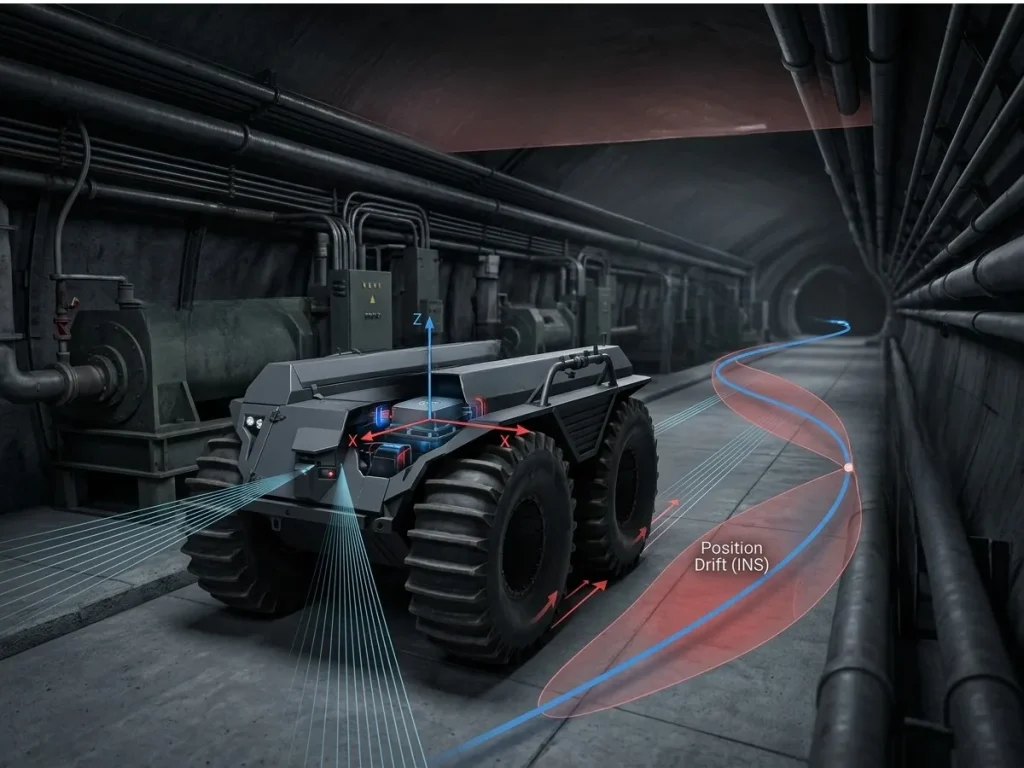
Inertiell position är den uppskattade tredimensionella positionen för en rörlig kropp, beräknad enbart utifrån inertiella mätningar. Ett tröghetsnavigeringssystem (INS) bestämmer denna position genom att kontinuerligt integrera accelerationsmätningar från en tröghetsmätande enhet (IMU), samtidigt som hänsyn tas till fordonets orientering och jordens rotation. Eftersom beräkningen enbart förlitar sig på inbyggda sensorer, förblir den inertiella positionen tillgänglig i miljöer där Global Navigation Satellite Systems (GNSS) är otillgängliga eller opålitliga.
Uppskattningsprocessen börjar med specifika kraftmätningar som samlas in av treaxliga accelerometrar i kroppsramen. INS-systemet omvandlar dessa mätningar till navigeringsramen med hjälp av orienteringsmatrisen , härledd från gyroskop eller ett AHRS (Attitude and Heading Reference System). Tyngdkraften adderas sedan för att återställa den sanna linjära accelerationen:
där är den uppmätta specifika kraften och är den lokala tyngdkraftsvektorn.
Hastigheten erhålls genom numerisk integration:
Positionen erhålls genom en andra integration:
Dessa mekaniseringsuppdateringar utförs i realtid med samplingsfrekvenser som vanligtvis sträcker sig från 100 Hz till över 4000 Hz för att fånga upp fordonsdynamik med hög frekvens och minimera numeriska integreringsfel.
Accelerometerns bias ger upphov till hastighetsfel som ökar linjärt med tiden samt positionsfel som växer kvadratiskt.
Gyroskopets bias introducerar orienteringsfel som felprojicerar tyngdkraften, vilket skapar ytterligare accelerationsfel och påskyndar positionsdriften. Följaktligen avviker den inertiella positionen gradvis från den sanna banan vid fristående drift.
Positionsdrift
För att begränsa positionsdriften under utökade operationer använder moderna navigationssystem utökade Kalman-filter (EKF), Unscented Kalman-filter (UKF) eller utjämningsalgoritmer baserade på poser (pose-graph smoothing). Filtret uppskattar fullständiga feltillståndsvektorer (position, hastighet, orientering, sensorbias och skalningsfaktorer) genom att fusionera höghastighets-INS-mekanisering med långsammare absoluta observationer från stödsensorer, såsom:
- Global Navigation Satellite Systems (GNSS): Genom att använda två högprecisionskorrigeringstekniker, RTK och PPP, som reducerar felet till centimeter- eller till och med millimeternivå.
- Akustiska sensorer/hastighetssensorer: Doppler Velocity Logs (DVL), hjulodometrar.
- Perceptionstensorer: LiDAR Odometry (LOAM), Visual-Inertial Odometry (VIO).
Vid GNSS-avbrott propagerar det integrerade filtret tillståndsuppskattningar genom INS-mekanisering i dödräkningstänkt läge (dead-reckoning). Det använder restsensormodeller för att begränsa feltillväxten tills externa referenssignaler återvänder.
Högpresterande Fiber Optic Gyroscope (FOG), Ring Laser Gyroscope (RLG) och MEMS INS av taktisk kvalitet upprätthåller exakt tröghetsposition under längre tidsperioder. Tröghetspositionen ger en kontinuerlig navigeringslösning genom att integrera rörelsedynamik. Dess långsiktiga noggrannhet beror på tröghetssensorernas prestanda och externa stödmätningar.
