


Atalet konumu
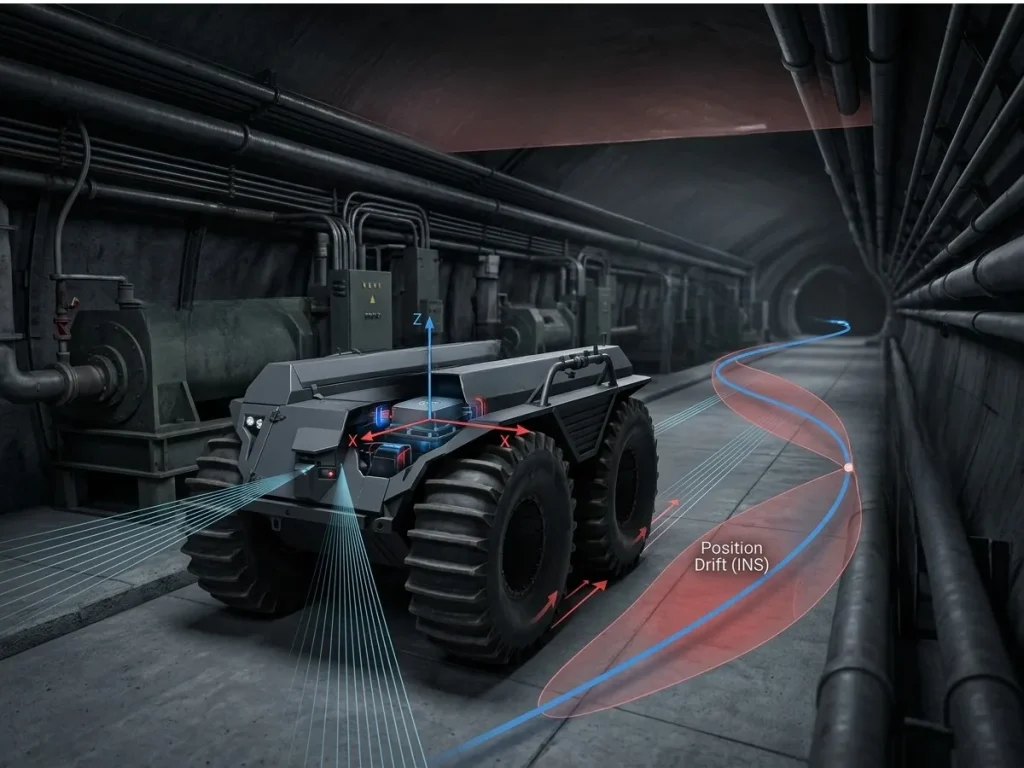
Atalet konumu, hareket halindeki bir cismin, yalnızca atalet ölçümlerinden hesaplanan tahmini üç boyutlu konumudur. Bir Atalet Navigasyon Sistemi (INS), araçın duruşunu ve Dünya’nın dönüşünü telafi ederken, bir Atalet Ölçüm Birimi’nden (IMU) gelen ivme ölçümlerini sürekli olarak entegre ederek bu konumu belirler. Hesaplama yalnızca araçtaki sensörlere dayandığından, Küresel Navigasyon Uydu Sistemleri’nin (GNSS) kullanılamadığı veya güvenilir olmadığı ortamlarda da atalet konumu kullanılabilir olmaya devam eder.
Tahmin süreci, vücut koordinat sisteminde üç eksenli ivmeölçerler tarafından toplanan belirli kuvvet ölçümleriyle başlar. INS , bu ölçümleri tutum matrisi kullanarak navigasyon koordinat sistemine dönüştürür , jiroskoplardan veya bir Konum ve Yön Referans Sisteminden (AHRS) elde edilir. Ardından, gerçek doğrusal ivmeyi bulmak için yerçekimi yeniden hesaba katılır:
nerede ölçülen özgül kuvvet ve yerel yerçekimi vektörüdür.
Hız, sayısal integral yoluyla elde edilir:
Konum, ikinci bir integralden elde edilir:
Bu mekanizasyon güncellemeleri, yüksek frekanslı araç dinamiğini yakalamak ve sayısal entegrasyon hatasını en aza indirmek için genellikle 100 Hz ile 4000 Hz’nin üzerinde değişen örnekleme hızlarında gerçek zamanlı olarak yürütülür.
İvmeölçerdeki sapma, zamanla doğrusal olarak artan hız hataları ve ikinci dereceden artan konum hataları yaratır.
Jiroskop sapması, yerçekimini yanlış yansıtan tutum hatalarına yol açarak ek ivme hataları oluşturur ve konum sapmasını hızlandırır. Sonuç olarak, bağımsız çalışma sırasında atalet konumu gerçek yörüngeden kademeli olarak sapar.
Konum kayması
Uzun süreli operasyonlar sırasında konum sapmasını sınırlamak için, modern navigasyon sistemleri Genişletilmiş Kalman Filtreleri (EKF), Unscented Kalman Filtreleri (UKF) veya poz-grafik düzeltme algoritmalarını kullanır. Filtre, yüksek hızda INS mekanizasyonunu, aşağıdakiler gibi yardımcı sensörlerden gelen daha düşük hızdaki mutlak gözlemlerle birleştirerek tam durum hata vektörlerini (konum, hız, duruş, sensör sapmaları ve ölçek faktörleri) tahmin eder:
- Küresel Navigasyon Uydu Sistemleri (GNSS): RTK ve PPP adlı iki yüksek hassasiyetli düzeltme tekniği kullanılarak, bu hata santimetre hatta milimetre düzeyine indirgenir.
- Akustik/Hız Sensörleri: Doppler Hız Ölçerler (DVL), tekerlekli kilometre sayacı.
- Algısal Sensörler: LiDAR Odometrisi (LOAM), Görsel-Atalet Odometrisi (VIO).
GNSS kesintileri sırasında, entegre filtre, kestirimsel navigasyon modunda INS mekanizması aracılığıyla durum tahminlerini yayar. Harici referans sinyalleri geri dönene kadar hata artışını sınırlamak için artık sensör modellerini kullanır.
Yüksek performanslı Fiber Optik Jiroskop (FOG), Halka Lazer Jiroskop (RLG) ve taktik sınıfı MEMS INS , uzun süreler boyunca doğru atalet konumunu korur. Atalet konumu, hareket dinamiğini entegre ederek kesintisiz bir navigasyon çözümü sunar. Uzun vadeli doğruluğu, atalet sensörünün performansına ve harici destek ölçümlerine bağlıdır.
