


Inertiële positie
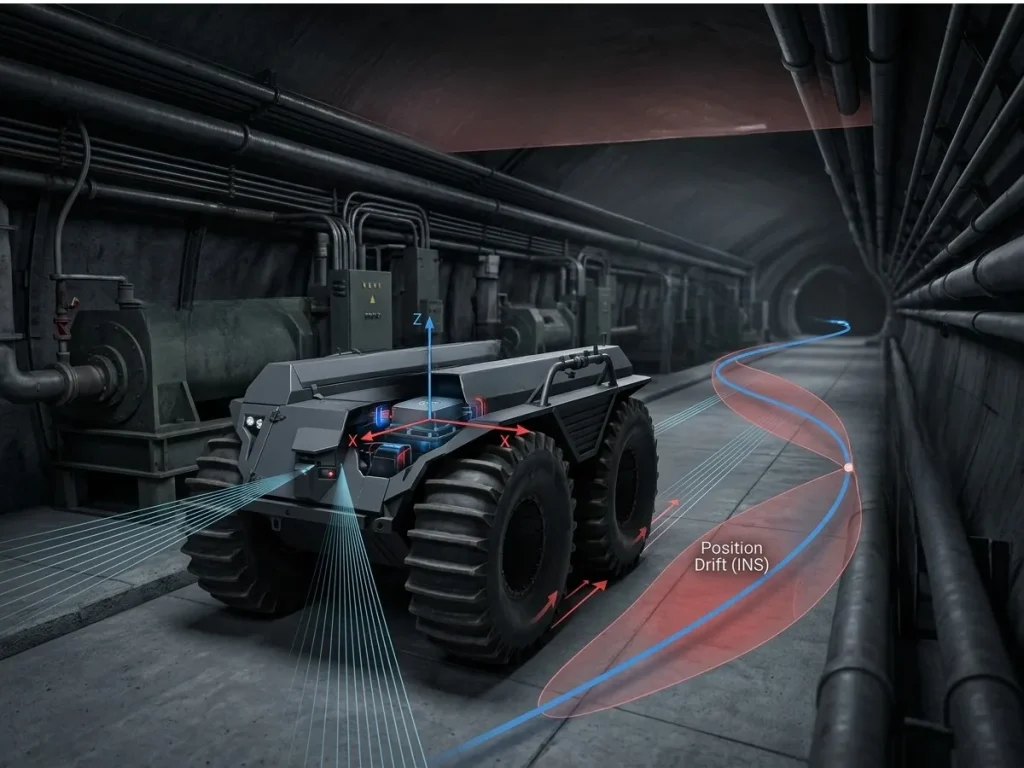
De inertiële positie is de geschatte driedimensionale locatie van een bewegend lichaam, die uitsluitend op basis van inertiële metingen wordt berekend. Een inertiële navigatiesysteem (INS) bepaalt deze positie door voortdurend versnellingsmetingen van een inertiële meeteenheid (IMU) te integreren, waarbij rekening wordt gehouden met de stand van het voertuig en de rotatie van de aarde. Aangezien de berekening uitsluitend op sensoren aan boord is gebaseerd, blijft de inertiële positie beschikbaar in omgevingen waar globale navigatiesatellietsystemen (GNSS) niet beschikbaar of onbetrouwbaar zijn.
Het schattingsproces begint met specifieke krachtmetingen die worden verzameld door drieledige versnellingsmeters in het lichaamsreferentiekader. De INS zet deze metingen om naar het navigatiereferentiekader met behulp van de houdingsmatrix , afgeleid van gyroscopen of een Attitude and Heading Reference System (AHRS). Vervolgens wordt de zwaartekracht weer in aanmerking genomen om de werkelijke lineaire versnelling te berekenen:
waarbij is de gemeten specifieke kracht en is de lokale zwaartekrachtvector.
De snelheid wordt verkregen door middel van numerieke integratie:
De positie volgt uit een tweede integratie:
Deze mechanisatie-updates worden in realtime uitgevoerd met bemonsteringsfrequenties die doorgaans variëren van 100 Hz tot meer dan 4000 Hz, om de hoogfrequente voertuigdynamica vast te leggen en numerieke integratiefouten tot een minimum te beperken.
De biasvan de versnellingsmeter veroorzaakt snelheidsfouten die lineair toenemen met de tijd en positiefouten die kwadratisch toenemen.
De biasvan de gyroscoop leidt tot houdingsfouten die de zwaartekracht verkeerd weergeven, waardoor extra versnellingsfouten ontstaan en de positieverschuiving wordt versneld. Bijgevolg wijkt de inertiële positie tijdens stand-alone-werking geleidelijk af van het werkelijke traject.
Positieafwijking
Om positieafwijkingen tijdens langdurige operaties te beperken, maken moderne navigatiesystemen gebruik van Extended Kalman-filters (EKF), Unscented Kalman-filters (UKF) of algoritmen voor het afvlakken van de pose-grafiek. Het filter schat de foutvectoren van de volledige toestand (positie, snelheid, oriëntatie, sensorafwijkingen en schaalfactoren) door mechanisatie op basis van hoogfrequente INS te combineren met laagfrequente absolute waarnemingen van ondersteunende sensoren, zoals:
- Wereldwijde navigatiesatellietsystemen (GNSS): door gebruik te maken van twee uiterst nauwkeurige correctietechnieken, RTK en PPP, waarmee die fout tot op centimeters of zelfs millimeters wordt teruggebracht.
- Akoestische/snelheidssensoren: Doppler-snelheidsmeters (DVL), wielkilometertellers.
- Perceptuele sensoren: LiDAR-odometrie (LOAM), visueel-inertiële odometrie (VIO).
Tijdens storingen in het ‘ GNSS ’-systeem verspreidt het geïntegreerde filter toestandsschattingen via ‘ INS ’-mechanismen in de ‘dead-reckoning’-modus. Het maakt gebruik van residuele sensormodellen om de foutgroei te beperken totdat de externe referentiesignalen weer beschikbaar zijn.
Hoogwaardige glasvezelgyroscopen (FOG), ringlasergyroscopen (RLG) en MEMS- INS en van tactische kwaliteit handhaven gedurende langere tijd een nauwkeurige inertiële positie. De inertiële positie biedt een continue navigatieoplossing door bewegingsdynamica te integreren. De nauwkeurigheid op lange termijn hangt af van de prestaties van de inertiële sensoren en externe ondersteunende metingen.
