


Qinertia GNSS+INS後処理ソフトウェア(PPK)
高精度をよりシンプルに
Qinertia PPKソフトウェアは、これまでにない高精度な測位ソリューションを提供し、高度な後処理補正によって堅牢なジオレフェレンシングを実現します。妥協のない精度が求められる現代において、当社のPPKソフトウェアは、位置データへの確実な信頼性を求めるプロフェッショナルや業界にとって不可欠な基盤となりつつあります。
本当に使える後処理ソフトウェア
高度な補正処理により生の位置データをポストプロセスすることで、ワークフローにおいて比類のない精度を実現します。Qinertiaは、地理空間測量、マッピング、水路測量など、センチメートルレベルの精度が求められる用途において非常に重要な役割を果たします。


GNSS機能
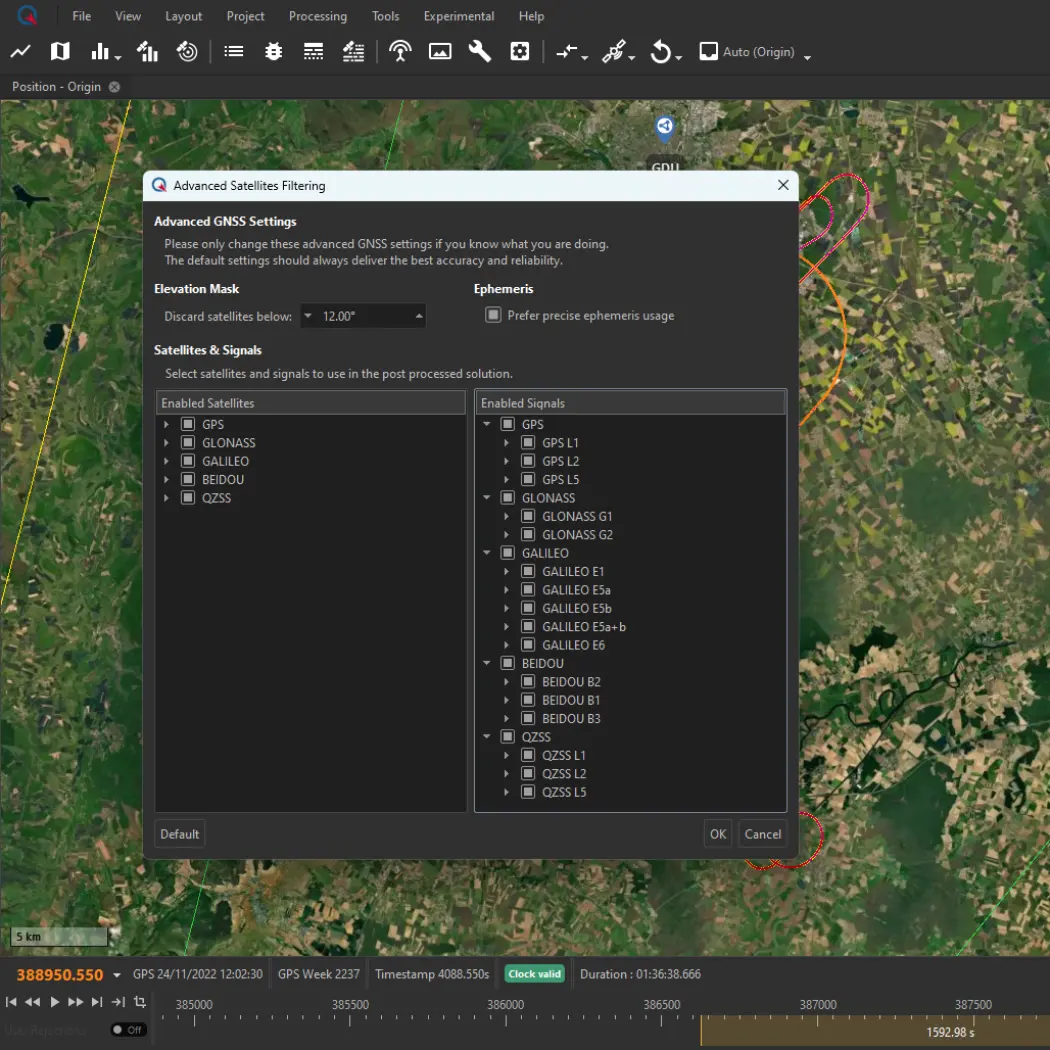
Qinertiaは、完全なマルチコンステレーションおよびマルチ周波数のGNSS処理をサポートしており、あらゆる環境において最適な精度、堅牢性、パフォーマンスを保証します。
サポートされているコンステレーションと周波数:
▶ GPS : L1, L2, L5
▶ Galileo : E1, E5a, E5b, E5(a+b), E6
▶ BeiDou : B1I, B2I, B3I
▶ Glonass : G1, G2
▶ QZSS : L1, L2, L5
マルチ周波数のサポートにより、アンビギュティの解像、収束時間、測位精度が向上します。また、都市のビル街、鬱蒼とした森林、電離圏の活動が活発な地域などの過酷な環境における耐障害性も向上します。
処理モード
Qinertiaは、あらゆる運用上の制約に適応する幅広い処理モードを提供します:
▶ シングルベース局によるPPK
▶ シングルベース局によるPPK(イオノシールドモード)
▶ VBS(仮想基準点)によるPPK
▶ RTCM補正を使用したニアリアルタイムPPK
▶ 世界中どこでも利用可能なタイト結合PPP(精密単独測位)
機能
Orbi AR – 固定アンビギュイティを用いたPPP
QinertiaのOrbi ARにより、固定解を用いたPPP(精密単独測位)が可能になり、ローカルな基準点を必要とせず高精度の結果を提供します。この革新的なアプローチは、CORSネットワークが利用できない、または個人用の基準点の設置が現実的ではない、遠隔地や過酷な環境での作業に最適です。
測地学エンジン
Qinertiaの測地エンジンは、非常にユーザーフレンドリーであるだけでなく、汎用性にも優れた網羅的なツール群を備えています。
Qinertiaには事前設定された座標参照システム(CRS)が豊富に用意されており、プロジェクトに不可欠な公式システムや変換処理を活用できます。また、お客様固有の要件や科学的要件に合わせて、カスタム変換を作成することも可能です。
支援を行うマルチセンサー
Qinertiaのセンサー・アイディングは、外部のモーションセンサーおよび速度センサーをPPKワークフローにインテリジェントに統合することで、後処理キネマティック性能を向上させます。高精度なGNSSアイディングに加え、QinertiaはDVL、オドメーター、磁気コンパス、一般速度、エアデータの入力をサポートしており、GNSS単体では不十分な過酷な環境下でも、測位精度と軌跡の連続性を強化できます。
後処理においてこれらのアイディングソースを組み合わせることで、Qinertiaは陸上、海洋、空中のアプリケーション全体で、よりスムーズな軌跡、ドリフトの低減、および信頼性の高いナビゲーション結果を実現します。
ライブRTCM対応のPPK
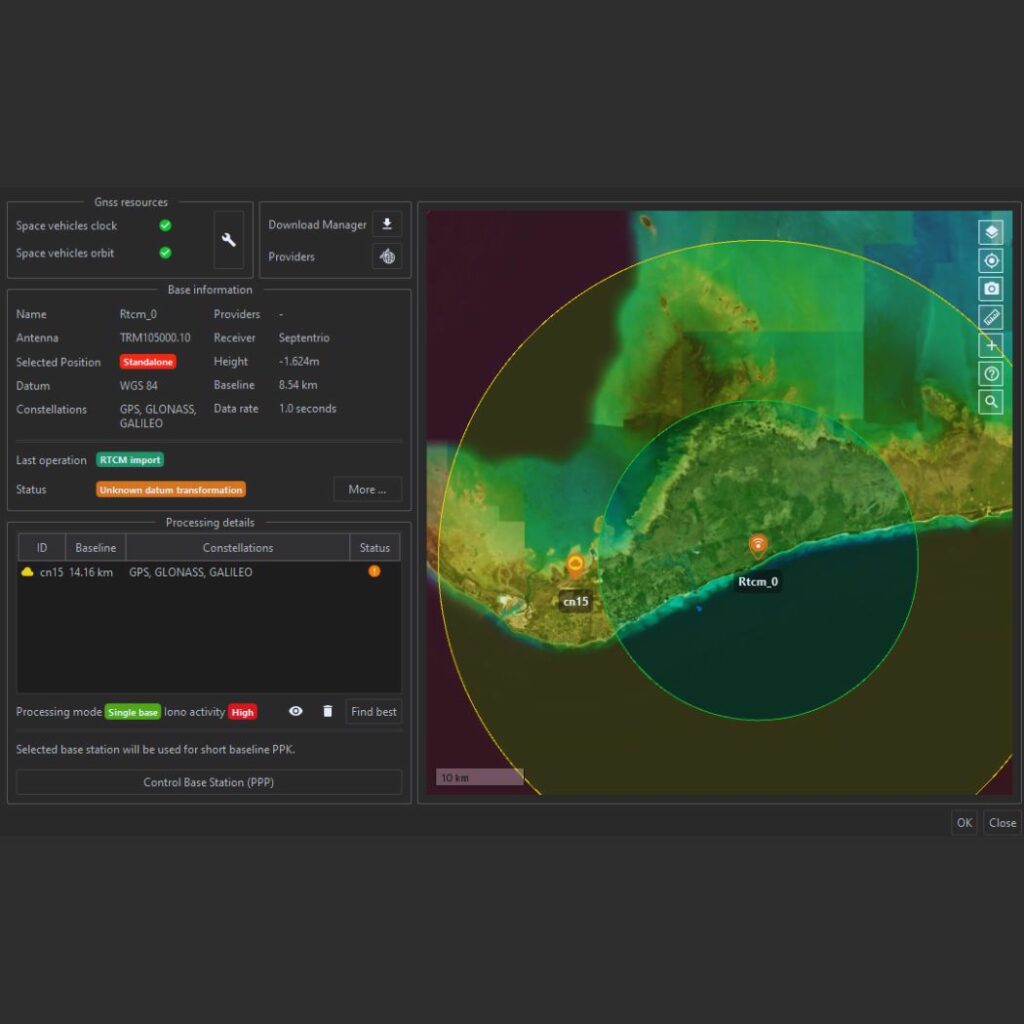
リアルタイム運用で使用されるRTCM補正データを用いてデータを処理することで、PPKワークフローにおいて比類のない精度を実現できるようになりました。なお、この機能はリアルタイムのシングルベース環境向けに特別に設計されており、VBS設定とは互換性がありませんのでご注意ください。
QinertiaのRTCMストリームは、精度を再定義し、PPKの選択肢を広げます。
RTSスムージング
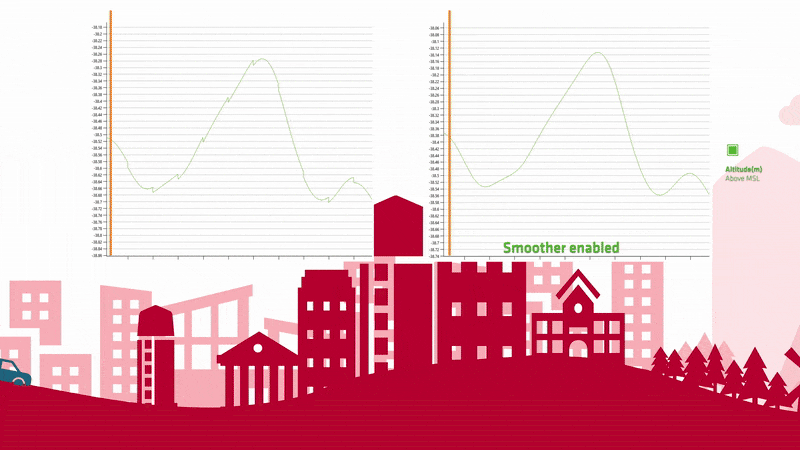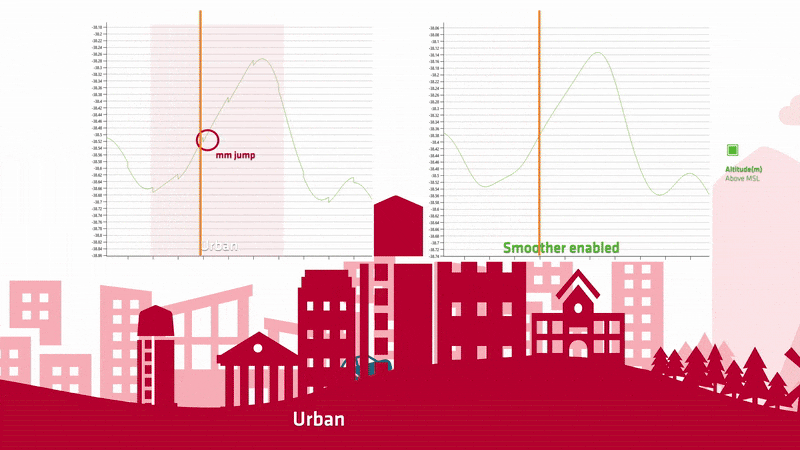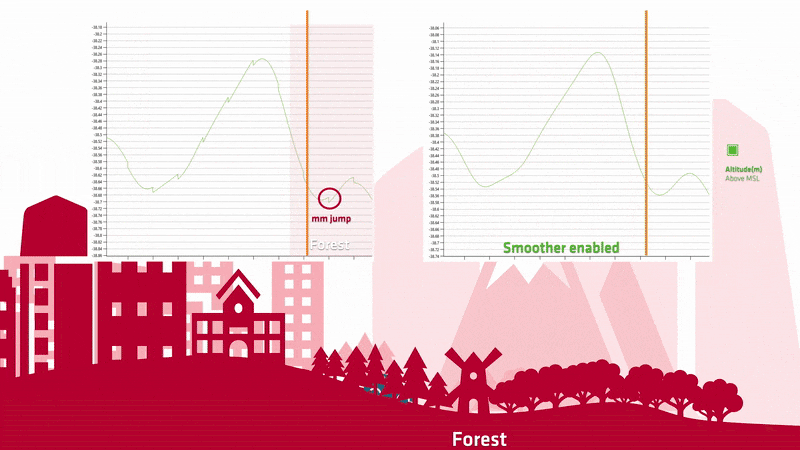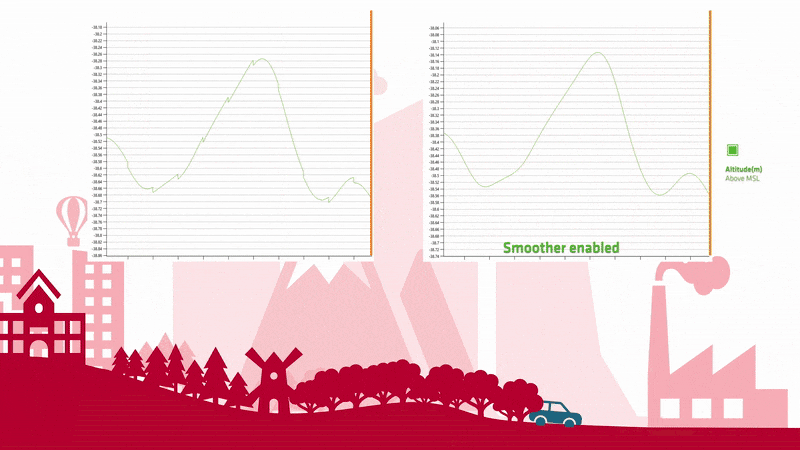
センサーフュージョンステップの後にINSの軌跡を洗練させるために設計された高度な処理オプションです。スムーズラーを適用することで、Qinertiaはすべての急激な遷移や突然のジャンプを除去し、最終的な軌跡出力の精度を高めるだけでなく、大幅に滑らかで連続性の高いものにします。


その他の機能
SBG Systems の Qinertia PPK ソフトウェアによる、GNSS データ処理の革新的なアプローチをご体験ください。強力な機能群が、お客様のオペレーションを新たな高みへと引き上げます!
高度な直接地理参照
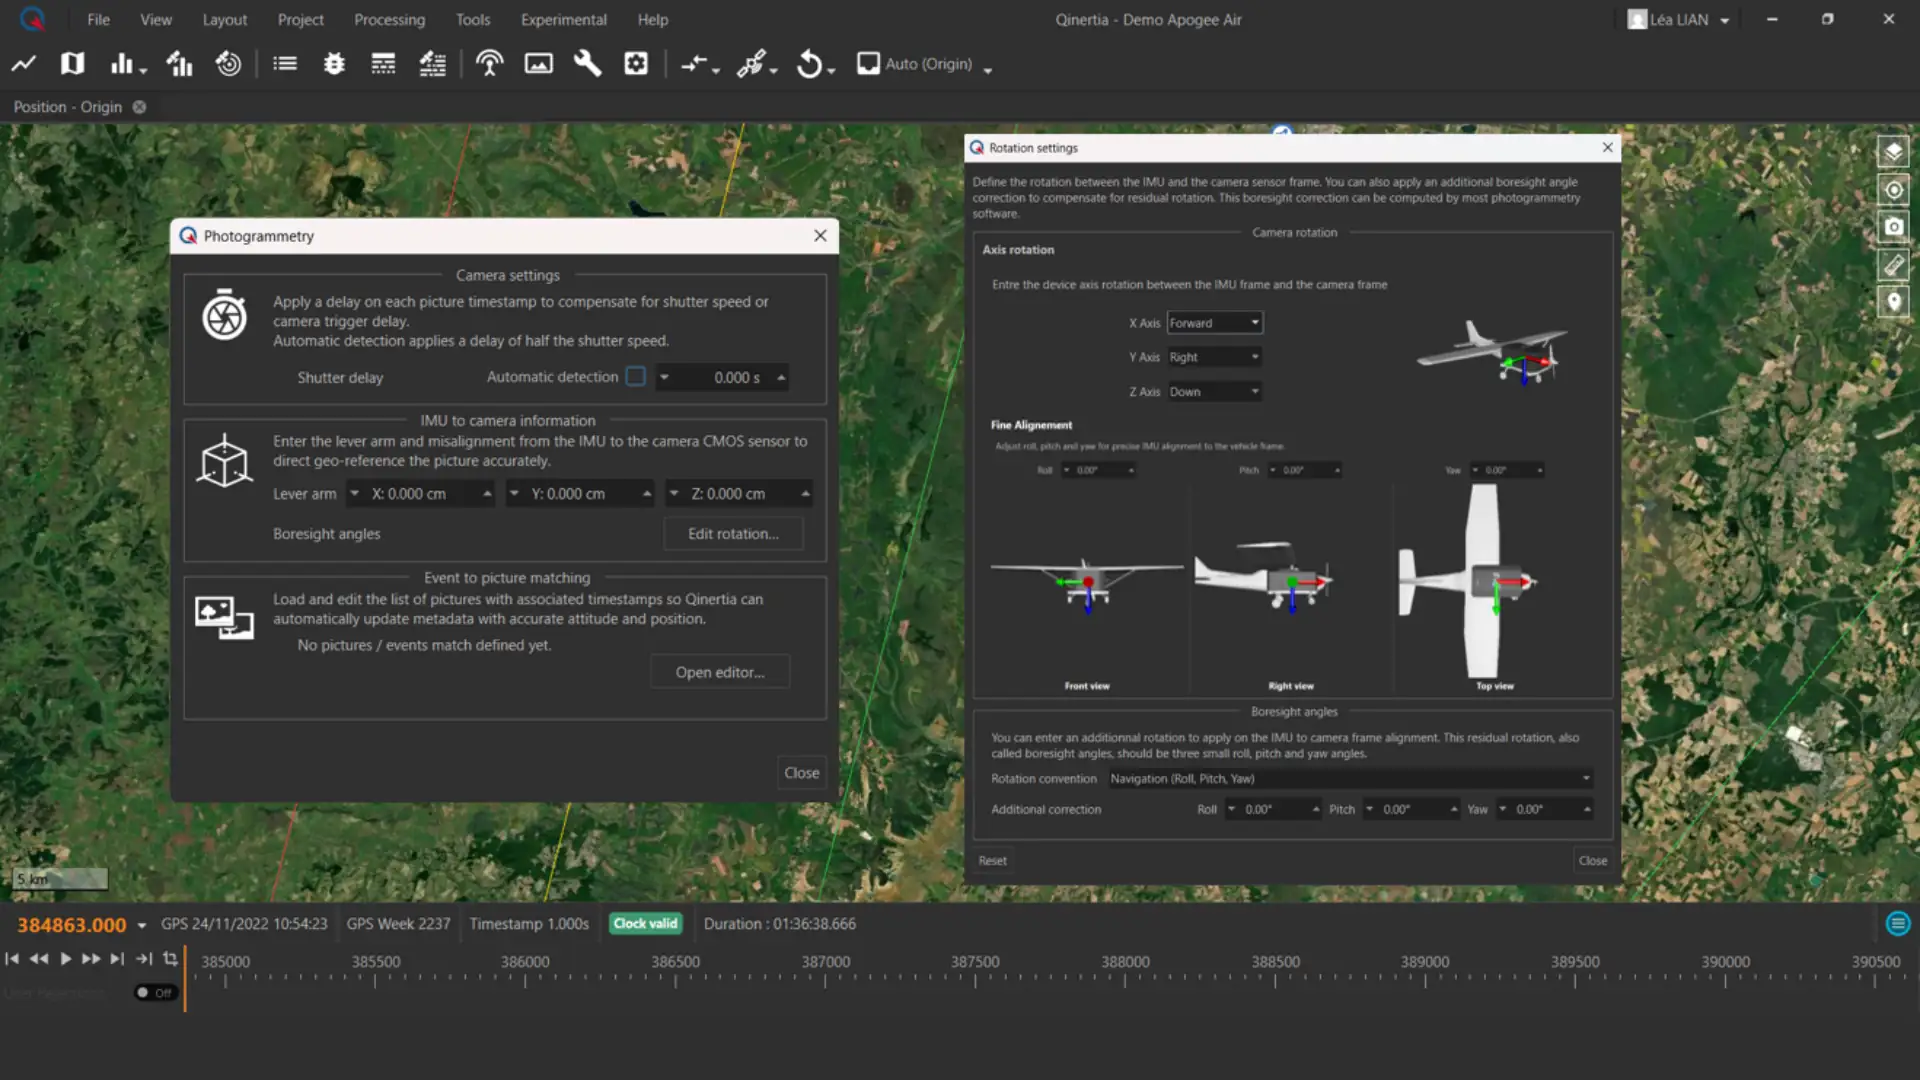
Qinertiaは、GNSSとIMUの後処理をタイト結合することにより、画像の高精度なダイレクトジオレフェレンシングと画像ジオタギングをサポートします。高精度なタイミングとセンサーアライメントデータを使用し、フォトグラメトリーモジュールは画像トリガーとPPK軌跡を照合し、センチメートル単位の測位と完全な姿勢(ロール、ピッチ、ヨー)で画像メタデータを更新します。レバーアームおよびボアサイトアライメントパラメータのビルトインサポートにより、Pix4D、Metashape、UAS Masterなどのソフトウェアを使用した3D再構築ワークフローで使用する高精度なポーズデータが保証されます。

密結合型PPP
このモードは、ローカル基地局を必要とせず、世界中でセンチメートル単位の精度を実現します。生データのGNSS測定値と高精度な衛星プロダクトを緊密に統合することで、基準局のない遠隔地でも信頼性の高い高精度な測位を提供します。グローバルな測量や過酷な環境に最適です。
基地局の管理
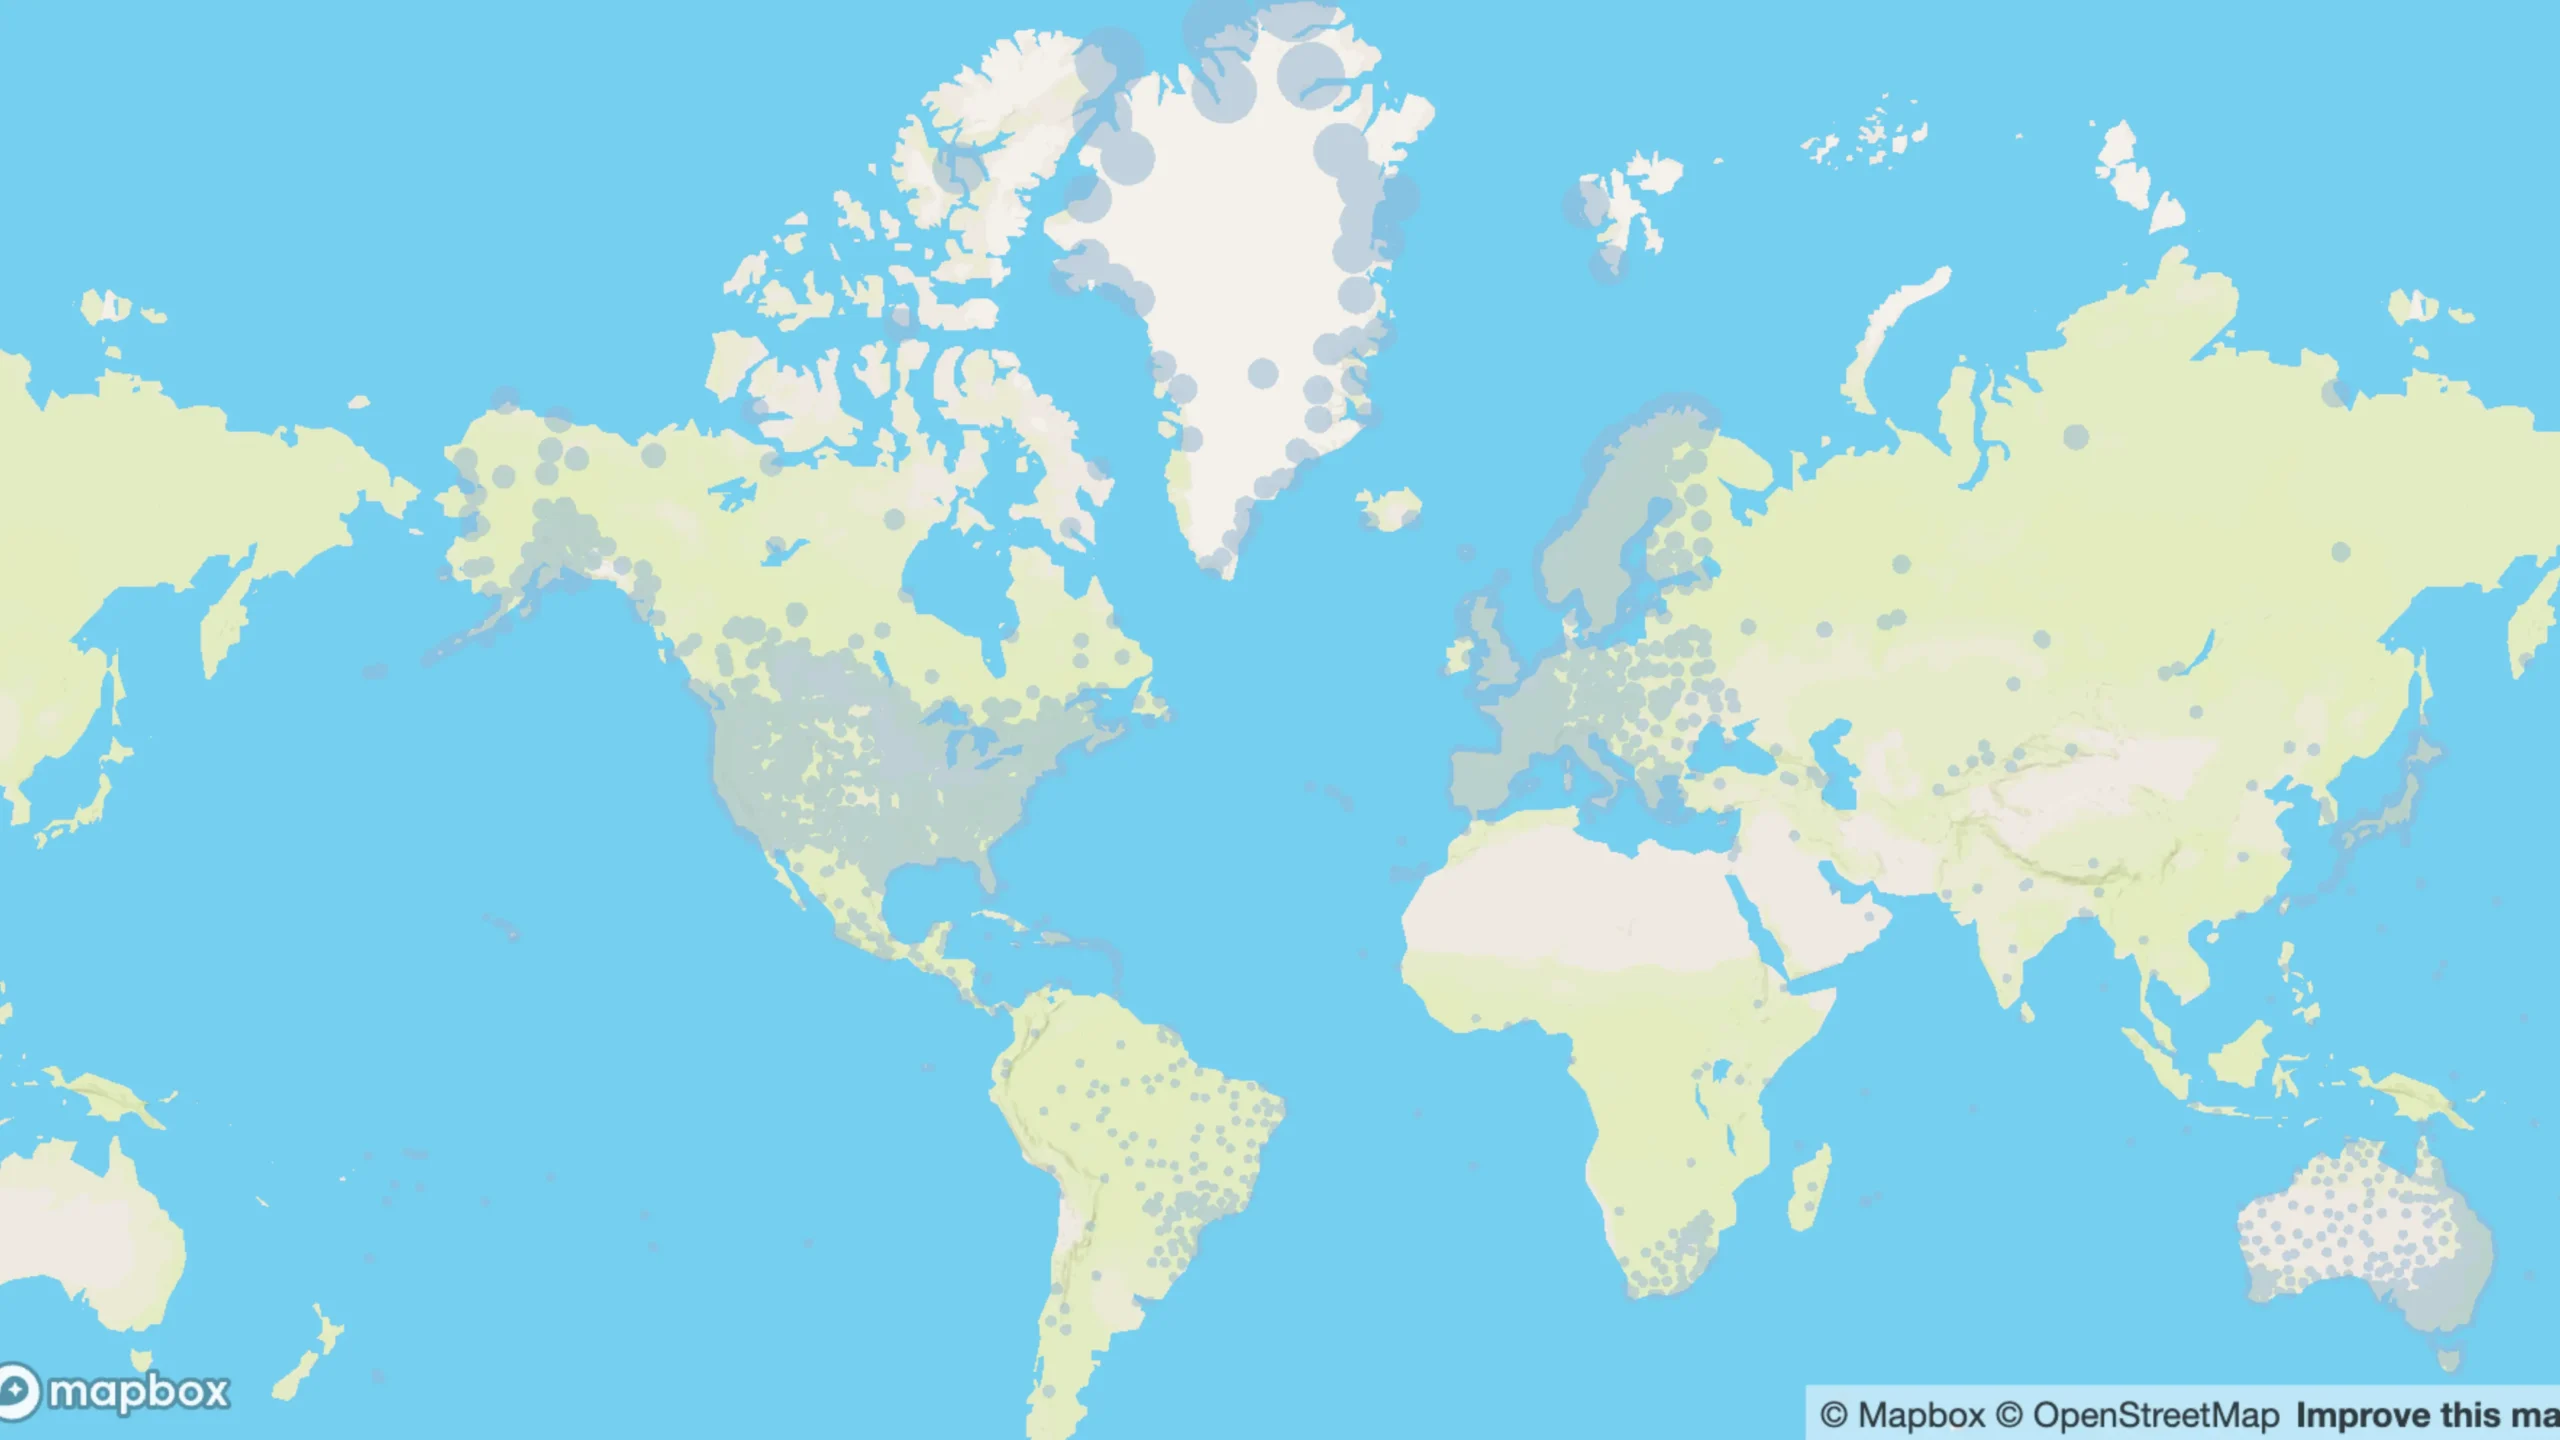
Qinertiaは、ユーザーに最大10,000の基準点(164か国)のネットワークへの直接アクセスを提供し、高精度な後処理機能を保証します。カスタム基準点をインポートする際、PPPベースステーションコントロール機能が精密単独測位技術を使用してその座標をアクティブに検証し、精度と信頼性を向上させます。

高度なGNSS表示と設定
Qinertiaは、信号品質の低い衛星をインテリジェントに除外することでPPK精度を自動的に高め、計算には最高品質のデータのみが使用されるようにします。さらに、ユーザーはPPKソリューション内で個々の衛星、特定の信号帯、あるいはコンストラレーション全体を手動で無効にする柔軟性も備えています。これらの高度な機能をサポートするため、GNSS信号品質を簡単に評価できる多様なグラフを導入しました。Qinertiaの高度なGNSS設定および表示機能により、ご自身のGNSSデータを完全にコントロールし、確信を持ってご利用いただけます。
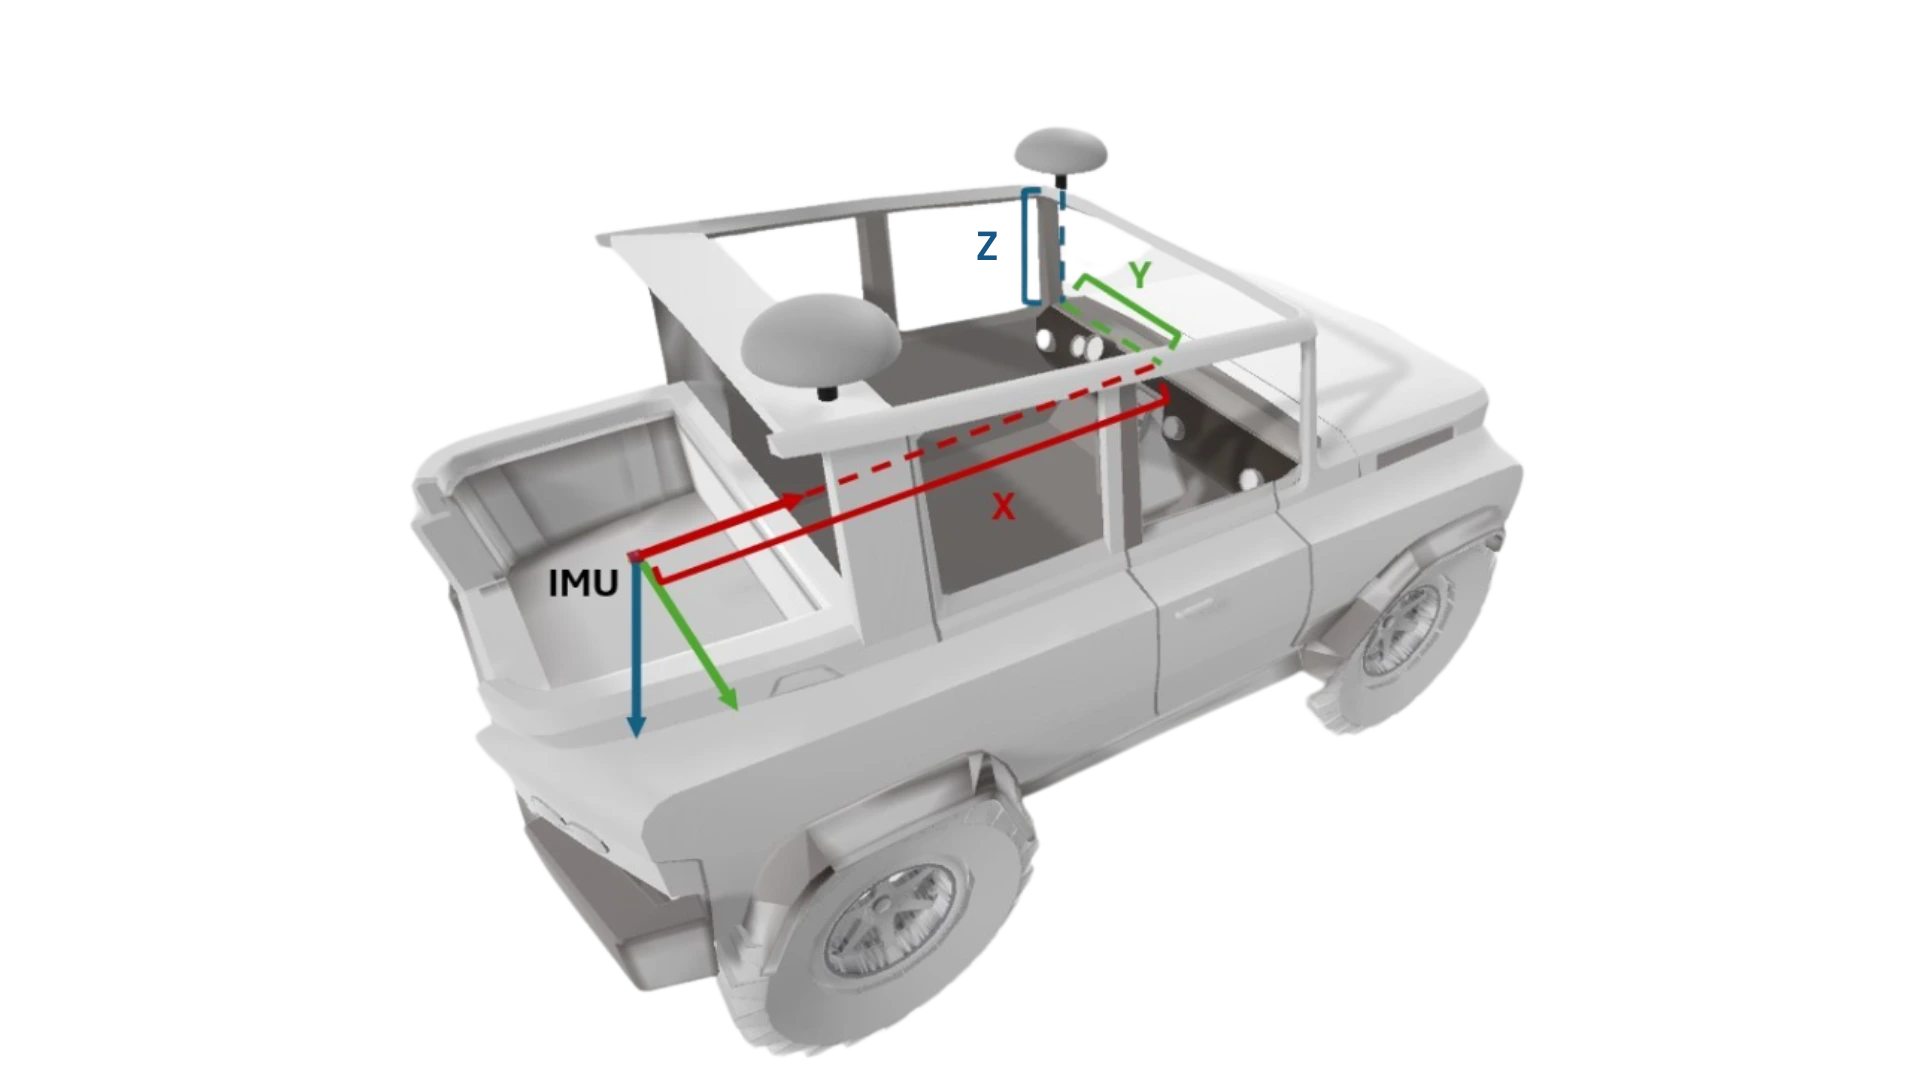
てこの腕の推定
Qinertiaは、GNSSアンテナとIMUの間の物理的なオフセットを高精度に決定するための高度なレバーアーム推定ツールを提供します。手動で測定したおおよそのレバーアームを入力することで、Qinertiaはそれをセンチメートル単位の精度まで自動的に洗練させ、最適なセンサーアライメントを確保します。レバーアーム推定オプションの詳細については、今すぐアクセス!をご覧ください。

柔軟なレイアウトとワークスペースシステム
データやツールとのインタラクション方法を改善します。Qinertiaは、アプリケーションに応じた推奨レイアウトを提供するため、インターフェースの設定ではなく分析に集中することができます。
また、ニーズに合わせて完全にカスタマイズしたレイアウトを作成し、チームと共有することで、一貫性のある効率的な作業環境を確保できます。この柔軟なワークスペースのアプローチにより、チームはより効果的に連携し、作業を迅速に進め、プロジェクトやアプリケーションを問わず生産性を維持することができます。
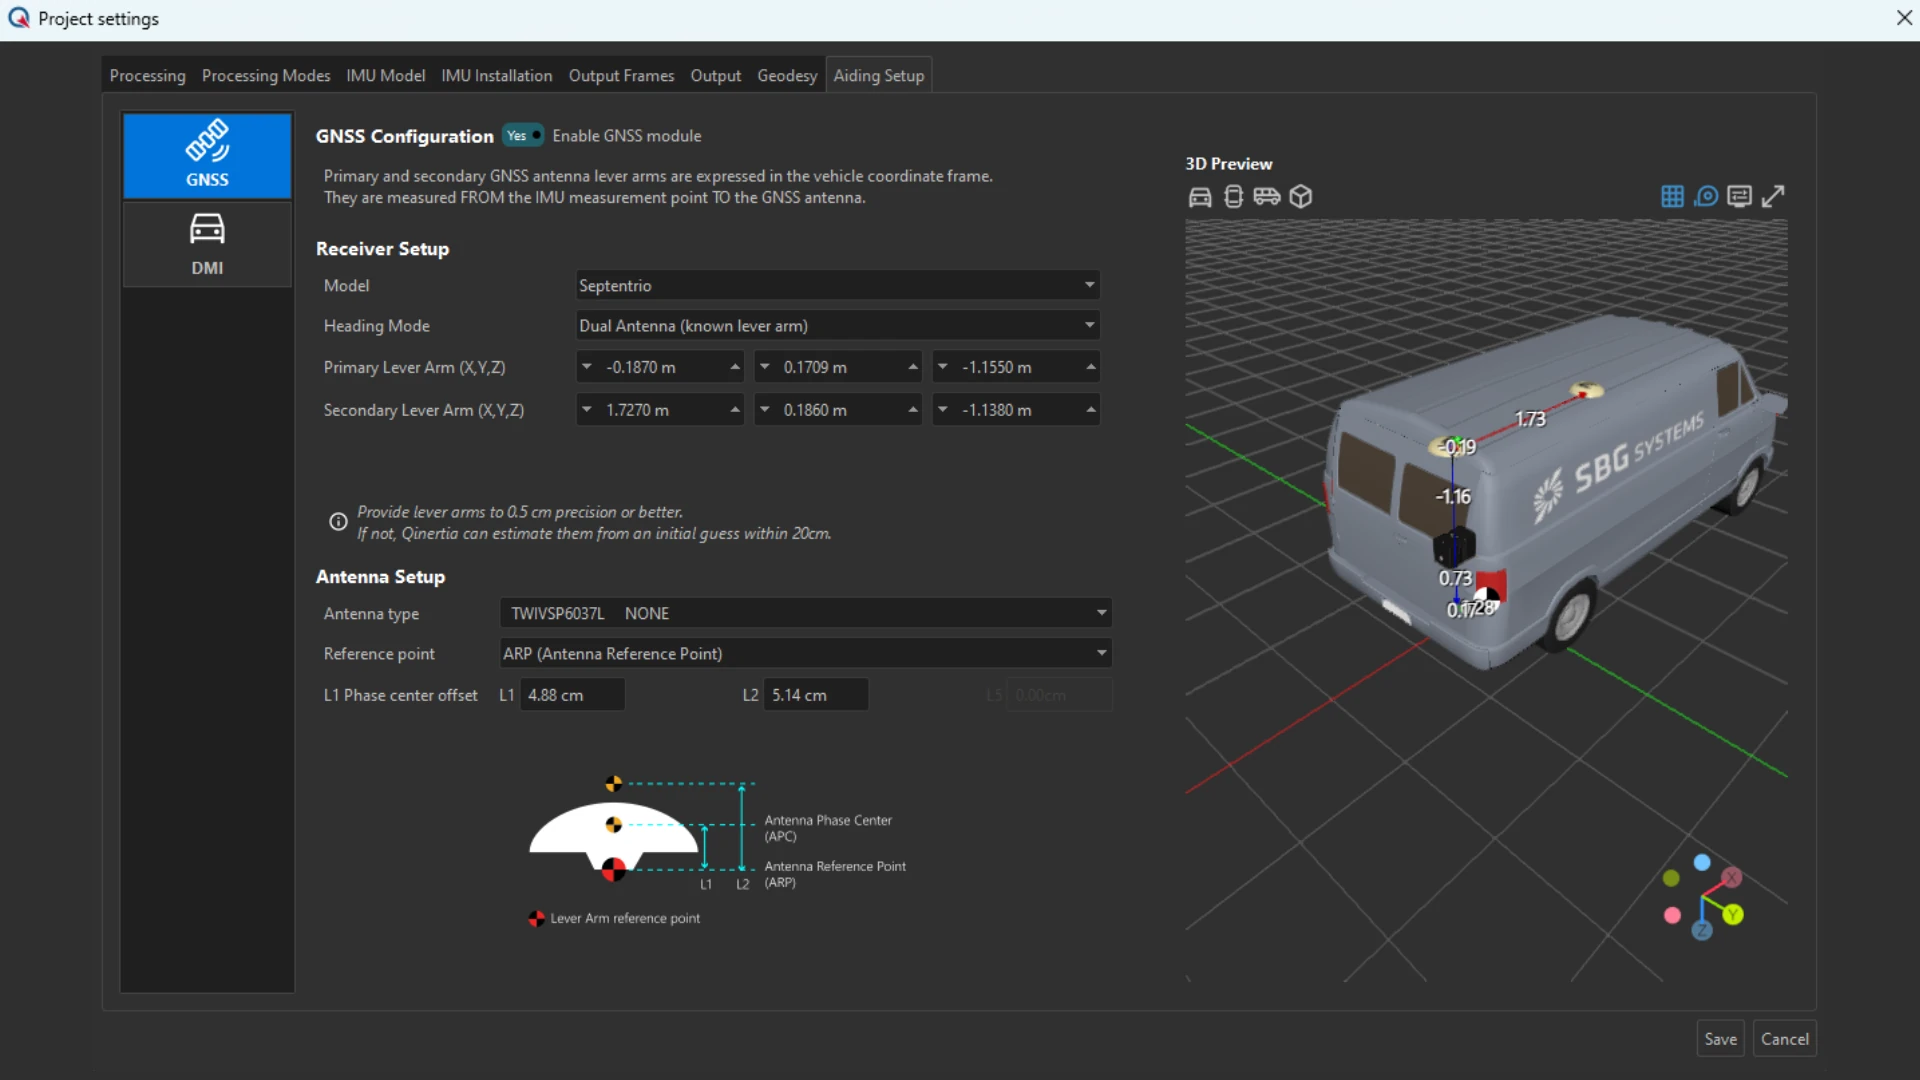
3Dビュー
3Dビューを使用すると、明確で直感的な3D環境の中で、設置状況や構成を視覚化できます。センサーの位置、向き、およびプラットフォームの形状が正確に表示されるため、処理を行う前にセットアップの検証を行うのに役立ちます。
この視覚的な洞察により、センサーの適切な配置が確保され、設定ミスが減少し、プロジェクト全体の信頼性が向上するため、データ収集および後処理の結果に対して、より大きな確信を持てるようになります。

カスタマイズ可能な軌道のバイナリ形式でのエクスポート
Qinertiaのカスタマイズ可能なトラジェクトリバイナリ・エクスポートは、PPK結果を処理するための、より軽量で高速、かつ柔軟な方法を導入しています。パフォーマンスと相互運用性を重視して設計されており、軌跡全体の完全性を維持しながら、ファイルサイズを大幅に削減します。
読み込み時間の短縮とデータ交換の最適化により、このエクスポート形式は、マシン間ワークフローの円滑化、下流の処理パイプラインへのシームレスな統合、および大規模プロジェクトのより効率的な処理を実現します。
PPKを簡単に使いこなして、正確な結果を得る
当社のPPK後処理ソフトウェアは、直感的なインターフェースとガイド付きのワークフローにより、すべてのユーザーにシームレスな操作体験を提供します。プロジェクトの迅速なセットアップ、ドラッグ&ドロップによるデータ入力、および自動の「最適」基点選択機能により作業が簡素化される一方、高度なオプションは専門家にも対応しています。フィードバックに基づいた定期的なアップデートにより、継続的な改善とユーザー中心の機能性が確保されています。

PPK処理モード
QinertiaのPPK処理モードには以下が含まれます:局所的な精度のための単一基準点短基線、電離層干渉を軽減してより良い結果を得るための単一基準点イオノシールドモード、エキスパートによる回廊マッピングのための仮想基準点、そして旅の目的地がどこであっても一貫した測位を実現するタイト結合PPPです。
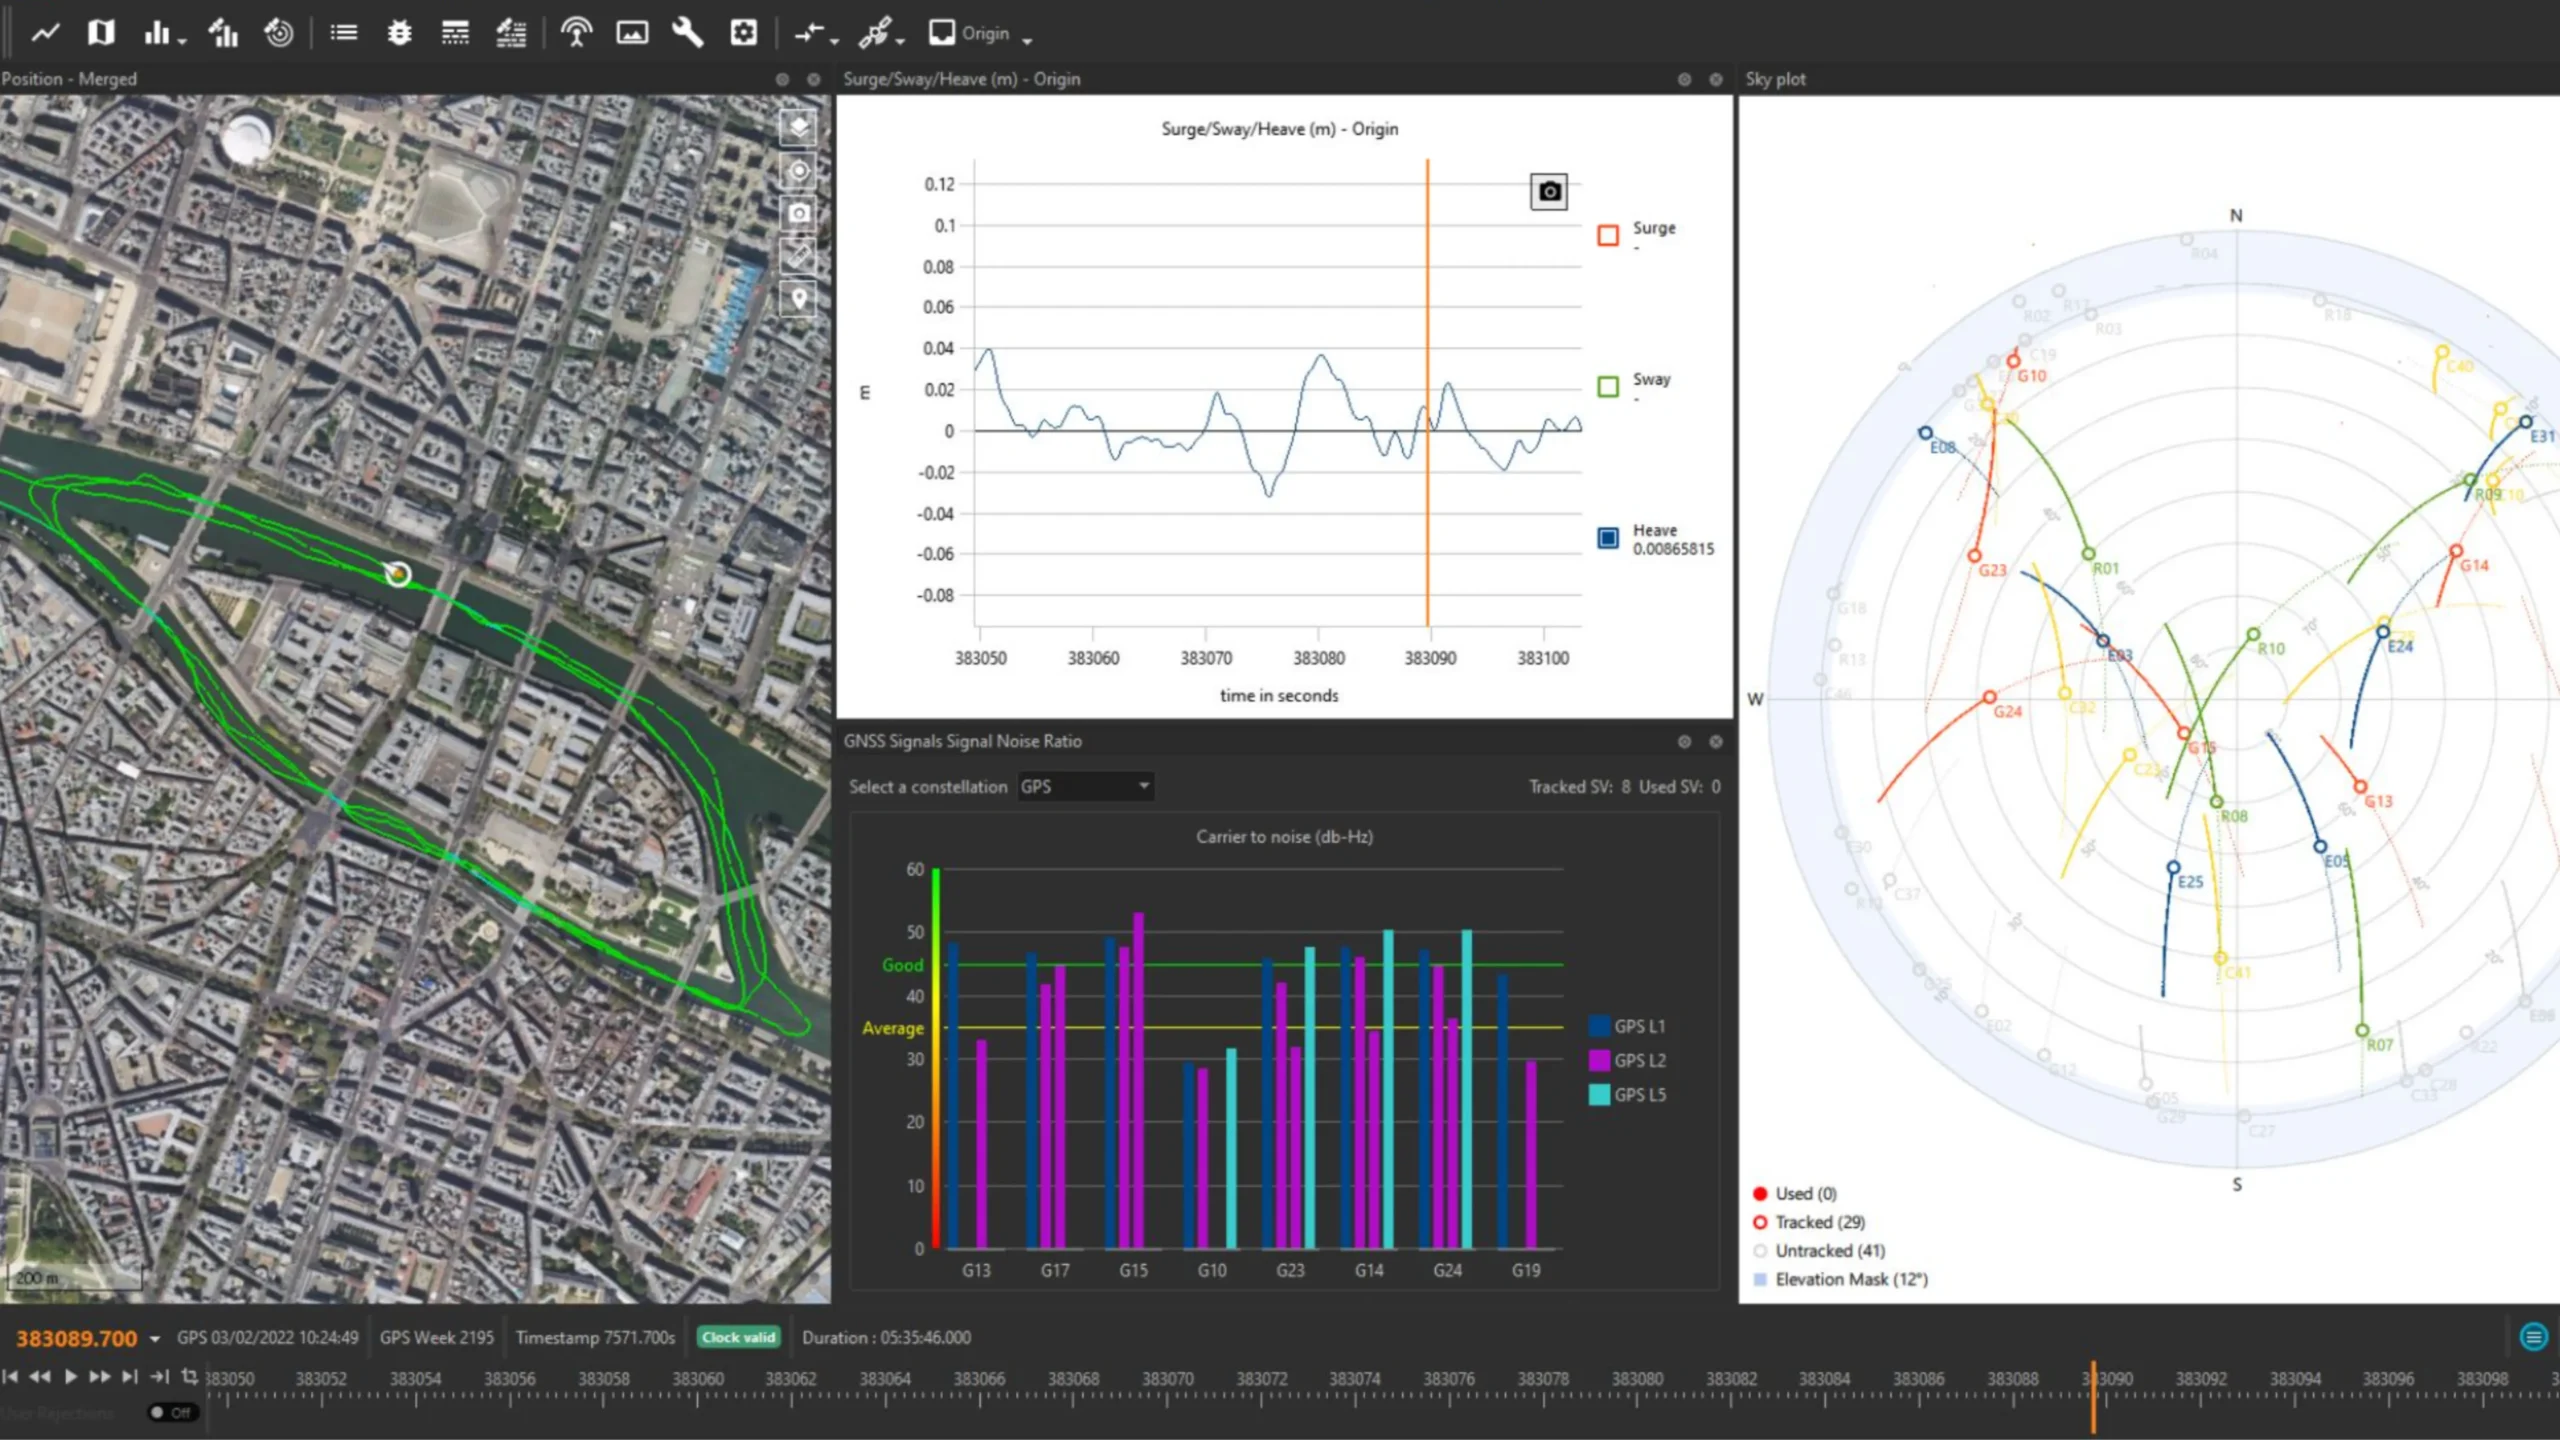
ユーザー中心のソフトウェア
Qinertiaは、迅速なセットアップと効率的な運用のために設計された、モダンで使いやすいインターフェースを備えています。その高度なツールセットは、正確な後処理機能、堅牢な誤差モデリング、およびシームレスなデータ統合をサポートします。
ユーザーからのフィードバックを基に定期的に更新を行うことで、機能を継続的に強化し、最適なパフォーマンスと、変化し続ける業界のニーズへの対応を確保しています。
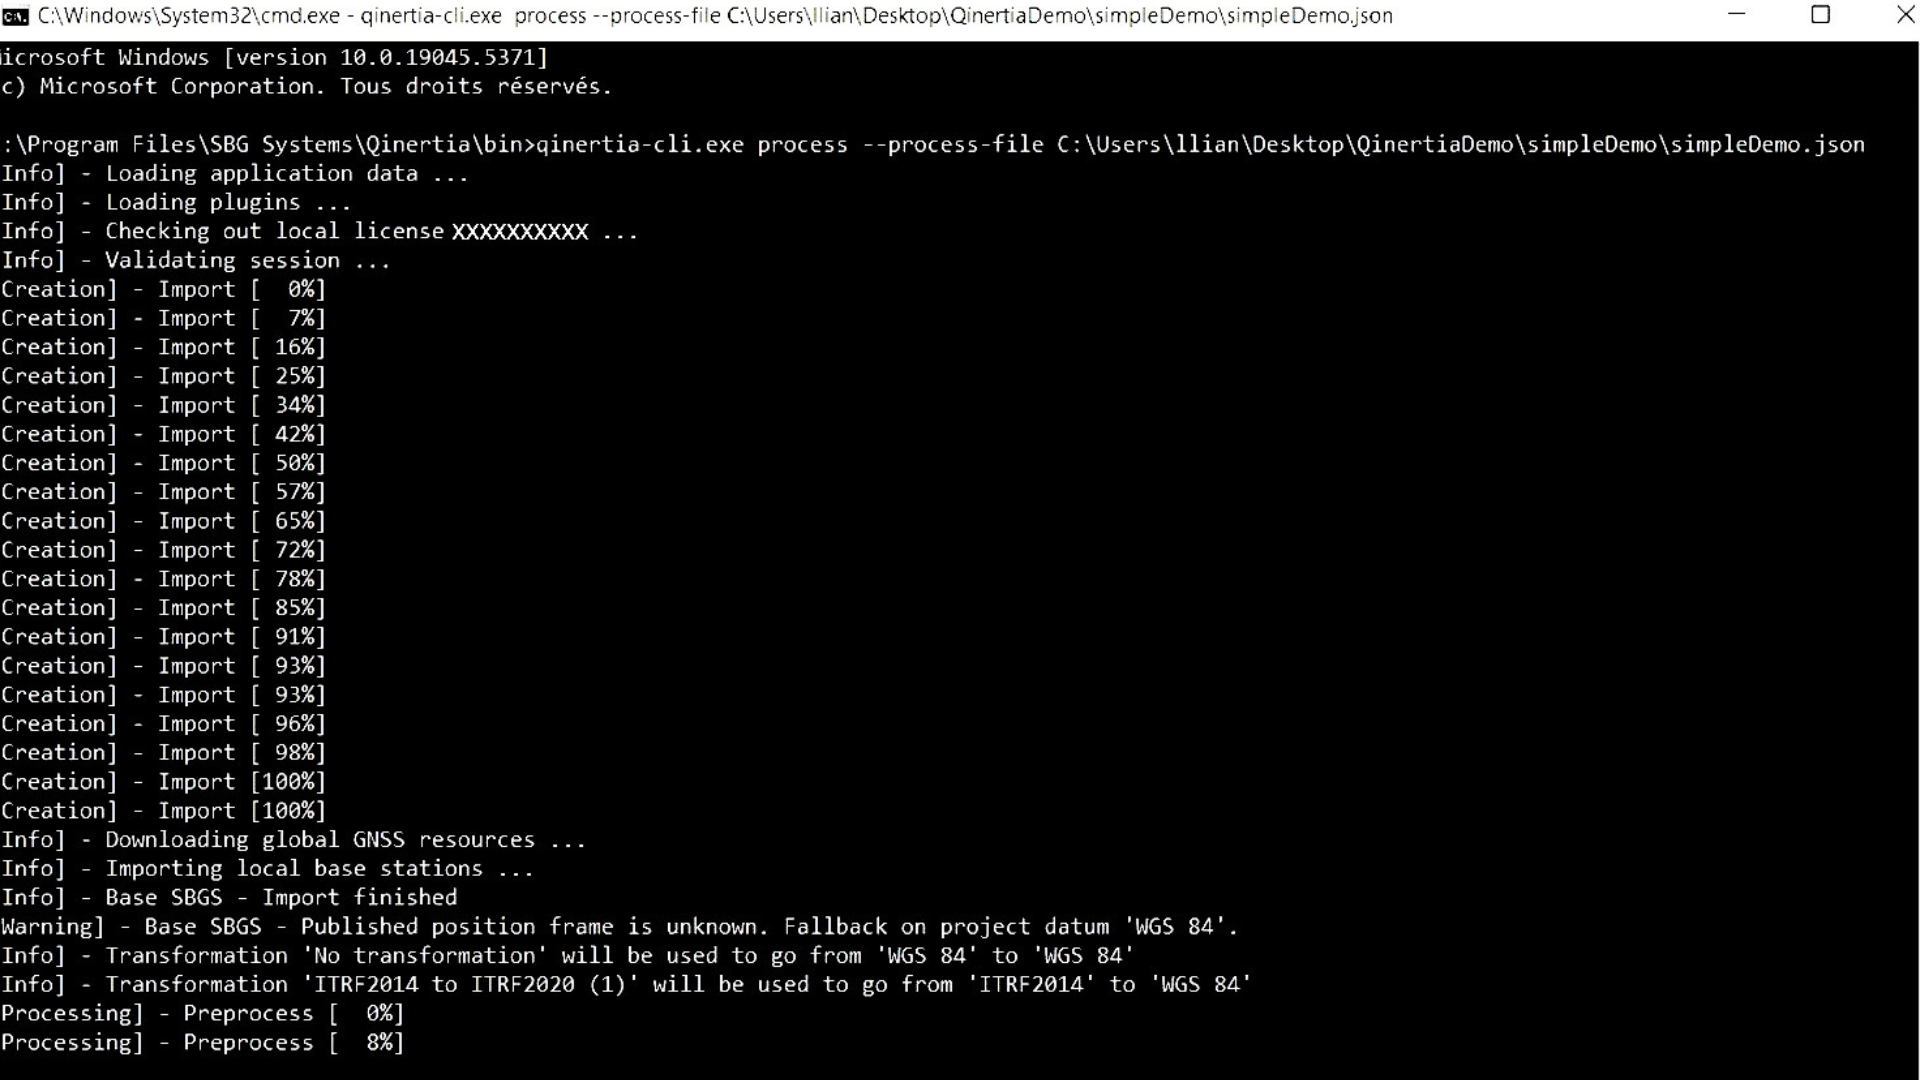
ワークフローとのシームレスな連携
ソフトウェア開発者は、Qinertia Cloud APIまたはQinertia CLIを使用して、Qinertiaの強力なPPK機能を自分たちのアプリケーションにシームレスに統合できます。直感的なインターフェースが操作を簡素化し、コマンドラインインターフェース(CLI)が定期的なデータ処理を効率化します。開発者は出力フォーマットをカスタマイズして詳細なレポートを生成でき、既存のワークフローとのスムーズな統合が保証されます。
当社の各エディション
プロジェクトのニーズに合わせた最適なQinertia PPKソフトウェアのエディションをお選びください。大規模なインフラ測量、高精度マッピング、または正確なGNSS後処理を必要とするあらゆるプロジェクトにおいて、Qinertiaは柔軟なオプションを提供します。
各エディションには、生GNSSデータを処理し、わずか数クリックでセンチメートル単位の精度を実現するための強力な機能が備わっています。
| 処理の種類 | 処理タイプ GNSSのみ | 処理の種類 慣性 + GNSS | 処理の種類 慣性 + GNSS | 処理の種類 慣性 + GNSS |
|---|---|---|---|---|
| サポートされているSBG IMU | サポートされているSBG IMU – | サポートされているSBG IMU Ellipseのみ | サポートされているSBG IMU Ellipse & Quantaシリーズ(Quanta Micro/Plus/Extra) | サポートされているSBG IMU すべてのSBGおよびサードパーティ製IMU |
| サードパーティ製IMU | サードパーティ製IMU – | サードパーティ製IMU – | サードパーティ製IMU – | サードパーティ製IMU ● |
| 用途 | 用途 すべて | 用途 陸上・航空 | 用途 空気 | 用途 すべて |
| ライセンス | ライセンス 永久ライセンスまたはサブスクリプション | ライセンス 永久ライセンスまたはサブスクリプション | ライセンス 永久ライセンスまたはサブスクリプション | ライセンス 永久ライセンスまたはサブスクリプション |
| 並行処理 | 並行処理 1 | 並行処理 1 | 並行処理 1 | 並行処理 1 |
| オフライン処理 | オフライン処理 ● | オフライン処理 ● | オフライン処理 ● | オフライン処理 ● |
| サーバー処理 | サーバー処理 – | サーバー処理 – | サーバー処理 – | サーバー処理 – |
| インターフェース | インターフェース GUI + CLI | インターフェース GUI + CLI | インターフェース GUI + CLI | インターフェース GUI + CLI |
| モーションプロファイル | モーションプロファイル 静止(GNSS)、空(UAV、飛行機、ヘリコプター)、陸(自動車、トラック、鉄道)、海洋(海洋、過酷な海洋調査、水中海洋)、歩行者 | モーションプロファイル 静止(GNSS)、空(UAV、飛行機、ヘリコプター)、陸(自動車、トラック、鉄道)、歩行者 | モーションプロファイル 静止(GNSS)、空(UAV、飛行機、ヘリコプター) | モーションプロファイル 静止(GNSS)、空(UAV、飛行機、ヘリコプター)、陸(自動車、トラック、鉄道)、海洋(海洋、過酷な海洋調査、水中海洋)、歩行者 |
| RTK、VBS、PPPの緊密な連携 | RTK、VBS、PPPの緊密な連携 – | RTK・VBS・PPPの緊密な連携 ● | RTK・VBS・PPPの緊密な連携 ● | RTK・VBS・PPPの緊密な連携 ● |
| 再処理 | 再処理 – | 再処理 ● | 再処理 ● | 再処理 ● |
| 疎結合 | 疎結合 – | 疎結合 ● | 疎結合 ● | 疎結合 ● |
| GNSS RTK&VBS&PPP | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● | GNSS RTK&VBS&PPP ● |
| 基地局の管理 | 基地局の管理 ● | 基地局の管理 ● | 基地局の管理 ● | 基地局の管理 ● |
| 測地学エンジン | 測地エンジン ● | 測地エンジン ● | 測地エンジン ● | 測地エンジン ● |
| IonoShield | IonoShield ● | IonoShield ● | IonoShield ● | IonoShield ● |
| CORSネットワーク | CORSネットワーク ● | CORSネットワーク ● | CORSネットワーク ● | CORSネットワーク ● |
| レポート | レポート ● | レポート ● | レポート ● | レポート ● |
| Rinex 診断 | Rinex 診断 ● | Rinex 診断 ● | Rinex 診断 ● | Rinex 診断 ● |
| てこの腕の推定 | てこの腕の推定 – | てこの腕の推定 ● | てこの腕の推定 ● | てこの腕の推定 ● |
| 統計 | 統計 ● | 統計 ● | 統計 ● | 統計 ● |


独自のソリューションを構築する
Qinertiaは、個人ユーザー、企業ユーザー、システムインテグレーター、ソフトウェアエディター、サービスプロバイダーなど、すべてのユーザー向けに構築された次世代のINS/GNSS後処理ソフトウェアです。
事前設定されたアプリケーションモーションプロファイルにより、セットアップが簡素化され、特定のニーズに合わせてパフォーマンスが最適化されます。
利用可能なすべてのソリューションから選択し、デスクトップ、OEM、クラウドなど、お客様に最適な形でお使いいただけます。

シンプルな導入
Qinertia Desktopは、高度な分析ツールとカスタマイズ可能な設定を提供することにより、複雑なデータセットを効果的に処理できるように設計されたデスクトップアプリケーションです。
使いやすいインターフェースを備えており、データのインポート、処理、分析を迅速に行うことができます。
個人ユーザーやオフィスで働くチームに最適です。

お使いのハードウェアやソフトウェアとシームレスに連携
Qinertia OEMは、スムーズな統合プロセスを提供し、強力なPPK処理をソリューションに組み込むことができます。ハードウェアメーカー、システムインテグレーター、サービスプロバイダーを問わず、顧客に対して信頼性が高く効率的な高精度測位を簡単かつ容易に提供します。
ソフトウェアのインターフェース、ワークフロー、機能を、自社のブランドやユーザーの要件に合わせてカスタマイズすることができます。

柔軟で拡張性が高く、リモートでの管理を可能にします。
Qinertia Cloudは、クラウドベースのテクノロジーが持つ利便性と柔軟性を備えつつ、精密後処理のポテンシャルを最大限に発揮するスケーラブルなPPKソリューションを求める開発者、インテグレーター、企業向けに設計されています。
カスタムアプリケーションの構築、オンラインサービスの提供、または既存機能の拡張のいずれにおいても、Qinertia Cloud APIは、最高峰のPPKパフォーマンスをユーザーに確実に提供します。
多数のサードパーティ製レシーバーに対応
Qinertiaは、Septentrio、Trimble、Novatel、Ublox、Topcon、Javad、Ashtec、Spectra GNSS受信機など、生GNSSデータを提供できるサードパーティ製受信機と互換性があります*。
GNSS受信機のファイル形式の解析、GNSS PPK(必要に応じて慣性結合付き)、GNSS PPP(必要に応じて慣性結合付き)、すべてのグラフと分析の表示、利用可能なすべてのコンステレーションバンドを使用したPPKの実行など、Qinertiaのすべての機能にアクセスできます...
*サポートされているGNSS受信機:デュアルバンド以上(L1、L1+L2、L1+L5、L1+L2+L5)。


ドキュメントとリソース
すべてのQinertiaソリューションには、ユーザーのあらゆるステップをサポートする包括的なドキュメントが付属しています。
インストールガイドから高度な設定、トラブルシューティングまで、明確で詳細なマニュアルにより、スムーズな統合と運用が保証されます。
Qinertiaのご案内
Qinertiaのプロダクトマネージャーであるリーとともに、ポストプロセスソフトウェアの詳細なツアーにご参加ください。

Qinertiaのデモをリクエストする
実世界の活用事例を探る
ポストプロセスソフトウェア「Qinertia GNSS+INS」が、さまざまな業界の専門家をどのようにサポートしているかをご覧ください。UAVマッピングにおける高精度なジオレフェンシングから、過酷な環境下でのナビゲーションの向上まで、事例紹介を通じてQinertiaが比類のない精度と効率性をもたらすことを実証しています。
お客様がどのようにQinertiaを活用して課題を克服し、パフォーマンスを最適化し、卓越した成果を上げているかをご確認ください。




彼らは私たちのことを話している
プロジェクトで当社の慣性製品をご活用いただいた業界専門家や顧客からの体験談や声をご紹介します。
当社の革新的なテクノロジーが、いかに彼らの業務を変革し、生産性を向上させ、さまざまな用途で信頼性の高い結果をもたらしたかをご覧ください。



後処理ソフトウェアに関するよくある質問
後処理ソフトウェアの FAQ セクションでは、SBG Systems の高度な後処理ツールに関するよくある質問に対して、包括的な回答を提供しています。このセクションでは、当社の後処理ソリューションの機能、統合、およびメリットについて詳細に説明しています。ワークフローの最適化、互換性の理解、トラブルシューティングのいずれにおいてもお役立ていただけるこの FAQ は、プロジェクトにおけるソフトウェアのパフォーマンスを最大限に引き出すための貴重な知見を提供します。
信頼性の高いデータ処理ソリューションで、回答を確認し、業務効率を向上させましょう。
Qinertiaをサポートしているプラットフォームは何ですか?
Qinertia Desktopは、WindowsおよびLinuxオペレーティングシステム用のネイティブアプリケーションとして提供されます。ローカルインストール用に設計されており、ユーザーのワークステーションから直接Qinertiaのポスト処理および解析機能にフルアクセスできます。
Qinertia Serverは、特定の構成向けに提供されています。このバージョンは、集中処理または自動処理環境向けに設計されており、通常は専用インフラストラクチャに展開されます。可用性と構成は、想定されるユースケース、パフォーマンス要件、ライセンスモデルによって異なります。
Qinertia Cloudには、WebベースのAPIを介してアクセスできます。デスクトップアプリケーションではなく、プログラムによるアクセスを通じて、ユーザーはQinertiaの処理機能を独自のシステム、ワークフロー、またはアプリケーションに統合できます。このオプションは、自動処理、クラウドベースのインフラストラクチャ、および大規模またはリモートでの展開に特に適しています。
GNSS後処理(ポストプロセス)とは何ですか?
GNSSの後処理(PPK)は、GNSS受信機に記録された生データ測定値を、データ取得活動の完了後に処理する手法です。これらを他のGNSS測定ソースと組み合わせることで、最も過酷な環境であっても、そのGNSS受信機に対して最も完全かつ正確なキネマティック軌跡を提供することができます。
これらの他のソースとしては、データ取得プロジェクトの場所にあるかその近くにあるローカルGNSS基準局、あるいは通常は政府機関や商用CORSネットワークプロバイダーによって提供される既存の連続観測基準点(CORS)があります。
後処理キネマティック(PPK)ソフトウェアは、無償で利用可能なGNSS衛星の軌道およびクロック情報を活用することで、精度をさらに向上させることができます。PPKを用いることで、使用される絶対的なグローバル座標参照フレームの測地基準系におけるローカルGNSS基地局の位置を正確に決定できます。
PPKソフトウェアは、エンジニアリングプロジェクトを支援するため、異なる座標系間の複雑な変換にも対応しています。
つまり、これにより修正を行うことが可能となり、プロジェクトの精度が向上するだけでなく、ミッション終了後の測量や設置作業中に生じたデータの欠落や誤りを修復することさえできる。
RTKとPPKの違いは何ですか?
リアルタイムキネマティック(RTK)は、通常RTCMフォーマットの補正ストリームを使用して、GNSS補正をほぼリアルタイムで送信する測位技術です。しかし、GNSS補正の完全性、可用性、カバレッジ、互換性といった点に関して、確実性を確保する上での課題が存在する場合があります。
RTKの後処理と比較して、PPKの最大の利点は、フォワード処理やバックワード処理を含むデータ処理作業を後処理の段階で最適化できる点にある。一方、リアルタイム処理では、補正値やその伝送に中断や不整合が生じると、測位精度が低下してしまう。
GNSSポストプロセッシング(PPK)とリアルタイム(RTK)の最初の重要な利点は、現場で使用されるシステムが、CORSからのRTCM補正をINS/GNSSシステムに取り込むためのデータリンクや無線を備えている必要がないという点です。
ポストプロセッシングの導入における主な制約は、最終的なアプリケーションが環境に対して何らかの処理を行う必要があるという点です。一方、最適化された軌道を生成するために必要な追加の処理時間をアプリケーションが許容できるのであれば、すべての成果物のデータ品質を大幅に向上させることができます。
順方向処理と逆方向処理はどのように機能するのでしょうか?
測量中に、中央部分で60秒間のGNSSデータ途絶が発生したと仮定しましょう。フォワード処理(順方向処理)における位置誤差は急速に増加し(速度はIMUの仕様やその他のパラメータに依存)、途絶の終了時に最大値に達します。その後、急速に回復します。ポスト処理(後処理)では、物理方程式が有効であるため、時間が逆向きに流れると仮定して逆時系列で処理を行います。このバックワード処理(逆方向処理)では、通常のフォワード処理とは非常にきれいな対称性をもって、GNSSデータ途絶の実際の開始時点で誤差が最大になります。
これら2つの計算結果をマージすると、測位中断の中間付近で最大誤差が発生しますが、順方向のみまたは逆方向のみのソリューションと比較して、その規模ははるかに小さくなります。これにより、SBG Systems製品で可能なGNSS+INSソリューションが特に改善されますが、GNSS単独処理もこのワークフローの恩恵を受けることになります。
すでに述べたように、この改善は後処理を通じてのみ行うことができます。これは、最初から最後まですべてのデータが利用可能である必要があるため、その処理を調査の終了まで延期することになるからです。
航空測量におけるジオレファレンシングとは何ですか?
地理参照とは、地図、衛星画像、航空写真などの地理データを既知の座標系に整合させ、地球の表面上に正確に位置決めできるようにする処理のことです。
これにより、データを他の空間情報と統合することができ、正確な位置情報に基づく分析やマッピングが可能になります。
測量において、ジオリファレンシングは、LiDARやカメラ、ドローンに搭載されたセンサーなどの機器によって収集されたデータを、実世界の座標に正確に紐付けるために不可欠です。
各データポイントに緯度、経度、標高を割り当てることで、ジオレファレンシングは、取得されたデータが地球上の正確な位置と向きを反映するようにします。これは、地理空間マッピング、環境モニタリング、建設計画などの用途において極めて重要です。
ジオレフェンシングには通常、GNSSや地上測量で取得された既知の座標を持つコントロールポイントを使用して、取得したデータを座標系に合わせる作業が含まれます。
このプロセスは、正確で信頼性が高く、実用的な空間データセットを作成するために不可欠です。
