オートバイの走行・傾斜および加速の解析
バイクの速度、横加速度、リーン角(モトロール)。
「Ellipse-Nのコンパクトなサイズ、CAN通信プロトコルとの組み合わせによる優れた位置のロバスト性、そして振動環境下でも良好な精度が維持される点を高く評価しています。」 | アシーズ・S氏(Zen Microsystems社 ディレクター)
タイヤの試験
タイヤの品質と性能は、バイクの安全な挙動と快適性において極めて重要な要素です。二輪車メーカーは、サプライヤーを選定する際にタイヤの性能を注視しています。
インドのタイヤメーカーがZen Microsystemsに連絡し、市場のリーダーであるタイヤと比較して自社タイヤの優れた密着性とコーナリング性能のテストを依頼しました。
Zen Microsystemsは、テスト機器の著名なインドのディストリビューターです。同社は、SBG SystemsのEllipse-A Attitude and Heading Reference System(AHRS)を使用して、完全なタイヤ分析を提供しました。
試験結果
テストはテストコースで行われました。Zen Microsystems社のチームは、GPS受信機を内蔵したCANデータロガーにEllipse-Aを接続して設置しました。
このバイクには、まずZen社の顧客用タイヤが装着され、その後、比較分析のために市場をリードするタイヤが装着されました。どちらのテストでも、速度、横加速度、およびバイクの傾き角度(ロール角)を計測するために、同じ試験装置が使用されました。
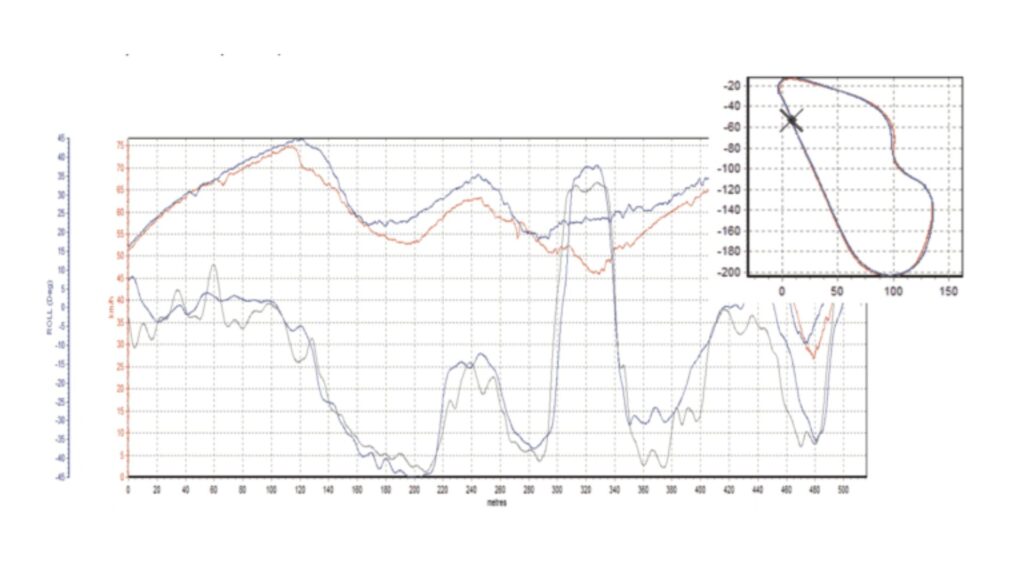
分析の結果、同じカーブ(曲がり角)において、速度が高いほど、Zen Microsystemsのクライアント用タイヤは、コーナリング時のバイクのロール角が大きくなり、横方向の加速度も大きくなることが明らかになりました。これは、タイヤの路面への密着性(ロードグリップ)が高いことを意味します。
内蔵GNSS受信機を搭載したAHRSとINSの比較
この詳細な分析は、二輪車メーカーに対し自社製品の高品質を証明できた顧客にとって、決定的な要因となりました。
テストに使用されたEllipse-A AHRSは、内蔵の拡張カルマンフィルター (EKF) により、ロール、ピッチ、磁気方位を提供する非常に堅牢な小型慣性センサーです。
AHRSは、バイアス、ミスアライメントなどについて、温度および動的環境下で広範囲に校正されています。テスト機器を搭載するバイク上のスペースが限られているため、Zen MicrosystemsのディレクターであるAshish Samant氏は、SBG Systems製のオールインワン小型INS/GNSSであるEllipse-Nを顧客に推奨しました。
Ellipse-Nは、L1 GNSS受信機を統合し、位置情報を慣性データと融合させる小型慣性航法システムであり、樹木や建物などの近くで発生する可能性のある測位中断中であってもスムーズな軌跡を実現します。
このテストの成功後、Zen Microsystemsの顧客はEllipse-Nを選択しました。
Ellipse-N
Ellipse-Nは、デュアルバンド、クアッドコンステレーションGNSS受信機を内蔵した、コンパクトで高性能なRTK慣性航法システム(INS)です。ロール、ピッチ、ヘディング、ヒーブに加えて、センチメートル単位のGNSS位置精度を提供します。
Ellipse-Nセンサーは、動的な環境や過酷なGNSS条件下で最高のパフォーマンスを発揮します。さらに、磁気方位を使用した動的が低いアプリケーションでも動作します。

Ellipse-Nの見積もりを依頼する
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
INS は、外部の補助センサーからの入力を受け付けますか?
慣性航法システム(INS)は、エアデータセンサー、磁気センサー、オドメーター、DVL、その他の補助センサーからの入力を受け付けます。
この統合により、INSは特にGNSS電波障害環境において、非常に多用途で信頼性の高いものとなります。
これらの外部センサーは、補完的なデータを提供することで、INS の全体的な性能と精度を向上させます。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
GNSSとGPSの違いとは?
GNSSはGlobal Navigation Satellite Systemの略であり、GPSはGlobal Positioning Systemの略です。これらの用語はしばしば混同して使用されますが、衛星測位システム内では異なる概念を指します。
GNSSは全ての衛星測位システムの総称であり、GPSは特に米国のシステムを指します。GNSSはより包括的なグローバルカバレッジを提供する複数のシステムを含みますが、GPSはそのシステムの一つに過ぎません。
複数のシステムからのデータを統合することにより、GNSSでは精度と信頼性が向上しますが、GPS単体では衛星の可用性や環境条件によって制限を受ける場合があります。
