PingDSP、自社ソナー向けに Ekinox INS を統合
同社は、モーション補償およびGNSS中断時の補償用としてSBG Systemsの慣性センサーを採用しました。
「新たによりコンパクトになったEkinox-Eは、GNSS補正パッケージにおいて正確なソナーの姿勢、方位、ヒーブ(上下揺れ)情報を提供します。」 | PingDSP
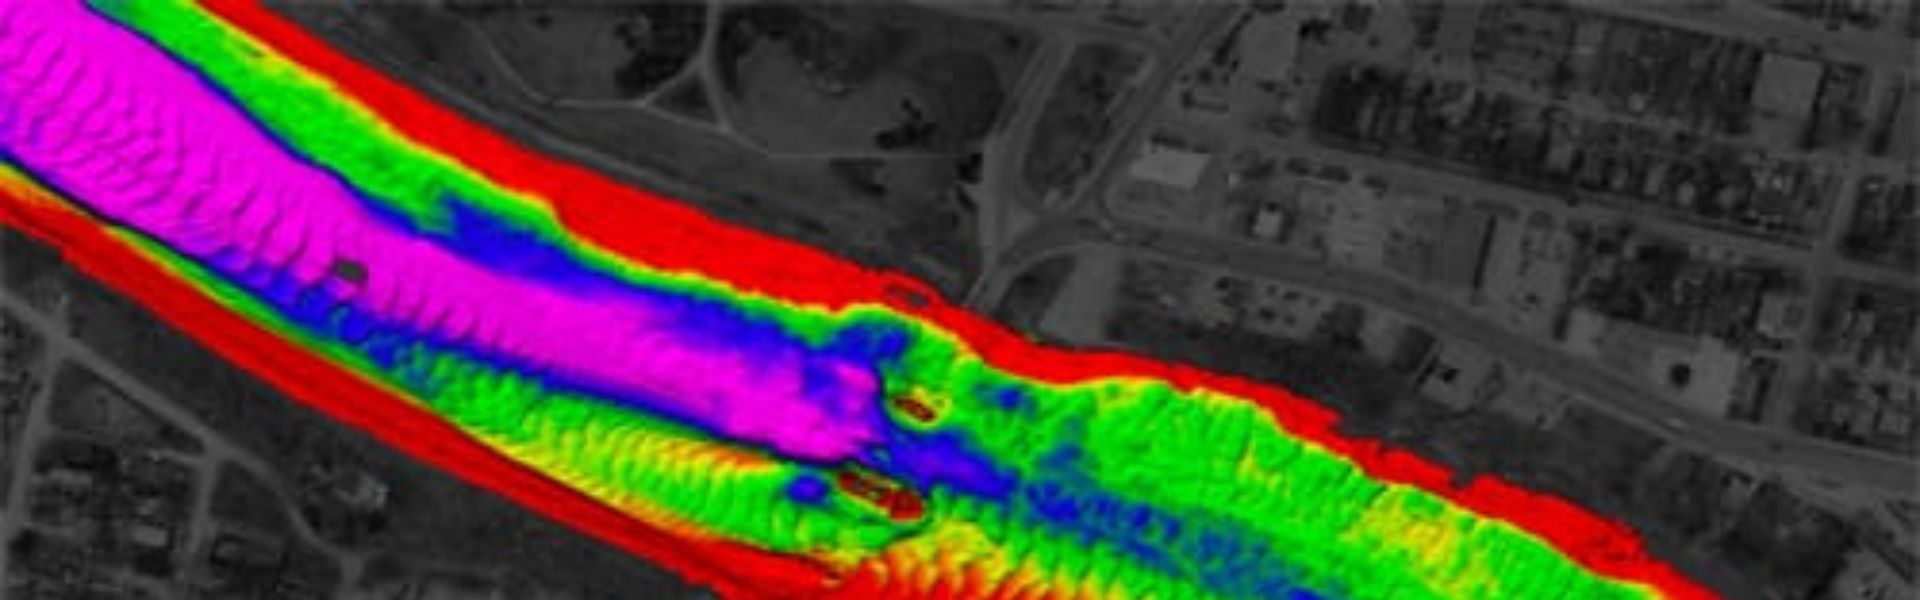
PingDSPのソナーに関するすべて
iDXの導入により、浅海域の水路測量およびイメージングにおけるソナー技術の主要なイノベーターおよび開発者としてのPingDSPの地位が改めて証明されます。
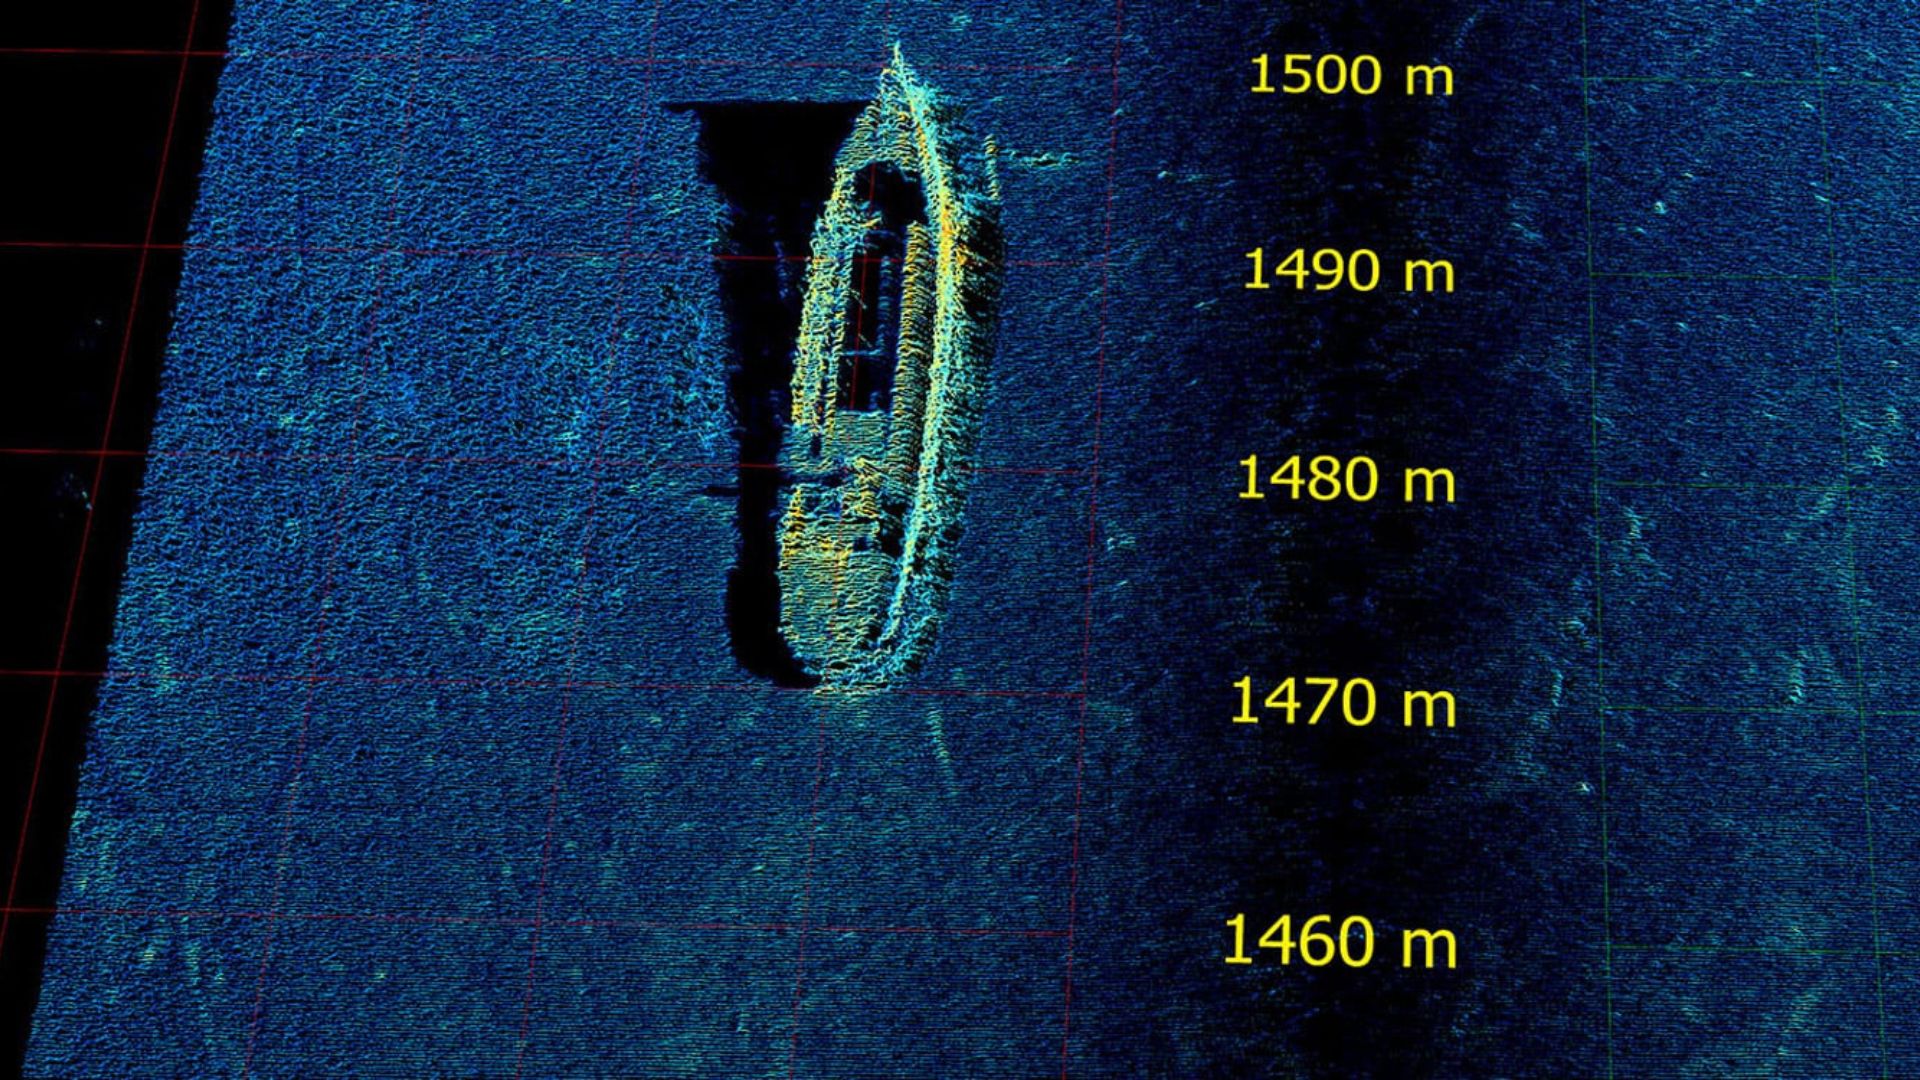
3DSS-iDXは、海底、海面、水柱、およびマルチパスからの信号を含む、複数の同時後方散乱の到来を管理することにより、従来の干渉法システムを強化する革新的な信号処理技術を導入しています。
この高度なアプローチにより、コンパクトで使いやすいソナーシステムにパッケージングされながら、卓越したワイドスワス測深と真の3Dサイドスキャンイメージングが実現します。
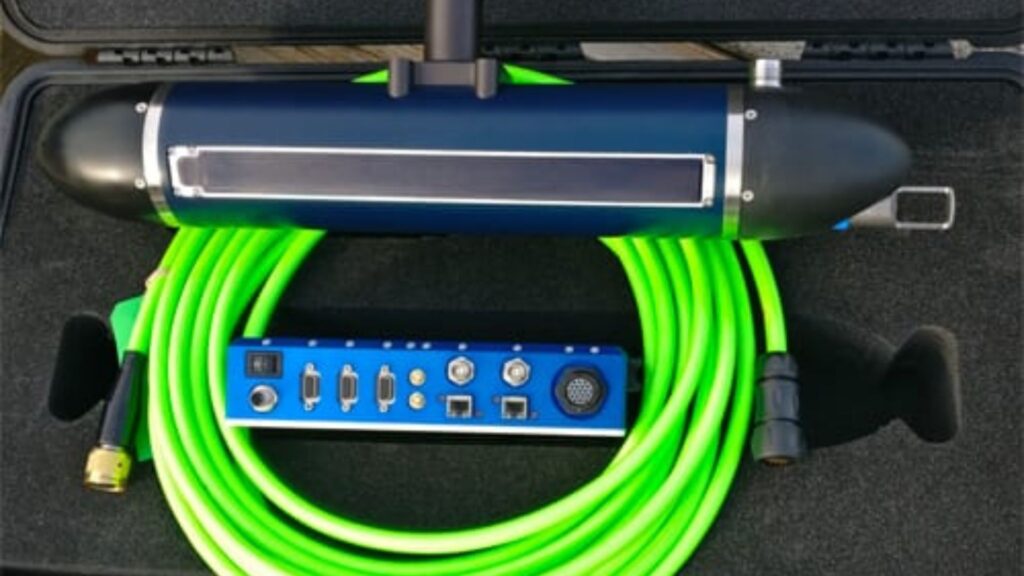
PingDSPの創業者兼CEOであるポール・クラウトナー博士は、“浅水域の測量担当者が求めているのは、性能、汎用性、そしてシンプルさです。3DSS‐iDXは、まさにそれを実現する製品です”と述べています。
統合された Ekinox-E
新しく統合された Ekinox-E は、GNSS 補助パッケージによって正確なソナーの姿勢、方位、ヒーブ情報を提供します。一方、最近発表された AML MicroX SVT プローブは、シームレスなリアルタイムの角度補正のためにトランスデューサー面で正確な音速を提供します。
シームレスな統合
PingDSPのエンジニアリングチームは、SBG SystemsおよびAML Oceanographicと緊密に連携し、水路測量グレードの周辺機器をiDXソナーヘッドにシームレスに統合することで、設置と運用の複雑さを大幅に軽減しました。
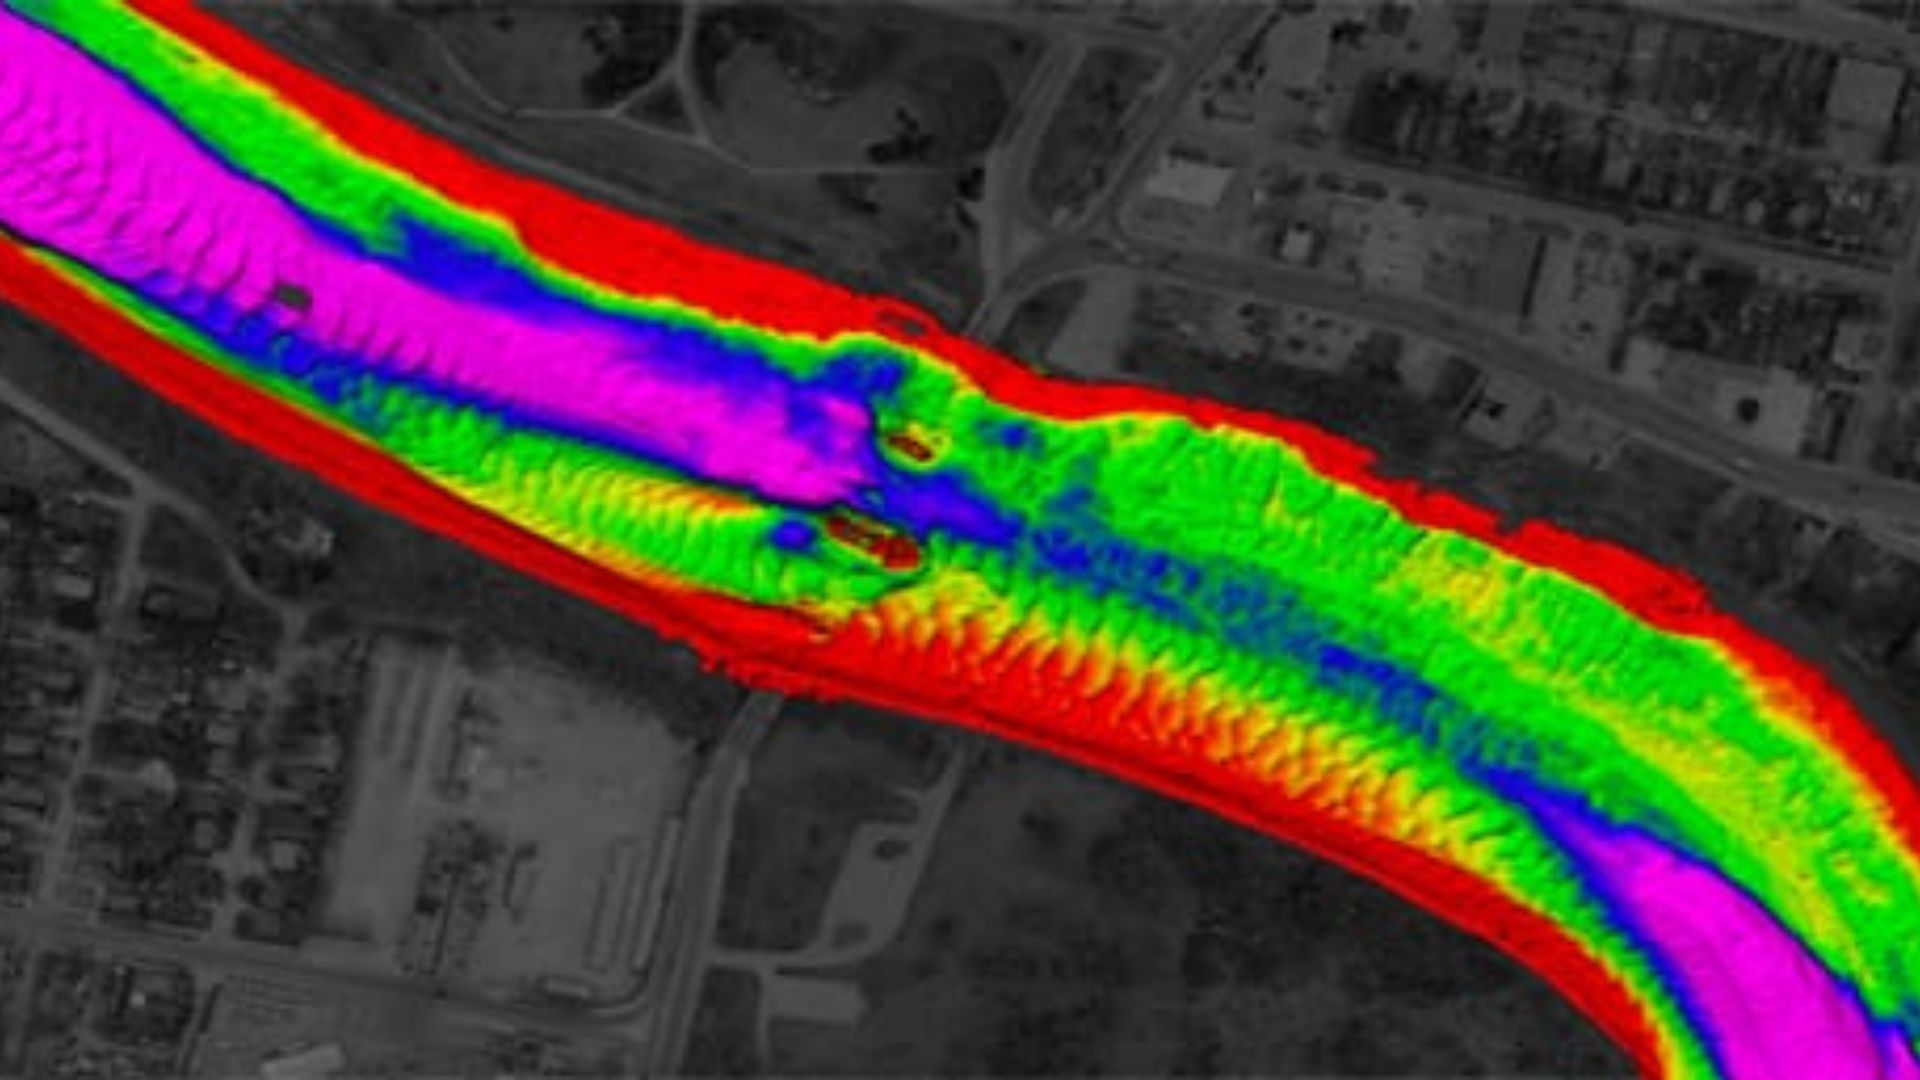
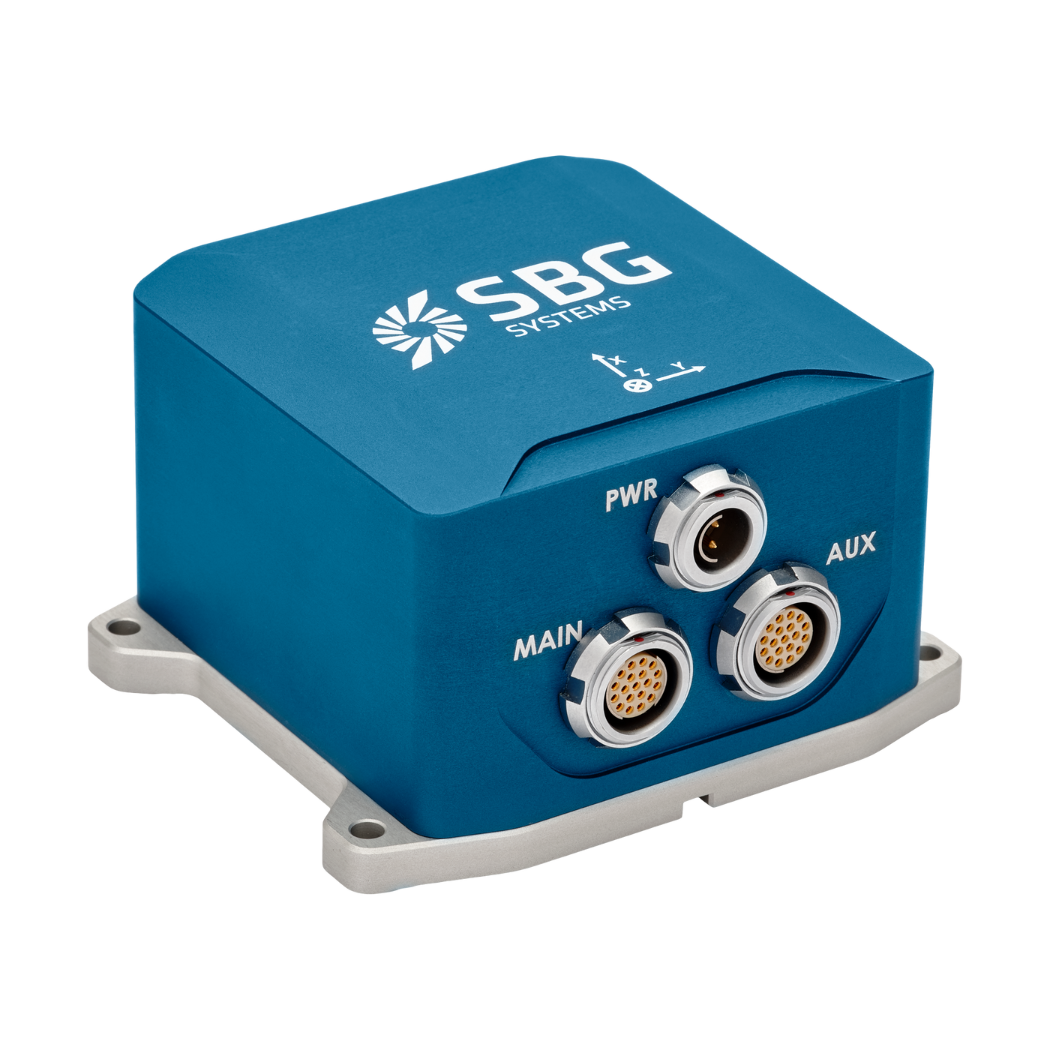
Ekinox-E
Ekinox-Eはさらに、外部GNSS受信機からの補助データを受け入れてナビゲーションを提供します。
Ekinox-Eは、DVLやDMIを含む最大4つの外部補助システムに接続できるように設計されています。この汎用性の高い慣性航海システムは、姿勢、ヒーブ(上下動)、およびナビゲーションデータを提供します。
Ekinox-E の見積もりを依頼する
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
水深測量とは何ですか?
水深測量とは、水中の地形の水深や形状を調査・測定する学問であり、主に海底やその他の水没した地形の地図作成に焦点を当てています。これは水中の地形学に相当するものであり、海洋、海、湖、河川などの水中の地形的特徴について詳細な知見を提供します。水深測量は、航行、海洋建設、資源探査、環境調査など、さまざまな分野において極めて重要な役割を果たしています。
現代の水深測量技術は、音波を利用して水深を測定するシングルビームおよびマルチビーム音響測深機(エコサウンド)などのソナーシステムに依存しています。これらのデバイスは海底に向けて音響パルスを発信し、エコーが戻ってくるまでの時間を記録することで、水中での音速に基づいて水深を算出します。特にマルチビーム音響測深機を使用すると、海底の広範囲を一度にマッピングでき、非常に詳細で正確な海底の3D表現が得られます。海底の正確な位置情報を持つ3D測量図を作成するためには、多くの場合 RTK + INS solution が組み合わせて使用されます。
水深データは、海図の作成に不可欠です。海図は、水没した岩礁、沈没船、砂州などの潜在的な水中障害物を特定することで、船舶の安全な航行を支援します。また、科学研究においても重要な役割を果たしており、研究者が水中の地質的特徴、海流、海洋生態系を理解する上で役立っています。
USVの慣性誘導システムとは何ですか?
無人水上艇(USV)向けの慣性誘導システムは、特にGNSSが利用できない状況において、正確な航行と制御に不可欠です。慣性センサーが動きと姿勢を追跡し、困難な環境下での効果的な航行を可能にします。
慣性航法システム(INS)は、精度を高めるために、IMUデータとGNSSやドップラー・ベロシティ・ログなどの他のシステムを統合します。また、位置と速度を計算するために、カルマンフィルタなどの航法アルゴリズムを採用しています。
慣性センサーは自律運航をサポートし、さまざまな用途に向けて正確な方位と位置データを提供します。GNSSが利用できない環境でも効果的な運航を保証し、機動性を高めるためのリアルタイム調整を可能にします。
マルチビームエコーサウンディングとは何ですか?
マルチビームエコーサウンディング(MBES)は、海底や水中の地形を高精度で測量するために用いられる、高度な水文測量技術である。
船舶の直下の単一地点で深度を測定する従来のシングルビーム音響測深機とは異なり、MBESはソナービームの配列を使用して海底の広い幅にわたる深度測定を同時に取得します。これにより、地形、地質学的特徴、潜在的な危険など、水中地形の詳細かつ高解像度なマッピングが可能になります。
MBESシステムは、水中を伝播する音波を放射し、その音波は海底で反射して船舶に戻ってきます。このシステムは、エコーが戻ってくるまでの時間を分析することで、複数の地点の深度を算出し、水中の地形を網羅的に映し出した地図を作成します。
この技術は、航法、海洋建設、環境モニタリング、資源探査など、さまざまな用途において不可欠であり、安全な海上運航や海洋資源の持続可能な管理に欠かせないデータを提供しています。
水文測量とは何ですか?
水文測量とは、海洋、河川、湖沼、沿岸域などの水域の物理的特徴を測定し、地図化するプロセスです。これには、海底の水深、形状、等深線(海底測量)に関するデータの収集に加え、水没物、航行上の危険物、その他の水中地形(例:海溝)の位置情報の収集が含まれます。 水路測量は、航行の安全、沿岸管理および沿岸測量、建設、環境モニタリングなど、さまざまな用途において極めて重要です。
水路測量にはいくつかの重要な要素があります。その筆頭である水深測量は、海底に向けて音響パルスを発信しエコーの往復時間を測定するシングルビームやマルチビーム音響測深機などのソナーシステムを使用して、水深や海底地形を測定します。
正確な位置決めは極めて重要であり、全地球航法衛星システム(GNSS)と慣性航法システム(INS)を使用して深度測定を正確な地理座標に結び付けることで実現されます。さらに、水温、塩分濃度、潮流などの水柱データが測定され、サイドスキャンソナーや磁力計などのツールを使用して、水中の物体、障害物、危険物を検知するための地球物理学的データが収集されます。
