高ダイナミックな機動のためのソリューションをご覧ください ↓



加速度センサー
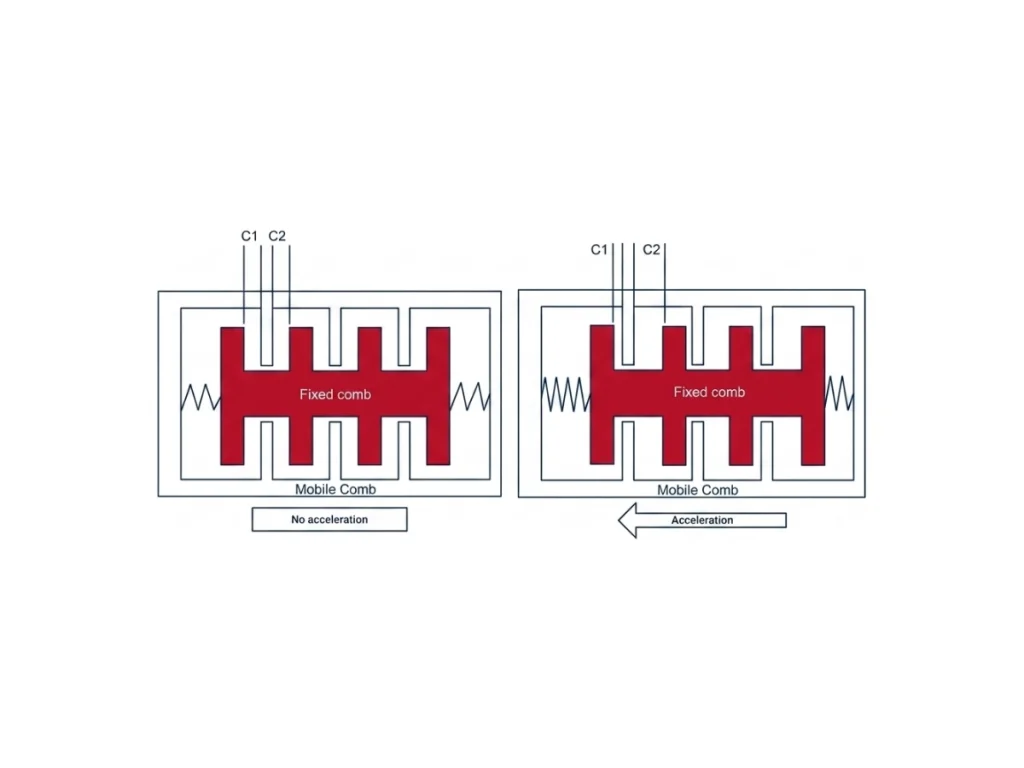
加速度計は、物体に作用する非重力加速度と定義される比フォース(比力)を測定する慣性センサーです。速度センサーとは異なり、加速度計は速度や位置を直接測定しません。代わりに、内部のセンシング素子に加えられる力を測定することにより、1軸、2軸、または3軸に沿った動きの変化を検出します。
現代の加速度計は、主に微小電気機械システム(MEMS)技術に基づいています。MEMS加速度計には、柔軟な構造によって吊り下げられた微小なプルーフマス(証明質量)が含まれています。センサーに加速度が加わると、プルーフマスはセンサーフレームに対して変位します。容量性、ピエゾ抵抗性、または圧電性のトランスデューサーが、この変位を印加された加速度に比例した電気信号に変換します。
加速度計は、動きや振動によって発生する動的加速度と、地球の重力場に起因する静的加速度の両方を測定します。この機能により、静的条件下で傾斜角を推定すると同時に、動きの急速な変化を検出することができます。その測定範囲は、アプリケーションに応じて通常数gから数百gに及びますが、バイアス安定性、ノイズ密度、スケールファクター精度、帯域幅、温度安定性などのパフォーマンス特性が測定品質を決定します。
慣性航法システムにおいて、加速度計はジャイロスコープと連携して、加速度データの継続的な積分を通じて速度と位置を推定します。拡張カルマンフィルタ(EKF)などのセンサーフュージョンアルゴリズムは、加速度計の測定値をGNSS、磁気センサー、オドメーター、LiDAR、またはビジョンセンサーと組み合わせて、GNSSが利用できない環境での航法の精度と堅牢性を向上させます。
今日、加速度計は航空宇宙、防衛、自動運転車、海洋航法、モバイルマッピング、産業オートメーション、構造物モニタリング、ロボット工学において不可欠なコンポーネントです。その小型サイズ、低消費電力、高信頼性により、MEMS加速度計は、正確な加速度測定が精密な航法と制御の基礎を形成する現代のモーションセンシングアプリケーションにとって、優先されるソリューションとなっています。
