


前方処理
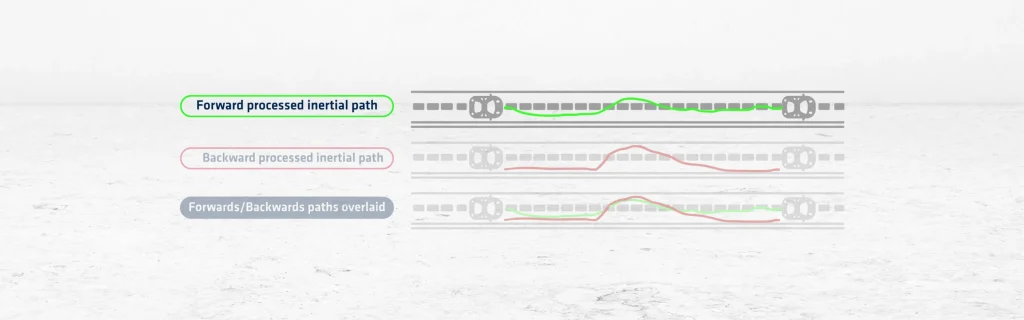
フォワード処理は、データ収集後に測位精度を向上させるためにGNSSデータの後処理で使用される方法です。測量の最初から最後までデータを時系列で処理することによってソリューションを計算します。この方法は、ミッション中に記録されたGNSS観測データと、基準局データまたは補正情報に依存しています。この方法では、アルゴリズムを使用して、時間経過に伴う位置、速度、姿勢を推定します。
ソフトウェアは、測量中に受信した衛星信号を分析します。衛星軌道、大気遅延、および信号誤差を考慮するためのモデルを適用します。処理が時間的に進行するにつれて、以前のエポックに基づいて位置(フォワード処理された慣性軌跡)を予測し、現在のデータを使用してそれらを修正します。この段階的なアプローチは、時間の経過に伴う誤差の特定と最小化に役立ちます。
フォワード処理は、衛星の視認性が一貫している安定したGNSS環境でうまく機能します。リアルタイムの補正が利用できない場合や信頼性がない場合に特に役立ちます。IMUからの慣性データと組み合わせると、一時的な信号損失が発生する領域での軌跡推定が向上します。また、この方法はカルマンフィルタを適用してソリューションを平滑化および洗練することもできます。
フォワード処理の制限の1つは、長時間のGNSS途絶や劣悪な信号品質に対する感度です。そのような場合、精度が時間の経過とともに低下する可能性があります。これを克服するために、ユーザーはバックワード処理や結合(マージ)処理で補完することがよくあります。フォワード処理は、マルチパスワークフローにおける比較と検証のための強固な基盤を提供します。
多くのGNSS PPKソフトウェアツールは、フォワードのみの計算をサポートしています。これにより、ユーザーは他のテクニックを適用する前に、生データを独立して検査できます。測量士、エンジニア、研究者は、現場データを検証し、正確な結果を保証するためにこれに依存しています。この技術は、測地学の研究、UAVの航法、およびモバイルマッピングにおいて重要な役割を果たします。
要約すると、フォワード処理は、ミッション後のワークフローや複雑な測量環境においてGNSSの精度を高める、堅牢な時系列ソリューションを提供します。
Qinertia GNSS+INS PPKソフトウェア
Qinertia PPKソフトウェアは、高精度測位ソリューションにまったく新しいレベルをもたらします。生の位置データを後処理することで、ワークフローで比類のない精度を実現します。
すべての機能を見る
