


MEMS慣性センサー
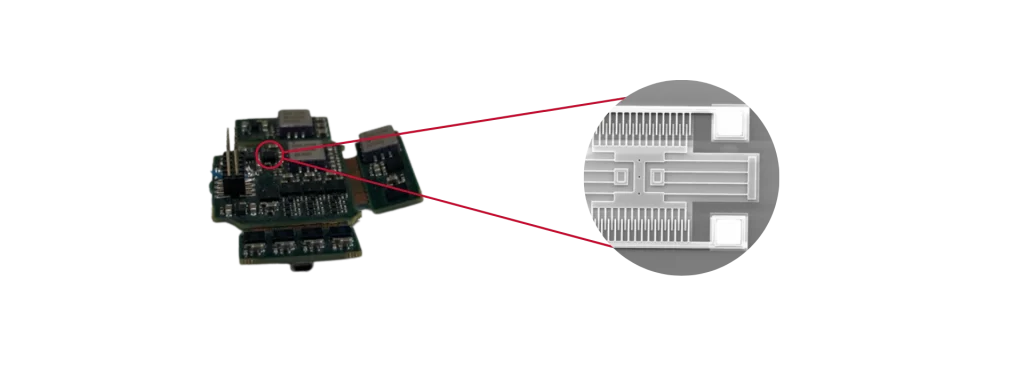
MEMS慣性センサーは、シリコンウェーハ上にエッチングされた微細加工の機械構造を使用して、線形加速度と角速度を測定します。半導体製造により、高い再現性、優れた拡張性、および一貫したセンサー性能が保証されます。その結果、メーカーは小型の寸法、低い製造コスト、および高い信頼性を実現しています。
MEMS慣性計測装置(IMU)は、3つの直交する加速度計と3つのジャイロスコープを統合しています。これらのセンサーを合わせることで、6自由度(6-DoF)にわたる動きを測定します。しかし、MEMS IMU単体では位置や方位(見出し)を推定することはできません。そのため、メーカーはGNSS受信機、磁気センサー、オドメーター、またはその他の補助センサーを統合します。その後、センサーフュージョンアルゴリズムにより、信頼性の高い航法および姿勢の推定値が生成されます。その結果、システムは姿勢方位基準装置(AHRS)または完全な慣性航法システム(INS)として機能します。
いくつかのパラメータがMEMS慣性センサーの性能を定義します。これらには、バイアス不安定性、アングル・ランダム・ウォーク(ARW)、ベロシティ・ランダム・ウォーク(VRW)、スケールファクター精度、帯域幅、耐振性、および熱安定性が含まれます。さらに、工場出荷時のキャリブレーションにより、決定論的なセンサー誤差が補正されます。これらの誤差には、軸のずれ、スケールファクターの非線形性、g感度、および温度依存のバイアス変動が含まれます。続いて、埋め込み型の拡張カルマンフィルター(EKF)が慣性測定値と外部観測値を融合します。このプロセスにより、センサー誤差が継続的に推定され、慣性ドリフトが削減されます。その結果、航法ソリューションは動的運用中により高い精度を維持します。
最近の進歩により、MEMS慣性技術は大幅に改善されました。例えば、閉ループセンシングアーキテクチャは線形性を高め、バイアス感度を低減します。同様に、改良されたMEMS製造は、再現性と長期安定性を高めます。高度なデジタル信号処理も、ノイズ性能と耐振性を向上させます。その結果、ハイエンドのMEMSセンサーは現在、戦術級の性能を実現しています。同時に、従来の慣性技術よりも小型、軽量、かつ省電力のままであります。したがって、エンジニアは、自動運転車、ロボット工学、水路学、モバイルマッピング、精密農業、および防衛航法システム向けにMEMSセンサーをますます選択しています。
