一般的なシナリオでは、単独測位のGNSS(GNSS)の精度は目的地にたどり着くには十分すぎるほどですが、多くの用途ではさらに高い精度が求められます。GNSSの精度を1cm以内に向上させるために多くのディファレンシャル補正技術が開発され、幅広い新しい用途が可能になりました。
このような精度を実現するには、計算や位置決定の結果に用いる座標系に注意を払う必要があります。この点については、「測地学と座標系変換」で扱われていますが、本記事の範囲を超えています。
GNSS補正
GNSSの精度向上は、さまざまな誤差の補正に基づいています。
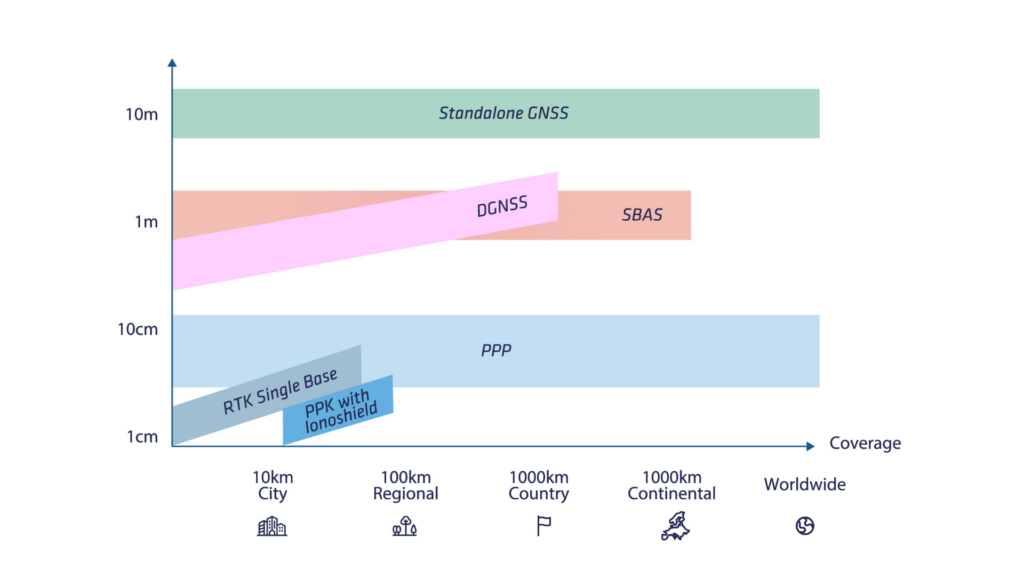
さまざまなレベルのカバレッジとパフォーマンスを提供する多くの種類の補正が存在します。
主なものについては、以下の表で詳しく説明します。この記事では、最も一般的な補正の基本について解説します。まずDGNSSについて簡単に説明し、続いてSBASとRTKの詳細な解説を行い、PPKの利点について説明します。
このシリーズの次の記事では、IonoshieldとPPPについてより詳細に見ていきます。
ディファレンシャルGNSS(DGNSS)
従来のコードベースのDGNSSは、「狭いエリア内では衛星誤差と局所的な大気誤差は同じである」というシンプルな前提に基づいています。GPSレシーバーのペアを使用することで、大気(電離層および対流圏)誤差と衛星誤差の両方を相殺し、ナビゲーション性能を向上させることができます。
この動作モードでは、移動体のGNSSレシーバーの動作範囲から数キロメートル以内に基地局のGNSSレシーバーが設置されます。基地局は、RFまたはGSMモデムを使用して、一連の補正データを移動体レシーバーに送信します。移動体レシーバーはこれらの補正データを使用して、(基地局に対する)ディファレンシャル位置を計算できます。
この技術によりナビゲーション精度をサブメーターレベルまで向上させることができますが、高精度測位の標準としてRTKが普及した現在では時代遅れの技術となっています。
SBAS(衛星補強システム)
SBASは、民間航空機の安全な航行を可能にするために開発されました。その後、単独のGNSSレシーバーよりも高い精度を必要とする他の多くのエンドユーザー向け用途にも使用されています。
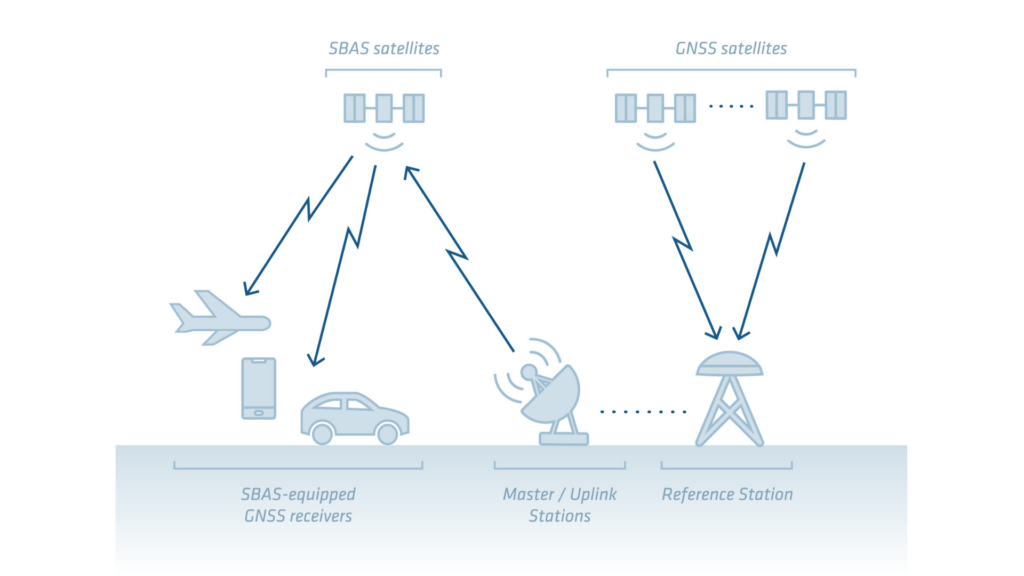
SBASのコンセプトは、基準局のネットワークを使用して補正値を計算し、広範囲(大陸規模のカバレッジ)にわたってGPSのパフォーマンスを向上させることです。
これらの補正値は、専用のSBAS静止衛星によってブロードキャストされます。現代のGNSS受信機は、通常のGNSSアンテナを介してこれらの補正値を直接追跡し、1メートルの精度を提供するSBASなどの測位エンジンで使用できます。
すべてのSBASコンステレーションの主な目的は、最大の精度を達成することではなく、整合性の概念(位置誤差の正確な測定)を伴って、意図された用途(航空機の航法および着陸)に必要な最小限の精度をGNSSが達成できるようにすることです。
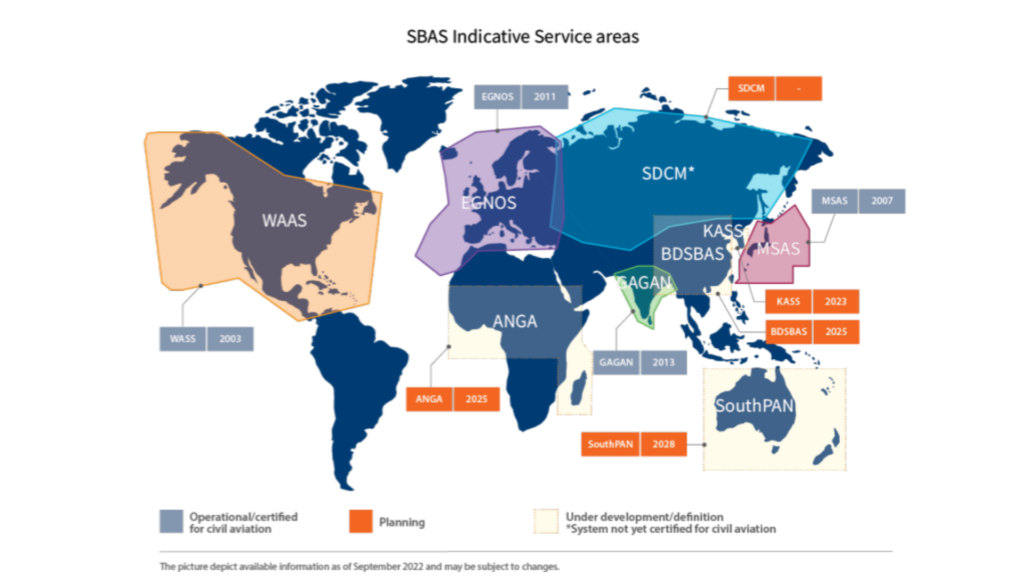
現在使用されているSBASには、以下のものがあります:
- 北米諸国向けのWAAS
- 欧州向けEGNOS
- GAGAN for India
- 日本向けMSAS
しかし、現在のほとんどのSBASはGPSコンステレーション向けの補正情報しか提供しないため、陸上ナビゲーションには最適とは言えません。将来のSBASソリューション(EGNOS V2など)では、マルチコンステレーション対応の補正情報が提供される予定です。
SBASを支える技術
さまざまなSBASソリューションは、補正情報を提供するために同じ基盤技術を採用しています。これらは、以下の項目について補正情報を提供します:
- 衛星時計の誤差
- 衛星軌道の逸脱
- 大気による誤差
SBASは、故障した衛星からのデータを排除するために利用できる衛星の整合性情報も提供します。
また、基地局ネットワークを用いて大気補正値を算出し、大気誤差の分布パターンを提供します。転送される誤差値は、IGP(電離層グリッドポイント)と呼ばれる特定の地点において、大気によって生じる垂直遅延に対応しています。これにより、受信機は各衛星からの異なる信号について、この遅延を補正することができます。
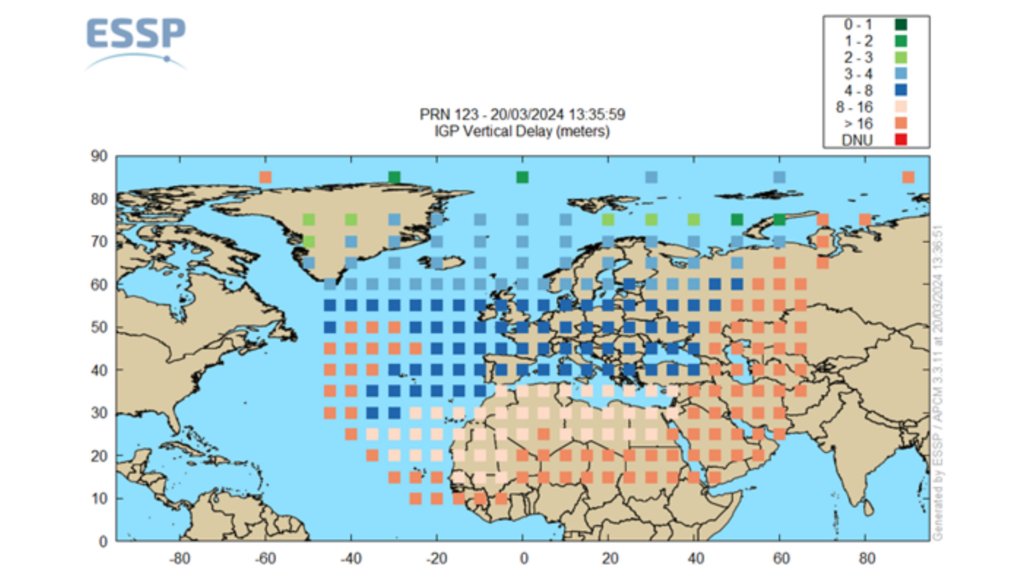
SBASから提供される情報を使用することで、レシーバーは擬似距離ベースの測定誤差を補正し、位置精度を水平方向約1.2m RMS、垂直方向約1.6m RMSに向上させることができます。これは、特に垂直方向において、単独測位のGNSSからの大幅な精度向上となります。
リアルタイムキネマティック(RTK)およびポストプロセス・キネマティック(PPK)
RTK技術は1990年中頃に測量用途向けに初めて導入されました。従来のディファレンシャルGPS(DGPS)と同様に、RTKは正確に位置が特定された基地局と移動体のGNSSレシーバーに依存しています。
センチメートル精度の測位は、2つの主要な計算ステップによって実現されます。
- 二重差分
- 搬送波位相の測定と曖昧性の解消
二重差分
DGPSは一般的に、単一差分とコード測定のみを使用します。
一方、RTKは位相測定を追加し、「二重差分」アプローチを採用します。この手法では、基準局の測定値からローバー(移動局)の測定値が差し引かれ、さらにすべての航法衛星の測定値からピボット衛星の測定値が差し引かれます。
このアプローチにより、衛星に起因する誤差、受信機に起因する誤差、および基準局周辺で一定とみなされる大気誤差をすべて相殺することができます。
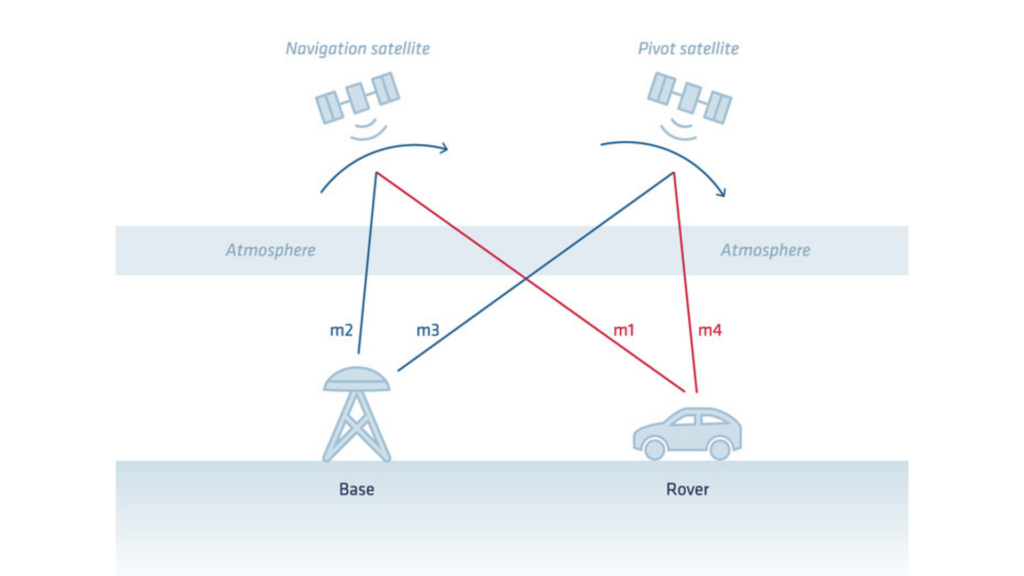
この計算から、次の式が得られます:
- 基地局の座標系におけるローバーの位置(緯度/経度/高度)
- ローバーの時代
基地局とローバー間の距離は「ベースライン」と呼ばれ、RTKにおいて重要な要素となります。ベースラインが長くなると、共通の大気誤差や共通の衛星軌道誤差が完全に相殺されないため、誤差許容値がわずかに増加します。これが、RTKの位置精度仕様でよく見られる「+1ppm」という数値です。
搬送波位相の測定と曖昧性の解消
前の記事で紹介した搬送波位相測定は、誤差をセンチメートルレベルにまで低減するために必要です。
搬送波位相測定の課題は、それが本質的に曖昧(または不完全)であるという点です。測定値には、整数分の搬送波位相サイクルが欠けています。この欠けている部分は「アンビギュリティ」とも呼ばれます。
リアルタイムキネマティック(RTK)測位プロセスは、これらのアンビギュリティを推定することから始まります。このプロセスは「RTKフロート」モードとも呼ばれます。このモードでは、アンビギュリティはゆっくりと収束しますが、整数値にはなりません。これにより、受信機は位置を平滑化し、約デシメートルレベルの精度を達成できます。
最大限の精度と堅牢性を達成するための次のステップは、リアルタイムでこれら各アンビギュリティの整数値を特定することです。このプロセスは整数アンビギュリティ解決と呼ばれます。
アンビギュリティ解決の結果、RTKの精度が最大化され、より高い堅牢性が提供されます。これは一般的に「RTKフィックス」モードと呼ばれます。
特定の衛星への位相追跡が中断された場合、「サイクルスリップ」イベントが発生し、その衛星の整数アンビギュリティを再度解決する必要があります。このため、サイクルスリップが多すぎると(特にすべての衛星で同時にサイクルスリップが発生した場合)、RTKのパフォーマンスに悪影響を及ぼします。こうしたイベントを制限するには、優れたアンテナ、適切なアンテナ配置、およびクリーンなRF環境が不可欠です。
後処理の運動学
見てきたように、RTKはこれらの補正を「リアルタイム」で適用するものであり、現場でRTK処理を計算するためには移動体が基地局へのデータリンク接続を持つ必要があることを意味します。
用途によってはリアルタイムでの軌跡を必要としない一方で、より高い精度やよりシンプルなセットアップの恩恵を受けることができます。後処理キネマティック(PPK)はそのようなニーズを満たすことができます。PPKでは、リアルタイムの補正を受信する代わりに、移動体がデータ収集中に自身のGNSSローデータ収集します。その後、基地局またはリファレンスステーションネットワークからの正確な情報を使用して、このデータが後処理されます。
PPKは、リアルタイムの補正に依存しないため、データ収集においてより柔軟性が高くなります。航空測量、ドローン測量、科学研究など、リアルタイム通信が困難な場合や不要な場面でよく利用されます。
差分補正にPPKを使用する利点。
PPKは、GNSSを処理する際に以下の主な利点を提供します。
- 現場のワークフローの改善:RTKベースのミッションにおける多大なコストは、近くに基地局があることの確認、必要に応じた基地局の設置、信頼性の高いデータ接続の確保などです。Qinertiaには多数のCORSネットワークが内蔵されており、サードパーティネットワークへの直接アクセスも可能です。これにより、基地局の可用性の確保や信頼性の高いデータ接続のセットアップに伴う複雑さが解消されます。
- 品質管理の向上:多くの品質指標により、処理の実際のパフォーマンスを評価しやすくなります。これには、高度な統計、セパレーション(フォワード処理とバックワード処理で計算された位置・姿勢の差)、およびGNSS信号インジケーターが含まれます。
- 全体的なパフォーマンスの向上:RTKのアンビギュティ解像には時間がかかる場合があります(基地局までの距離や大気条件に応じて数秒から数分)。これは、測位の開始時や過酷なGNSS環境において顕著になる可能性があります。PPKは、フォワードとバックワードの両方の方向で処理を行うことでフィックス率を最大化し、これらの影響を軽減します。また、より高度なアルゴリズムの使用や、正確な衛星暦の使用によってもパフォーマンスを向上させることができます。
