


強結合
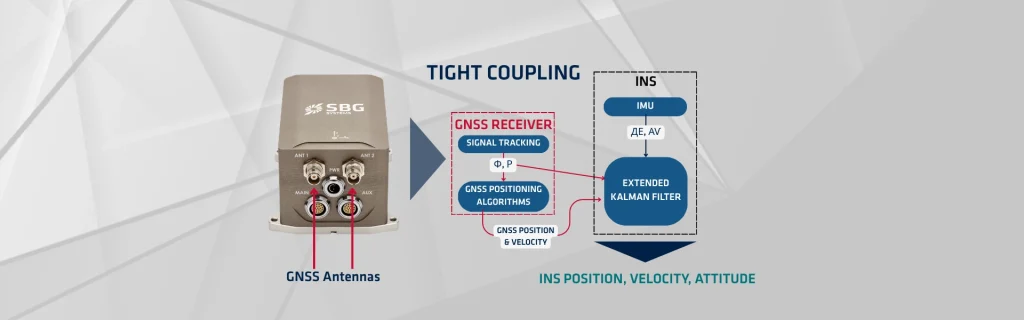
タイトカップリング(緊密結合)は、全地球航法衛星システム(GNSS)と慣性航法システム(INS)の堅牢かつ高精度な統合に不可欠な、高度なデータ融合戦略です。このアプローチは、GNSSのもつ長期的な安定性と、INSのもつ高レートかつ短期的な精度という両システムの強みを組み合わせたもので、カルマンフィルターなどの単一の推定器内でコア測定値を直接融合します。特にGNSS信号が部分的に遮断されたり、劣化したりしている場合に、パフォーマンスが劇的に向上します。
GNSS受信機は、複数の衛星からの信号伝播時間を測定することで位置を決定します。このプロセスにより、衛星の可視性と配置に応じた精度を持つ絶対位置の測位が得られます。しかし、GNSSは都市の峡谷や森林などの環境において信号遮断の影響を受けやすく、データの欠落や航法の損失(ドリフト)につながります。
タイトカップリングシステムは、補助信号パラメータの測定値を使用して、INSのドリフトを軽減します。ルーズカップリング(緩い結合)システムと比較して、タイトカップリングは、不十分なGNSSデータのために位置の確定ができない場合でも、INSのエラー状態を更新します。この状況は、視認できるGNSS衛星が4機未満のときに発生し、GNSS情報のみを使用して位置を決定することが不可能になります。
ルーズカップリングシステムでは、この状況は完全なデータ消失を引き起こします。しかし、タイトカップリングシステムであれば限られたGNSS測定値を使用できるため、INSのエラー・ドリフトを部分的に軽減することが可能です。
この目的を達成するために、タイトカップリングシステムは、特にGNSS信号が遮るものがない時間帯に焦点を当てて、IMU(慣性計測装置)をリアルタイムで校正する必要があります。この校正により、IMUバイアスの正確な把握が保証され、GNSS信号の将来の位置を予測するようにIMUがトレーニングされます(予測モデリング)。
IMUがGNSS信号の妥当性と精度を評価し、その予測に対応するGNSS信号を選択できるようにすることで、システムはIMUとGNSSの間に強力な接続を確立します。
緊密結合アーキテクチャ
タイトカップリングの核心概念は、GNSSの疑似距離および搬送波位相の測定値をカルマンフィルタの観測更新ステップで直接使用することです。これは、カルマンフィルタが完全に処理されたスタンドアロンのGNSSの位置および速度のソリューションを使用するルースカップリング(緩い結合)からの大きな脱却です。
タイトカップリングシステムでは、カルマンフィルタの状態ベクトルに通常、INSのエラー状態が含まれます。
- 位置誤差(δr)
- 速度誤差(δv)
- 姿勢誤差(δ𝛙)
- IMUセンサーバイアス(加速度計およびジャイロスコープ)
カルマンフィルタは、時間伝播(予測)ステップにINSのメカニゼーション方程式を使用します。これにより、高レートのIMUデータを使用してINSの状態が前方に伝播されます。
緊密な結合のメリット
タイトカップリングには、特にミッション後にすべてのセンサーデータを利用できる後処理(ポストプロセッシング)において、強力なメリットがいくつかあります。3次元位置を計算するために少なくとも4機のGNSS衛星からのソリューションを必要とするルースカップリングとは異なり、タイトカップリングでは1機の可視衛星のみで十分です。1つの疑似距離測定値があれば、カルマンフィルタはINSのドリフトを効果的に抑制する誤差補正ベクトルを導出できます。この機能は、一部が遮蔽されたエリアで不可欠です。
GNSSの生測定値を利用することで、フィルタリングは状態ベクトル内のGNSS受信機クロックバイアスを直接モデル化して推定できます。この深い統合レベルにより、特にリアルタイムキネマティック(RTK)や精密単独測位(PPP)の後処理技術のために搬送波位相測定値を組み合わせる場合に、より正確で精度の高い全体的な航法ソリューションがもたらされます。
シームレスな統合補正プロセスにより、よりスムーズで一貫した航法品質が保証されます。アルゴリズムは、高精度なINSデータと、ノイズを含みやすいGNSS観測データを最適に重み付けします。GNSS外乱中には、(継続的なバイアス推定により)適切に校正されたINSが優れたデッドレコニング(自律航法)ソリューションを提供します。
後処理には、前方フィルタリングと後方フィルタリングが含まれます。データはまず時系列で処理され(前方フィルタ)、次に逆方向にデータが処理され(後方フィルタ)、最終的な前方推定値が初期条件として使用されます。固定間隔スムーザー(Rauch-Tung-Striebelスムーザーなど)が、両方のフィルタの結果を平滑化します。この平滑化ステップにより、ミッションタイムライン全体のすべての利用データを活用して、最も正確で統計的に最適な軌道ソリューションが提供されます。これにより、タイトカップリングはマッピングや測量などの高精度な用途におけるゴールドスタンダードとなっています。
