


Densità di rumore
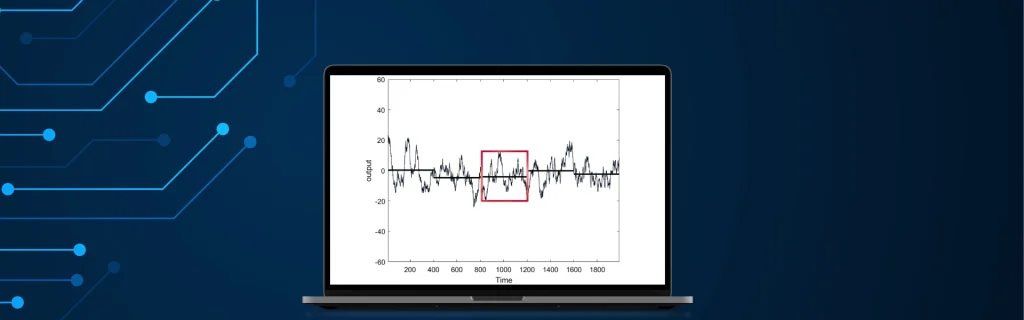
La densità di rumore, spesso indicata come densità spettrale di potenza del rumore, rappresenta il livello di potenza del rumore presente per unità di frequenza in un dato segnale. Nel contesto della navigazione, si riferisce specificamente ai segnali indesiderati o alle interferenze che possono influenzare le prestazioni dei sistemi di navigazione come GPS/GNSS, radar e dispositivi di comunicazione. La densità di rumore è cruciale per comprendere come il rumore influenzi la qualità e la precisione dei dati di navigazione.
La densità di rumore svolge un ruolo significativo nel determinare le prestazioni e l'accuratezza dei sistemi di navigazione. Comprendere il suo impatto aiuta nella progettazione di sistemi in grado di mitigare efficacemente il rumore e migliorare l'affidabilità.
Nei sistemi GPS/GNSS, la densità di rumore influisce sull'accuratezza delle informazioni di posizionamento e temporizzazione. Il rumore presente nei segnali GNSS può derivare da varie fonti, tra cui interferenze atmosferiche, effetti multipath e rumore elettronico. Un'elevata densità di rumore può portare a errori nella posizione e velocità calcolate, il che può essere critico in applicazioni come l'aviazione, la navigazione marittima e i veicoli autonomi.
Anche i sistemi radar utilizzati per la navigazione e la sorveglianza sono influenzati dalla densità di rumore. Il rumore eccessivo può mascherare i deboli ritorni, diminuendo la capacità del radar di rilevare e tracciare con precisione i bersagli. Ciò è particolarmente critico in applicazioni come il controllo del traffico aereo e il monitoraggio meteorologico, dove una rilevazione ad alta risoluzione e affidabile è vitale.
I sistemi di navigazione spesso si affidano a sistemi di comunicazione per la trasmissione e la ricezione dei dati. La densità di rumore nei canali di comunicazione può portare alla degradazione del segnale, influenzando la chiarezza e l'affidabilità delle informazioni trasmesse. Ciò può influire su aggiornamenti di navigazione in tempo reale, comandi di controllo e scambio di dati tra dispositivi di navigazione.
Tecniche per mitigare la densità di rumore
Le tecniche di elaborazione dei segnali vengono utilizzate per ridurre al minimo gli effetti del rumore. Ad esempio, i filtri rimuovono il rumore indesiderato preservando il segnale desiderato. I filtri passa-basso attenuano il rumore ad alta frequenza. I filtri adattivi regolano le caratteristiche in base al segnale e al rumore.
Le tecniche di correzione degli errori stimano e correggono gli errori causati dal rumore utilizzando filtri di Kalman per migliorare l'accuratezza del sistema. Le procedure di calibrazione regolano il sistema per tenere conto di rumore e interferenze noti.
I moderni sistemi di navigazione utilizzano design di ricevitori avanzati che resistono in modo più efficace alle interferenze del rumore. I ricevitori GPS/GNSS utilizzano la diffusione del codice per migliorare i rapporti segnale-rumore. I sistemi radar utilizzano schemi di modulazione avanzati per migliorare le prestazioni. I sistemi a multiple-antenna e le tecniche di diversità offrono soluzioni efficaci a questo problema. Questi dispositivi mitigano le interferenze da cammini multipli e riducono il rumore.
Stai cercando la soluzione giusta per mitigare la densità di rumore?
