

Sistema di riferimento inerziale

Un sistema di riferimento inerziale è un sistema di coordinate in cui gli oggetti seguono le leggi del moto di Newton senza dover tenere conto di forze fittizie o esterne. In altre parole, si tratta di un sistema non accelerato — in stato di quiete o in movimento a velocità costante — in cui un corpo rimane in quiete o continua il suo moto uniforme a meno che non agisca su di esso una forza esterna. Scienziati e ingegneri si affidano ai sistemi inerziali per analizzare con precisione il movimento nei sistemi spaziali, aeronautici, marini e robotici.
Caratteristiche distintive
Un sistema inerziale non accelera né ruota. Questa stabilità lo rende ideale per applicare la seconda legge di Newton, F = ma, senza introdurre forze di correzione come la forza di Coriolis o le forze centrifughe. Ad esempio, lo spazio al di fuori dell'atmosfera terrestre può approssimare molto bene un sistema inerziale poiché vi è una perturbazione gravitazionale o un'influenza rotazionale minima. Ciò lo rende perfetto per la dinamica dei veicoli spaziali e la modellazione del moto dei satelliti.
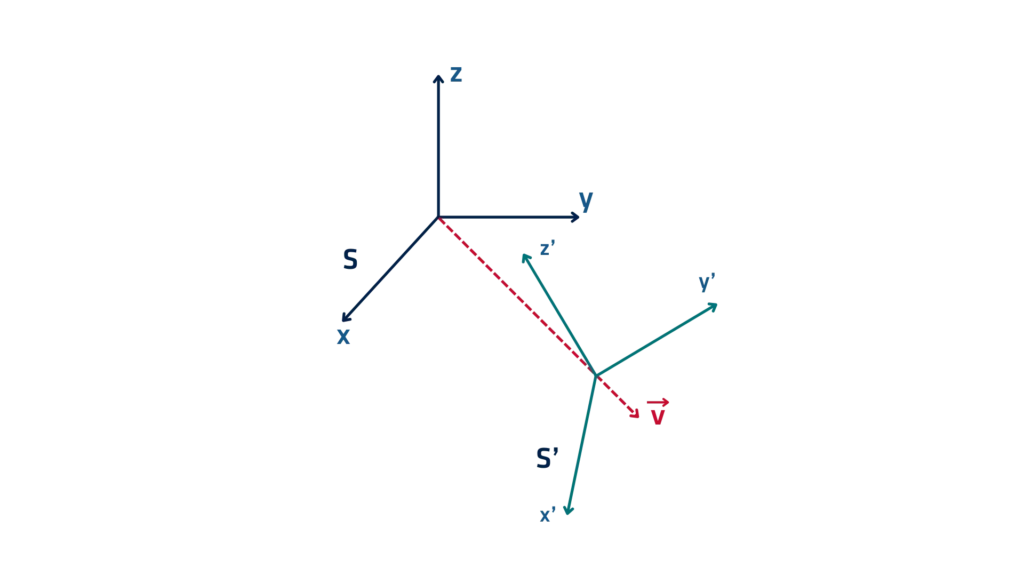
Nelle missioni spaziali, gli ingegneri utilizzano un sistema di riferimento inerziale per calcolare le traiettorie dei veicoli spaziali. Quando un satellite viene lanciato, il controllo di missione definisce la sua posizione e velocità iniziali in un quadro inerziale. Man mano che il satellite si muove, prosegue lungo la sua traiettoria prevista a meno che i propulsori non applichino una forza.
Un altro esempio si trova nella navigazione degli aeromobili. Sebbene la superficie terrestre non sia un sistema di riferimento inerziale perfetto a causa della sua rotazione, i sistemi di navigazione inerziale (INS) ad alta precisione a bordo di jet e missili approssimano il movimento all'interno di un sistema inerziale per brevi periodi. Ciò consente a questi sistemi di fornire dati accurati di posizione e velocità senza GPS.
Durante la navigazione subacquea, i sottomarini operano spesso senza segnali esterni. Il loro INS stima la posizione basandosi sull'assunzione di un sistema inerziale, utilizzando accelerometri e giroscopi per tracciare il movimento nel tempo.
Nella robotica, gli ingegneri simulano il movimento dei robot utilizzando sistemi inerziali in ambienti virtuali. Ignorando l'attrito o le interferenze esterne, possono modellare e ottimizzare con precisione la pianificazione dei percorsi e gli algoritmi di controllo.
Limiti e correzioni
Sebbene i veri sistemi di riferimento inerziali non esistano sulla Terra a causa della sua rotazione e gravità, gli scienziati utilizzano sistemi pseudo-inerziali per scopi pratici. Vengono applicate correzioni utilizzando dati di riferimento (ad esempio, INS/GNSS o inseguitori stellari) per mantenere la precisione nelle misurazioni a lungo termine.
I sistemi di riferimento inerziali sono fondamentali per comprendere e prevedere il movimento. Assumendo un ambiente stabile e privo di forze, gli ingegneri possono progettare sistemi di navigazione affidabili, traiettorie di volo e controlli robotici in diverse applicazioni avanzate.
