

Inertiellt referenssystem

Ett inertiellt referenssystem är ett koordinatsystem där objekt följer Newtons rörelselagar utan att man behöver ta hänsyn till fiktiva eller externa krafter. Med andra ord är det ett icke-accelererande system – antingen i vila eller i rörelse med konstant hastighet – där en kropp förblir i vila eller fortsätter i likformig rörelse såvida den inte påverkas av en yttre kraft. Forskare och ingenjörer förlitar sig på inertiella system för att analysera rörelser noggrant inom rymd-, flyg-, marin- och robotsystem.
Definierande egenskaper
Ett tröghetssystem accelererar eller roterar inte. Denna stabilitet gör det idealiskt för tillämpning av Newtons andra lag, F = ma, utan att introducera kor Krafter som Coriolis- eller centrifugalkrafter. Exempelvis kan rymden utanför jordens atmosfär i stora drag approximera ett tröghetssystem eftersom det finns minimal gravitationell störning eller rotationspåverkan. Detta gör det perfekt för rymdfarkasters dynamik och modellering av satellitrörelser.
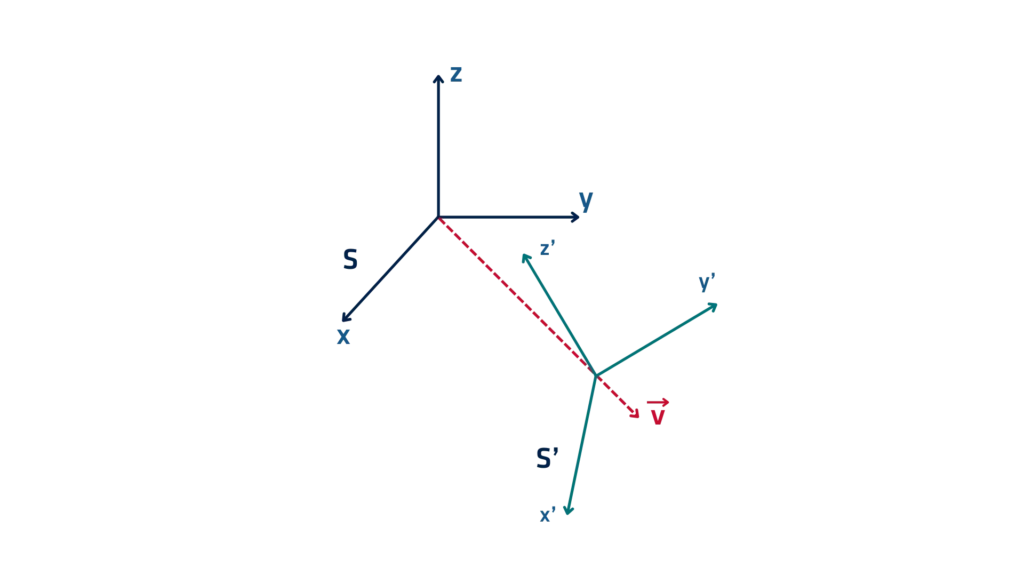
Vid rymduppdrag använder ingenjörer ett tröghetsbaserat referenssystem för att beräkna rymdfarkasters banor. När en satellit skuts upp definierar uppdragsstyrningen dess ursprungliga position och hastighet i ett tröghetssystem. När satelliten rör sig fortsätter den längs sin förutsagda bana om inte styrraketer tillför kraft.
Ett annat exempel är vid flygplansnavigering. Även om jordens yta inte är ett perfekt tröghetssystem på grund av dess rotation, approximerar inertial navigation systems (INS) med hög precision ombord på jetplan och missiler rörelsen inom ett tröghetssystem under korta tidsperioder. Detta gör att dessa system kan tillhandahålla exakta positions- och hastighetsdata utan GPS.
Under undervattensnavigering opererar ubåtar ofta utan externa signaler. Deras INS uppskattar positionen baserat på ett antagande om tröghetssystem, där accelerometrar och gyroskop används för att spåra rörelsen över tid.
Inom robotteknik simulerar ingenjörer robotrörelser med hjälp av tröghetssystem i virtuella miljöer. Genom att bortse från friktion eller externa störningar kan de noggrant modellera och optimera banplanering och styralgoritmer.
Begränsningar och korrigeringar
Även om sanna tröghetssystem inte existerar på jorden på grund av dess rotation och gravitation, använder forskare pseudoträghetssystem för praktiska ändamål. De tillämpar korrigeringar med hjälp av referensdata (t.ex. INS/GNSS eller stjärnföljare) för att upprätthålla noggrannheten vid långtidsmätningar.
Tröghetsreferenssystem är grundläggande för att förstå och förutsäga rörelse. Genom att anta en stabil, kraftfri miljö kan ingenjörer designa tillförlitliga navigeringssystem, flygbanor och robotstyrningar i olika avancerade tillämpningar.
