

Referencial inercial

Um referencial inercial é um sistema de coordenadas no qual os objetos seguem as leis do movimento de Newton sem a necessidade de contabilizar forças fictícias ou externas. Em outras palavras, trata-se de um referencial sem aceleração — seja em repouso ou se movendo a velocidade constante — onde um corpo permanece em repouso ou continua em movimento uniforme, a menos que uma força externa aja sobre ele. Cientistas e engenheiros dependem de referenciais inerciais para analisar o movimento com precisão em sistemas espaciais, de aviação, marítimos e robóticos.
Características distintivas
Um referencial inercial não acelera nem rotaciona. Essa estabilidade o torna ideal para aplicar a segunda lei de Newton, F = ma, sem introduzir forças de correção, como forças de Coriolis ou centrífugas. Por exemplo, o espaço fora da atmosfera terrestre pode aproximar-se bastante de um referencial inercial, pois há perturbação gravitacional ou influência rotacional mínima. Isso o torna perfeito para a dinâmica de espaçonaves e modelagem de movimento de satélites.
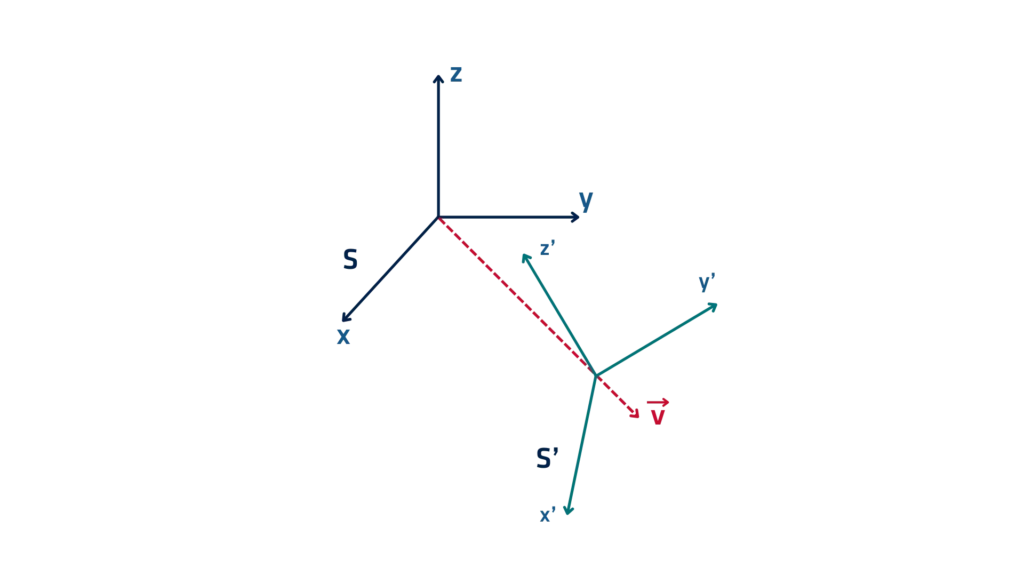
Em missões espaciais, os engenheiros usam um referencial inercial para calcular as trajetórias de espaçonaves. Quando um satélite é lançado, o controle da missão define sua posição e velocidade iniciais em um referencial inercial. À medida que o satélite se move, ele continua em sua trajetória prevista, a menos que os propulsores apliquem força.
Outro exemplo é na navegação de aeronaves. Embora a superfície da Terra não seja um referencial inercial perfeito devido à sua rotação, sistemas de navegação inercial (INS) de alta precisão a bordo de jatos e mísseis aproximam o movimento dentro de um referencial inercial por curtos períodos. Isso permite que esses sistemas forneçam dados precisos de posição e velocidade sem GPS.
Durante a navegação subaquática, os submarinos frequentemente operam sem sinais externos. O INS deles estima a posição com base em uma suposição de referencial inercial, usando acelerômetros e giroscópios para rastrear o movimento ao longo do tempo.
Na robótica, os engenheiros simulam o movimento de robôs usando referenciais inerciais em ambientes virtuais. Ao ignorar o atrito ou interferências externas, eles podem modelar e otimizar com precisão o planejamento de rotas e algoritmos de controle.
Limitações e correções
Embora referenciais inerciais verdadeiros não existam na Terra devido à sua rotação e gravidade, cientistas utilizam referenciais pseudo-inerciais para fins práticos. Eles aplicam correções utilizando dados de referência (por exemplo, INS/GNSS ou rastreadores estelares) para manter a precisão em medições de longo prazo.
Referenciais inerciais são fundamentais para compreender e prever o movimento. Ao assumir um ambiente estável e livre de forças, engenheiros podem projetar sistemas de navegação confiáveis, trajetórias de voo e controles robóticos em diversas aplicações avançadas.
