

惯性参考系

惯性参考系是一个坐标系,在此坐标系中,物体遵循牛顿运动定律,而无需考虑虚拟力或外力。换句话说,这是一个非加速参考系——处于静止状态或以恒定速度运动——在此参考系中,除非受到外力作用,否则物体将保持静止或继续作匀速运动。科学家和工程师依靠惯性系来准确分析空间、航空、海洋和机器人系统中的运动。
显著特征
惯性系既不加速也不旋转。这种稳定性使其非常适合应用牛顿第二定律 F = ma,而无需引入科里奥利力或离心力等修正力。例如,地球大气层之外的空间可以很好地近似为一个惯性系,因为那里的引力干扰或旋转影响微乎其微。这使其非常适合航天器动力学和卫星运动建模。
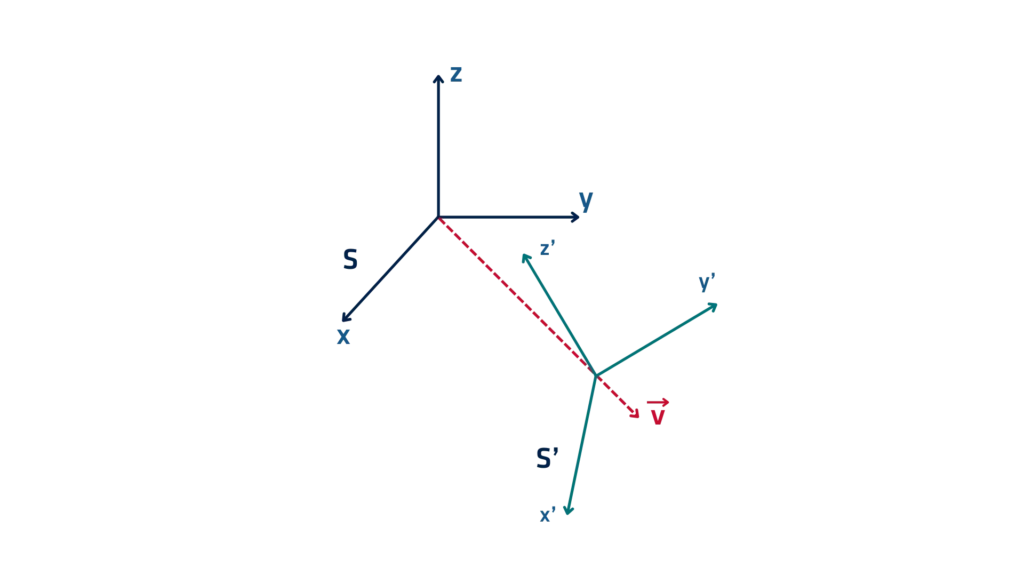
在太空任务中,工程师使用惯性 参考坐标系 来计算航天器轨迹。当卫星发射时,任务控制中心会在惯性坐标系中定义其初始位置和速度。随着卫星的移动,除非推进器施加外力,否则它将继续沿预测轨迹运行。
另一个例子是飞机导航。尽管地球表面由于自转并非完美的惯性坐标系,但喷气式飞机和导弹上搭载的高精度 惯性导航系统(INS) 可以在短时间内近似惯性坐标系中的运动。这使得这些系统能够在没有 GPS 的情况下提供精确的位置和速度数据。
在水下导航期间,潜水艇通常在没有外部信号的情况下运行。它们的 INS 根据惯性坐标系假设来估计位置,利用 加速度计 和陀螺仪来随时间跟踪运动。
在机器人技术中,工程师在虚拟环境中使用惯性坐标系来模拟机器人运动。通过忽略摩擦力或外部干扰,他们可以准确地建模并优化路径规划与控制算法。
局限性与更正
尽管由于地球的自转和重力,真正的惯性系在地球上并不存在,但科学家们出于实际目的使用伪惯性系。他们使用参考数据(例如,INS/GNSS 或星敏感器)进行校正,以保持长期测量中的精度。
惯性参考系对于理解和预测运动至关重要。通过假设一个稳定、无力的环境,工程师可以为各种先进应用设计可靠的导航系统、飞行路径和机器人控制。
