

Inertiales Bezugssystem

Ein inertiales Bezugssystem ist ein Koordinatensystem, in dem Objekte den Newtonschen Bewegungsgesetzen folgen, ohne dass fiktive oder externe Kräfte berücksichtigt werden müssen. Mit anderen Worten handelt es sich um ein nicht beschleunigtes System – entweder in Ruhe oder mit konstanter Geschwindigkeit –, in dem ein Körper in Ruhe bleibt oder seine gleichförmige Bewegung fortsetzt, sofern keine externe Kraft auf ihn einwirkt. Wissenschaftler und Ingenieure stützen sich auf Inertialsysteme, um Bewegungen in Raumfahrt-, Luftfahrt-, Schifffahrts- und Robotersystemen präzise zu analysieren.
Charakteristische Merkmale
Ein Inertialsystem beschleunigt oder rotiert nicht. Diese Stabilität prädestiniert es für die Anwendung des zweiten Newtonschen Gesetzes F = ma, ohne Korrekturkräfte wie Coriolis- oder Zentrifugalkräfte einführen zu müssen. Beispielsweise kann der Weltraum außerhalb der Erdatmosphäre ein Inertialsystem gut annähern, da dort minimale Gravitationsstörungen oder Rotationseinflüsse vorherrschen. Dies macht ihn perfekt für die Raumfahrtdynamik und die Modellierung von Satellitenbewegungen.
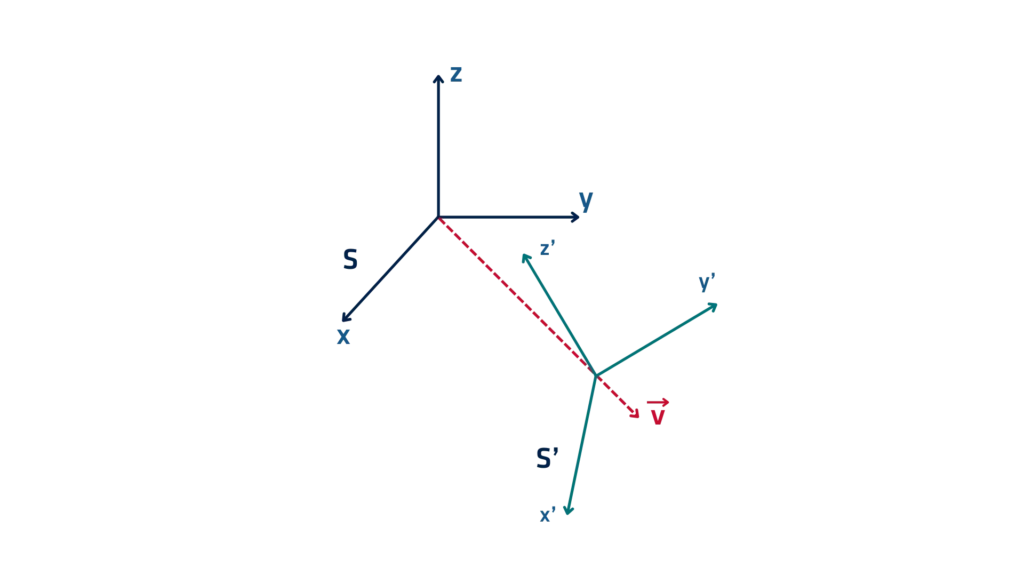
Bei Weltraummissionen verwenden Ingenieure einen Trägheits-bezugsrahmen, um Raumschifftrajektorien zu berechnen. Beim Start eines Satelliten definiert die Flugleitung seine Anfangsposition und -geschwindigkeit in einem Trägheitsrahmen. Während sich der Satellit bewegt, folgt er seiner vorhergesagten Bahn, es sei denn, Triebwerke üben Kraft aus.
Ein weiteres Beispiel ist die Flugnavigation. Obwohl die Erdoberfläche aufgrund ihrer Rotation kein perfekt träger Bezugsrahmen ist, approximieren hochpräzise Trägheitsnavigationssysteme (INS) an Bord von Jets und Flugkörpern die Bewegung innerhalb eines Trägheitsrahmens für kurze Zeiträume. Dadurch können diese Systeme genaue Positions- und Geschwindigkeitsdaten ohne GPS liefern.
Bei der Unterwassernavigation operieren U-Boote häufig ohne externe Signale. Ihr INS schätzt die Position auf Basis einer Trägheitsrahmenannahme ab und nutzt dabei Beschleunigungsmesser und Gyroskope, um die Bewegung im Laufe der Zeit zu verfolgen.
In der Robotik simulieren Ingenieure Roboterbewegungen mithilfe von Trägheitsrahmen in virtuellen Umgebungen. Durch das Ausblenden von Reibung oder externen Störungen können sie die Pfadplanung und Regelungsalgorithmen präzise modellieren und optimieren.
Einschränkungen und Korrekturen
Obwohl echte Inertialsysteme auf der Erde aufgrund ihrer Rotation und Schwerkraft nicht existieren, verwenden Wissenschaftler für praktische Zwecke pseudo-inertiale Systeme. Sie wenden Korrekturen unter Verwendung von Referenzdaten (z. B. INS/GNSS oder Sternsensoren) an, um die Genauigkeit bei Langzeitmessungen zu gewährleisten.
Inertiale Referenzsysteme sind grundlegend für das Verständnis und die Vorhersage von Bewegung. Durch die Annahme einer stabilen, kräftefreien Umgebung können Ingenieure zuverlässige Navigationssysteme, Flugrouten und Robotersteuerungen für eine Vielzahl fortschrittlicher Anwendungen entwickeln.
