


Intervallo dell'accelerometro
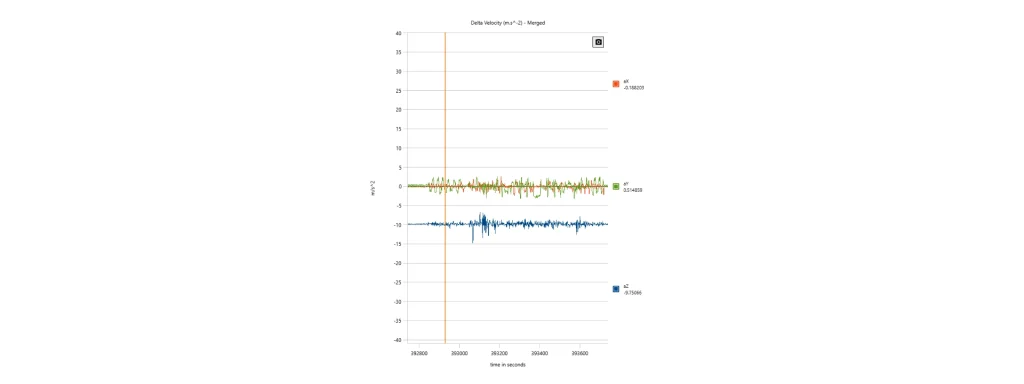
La gamma dell'accelerometro definisce l'accelerazione massima misurabile che un sensore può catturare con precisione senza saturare. I produttori specificano questo parametro come un valore simmetrico a fondo scala, come ±2 g, ±8 g, ±16 g, ±50 g o ±100 g, dove 1 g = 9,80665 m/s². La gamma selezionata determina l'accelerazione d'ingresso massima influenzando direttamente la risoluzione di misura, la quantizzazione e le prestazioni di rumore.
Un accelerometro converte lo spostamento della massa di prova in un'uscita digitale utilizzando un convertitore analogico-digitale (ADC). Per un ADC a N bit, il passo di quantizzazione teorico è
dove è l'intervallo positivo a fondo scala. Aumentando l'intervallo di misura si allarga il bit meno significativo (LSB), riducendo la risoluzione teorica del sensore. Sebbene i moderni sensori inerziali mantengono tipicamente una risoluzione digitale costante adattando il guadagno interno, la densità di rumore effettiva aumenta generalmente con intervalli di misura più ampi.
La selezione di un intervallo insufficiente provoca la saturazione dell'uscita ogni volta che
impedendo al sensore di rappresentare la vera accelerazione. La saturazione introduce il clipping e corrompe l'integrazione inerziale. Questo degrada rapidamente la stima della velocità e della posizione in un INS. Al contrario, la selezione di un intervallo eccessivamente ampio riduce la sensibilità alle accelerazioni di basso livello. Ciò diminuisce il rapporto segnale-rumore (SNR), specialmente durante le misurazioni quasi statiche.
Dinamica nelle applicazioni reali
Il range ottimale dell'accelerometro dipende dalla dinamica prevista dell'applicazione. Il rilievo di precisione, la mappatura mobile e le piattaforme marine stabilizzate danno generalmente priorità a un basso rumore. Questi sistemi operano con range moderati, tipicamente da ±2 g a ±8 g. Le piattaforme ad alta dinamica richiedono range più ampi per prevenire la saturazione durante manovre aggressive. Esempi includono missili, munizioni circuitanti (loitering munitions), UAV da corsa, veicoli di lancio e sistemi di monitoraggio degli impatti.
Nella navigazione inerziale, il range dell'accelerometro non dovrebbe mai essere considerato in modo indipendente. Deve essere valutato insieme all'instabilità del bias, alla precisione del fattore di scala e alla larghezza di banda. Altri parametri critici includono l'errore di rettifica delle vibrazioni (VRE), la frequenza di campionamento e la densità di rumore. Un range scelto correttamente garantisce che il sensore rimanga all'interno della sua regione operativa lineare. Ciò massimizza la fedeltà di misurazione e migliora la stima dell'assetto. In definitiva, migliora la precisione del dead reckoning e la robustezza complessiva dell'INS in ambienti operativi esigenti.
