

Inertiaal referentiekader

Een inertiële referentiekader is een coördinatensysteem waarin objecten de bewegingswetten van Newton volgen zonder dat er rekening hoeft te worden gehouden met fictieve of externe krachten. Met andere woorden: het is een niet-versnellend referentiekader – dat ofwel in rust is ofwel met constante snelheid beweegt – waarin een lichaam in rust blijft of een gelijkmatige beweging voortzet, tenzij er een externe kracht op inwerkt. Wetenschappers en ingenieurs maken gebruik van inertiële referentiekaders om bewegingen nauwkeurig te analyseren in ruimtevaart-, luchtvaart-, scheepvaart- en roboticasystemen.
Kenmerkende eigenschappen
Een inertiaalstelsel versnelt noch draait. Deze stabiliteit maakt het ideaal voor de toepassing van de tweede wet van Newton: F = ma, zonder dat er correctiekrachten zoals de Corioliskracht of centrifugale krachten een rol spelen. De ruimte buiten de atmosfeer van de aarde komt bijvoorbeeld dicht in de buurt van een inertiaalstelsel, omdat er minimale zwaartekrachtverstoringen of rotatie-invloeden zijn. Dit maakt het perfect voor de dynamica van ruimtevaartuigen en het modelleren van satellietbewegingen.
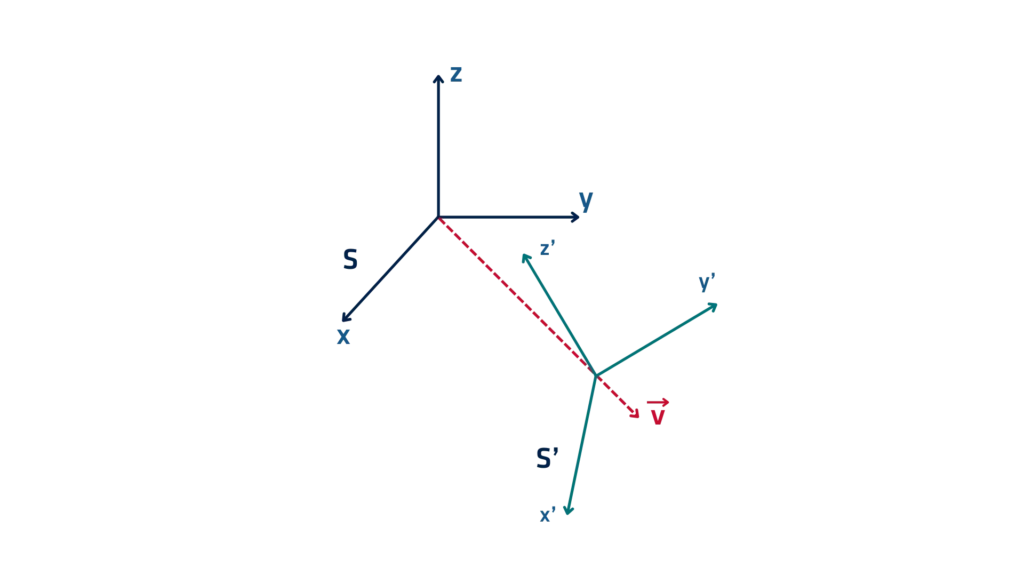
Bij ruimtemissies gebruiken ingenieurs een inertiële referentiekader om de banen van ruimtevaartuigen te berekenen. Wanneer een satelliet wordt gelanceerd, bepaalt de missieleiding de beginpositie en -snelheid ervan in een inertiële referentiekader. Terwijl de satelliet zich verplaatst, volgt hij zijn voorspelde baan, tenzij stuwraketten kracht uitoefenen.
Een ander voorbeeld is de navigatie van vliegtuigen. Hoewel het aardoppervlak vanwege de rotatie van de aarde geen perfect inertiaal referentiekader is, benaderen zeer nauwkeurige inertiële navigatiesystemen (INS) aan boord van straalvliegtuigen en raketten de beweging binnen een inertiaal referentiekader gedurende korte perioden. Hierdoor kunnen deze systemen nauwkeurige positie- en snelheidsgegevens leveren zonder GPS.
Tijdens onderwaternavigatie opereren onderzeeërs vaak zonder externe signalen. Hun INS schat de positie op basis van een verondersteld inertiaal referentiekader, waarbij versnellingsmeters en gyroscopen worden gebruikt om de beweging in de tijd te volgen.
In de robotica simuleren ingenieurs robotbewegingen met behulp van inertiale referentiekaders in virtuele omgevingen. Door wrijving of externe storingen buiten beschouwing te laten, kunnen ze padplanning en besturingsalgoritmen nauwkeurig modelleren en optimaliseren.
Beperkingen en correcties
Hoewel er op aarde geen echte inertiële referentiekaders bestaan vanwege de rotatie en de zwaartekracht van de aarde, maken wetenschappers om praktische redenen gebruik van pseudo-inertiële referentiekaders. Ze passen correcties toe op basis van referentiegegevens (bijvoorbeeld INS/GNSS of sterrenvolgers) om de nauwkeurigheid bij langetermijnmetingen te waarborgen.
Inertiële referentiekaders zijn van fundamenteel belang voor het begrijpen en voorspellen van beweging. Door uit te gaan van een stabiele, krachtvrije omgeving kunnen ingenieurs betrouwbare navigatiesystemen, vliegroutes en robotbesturingen ontwerpen voor diverse geavanceerde toepassingen.
