

Bezwładnościowy układ odniesienia

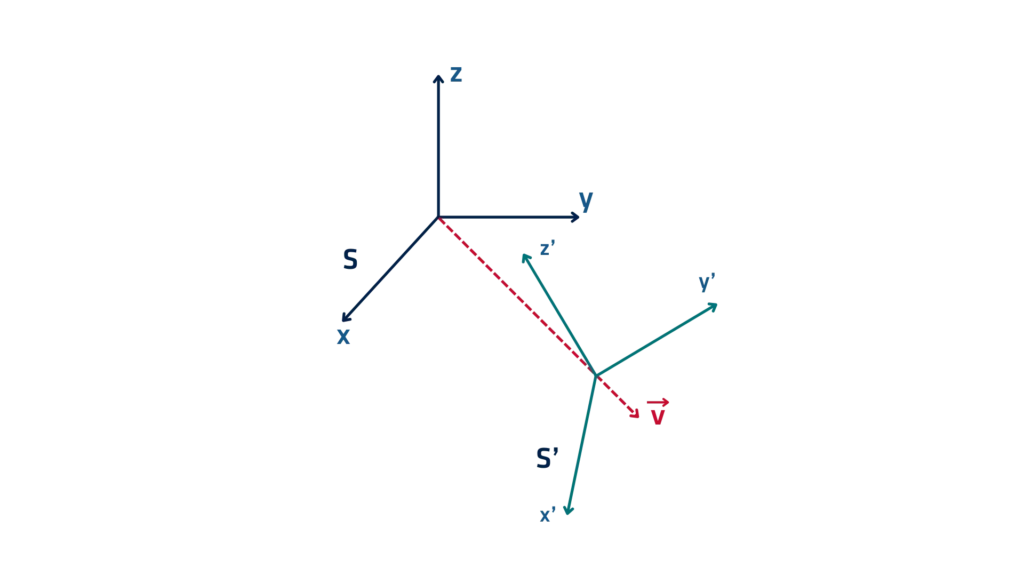
Bezwładnościowy układ odniesienia to układ współrzędnych, w którym obiekty podlegają zasadom dynamiki Newtona bez konieczności uwzględniania sił pozornych lub zewnętrznych. Innymi słowy, jest to układ nieprzyspieszający – spoczywający lub poruszający się ze stałą prędkością – w którym ciało pozostaje w spoczynku lub kontynuuje ruch jednostajny, dopóki nie zadziała na nie siła zewnętrzna. Naukowcy i inżynierowie polegają na układach bezwładnościowych, aby precyzyjnie analizować ruch w systemach kosmicznych, lotniczych, morskich i robotycznych.
Cechy charakterystyczne
Inercjalny układ odniesienia nie podlega przyspieszeniu ani rotacji. Ta stabilność czyni go idealnym do stosowania drugiej zasady dynamiki Newtona, F = ma, bez konieczności wprowadzania sił korygujących, takich jak siła Coriolisa czy siły odśrodkowe. Na przykład przestrzeń kosmiczna poza atmosferą Ziemi może stanowić bliskie przybliżenie inercjalnego układu odniesienia, ponieważ występuje tam minimalne zaburzenie grawitacyjne lub wpływ rotacji. Dzięki temu jest idealna do dynamiki statków kosmicznych i modelowania ruchu satelitów.
W misjach kosmicznych inżynierowie korzystają z inercyjnego układu odniesienia do obliczania trajektorii statków kosmicznych. Podczas startu satelity centrum kontroli misji definiuje jego początkową pozycję i prędkość w układzie inercyjnym. W miarę poruszania się satelita kontynuuje lot po przewidywanej ścieżce, chyba że silniki korekcyjne przyłożą siłę.
Innym przykładem jest nawigacja lotnicza. Chociaż powierzchnia Ziemi nie jest idealnym układem inercyjnym ze względu na jej rotację, wysokoprecyzyjne inercyjne systemy nawigacyjne (INS) na pokładzie odrzutowców i pocisków rakietowych przybliżają ruch w układzie inercyjnym przez krótkie okresy czasu. Pozwala to tym systemom dostarczać dokładne dane o pozycji i prędkości bez użycia GPS.
Podczas nawigacji podwodnej okręty podwodne często operują bez sygnałów zewnętrznych. Ich INS szacuje pozycję w oparciu o założenie układu inercyjnego, wykorzystując akcelerometry i żyroskopy do śledzenia ruchu w czasie.
W robotyce inżynierowie symulują ruch robota za pomocą układów inercyjnych w środowiskach wirtualnych. Ignorując tarcie lub zakłócenia zewnętrzne, mogą precyzyjnie modelować i optymalizować algorytmy planowania ścieżki oraz sterowania.
Ograniczenia i poprawki
Chociaż prawdziwe układy inercjalne nie istnieją na Ziemi ze względu na jej rotację i grawitację, naukowcy wykorzystują układy pseudo-inercjalne do celów praktycznych. Stosują korekty, wykorzystując dane referencyjne (np. INS/GNSS lub systemy śledzenia gwiazd), aby utrzymać dokładność w długoterminowych pomiarach.
Inercjalne układy odniesienia są fundamentalne dla zrozumienia i przewidywania ruchu. Zakładając stabilne, wolne od sił środowisko, inżynierowie mogą projektować niezawodne systemy nawigacyjne, trajektorie lotu i sterowanie robotami w różnorodnych zaawansowanych zastosowaniach.
