

Інерціальна система відліку

Інерціальна система відліку — це система координат, у якій об’єкти підпорядковуються законам руху Ньютона без необхідності враховувати фіктивні чи зовнішні сили. Іншими словами, це не прискорювана система відліку — яка перебуває у спокої або рухається з постійною швидкістю — де тіло залишається у спокої або продовжує рівномірний рух, якщо на нього не діє зовнішня сила. Вчені та інженери покладаються на інерціальні системи для точного аналізу руху в космічних, авіаційних, морських і робототехнічних системах.
Характерні ознаки
Інерціальна система не зазнає прискорення чи обертання. Така стабільність робить її ідеальною для застосування другого закону Ньютона, F = ma, без необхідності введення корекційних сил, таких як сили Коріоліса чи відцентрові сили. Наприклад, відкритий космос за межами земної атмосфери може слугувати наближенням інерціальної системи відліку, оскільки там мінімальний гравітаційний вплив або ефект обертання. Це робить його ідеальним середовищем для моделювання динаміки космічних апаратів та руху супутників.
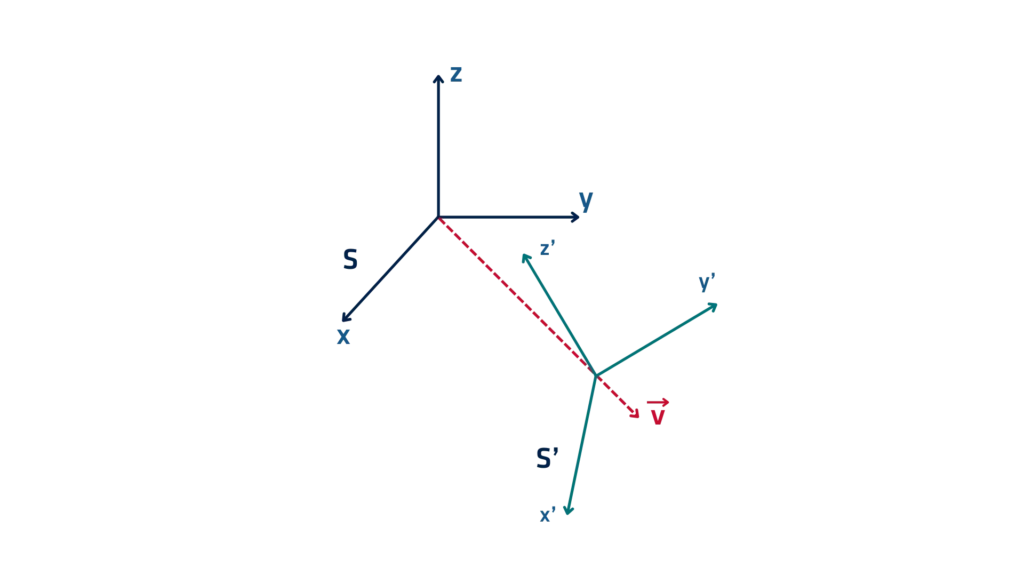
У космічних місіях інженери використовують інерціальну систему відліку для розрахунку траєкторій космічних апаратів. Під час запуску супутника центр управління польотами визначає його початкове положення та швидкість в інерціальній системі відліку. Рухаючись далі, супутник продовжує летіти за передбаченою траєкторією, якщо на нього не діють сили двигунів.
Інший приклад — навігація літаків. Хоча поверхня Землі не є ідеальною інерціальною системою через обертання планети, високоточні інерціальні навігаційні системи (INS) на борту реактивних літаків та ракет на короткий час апроксимують рух в інерціальній системі відліку. Це дозволяє таким системам надавати точні дані про положення та швидкість без GPS.
Під час підводної навігації підводні човни часто працюють без зовнішніх сигналів. Їхня INS оцінює положення на основі припущення про інерціальну систему відліку, використовуючи акселерометри та гіроскопи для відстеження руху з плином часу.
У робототехніці інженери моделюють рух роботів за допомогою інерціальних систем у віртуальних середовищах. Ігноруючи тертя чи зовнішні перешкоди, вони можуть точно моделювати та оптимізувати алгоритми планування й управління траєкторією.
Обмеження та виправлення
Хоча справжні інерціальні системи не існують на Землі через її обертання та гравітацію, вчені використовують псевдоінерціальні системи для практичних цілей. Вони застосовують корекцію за допомогою опорних даних (наприклад, INS/GNSS або зіркових трекерів), щоб підтримувати точність у довгострокових вимірюваннях.
Інерціальні системи відліку є фундаментальними для розуміння та прогнозування руху. Припускаючи існування стабільного середовища без дії сил, інженери можуть розробляти надійні навігаційні системи, траєкторії польоту та системи керування роботами в різних передових галузях застосування.
