

Inertialt referansesystem

Et inertialt referansesystem er et koordinatsystem der objekter følger Newtons bevegelseslover uten at det er nødvendig å ta hensyn til fiktive eller ytre krefter. Med andre ord er det et system uten akselerasjon – enten i hvile eller i bevegelse med konstant hastighet – der et legeme forblir i hvile eller fortsetter i jevn bevegelse med mindre det påvirkes av en ytre kraft. Forskere og ingeniører benytter seg av inertiale referansesystemer for å analysere bevegelse nøyaktig innen romfart, luftfart, sjøfart og robotikk.
Karakteristiske trekk
Et inertialsystem verken akselererer eller roterer. Denne stabiliteten gjør det ideelt for anvendelse av Newtons andre lov, F = ma, uten at det oppstår korrigerende krefter som Coriolis- eller sentrifugalkrefter. For eksempel kan rommet utenfor jordens atmosfære i stor grad tilnærmes et inertialsystem, fordi det er minimal gravitasjonsforstyrrelse eller rotasjonspåvirkning. Dette gjør det perfekt for modellering av romfartøydynamikk og satellittbevegelser.
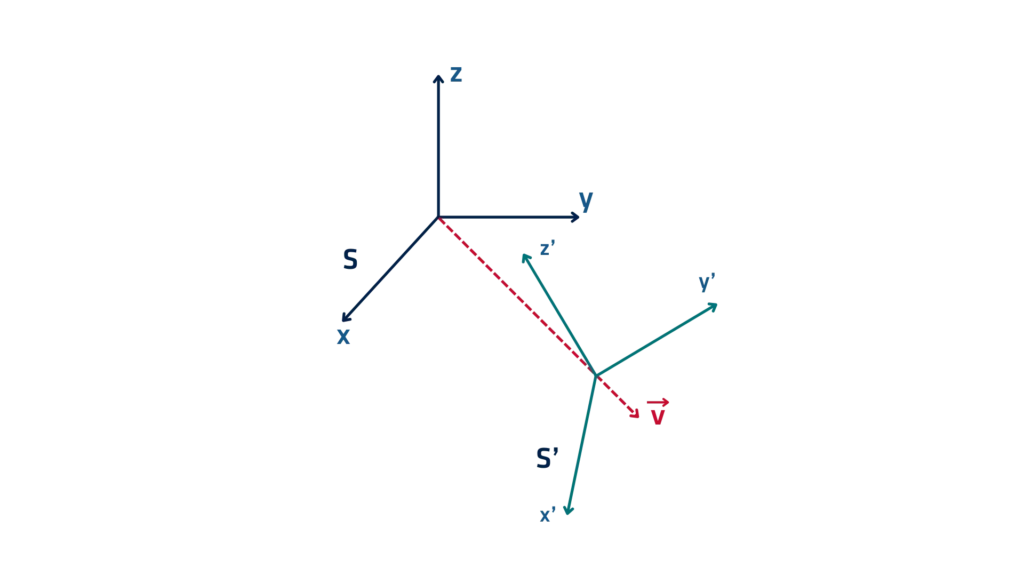
I romfartsoppdrag bruker ingeniører et inertialt referansesystem for å beregne romfartøyets baner. Når en satellitt skytes opp, fastsetter oppdragskontrollen dens startposisjon og -hastighet i et inertialt referansesystem. Når satellitten beveger seg, fortsetter den langs den beregnede banen med mindre manøvreringsmotorene påfører kraft.
Et annet eksempel er navigasjon i fly. Selv om jordoverflaten ikke er et perfekt inertialt referansesystem på grunn av jordens rotasjon, tilnærmer høypresisjons-inertialnavigasjonssystemer (INS) om bord i jetfly og missiler bevegelsen til et inertialt referansesystem i korte perioder. Dette gjør at disse systemene kan levere nøyaktige posisjons- og hastighetsdata uten GPS.
Under undervannsnavigering opererer ubåter ofte uten eksterne signaler. Deres INS estimerer posisjonen basert på en antagelse om et inertialt referansesystem, ved å bruke akselerometre og gyroskoper til å spore bevegelse over tid.
Innen robotikk simulerer ingeniører robotbevegelser ved hjelp av inertiale referansesystemer i virtuelle miljøer. Ved å se bort fra friksjon eller eksterne forstyrrelser kan de nøyaktig modellere og optimalisere banplanlegging og kontrollalgoritmer.
Begrensninger og rettelser
Selv om det ikke finnes ekte inertialreferansesystemer på Jorden på grunn av jordens rotasjon og tyngdekraft, bruker forskere pseudo-inertialreferansesystemer av praktiske hensyn. De foretar korreksjoner ved hjelp av referansedata (f.eks. INS/GNSS eller stjernesporere) for å opprettholde nøyaktigheten i langvarige målinger.
Inertialreferansesystemer er avgjørende for å forstå og forutsi bevegelse. Ved å legge til grunn et stabilt, kraftfritt miljø kan ingeniører utvikle pålitelige navigasjonssystemer, flyvebaner og robotstyringssystemer for ulike avanserte anvendelser.
