

慣性基準系

慣性基準系とは、見かけ上の力や外力を考慮することなく、物体がニュートンの運動法則に従う座標系です。言い換えれば、静止しているか、または等速で移動している非加速フレームであり、外力が作用しない限り、が物体は静止したままであるか、等速直線運動を続けます。科学者やエンジニアは、宇宙、航空、海洋、ロボティクスシステムにおける運動を正確に解析するために慣性系に依存しています。
特徴的な点
慣性基準系では、加速度や回転が生じません。この安定性により、コリオリ力や遠心力などの補正力を導入することなく、ニュートンの第2法則であるF = ma を適用するのに最適です。たとえば、地球の大気圏外の宇宙空間は、重力外乱や回転の影響が最小限であるため、慣性基準系に近い状態となります。これにより、宇宙機のダイナミクスや衛星の運動モデリングに最適です。
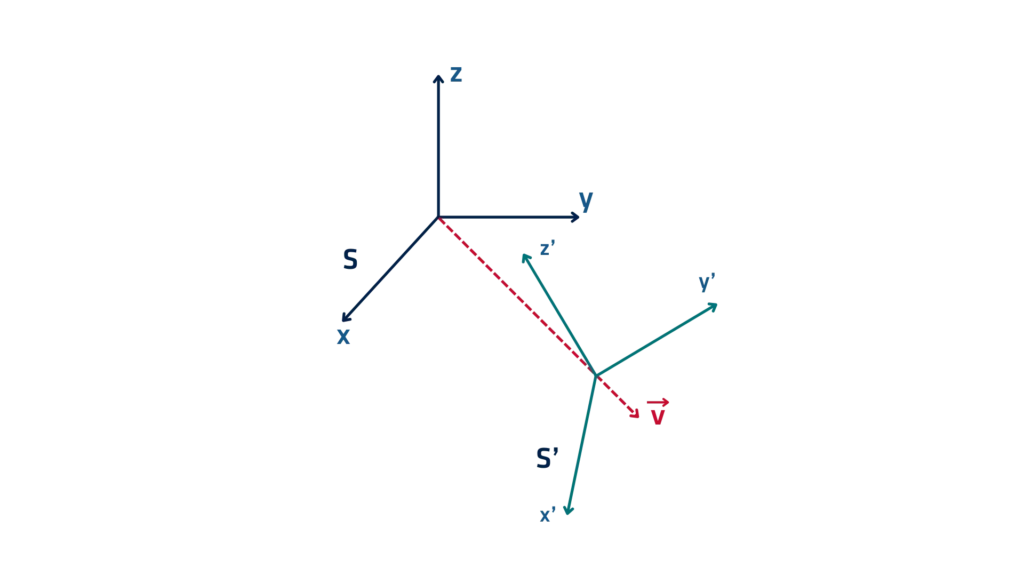
宇宙ミッションにおいて、エンジニアは宇宙船の軌道を計算するために慣性基準座標系を使用します。衛星の打ち上げ時、ミッションコントロールは慣性座標系における初期位置と速度を定義します。衛星が移動すると、スラスターが力を加えない限り、予測された軌道に沿って進み続けます。
もう一つの例は、航空機の航法です。地球の回転により地球表面は完全な慣性座標系ではありませんが、ジェット機やミサイルに搭載された高精度な慣性航法システム(INS)は、短時間であれば慣性座標系内の動きを近似します。これにより、これらのシステムはGPSなしで正確な位置および速度データを提供することができます。
水中航法において、潜水艦は外部信号なしで航行することがよくあります。そのINSは慣性座標系の仮定に基づいて位置を推定し、加速度計とジャイロスコープを使用して時間の経過に伴う移動を追跡します。
ロボット工学では、エンジニアは仮想環境で慣性座標系を使用してロボットの動きをシミュレートします。摩擦や外部干渉を無視することで、経路計画や制御アルゴリズムを正確にモデル化し最適化することができます。
制限事項および訂正
地球の自転と重力のため、真の慣性座標系は地球上には存在しませんが、科学者は実用的な目的のために擬似慣性座標系を使用します。長期的な測定で精度を維持するため、彼らは参照データ(例:INS/GNSSやスタートラッカー)を用いて補正を適用します。
慣性座標系は、運動の理解と予測にとって不可欠です。安定した無外力環境を仮定することで、エンジニアは様々な高度なアプリケーションにおいて、信頼性の高いナビゲーションシステム、飛行経路、およびロボット制御を設計できます。
