

Référentiel inertiel

Un référentiel inertiel est un repère dans lequel les objets obéissent aux lois du mouvement de Newton sans qu'il soit nécessaire de prendre en compte les forces fictives ou externes. En d'autres termes, c'est un repère non accéléré (soit au repos, soit en mouvement à vitesse constante) dans lequel un corps reste au repos ou poursuit un mouvement uniforme à moins d'être soumis à une force externe. Les scientifiques et les ingénieurs s'appuient sur les référentiels inertiels pour analyser précisément le mouvement dans les systèmes spatiaux, aéronautiques, marins et robotiques.
Caractéristiques déterminantes
Un référentiel inertiel n'accélère ni ne tourne. Cette stabilité le rend idéal pour appliquer la deuxième loi de Newton, F = ma, sans introduire de forces de correction comme les forces de Coriolis ou les forces centrifuges. Par exemple, l'espace à l'extérieur de l'atmosphère terrestre peut se rapprocher étroitement d'un référentiel inertiel, car il y a une perturbation gravitationnelle ou une influence rotationnelle minimale. Cela le rend parfait pour la dynamique des engins spatiaux et la modélisation du mouvement des satellites.
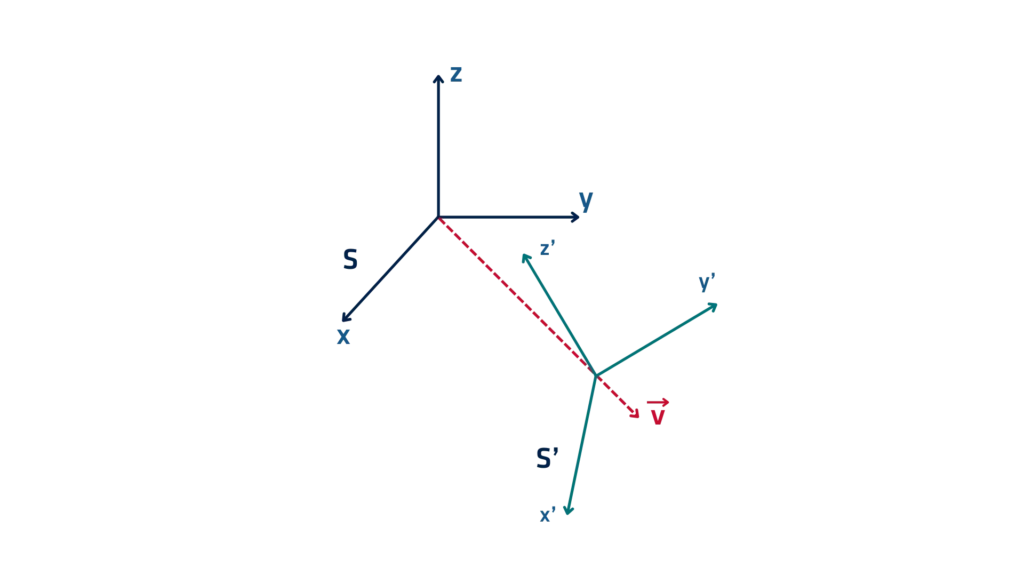
Dans les missions spatiales, les ingénieurs utilisent un référentiel inertiel pour calculer les trajectoires des engins spatiaux. Au lancement d'un satellite, le contrôle de mission définit sa position initiale et sa vitesse dans un référentiel inertiel. Au fur et à mesure de son déplacement, le satellite poursuit sa trajectoire prédite à moins que des propulseurs n'appliquent une force.
Un autre exemple concerne la navigation aéronautique. Bien que la surface de la Terre ne soit pas un référentiel inertiel parfait en raison de sa rotation, les systèmes de navigation inertielle (INS) de haute précision embarqués à bord des jets et des missiles simulent le mouvement dans un référentiel inertiel sur de courtes durées. Cela permet à ces systèmes de fournir des données de position et de vitesse précises sans GPS.
Lors de la navigation sous-marine, les sous-marins naviguent souvent sans signaux externes. Leur INS estime leur position en se basant sur l'hypothèse d'un référentiel inertiel, en utilisant des accéléromètres et des gyroscopes pour suivre leurs mouvements au fil du temps.
En robotique, les ingénieurs simulent le mouvement des robots à l'aide de référentiels inertiels dans des environnements virtuels. En faisant abstraction des frottements et des interférences externes, ils peuvent modéliser et optimiser avec précision la planification de trajectoire et les algorithmes de contrôle.
Limites et corrections
Bien que les référentiels véritablement inertiels n'existent pas sur Terre en raison de sa rotation et de sa gravité, les scientifiques utilisent des référentiels pseudo-inertiels à des fins pratiques. Ils appliquent des corrections à l'aide de données de référence (par exemple, INS/GNSS ou des viseurs stellaires) pour maintenir la précision des mesures à long terme.
Les référentiels inertiels sont fondamentaux pour comprendre et prédire le mouvement. En supposant un environnement stable et exempt de forces, les ingénieurs peuvent concevoir des systèmes de navigation fiables, des trajectoires de vol et des commandes robotiques pour diverses applications avancées.
