

Atalet referans sistemi

Atalet referans çerçevesi, nesnelerin hayali veya dış kuvvetleri hesaba katmaya gerek kalmaksızın Newton’un hareket yasalarına uyduğu bir koordinat sistemidir. Başka bir deyişle, bu, ivmesiz bir çerçevedir — ya hareketsizdir ya da sabit bir hızda hareket eder — ve bu çerçevede bir cisim, üzerine bir dış kuvvet etki etmediği sürece hareketsiz kalır veya düzgün hareketine devam eder. Bilim insanları ve mühendisler, uzay, havacılık, denizcilik ve robotik sistemlerinde hareketi doğru bir şekilde analiz etmek için atalet referans çerçevelerine güvenirler.
Ayırt edici özellikler
Bir atalet sistemi ne ivmelenir ne de döner. Bu kararlılık, onu Newton’un ikinci yasasını uygulamak için ideal kılar: F = ma'yi, Coriolis kuvveti veya merkezkaç kuvveti gibi düzeltme kuvvetlerini hesaba katmadan uygulamak için idealdir. Örneğin, Dünya atmosferi dışındaki uzay, yerçekimsel bozulma veya dönme etkisinin minimum düzeyde olması nedeniyle bir atalet çerçeveye oldukça yakındır. Bu da onu uzay aracı dinamiği ve uydu hareket modellemesi için mükemmel kılar.
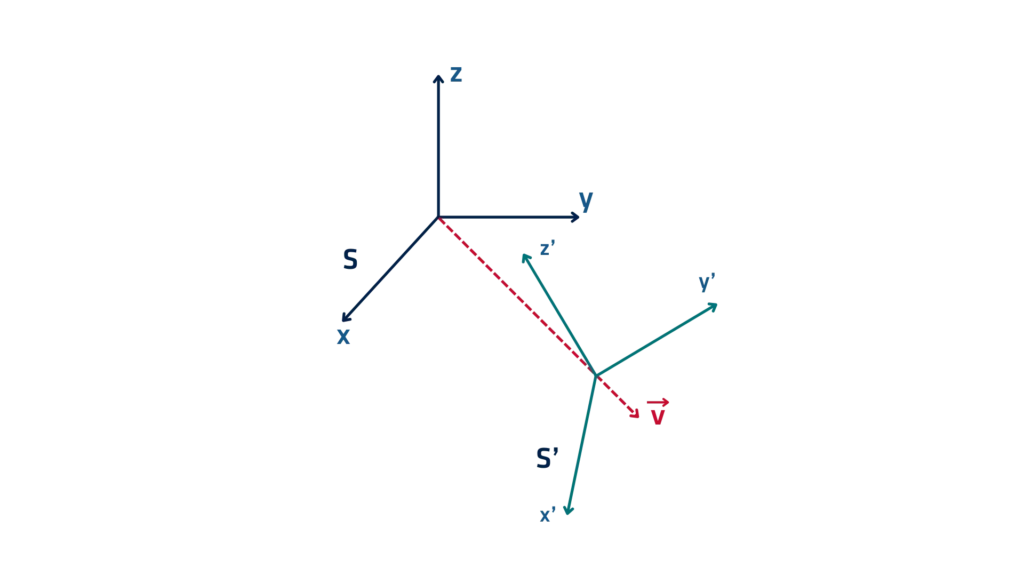
Uzay görevlerinde mühendisler, uzay araçlarının yörüngelerini hesaplamak için bir atalet referans sistemi kullanır. Bir uydu fırlatıldığında, görev kontrol merkezi uydunun başlangıç konumunu ve hızını bir atalet referans sistemi içinde belirler. Uydu hareket ederken, iticiler kuvvet uygulamadıkça öngörülen yörüngesinde ilerlemeye devam eder.
Bir başka örnek ise uçak navigasyonudur. Dünya'nın yüzeyi, dönmesi nedeniyle mükemmel bir atalet referans çerçevesi olmasa da, jetler ve füzelerde bulunan yüksek hassasiyetli atalet navigasyon sistemleri (INS), kısa süreler boyunca hareketi bir atalet referans çerçevesi içinde yaklaşık olarak hesaplar. Bu, söz konusu sistemlerin GPS olmadan da doğru konum ve hız verileri sağlamasına olanak tanır.
Sualtı navigasyonu sırasında denizaltılar genellikle harici sinyaller olmadan çalışır. Denizaltıların INS sistemi, zaman içindeki hareketi izlemek için ivmeölçerler ve jiroskoplar kullanarak, bir atalet referans sistemi varsayımına dayalı olarak konumu tahmin eder.
Robotik alanında mühendisler, sanal ortamlarda atalet referans sistemlerini kullanarak robot hareketlerini simüle eder. Sürtünmeyi veya dış etkenleri göz ardı ederek, yol planlama ve kontrol algoritmalarını doğru bir şekilde modelleyebilir ve optimize edebilirler.
Sınırlamalar ve düzeltmeler
Dünya’nın dönüşü ve yerçekimi nedeniyle gerçek atalet referans çerçeveleri mevcut olmasa da, bilim insanları pratik amaçlarla sözde atalet referans çerçeveleri kullanır. Uzun vadeli ölçümlerde doğruluğu korumak için referans verileri (örneğin, INS/GNSS veya yıldız izleyiciler) kullanarak düzeltmeler uygularlar.
Atalet referans çerçeveleri, hareketi anlamak ve tahmin etmek için temel öneme sahiptir. Mühendisler, kararlı ve kuvvet içermeyen bir ortam varsayımıyla, çeşitli ileri düzey uygulamalarda güvenilir navigasyon sistemleri, uçuş rotaları ve robotik kontrol sistemleri tasarlayabilirler.
