


Autoguidage (Seeker)
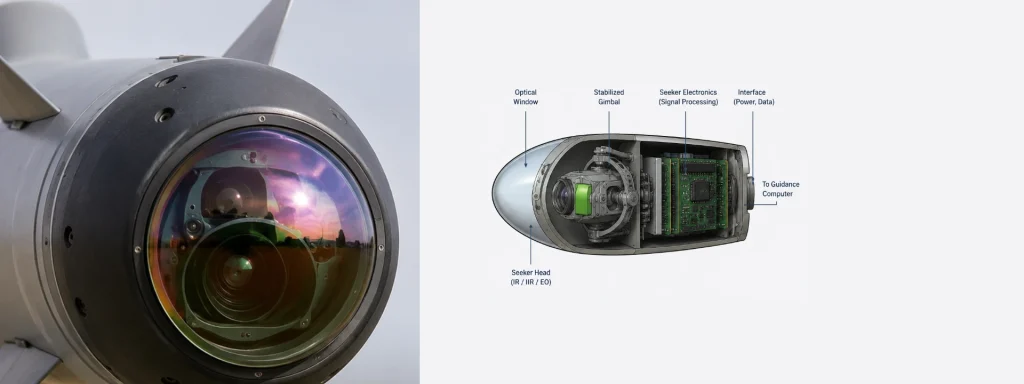
Un autodirecteur est le sous-système de guidage terminal d'un véhicule guidé. Il détecte, suit et actualise la position relative de la cible pendant la phase finale du vol. Contrairement à un système de navigation inertielle (INS), ce sous-système mesure la ligne de visée (LOS) de la cible. Il transmet ensuite ces informations à l'ordinateur de guidage. L'ordinateur de guidage utilise ces données pour générer des commandes de pilotage précises. Cette application est également désignée sous le terme de Stabilisation et contrôle de l'autodirecteur.
Les exigences de la mission déterminent le choix de la technologie de l'autodirecteur. Les autodirecteurs infrarouges (IR) détectent les émissions thermiques des cibles générant de la chaleur. Ils fonctionnent de manière passive et réduisent le risque de détection.
Les autodirecteurs électro-optiques (EO) fonctionnent dans le spectre visible. Ils fournissent des images haute résolution pour la reconnaissance des cibles dans de bonnes conditions d'éclairage.
Les autodirecteurs radar actifs émettent des signaux radiofréquences et traitent les échos réfléchis. Ils permettent l'acquisition de cibles à longue portée par tous les temps. Les systèmes radar semi-actifs dépendent d'une illumination radar externe. Les systèmes laser suivent l'énergie laser réfléchie par des cibles désignées.
La qualité des capteurs à elle seule ne détermine pas les performances de l'autodirecteur. La précision de la stabilisation joue également un rôle crucial. Les IMU haute performance mesurent les vitesses angulaires et les accélérations linéaires avec une large bande passante. Ces mesures stabilisent la ligne de visée lors de manœuvres dynamiques. Elles compensent également les mouvements de la plateforme et les perturbations externes. Par conséquent, l'autodirecteur maintient un suivi précis de la cible tout au long de l'engagement.
Les systèmes de guidage modernes associent les mesures de l'autodirecteur aux données de navigation inertielle. Ils utilisent des algorithmes de fusion de capteurs avancés, notamment le filtre de Kalman étendu (EKF). Ces algorithmes améliorent la précision du suivi de cible et réduisent le bruit de mesure. Ils maintiennent également le guidage lorsque la cible est temporairement masquée ou que les performances des capteurs diminuent.
Les champs de bataille modernes exigent une précision et une résilience accrues. Les autodirecteurs avancés et les capteurs inertiels haute performance fonctionnent de concert pour répondre à ces exigences. Leur intégration améliore la précision du guidage et l'efficacité de la mission. Elle renforce également la résistance aux contre-mesures dans les environnements contestés.
