자율 항법에 사용되는 소형 관성항법장치
Autonomous navigation in autonomous robot, based on odometry fused with Ellipse-A AHRS, and corrected by LiDAR
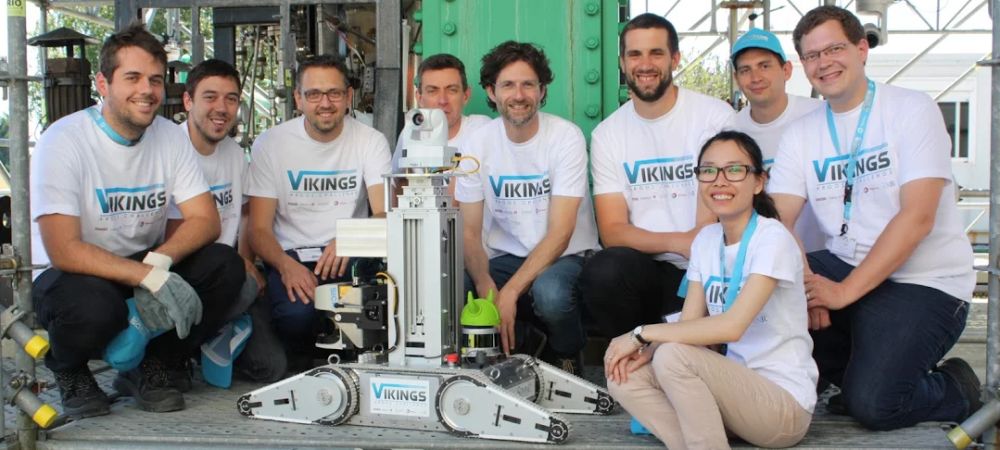
“With this winning combination, VIKINGS team reaches a centimeter-level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.” | Mr. Merriaux
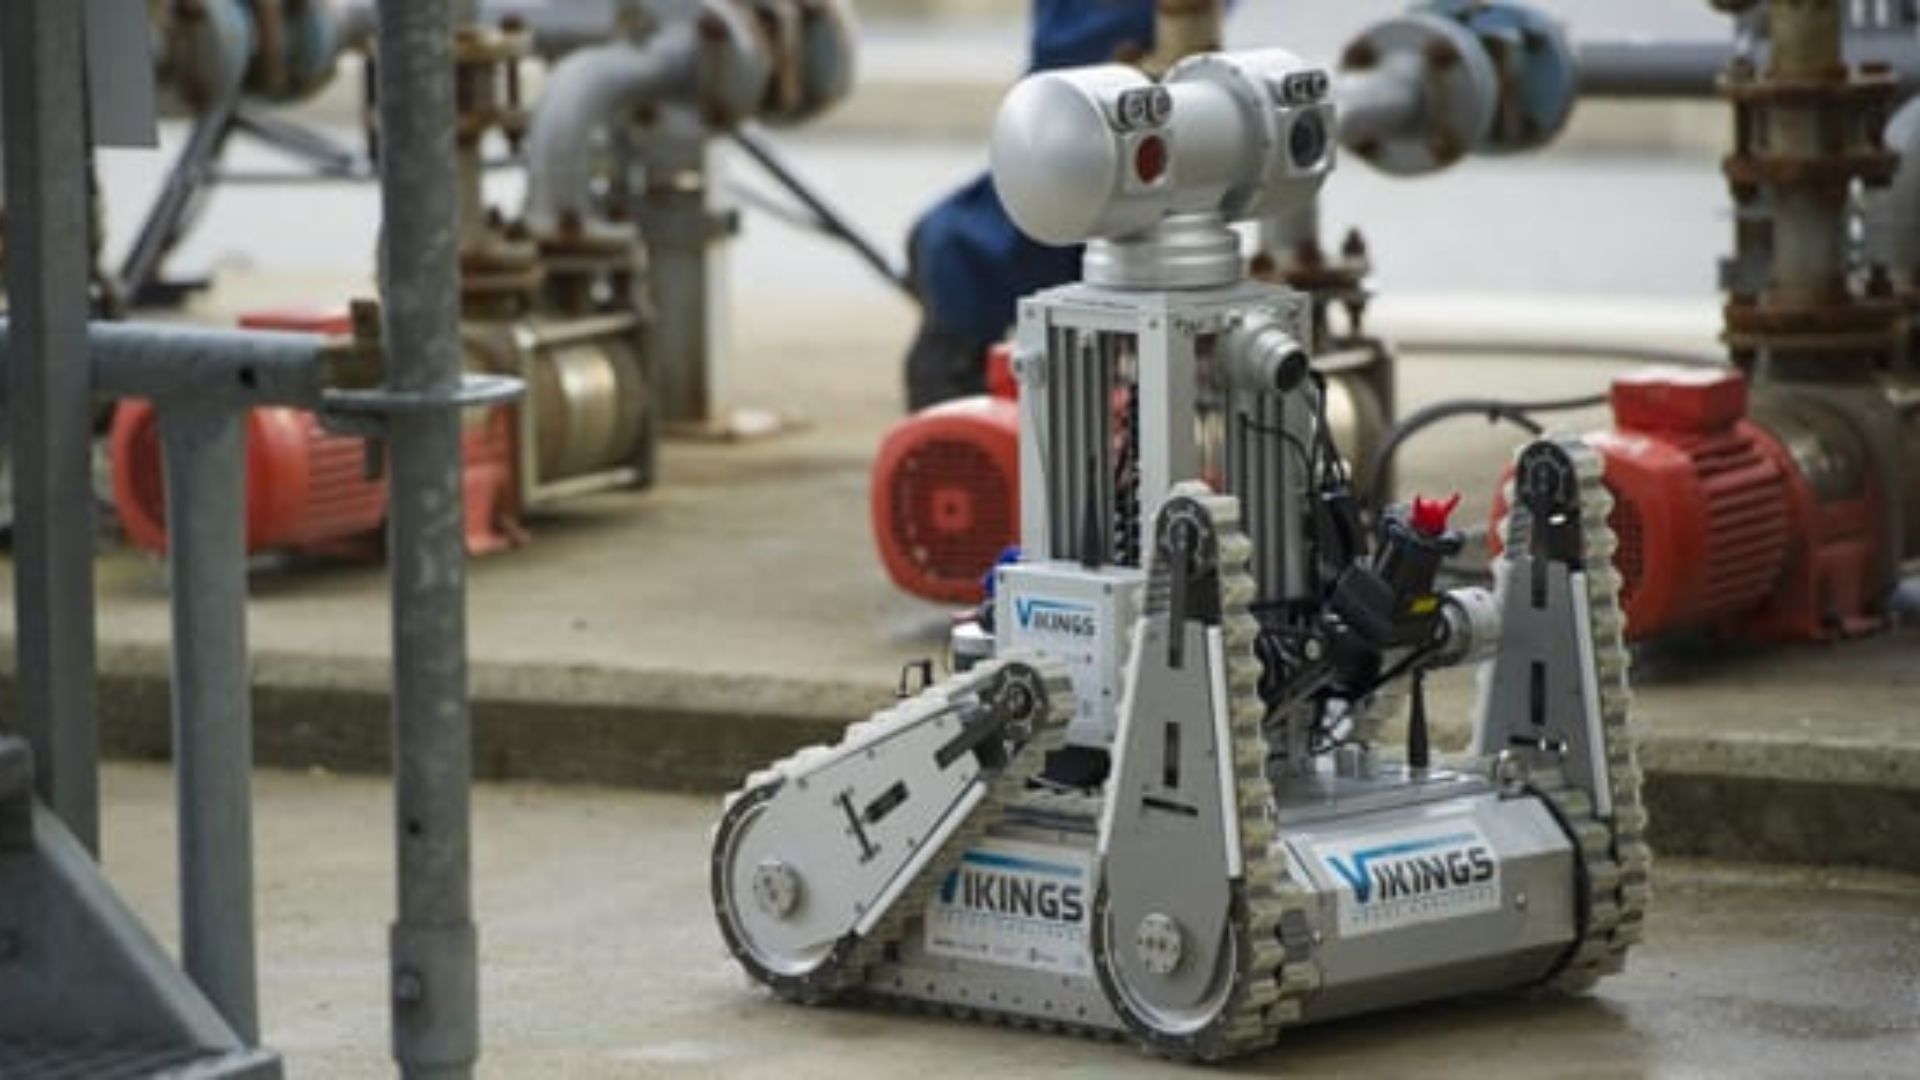
석유·가스 현장용 자율 주행 로봇
2013년 12년에 시작된 ARGOS(가스 및 석유 현장을 위한 자율 로봇) 챌린지는 석유 및 가스 회사인 TOTAL과 프랑스 국립연구소(ANR)가 공동으로 주관합니다.
이 대회의 목적은 3년 미만의 기간 동안 검사 작업을 수행하고, 이상 징후를 감지하며, 비상 상황에 대응할 수 있는 신세대 자율 로봇을 개발하는 것입니다. 이 대회의 목표는 TOTAL 작업자의 보안을 강화하기 위해 석유 및 가스 현장을 이동할 수 있는 자율 로봇을 제작하는 것입니다.
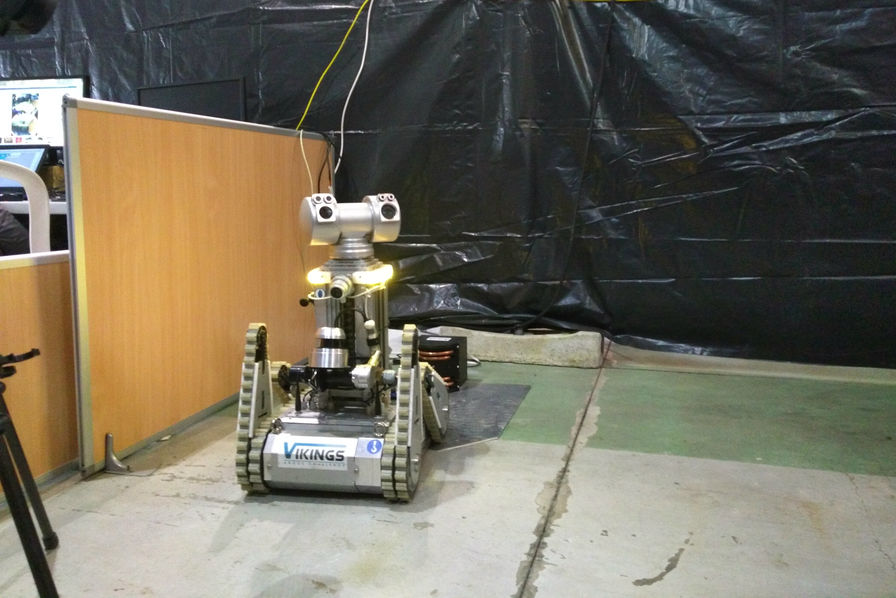
여러 센서의 데이터 융합
VIKINGS의 로봇은 오도메트리 예측과 관성 센서 데이터를 융합하여 위치를 계산합니다. 또한, 360° 커버리지를 위해 전면과 후면에 각각 하나씩 총 두 개의 라이다를 사용하여 이 정보를 보정합니다.
로봇은 캐터필러를 사용하므로 회전 시 미끄러짐이 발생합니다. 따라서 이 차량 유형은 오도메트리 정확도를 특히 떨어뜨립니다. 게다가 방위를 정확하게 계산하려면 관성 시스템이 필수적이 됩니다. 마지막으로 Ellipse-A는 신뢰할 수 있는 롤 및 피치 측정값을 완벽하게 제공합니다.
센티미터 수준의 위치 도달
Already satisfied with SBG SYSTEMS’ products, the choice was naturally the Ellipse-A attitude and heading reference system. “It provides very good pitch and roll performance thanks to low drift gyros” says Mr. Merriaux.
The Ellipse-A is the second generation of miniature inertial sensors of SBG Systems. It integrates low drift gyroscopes and benefits from the experience gained in algorithms design. Industrial-grade, the Ellipse-A is factory calibrated in temperature and dynamics, ensuring data integrity from -40 to 75 ° C. With this winning combination, VIKINGS team reaches a centimeter level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.
“The Ellipse-A provides very good pitch and roll performance thanks to low drift gyros” | Mr. Merriaux
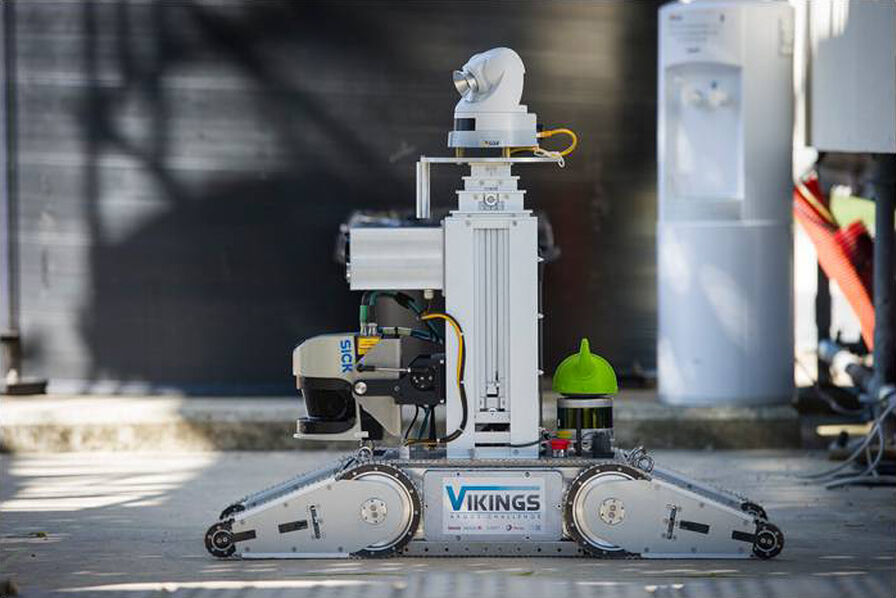
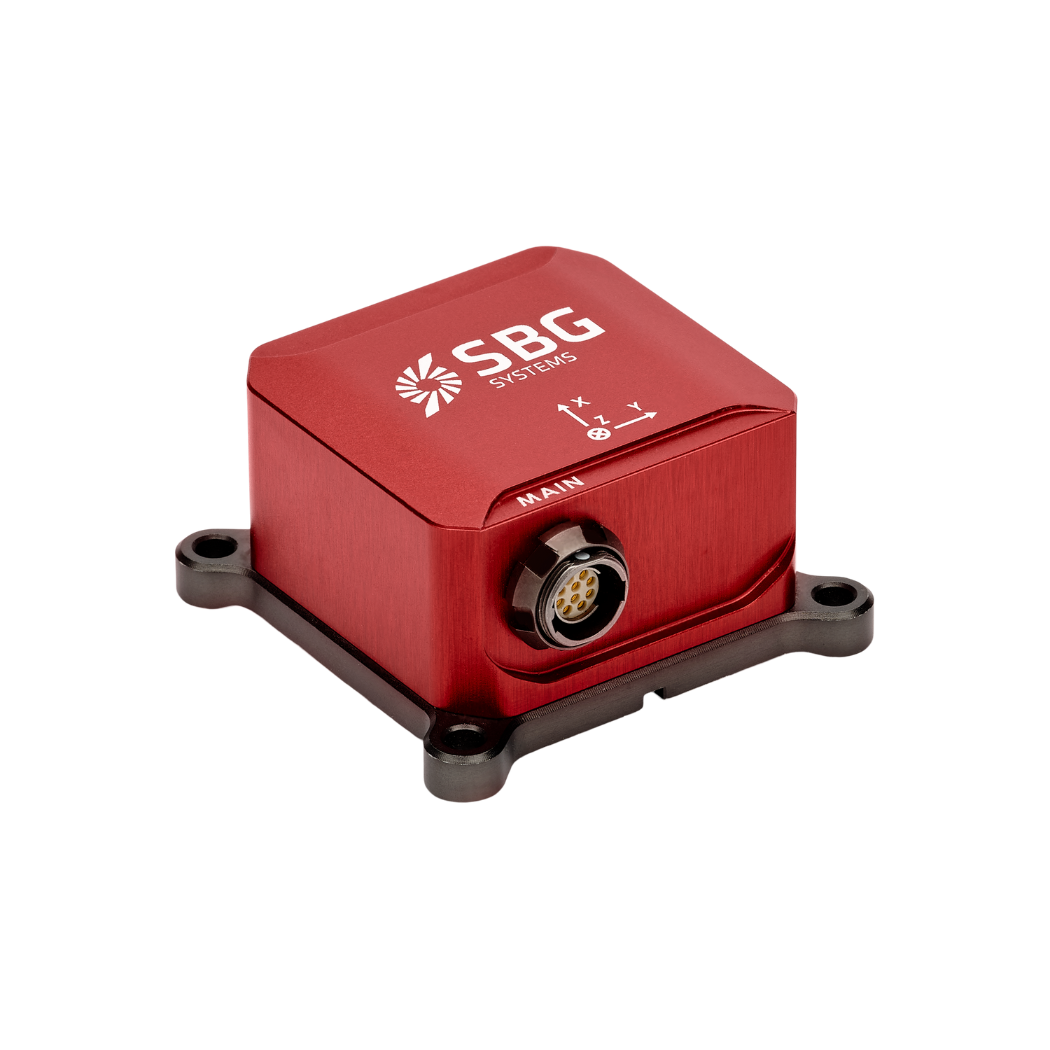
Ellipse-A
Ellipse-A는 합리적인 가격의 고성능 자세 및 방위 참조 시스템(AHRS)입니다. 최적의 방위를 위한 동급 최고의 자기 보정 절차를 내장하고 있으며, 저동적 및 중동적 응용 분야에 적합합니다.
-40°C ~ 85°C에서 공장 교정된 이 견고한 관성 모션 센서는 롤(Roll), 피치(Pitch), 헤딩(Heading) 및 히브(Heave) 데이터를 제공합니다.
Ellipse-A 견적 문의하기
궁금한 점이 있으신가요?
FAQ 섹션에 오신 것을 환영합니다! 여기에서 당사가 소개하는 애플리케이션에 대한 가장 일반적인 질문과 답변을 확인하실 수 있습니다. 찾으시는 내용이 없다면 언제든지 당사에 직접 문의해 주세요!
AHRS와 INS의 차이점은 무엇인가요?
자세 방위 참조 장치(AHRS)와 관성항법장치(INS)의 주요 차이점은 기능과 제공하는 데이터의 범위에 있습니다.
AHRS는 방향 정보, 구체적으로 차량이나 장치의 자세(피치, 롤)와 방위(요)를 제공합니다. 일반적으로 자이로스코프, 가속도계, 자력계를 포함한 센서 조합을 사용하여 방향을 계산하고 안정화합니다. AHRS는 3개 축(피치, 롤, 요)의 각도 위치를 출력하므로 시스템이 공간 내에서 자신의 방향을 파악할 수 있습니다. 주로 항공, UAV, 로봇 공학, 해양 시스템에서 차량 제어 및 안정화에 필수적인 정확한 자세 및 방위 데이터를 제공하는 데 사용됩니다.
INS는 방향 데이터만 제공하는 것(AHRS처럼)에 그치지 않고, 시간에 따른 차량의 위치, 속도, 가속도까지 추적합니다. GNSS와 같은 외부 참조에 의존하지 않고 관성 센서를 사용하여 3차원 공간에서의 움직임을 추정합니다. AHRS에 있는 센서(자이로스코프, 가속도계)를 결합할 뿐만 아니라, 위치 및 속도 추정을 위한 더 고급 알고리즘을 포함할 수 있으며, 정확도를 높이기 위해 종종 GNSS와 같은 외부 데이터와 통합됩니다.
요약하자면, AHRS는 방향(자세 및 방위)에 초점을 맞추는 반면, INS는 위치, 속도, 방향을 포함한 전체 항법 데이터 세트를 제공합니다.
정밀 위치 측정(Precise Point Positioning)이란 무엇인가요?
정밀 단독 측위(PPP, Precise Point Positioning)는 위성 신호 오차를 보정하여 고정밀 위치 결정을 제공하는 위성 항법 기술입니다. (RTK와 같이) 주로 지상 기준국에 의존하는 기존 GNSS 방법과 달리, PPP는 전 세계 위성 데이터와 고급 알고리즘을 활용하여 정확한 위치 정보를 제공합니다.
PPP는 로컬 기준국 없이도 전 세계 어디서나 작동합니다. 이는 지상 인프라가 부족한 원격지나 까다로운 환경의 응용 분야에 적합합니다. 대기 및 다중 경로 효과에 대한 보정과 함께 정밀한 위성 궤도 및 시계 데이터를 사용하여, PPP는 일반적인 GNSS 오차를 최소화하고 센티미터 수준의 정확도를 달성할 수 있습니다.
PPP는 사후에 수집된 데이터를 분석하는 후처리 측위에 사용될 수 있지만, 실시간 측위 솔루션도 제공할 수 있습니다. 실시간 PPP (RTPPP)는 점점 더 보편화되고 있으며, 이를 통해 사용자는 보정 정보를 수신하여 실시간으로 자신의 위치를 결정할 수 있습니다.
