Compact inertieel navigatiesysteem voor autonome navigatie
Autonomous navigation in autonomous robot, based on odometry fused with Ellipse-A AHRS, and corrected by LiDAR
“With this winning combination, VIKINGS team reaches a centimeter-level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.” | Mr. Merriaux
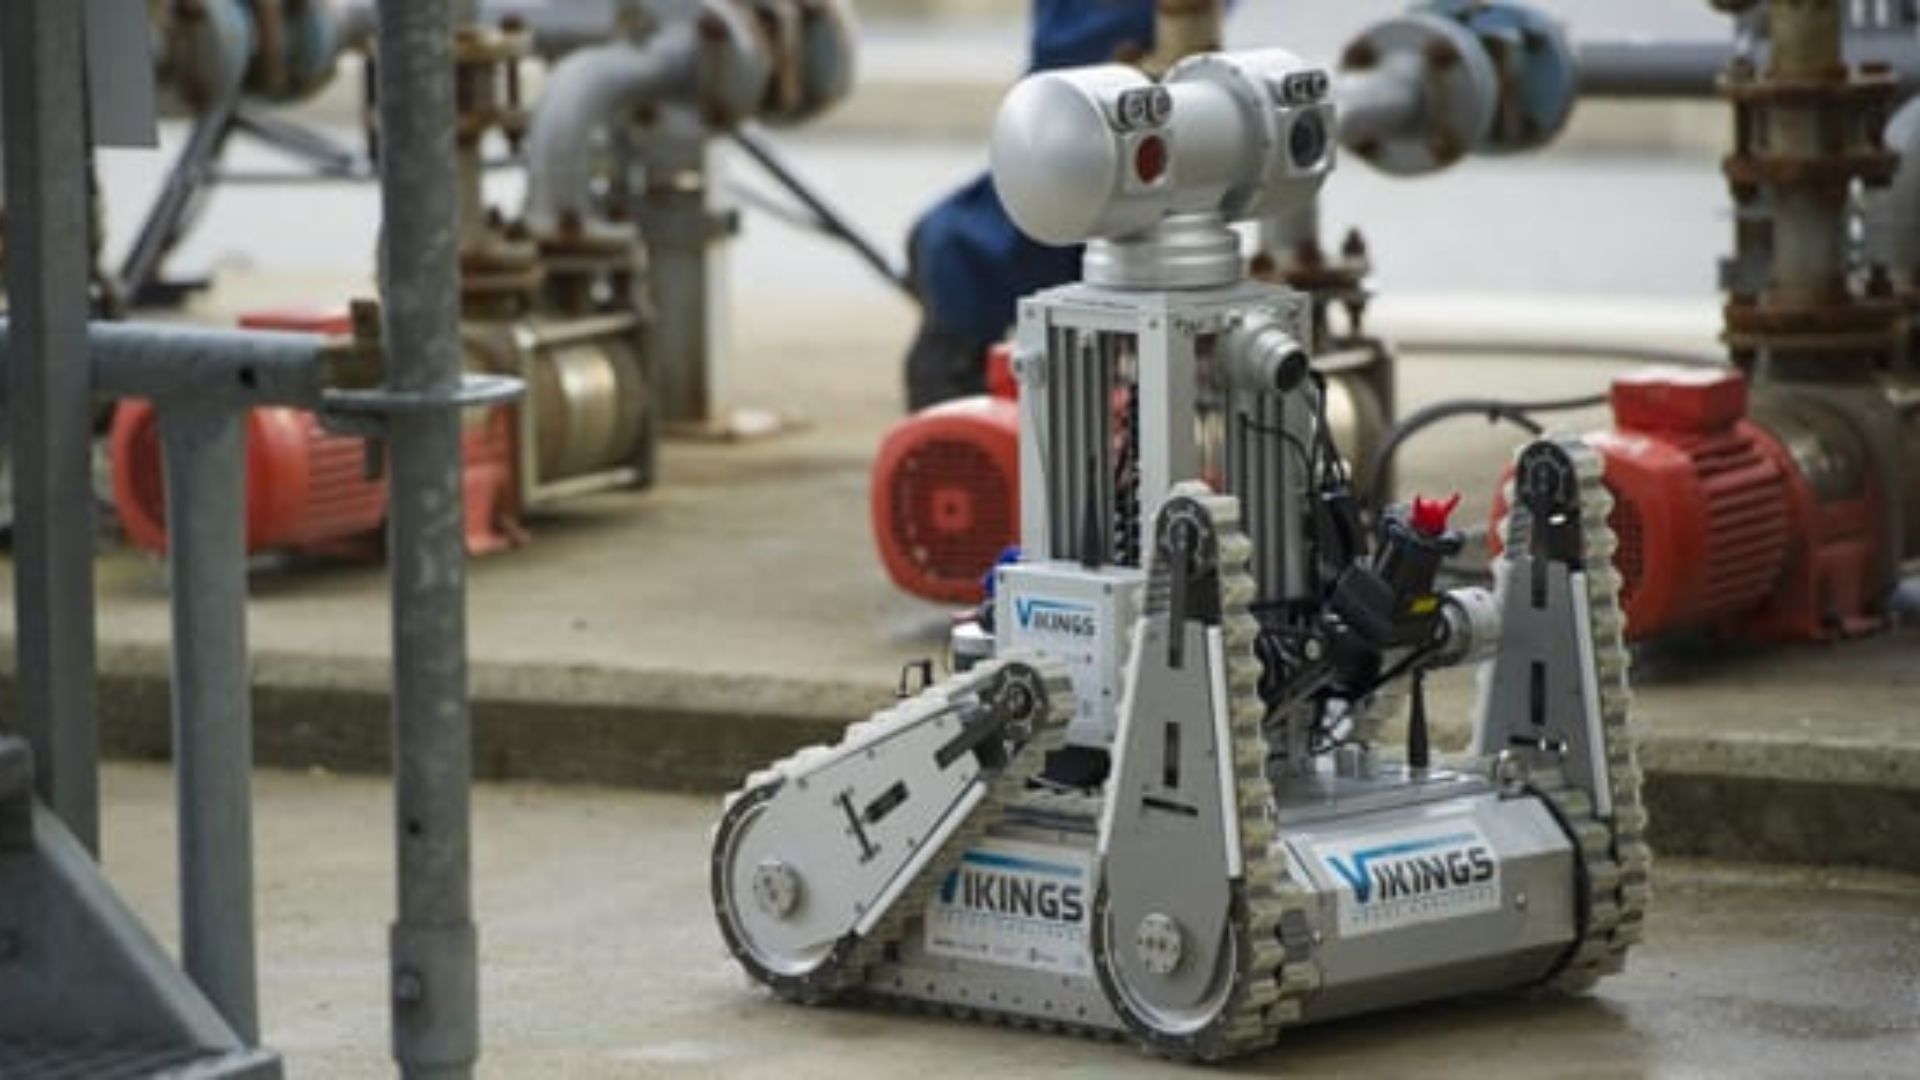
Autonome robot voor olie- en gaslocaties
De ARGOS (Autonomous Robot for Gas and Oil Sites) Challenge, die in december 2013 van start ging, wordt georganiseerd door het olie- en gasbedrijf TOTAL in samenwerking met het Franse Nationale Onderzoeksagentschap (ANR).
Het doel is om binnen drie jaar een nieuwe generatie autonome robots te ontwikkelen die inspectietaken kunnen uitvoeren, afwijkingen kunnen detecteren en kunnen reageren op noodsituaties. Het doel van deze wedstrijd is het bouwen van een autonome robot die zich op olie- en gaslocaties kan verplaatsen om de veiligheid van de medewerkers van TOTAL te verbeteren.
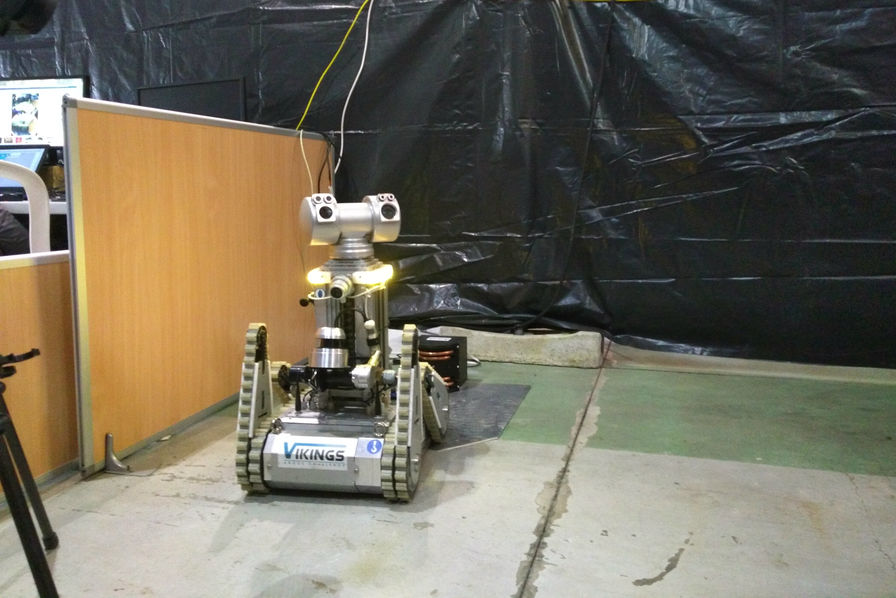
Gegevensfusie van meerdere sensoren
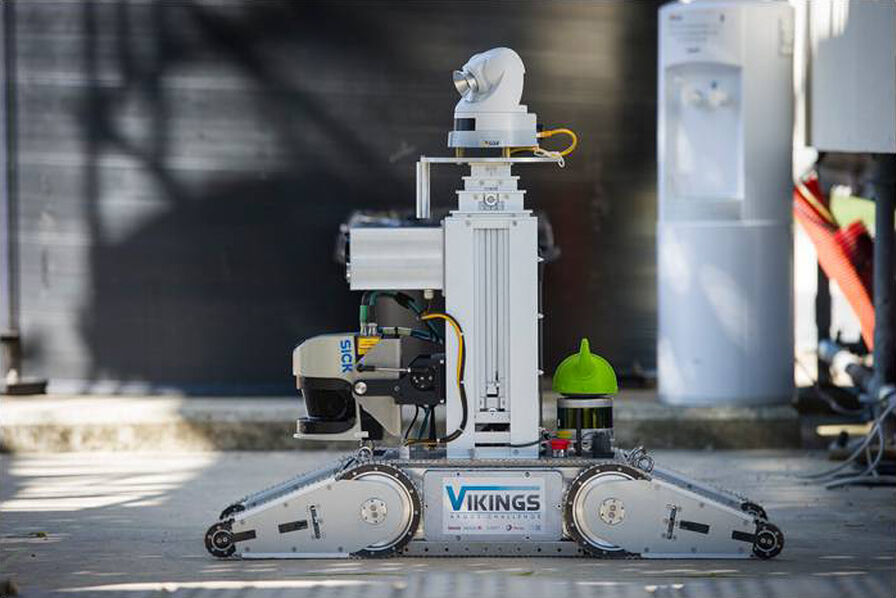
De robot van VIKINGS berekent zijn positie door odometrische voorspellingen te combineren met gegevens van inertiële sensoren. Bovendien corrigeert hij deze informatie met behulp van twee LiDAR-sensoren, één aan de voorzijde en één aan de achterzijde, voor een dekking van 360°.
De robot maakt gebruik van rupsbanden, waardoor er tijdens het draaien slip ontstaat. Daarom is de nauwkeurigheid van de odometrie bij dit type voertuig bijzonder slecht. Bovendien is het inertiële systeem van essentieel belang om de koers nauwkeurig te berekenen. Ten slotte levert de Ellipse-A volledig betrouwbare rol- en kantelmetingen.
Een positie op centimeterniveau bereiken
Already satisfied with SBG SYSTEMS’ products, the choice was naturally the Ellipse-A attitude and heading reference system. “It provides very good pitch and roll performance thanks to low drift gyros” says Mr. Merriaux.
The Ellipse-A is the second generation of miniature inertial sensors of SBG Systems. It integrates low drift gyroscopes and benefits from the experience gained in algorithms design. Industrial-grade, the Ellipse-A is factory calibrated in temperature and dynamics, ensuring data integrity from -40 to 75 ° C. With this winning combination, VIKINGS team reaches a centimeter level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.
“The Ellipse-A provides very good pitch and roll performance thanks to low drift gyros” | Mr. Merriaux
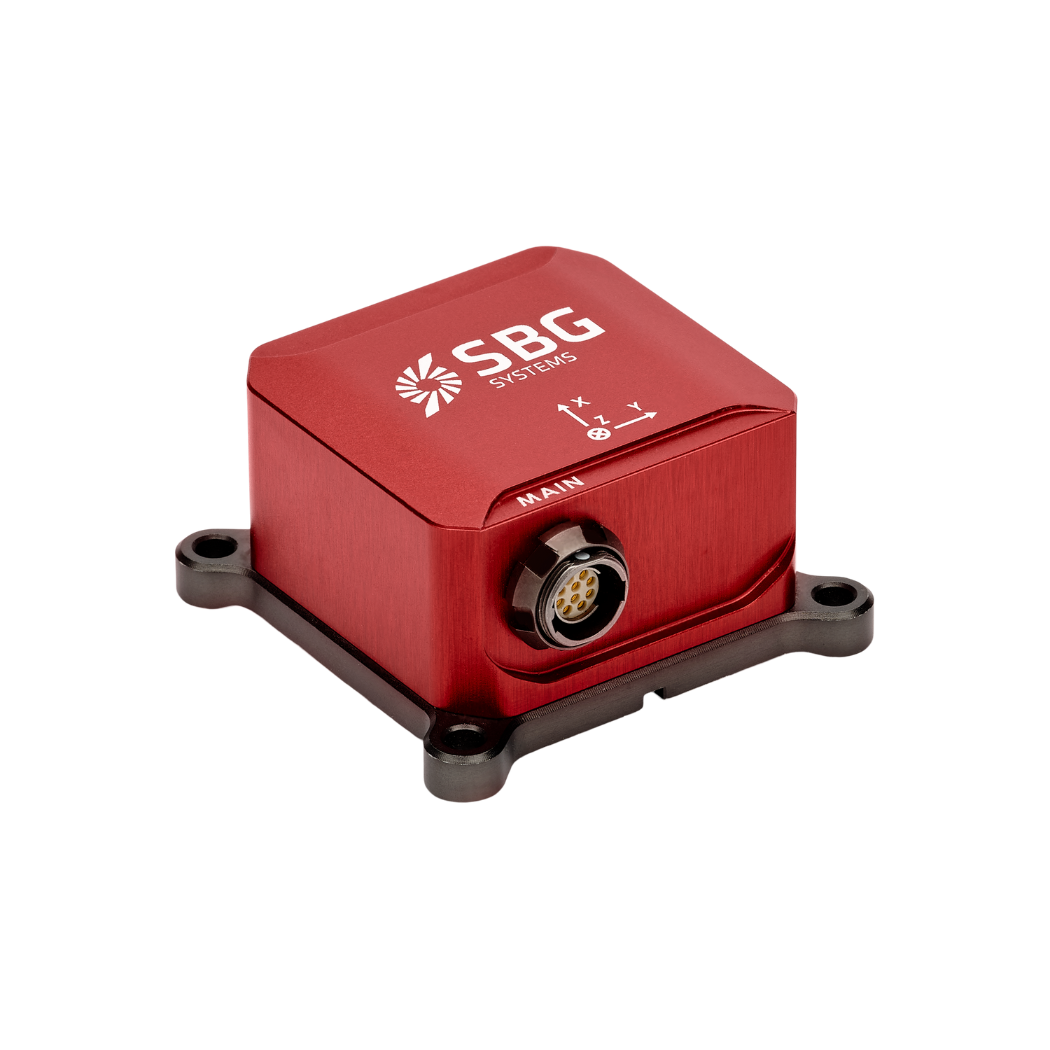
Ellipse-A
Ellipse-A is een betaalbaar en krachtig Attitude and Heading Reference System (AHRS). Het beschikt over een toonaangevende magnetische kalibratieprocedure voor een optimale koersbepaling en is geschikt voor toepassingen met een lage tot gemiddelde dynamiek.
Deze robuuste inertiële bewegingssensor is in de fabriek gekalibreerd voor temperaturen van -40 °C tot 85 °C en levert gegevens over rol, pitch, koers en heffing.
Vraag een offerte aan voor Ellipse-A
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is het verschil tussen AHRS en INS?
Het belangrijkste verschil tussen een Attitude and Heading Reference System (AHRS) en een Inertial Navigation System (INS) ligt in hun functionaliteit en de omvang van de gegevens die ze verstrekken.
Een AHRS levert oriëntatie-informatie—specifiek de stand (stamp, rol) en koers (gier) van een voertuig of apparaat. Het gebruikt typisch een combinatie van sensoren, waaronder gyroscopen, accelerometers en magnetometers, om de oriëntatie te berekenen en te stabiliseren. De AHRS voert de hoekpositie uit in drie assen (stamp, rol en gier), waardoor een systeem zijn oriëntatie in de ruimte begrijpt. Het wordt vaak gebruikt in de luchtvaart, UAV's, robotica en maritieme systemen om nauwkeurige stand- en koersgegevens te leveren, wat cruciaal is voor voertuigbesturing en -stabilisatie.
Een INS levert niet alleen oriëntatiegegevens (zoals een AHRS), maar volgt ook de positie, snelheid en versnelling van een voertuig in de tijd. Het gebruikt traagheidssensoren om beweging in de 3D-ruimte te schatten zonder te vertrouwen op externe referenties zoals GNSS. Het combineert de sensoren die in een AHRS worden aangetroffen (gyroscopen, accelerometers), maar kan ook geavanceerdere algoritmen bevatten voor positie- en snelheidstracking, en integreert vaak met externe gegevens zoals GNSS voor een grotere nauwkeurigheid.
Kort gezegd richt de AHRS zich op oriëntatie (stand en koers), terwijl een INS een volledig pakket aan navigatiegegevens biedt, inclusief positie, snelheid en oriëntatie.
Wat is Precise Point Positioning?
Precise Point Positioning (PPP) is een satellietsignaaltechniek die zeer nauwkeurige positionering biedt door satellietsignaalfouten te corrigeren. In tegenstelling tot traditionele GNSS-methoden, die vaak afhankelijk zijn van referentiestations op de grond (zoals bij RTK), maakt PPP gebruik van globale satellietdata en geavanceerde algoritmen om nauwkeurige locatiedata te leveren.
PPP werkt overal ter wereld zonder dat er lokale referentiestations nodig zijn. Dit maakt het geschikt voor toepassingen in afgelegen of uitdagende omgevingen waar grondinfrastructuur ontbreekt. Door gebruik te maken van nauwkeurige satellietbaan- en klokdata, samen met correcties voor atmosferische en multipath-effecten, minimaliseert PPP veelvoorkomende GNSS-fouten en kan het centimeter-nauwkeurigheid bereiken.
Hoewel PPP kan worden gebruikt voor gepost-processte positionering, waarbij verzamelde data achteraf wordt geanalyseerd, kan het ook real-time positioneringsoplossingen bieden. Real-time PPP (RTPPP) is steeds beter beschikbaar, waardoor gebruikers correcties kunnen ontvangen en hun positie in real-time kunnen bepalen.
