Découvrez nos solutions pour les manœuvres à haute dynamique ↓


Plage de mesure du gyroscope
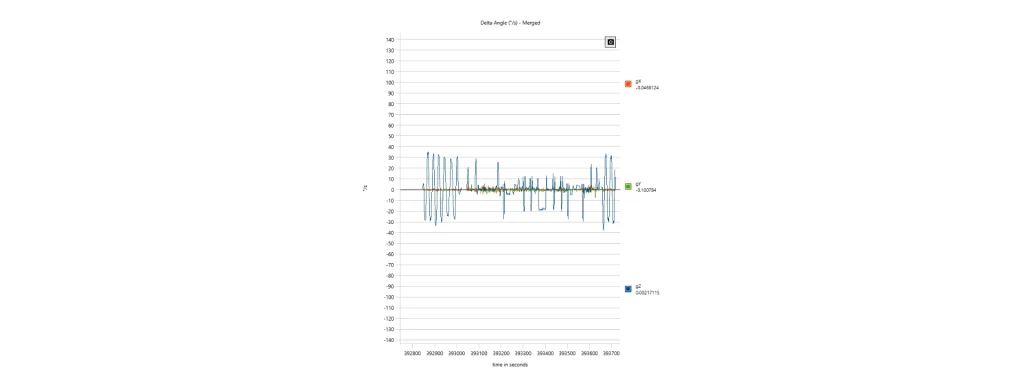
La plage de mesure du gyroscope définit la vitesse angulaire maximale qu'un gyroscope peut mesurer tout en conservant un fonctionnement linéaire. Elle est généralement exprimée en degrés par seconde (°/s) ou en radians par second (rad/s), avec des valeurs courantes allant de ±50 °/s pour la stabilisation de précision à ±12 000 °/s ou plus pour les applications à forte dynamique telles que les missiles, les UAV ou les tests de collision automobiles.
La plage de mesure sélectionnée influence directement la capacité du capteur à capturer la dynamique de rotation. Lorsque la vitesse angulaire appliquée dépasse la plage spécifiée, le gyroscope sature, ce qui entraîne des mesures écrêtées et la perte des informations angulaires. Cette saturation se propage dans les algorithmes d'estimation d'attitude et les calculs de navigation inertielle, entraînant une augmentation des erreurs d'orientation et de position.
Le gyroscope délivre la vitesse angulaire mesurée, qui peut être exprimée comme suit :
où ω est la vitesse angulaire vraie, b est la dérive du gyroscope, et n représente le bruit de mesure. La vitesse angulaire mesurée est intégrée au fil du temps pour estimer l'orientation :
Toute erreur de mesure introduite par la saturation, la dérive ou le bruit s'accumule au cours de ce processus d'intégration, ce qui souligne l'importance de sélectionner une plage appropriée.
L'augmentation de la plage du gyroscope réduit généralement la sensibilité car le convertisseur analogique-numérique répartit ses niveaux de quantification sur une plage de mesure plus large. Pour un convertisseur à N bits, la résolution angulaire peut être approchée comme
où ωmax est le taux angulaire à pleine échelle. L'augmentation de la plage de pleine échelle augmente l'incrément angulaire minimal détectable, à moins que le convertisseur n'augmente également sa résolution.
L'importance de choisir la meilleure solution
Le choix de la plage optimale du gyroscope nécessite de trouver un équilibre entre capacité dynamique et précision de mesure. Les applications à faible dynamique, telles que la stabilisation de plateformes et les levés hydrographiques, bénéficient de plages étroites qui maximisent la résolution et minimisent le bruit. À l'inverse, les systèmes hautement dynamiques tels que les drones tactiques, les munitions guidées et les véhicules de course autonomes nécessitent des plages plus larges pour éviter la saturation lors de manœuvres de rotation rapides.
Les gyroscopes MEMS de qualité tactique modernes intègrent souvent des plages de mesure programmables et un conditionnement de signal adaptatif, permettant à une seule architecture de capteur de répondre à de multiples profils de mission tout en préservant une grande stabilité de dérive, une faible marche aléatoire de l'angle et une excellente précision de facteur d'échelle.
