Otonom seyir için kullanılan kompakt atalet seyrüsefer sistemi
Autonomous navigation in autonomous robot, based on odometry fused with Ellipse-A AHRS, and corrected by LiDAR
“With this winning combination, VIKINGS team reaches a centimeter-level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.” | Mr. Merriaux
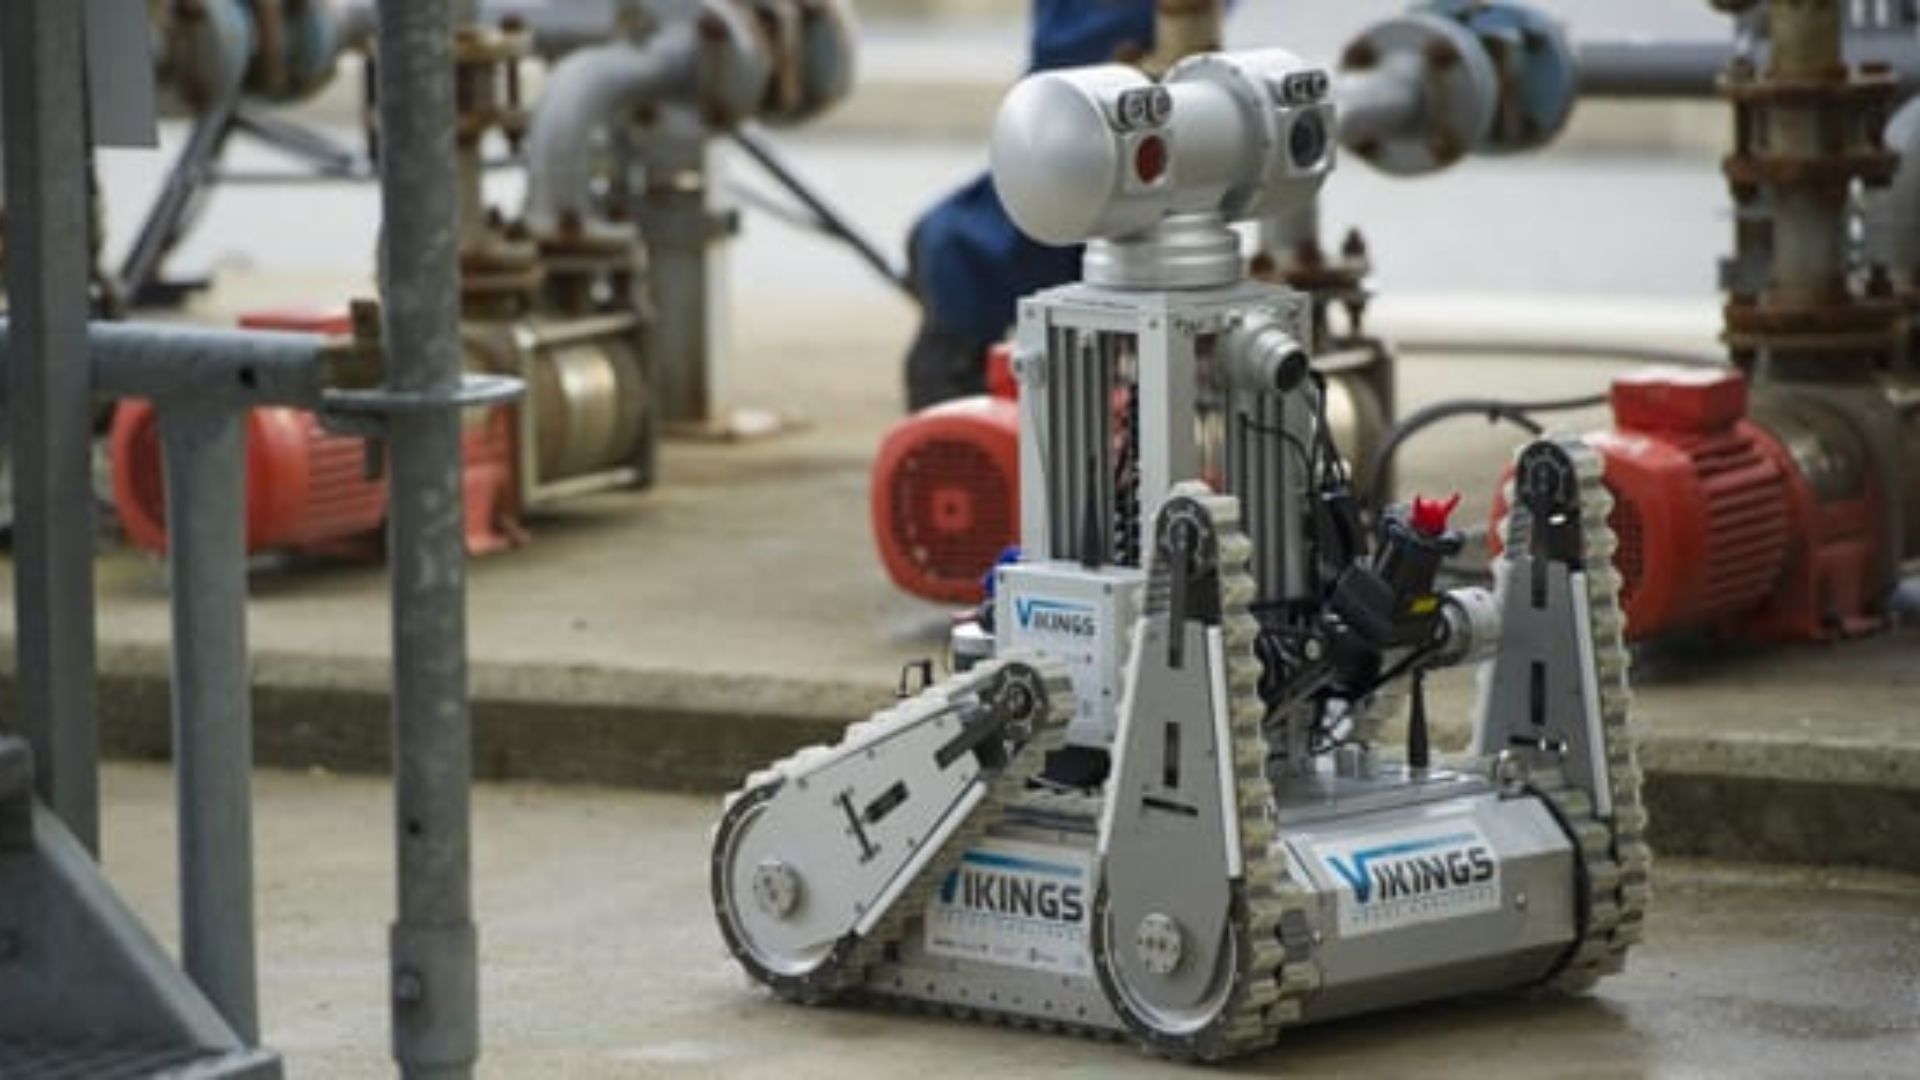
Petrol ve gaz sahaları için otonom robot
Aralık 2013’te başlatılan ARGOS (Gaz ve Petrol Sahaları için Otonom Robot) Yarışması, petrol ve gaz şirketi TOTAL tarafından Fransız Ulusal Araştırma Ajansı (ANR) ile birlikte düzenlenmektedir.
Bu yarışma, üç yıldan daha kısa bir sürede denetim görevlerini yerine getirebilen, anormallikleri tespit edebilen ve acil durumlara müdahale edebilen yeni nesil otonom robotların geliştirilmesini amaçlamaktadır. Bu yarışmanın amacı, TOTAL operatörlerinin güvenliğini artırmak için petrol ve gaz sahalarında hareket edebilen otonom bir robot geliştirmektir.
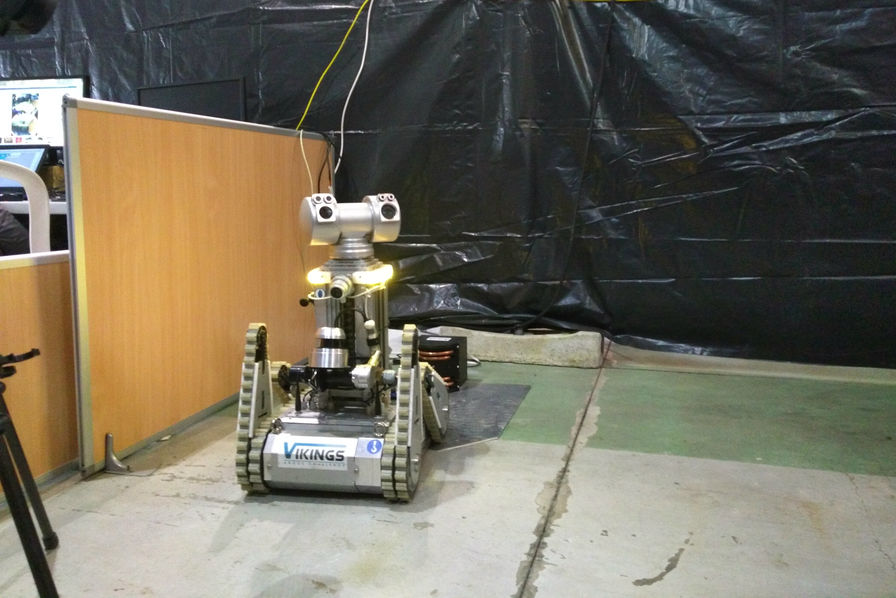
Birden fazla sensörden gelen verilerin birleştirilmesi
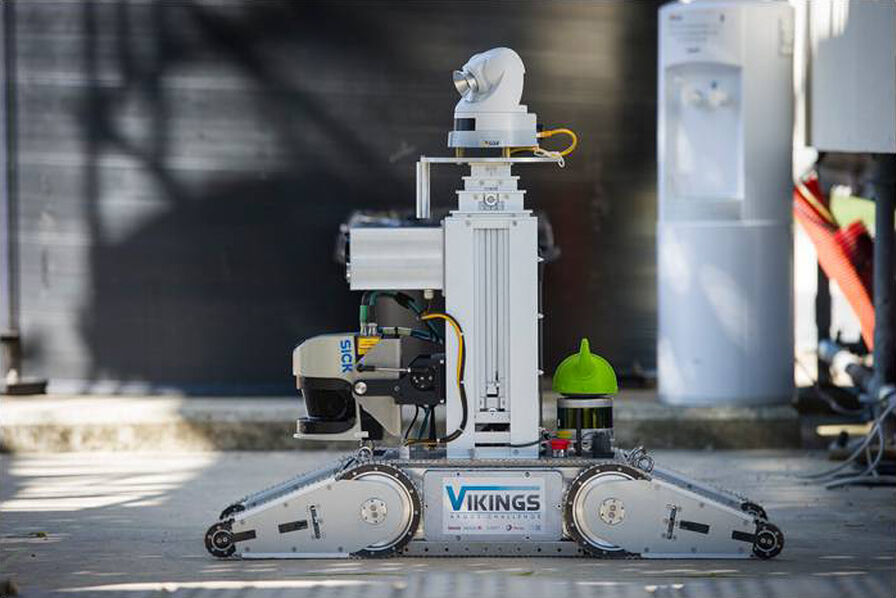
VIKINGS robotu, odometri tahminlerini atalet sensörü verileriyle birleştirerek konumunu hesaplar. Ayrıca, 360° kapsama alanı sağlamak üzere biri önde, diğeri arkada bulunan iki LiDAR kullanarak bu bilgileri düzeltir.
Robot, dönüşler sırasında kaymaya neden olan paletler kullanır. Bu nedenle, bu araç türü odometri doğruluğunu özellikle düşürür. Ayrıca, yönü doğru bir şekilde hesaplamak için atalet sistemi hayati önem taşır. Son olarak, Ellipse-A, güvenilir yuvarlanma ve eğim ölçümleri sağlar.
Santimetre düzeyinde konum belirleme
Already satisfied with SBG SYSTEMS’ products, the choice was naturally the Ellipse-A attitude and heading reference system. “It provides very good pitch and roll performance thanks to low drift gyros” says Mr. Merriaux.
The Ellipse-A is the second generation of miniature inertial sensors of SBG Systems. It integrates low drift gyroscopes and benefits from the experience gained in algorithms design. Industrial-grade, the Ellipse-A is factory calibrated in temperature and dynamics, ensuring data integrity from -40 to 75 ° C. With this winning combination, VIKINGS team reaches a centimeter level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.
“The Ellipse-A provides very good pitch and roll performance thanks to low drift gyros” | Mr. Merriaux
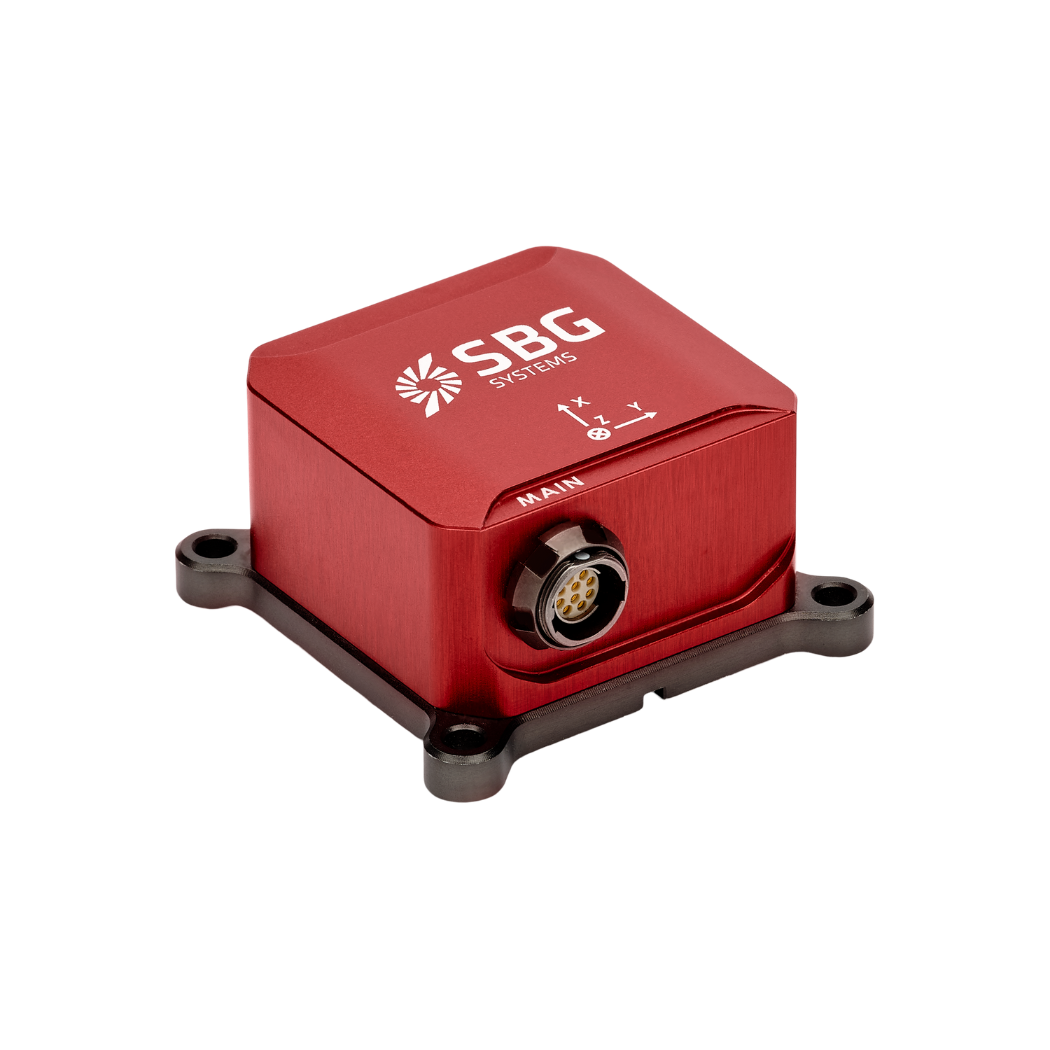
Ellipse-A
Ellipse-A, uygun fiyatlı ve yüksek performanslı bir Tutum ve Yön Referans Sistemi’dir (AHRS). Optimum yön için sınıfının en iyisi manyetik kalibrasyon prosedürünü bünyesinde barındırır ve düşük ila orta düzeyde dinamik uygulamalar için uygundur.
Fabrikada -40°C ile 85°C arasında kalibre edilen bu sağlam ataletli hareket sensörü, Yuvarlanma, Eğilme, Yön ve Yükselme verilerini sağlar.
Ellipse-A için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
AHRS ile INS arasındaki fark nedir?
Bir Tutum ve Yön Referans Sistemi (AHRS) ile bir Ataletli Navigasyon Sistemi (INS) arasındaki temel fark, işlevselliklerinde ve sağladıkları verilerin kapsamında yatmaktadır.
AHRS bir araç veya cihazın yönelim bilgilerini —özellikle de duruşunu (pitch, roll) ve seyrini (yaw)— sağlar. Yönelimi hesaplamak ve dengelemek için genellikle jiroskoplar, ivmeölçerler ve manyetometreler gibi sensörlerin bir kombinasyonunu kullanır. AHRS , üç eksende (yukarı-aşağı, sağa-sola ve sağa-sola) açısal konumu verir ve böylece sistemin uzaydaki yönelimini anlamasını sağlar. Genellikle havacılık, İHA’lar, robotik ve denizcilik sistemlerinde, araç kontrolü ve dengeleme için hayati önem taşıyan doğru konum ve yön verilerini sağlamak amacıyla kullanılır.
Bir INS , yalnızca yönlendirme verileri sağlamakla kalmaz ( AHRS gibi), aynı zamanda bir aracın konumunu, hızını ve ivmesini zaman içinde izler. GNSS gibi harici referanslara bağlı kalmadan 3 boyutlu uzaydaki hareketi tahmin etmek için atalet sensörlerini kullanır. AHRS (jiroskoplar, ivmeölçerler) içinde bulunan sensörleri bir araya getirir; ancak konum ve hız izleme için daha gelişmiş algoritmalar da içerebilir ve genellikle daha yüksek doğruluk elde etmek amacıyla GNSS gibi harici verilerle entegre olur.
Özetle, AHRS yönelim (konum ve seyir yönü) bilgilerine odaklanırken, INS konum, hız ve yönelim dahil olmak üzere eksiksiz bir navigasyon verileri seti sunmaktadır.
Hassas Nokta Konumlandırma Nedir?
Hassas Nokta Konumlandırma (PPP), uydu sinyallerindeki hataları düzelterek yüksek hassasiyetli konumlandırma sağlayan bir uydu navigasyon tekniğidir. Genellikle yer tabanlı referans istasyonlarına dayanan geleneksel GNSS yöntemlerinin aksine (RTK’da olduğu gibi), PPP, doğru konum bilgisi sağlamak için küresel uydu verilerini ve gelişmiş algoritmaları kullanır.
PPP, yerel referans istasyonlarına ihtiyaç duymadan dünyanın her yerinde çalışır. Bu özelliği, yer altyapısının bulunmadığı uzak veya zorlu ortamlardaki uygulamalar için uygun olmasını sağlar. PPP, hassas uydu yörünge ve saat verilerini, atmosferik ve çoklu yol etkilerine yönelik düzeltmelerle birlikte kullanarak, yaygın GNSS hatalarını en aza indirir ve santimetre düzeyinde bir doğruluk sağlayabilir.
PPP, toplanan verilerin sonradan analiz edilmesini içeren sonradan işlenmiş konum belirleme için kullanılabileceği gibi, gerçek zamanlı konum belirleme çözümleri de sunabilir. Gerçek zamanlı PPP (RTPPP) giderek daha yaygın hale gelmekte olup, kullanıcıların düzeltmeleri almasına ve konumlarını gerçek zamanlı olarak belirlemesine olanak tanır.
