Ekinox Micro y Quanta Micro están a la vanguardia de la navegación urbana, y los hemos sometido a pruebas automotrices.
Son dos sistemas de navegación inercial que combinan una IMU táctica basada en MEMS y receptores GNSS RTK completos para ofrecer un rendimiento inigualable dentro de un formato extraordinariamente compacto.
Especialmente adaptados para aplicaciones con estrictas restricciones SWaP, como vehículos terrestres/aéreos/marítimos no tripulados, cartografía de interiores e incluso topografía con UAV.
Este completo artículo de evaluación del rendimiento se basa en una prueba exhaustiva ejecutada en julio de 2022 para validar las capacidades de Quanta Micro en previsión de su comercialización. A través de este informe, se demuestra el rendimiento dinámico de los sistemas.
Los sensores se probaron exhaustivamente en diversos entornos GNSS, incluyendo cielos abiertos, zonas urbanas medianas y cañones urbanos. Los resultados mostraron sistemáticamente una calidad de datos excepcional. Tanto Quanta Micro como Ekinox Micro superaron su rendimiento especificado, incluso en escenarios difíciles.
Aunque las especificaciones suelen basarse en el escenario estándar de la industria, como las condiciones terrestres habituales tras una fase de calentamiento, la prueba incluyó condiciones urbanas difíciles sin fase de calentamiento.
Cabe destacar que Ekinox Micro y Quanta Micro han sobresalido en esta prueba, demostrando un rendimiento excepcional en todas las condiciones.
Requisito previo
La lectura de estos informes de prueba requiere cierto nivel de conocimientos sobre los conceptos de navegación inercial y post-procesamiento. Nuestra base de conocimientos le ayudará a adentrarse en el fascinante mundo de la navegación inercial.
Acrónimos
- CORS: Estaciones de referencia de operación continua
- DUT: Dispositivo bajo prueba (Device under test)
- EUT: Equipo bajo prueba (Equipment under test)
- FOG: Giroscopio de fibra óptica (Fiber Optic Gyroscope)
- GNSS: Global Navigation Satellite Systems (GPS + GLONASS + BEIDOU + GALILEO)
- IGN: Institut Géographique National (agencia geográfica oficial francesa)
- IMU: Unidad de Medición Inercial (Inertial Measurement Unit)
- INS: Sistema de Navegación Inercial
- LiDAR: Detección y medición de luces (Light Detection And Ranging)
- MEMS: Sistema Micro Electromecánico
- Fusionado: Postprocesamiento de avance + retroceso mediante Qinertia
- PPK: Post-processed Kinematic (Cinemática postprocesada)
- RGP: Réseau GNSS Permanent (red nacional de estaciones CORS en Francia)
- RMS: Root Mean Square (Valor eficaz / Raíz cuadrada media)
- RTK: Real-Time Kinematic (Cinemática en tiempo real)
- Std: Desviación estándar
- SWaP-C: Tamaño, peso, consumo y coste
- TC: Acoplamiento fuerte (Tight Coupling)
- UAV: Vehículo aéreo no tripulado
Objetivos y especificaciones de la misión de prueba
Planificación y ejecución de la misión
La prueba se ha realizado a bordo del vehículo de pruebas de SBG Systems el 7 de julio de 2022. Consistió en un recorrido de 115 minutos de duración, bajo condiciones meteorológicas despejadas, en las inmediaciones de las instalaciones de SBG Systems, incluyendo:
- 45 minutos de operaciones continuas en condiciones de cielo despejado.
- 35 minutos de operaciones continuas en un entorno urbano semidenso.
- 35 minutos de operaciones continuas en un entorno urbano complejo, incluyendo túneles.
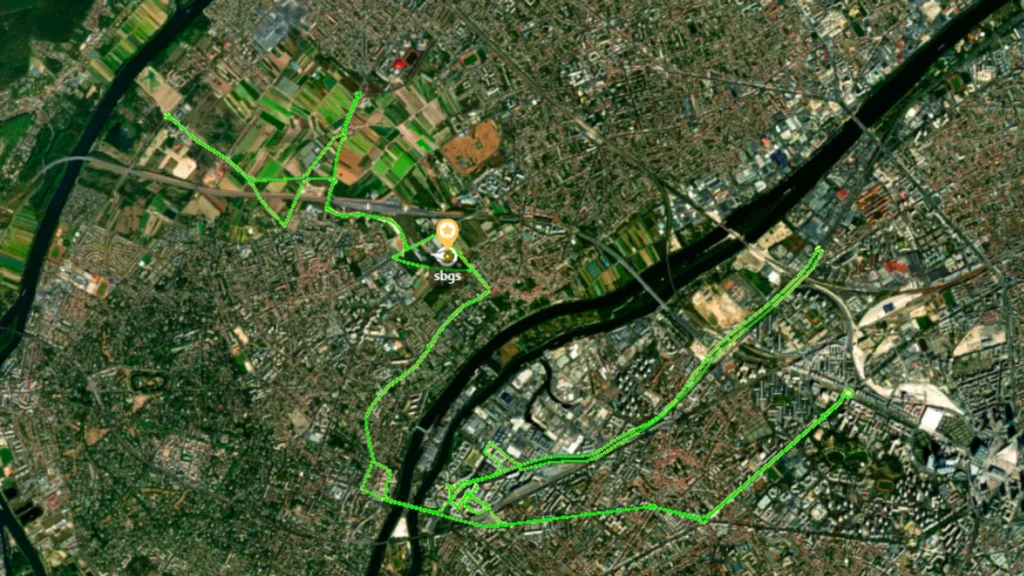
Teniendo en cuenta la complejidad del entorno, no se ha prestado especial atención a la planificación de la misión para seleccionar una hora del día favorable con respecto a la visibilidad de los satélites.
Objetivos de la misión
Esta misión se diseñó específicamente para demostrar cómo se comportan el Quanta Micro y el Ekinox Micro INS en un escenario real. Esto nos permitió validar que los INS cumplen (y superan) sus especificaciones, además de demostrar su extraordinario rendimiento incluso en las condiciones GNSS más difíciles.
Durante la misión recopilamos datos para medir el rendimiento en tiempo real del Quanta Micro y, a continuación, realizamos el postprocesamiento de los mismos conjuntos de datos (PPK).
Esto nos permite ofrecer una visión completa del rendimiento del Quanta Micro INS en un entorno de automoción y, en menor medida, en otras aplicaciones (que son objeto de informes de pruebas específicos).
La ventaja de utilizar perfiles de movimiento optimizados se demuestra al comparar el procesamiento en perfiles de movimiento de automoción y de avión.
Configuración de las pruebas de automoción
Equipo bajo prueba (EUT)
| Nombre | Descripción | Revisión de hardware | Número de serie | Versión de firmware |
|---|---|---|---|---|
| EUT n.º 1 | Quanta Micro | 1.1 | 000041817 | 4.1.5929-Dev |
| EUT n.º 2 | Quanta Micro | 1.1 | 000041818 | 4.1.5929-Dev |
| Evaluado mediante proxy | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-beta |
Para todas las pruebas, los parámetros de instalación (desalineaciones, brazo de palanca, etc.) se conocían a priori, ya sea a partir de planos CAD o de calibraciones anteriores.
Tenga en cuenta que, aunque ambos EUT son el Quanta Micro, el contenido de este informe de pruebas es totalmente aplicable al Ekinox Micro: es una versión robusta del Quanta Micro y se comporta exactamente de la misma manera. Una serie de minuciosas comparaciones internas han confirmado esta afirmación.
Trayectoria de referencia
La fuente de referencia utilizada para evaluar los errores de rendimiento es una trayectoria fuertemente acoplada procesada con Qinertia, con datos procedentes de la IMU Horizon de SBG Systems (rendimiento supremo basado en FOG), Navsight-S y el odómetro Pegasem instalados a bordo del vehículo junto con el EUT. La versión de Qinertia utilizada para el postprocesamiento fue la 3.2.881-stable.
| Nombre | Descripción | Precisión de posición | Precisión de actitud | Precisión de rumbo |
|---|---|---|---|---|
| Navsight Horizon | INS basado en FOG | 0,01 m (0,01 m a 10 s) (0,05 m a 60 s) | 0,004° (0,004° a 10 s) (0,005° a 60 s) | 0,008° (0,008° a 10 s) (0,010° a 60 s) |
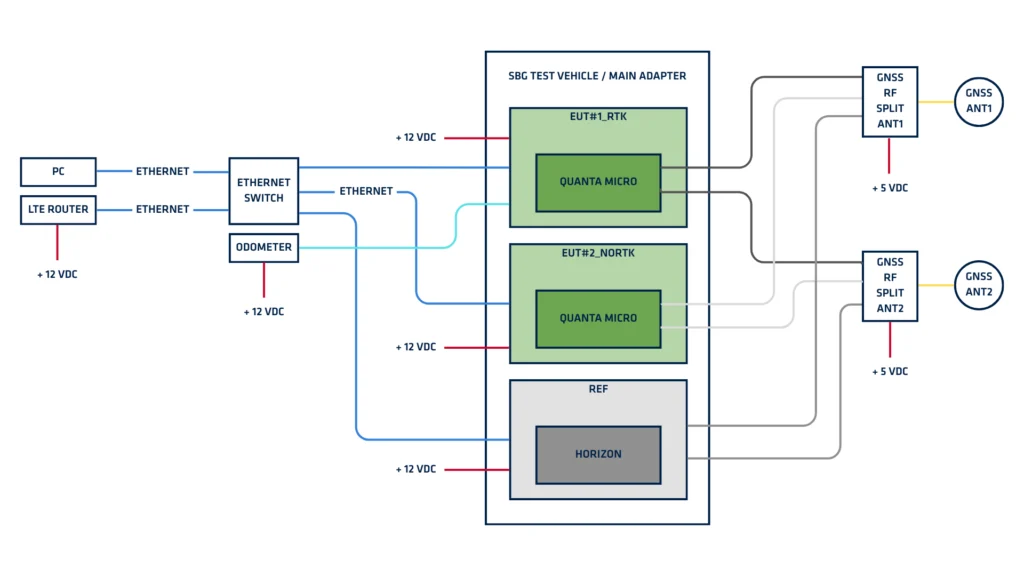
Las dos antenas GNSS VSP6037L que alimentan el Navsight-S se comparten con el EUT (consulte el diagrama de configuración de la prueba).
A partir del análisis de datos a posteriori, los indicadores de calidad (estimadores de desviación estándar de posición y actitud) de la trayectoria de Horizon postprocesada permiten plenamente utilizar esta última como referencia con respecto al EUT.
Cada una de las tres posiciones de INS instaladas a bordo se ha transferido a un punto común para permitir comparaciones directas.
Estación base
Todas las operaciones PPK y RTK se realizaron utilizando una única base, la estación de SBG instalada en el tejado de las instalaciones de SBG Systems e integrada en la red RGP del IGN, la red CORS francesa.
SBGS ofrece el seguimiento completo de constelaciones GNSS (GPS + GLONASS + GALILEO + BEIDOU). Las cuatro constelaciones se utilizaron para operaciones RTK en tiempo real.
Vehículo de prueba
El vehículo de pruebas fue una furgoneta específica de SBG Systems, equipada con nuestro instrumental estándar tal como se presenta en el siguiente diagrama de configuración.
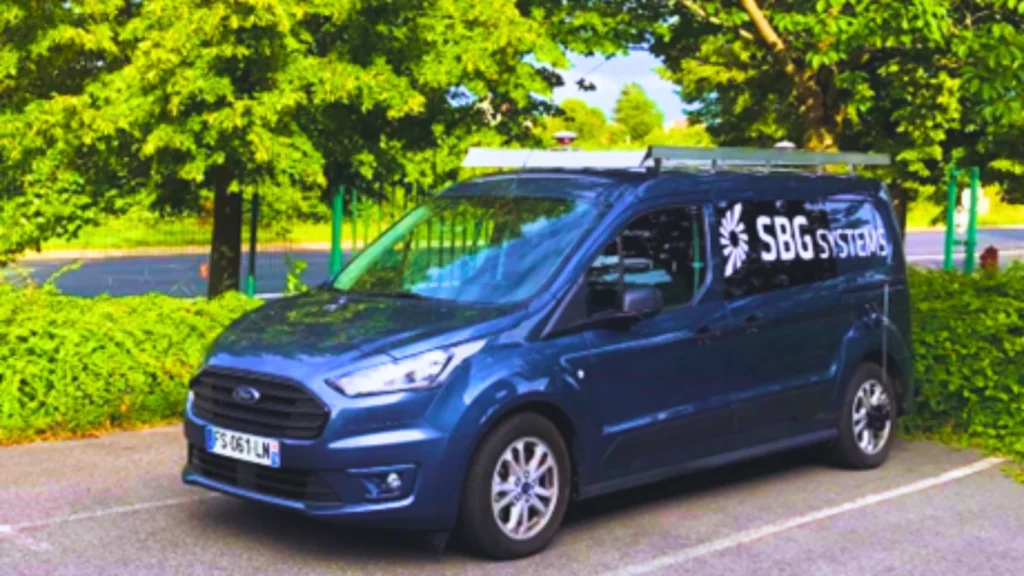
La línea de base entre ambas antenas GNSS es de aproximadamente 2 m y la mayoría de los parámetros de instalación se conocen con una precisión particularmente alta.
Configuración del EUT
El equipo bajo prueba (EUT) se configuró de la siguiente manera para las mediciones en tiempo real:
- EUT1: GNSS con las 4 constelaciones, RTK y odómetro como ayuda.
- EUT2: GNSS con las 4 constelaciones, sin RTK ni ayuda de odómetro.
Resultados de las pruebas en automoción
Las pruebas en automoción incluyen una fase de calentamiento, y todas las estadísticas se han calculado incluyéndola deliberadamente.
Esta elección tiene en la mayoría de los casos un impacto negativo en la mayoría de las cifras, especialmente en los errores de rumbo, que disminuyen muy rápidamente en los primeros 5-10 minutos de la misión y donde los valores altos tienen un impacto significativo en la desviación estándar y el RMS.
Además, calculamos las estadísticas sin RTK, con RTK y con doble antena PPK, que representan mejor los perfiles de automoción, incluyendo intencionadamente las tres partes de la misión: cielo abierto, entorno GNSS medio y desfavorable. Esta elección también tiene un impacto negativo en la mayoría de las cifras.
Estas dos elecciones hacen que los valores parezcan pesimistas. Sin embargo, demuestran que Quanta Micro sigue siendo utilizable con un rendimiento particularmente bueno justo después de la fase de alineación (incluso si no es posible el calentamiento) y prueban la robustez de los algoritmos de Quanta Micro, que son capaces de cumplir casi las especificaciones de rendimiento del producto incluso en un entorno de prueba mucho más duro de lo especificado.
Escenarios en tiempo real
Estos INS son capaces de funcionar en tiempo real, proporcionando una solución de navegación de alta frecuencia y baja latencia con o sin correcciones RTK. Las tablas y figuras siguientes ofrecen resultados detallados en tiempo real para ambos EUT en las siguientes condiciones.
- perfil de movimiento en automoción
- asistencia por odómetro para el EUT n.º 1 (RTK), sin asistencia por odómetro para el EUT n.º 2 (sin RTK)
- con entrada de rumbo GNSS de doble antena
| EUT n.º 1 (RTK + odo) | EUT n.º 2 (sin RTK, sin odo) | |||
|---|---|---|---|---|
| Error | 68% | 95% | 68% | 95% |
| Posición 2D | 0.021m | 0.246m | 1.155m | 2.734m |
| Posición vertical | 0.023m | 0.157m | 1.865m | 7.329m |
| Alabeo / Cabeceo | 0.011° | 0.026° | 0.015° | 0.035° |
| Guiñada | 0.060° | 0.140° | 0.078° | 0.190° |
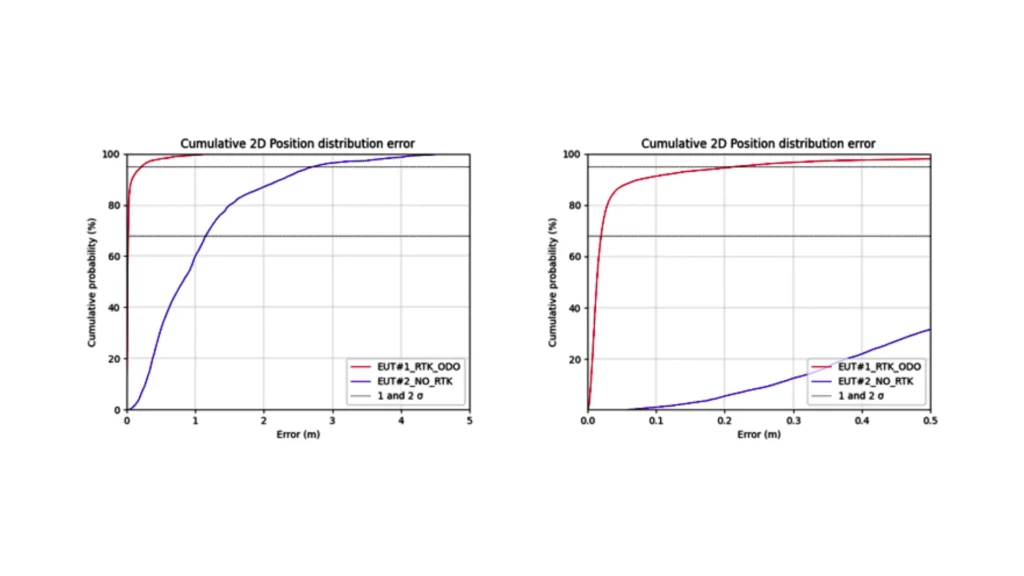
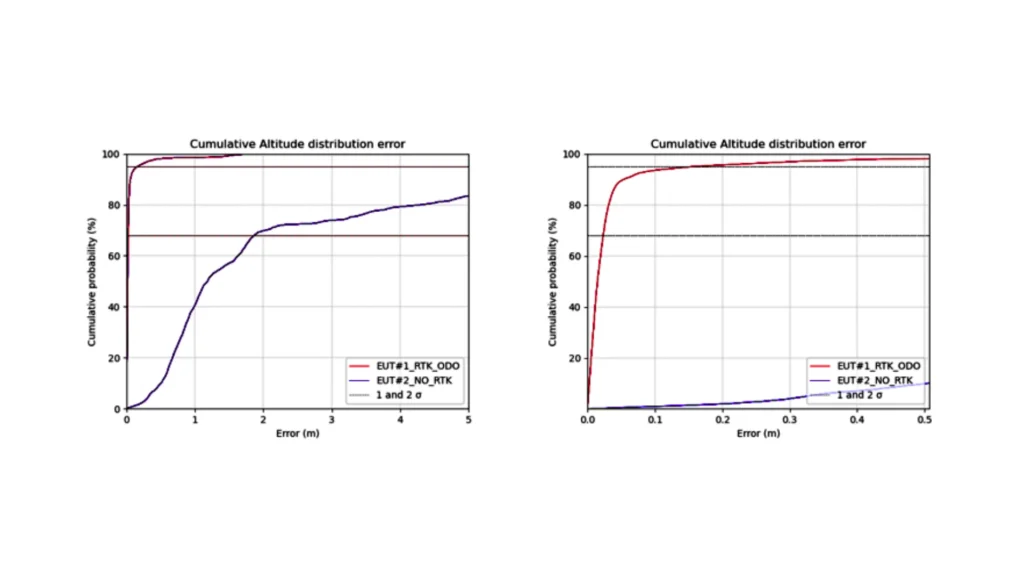
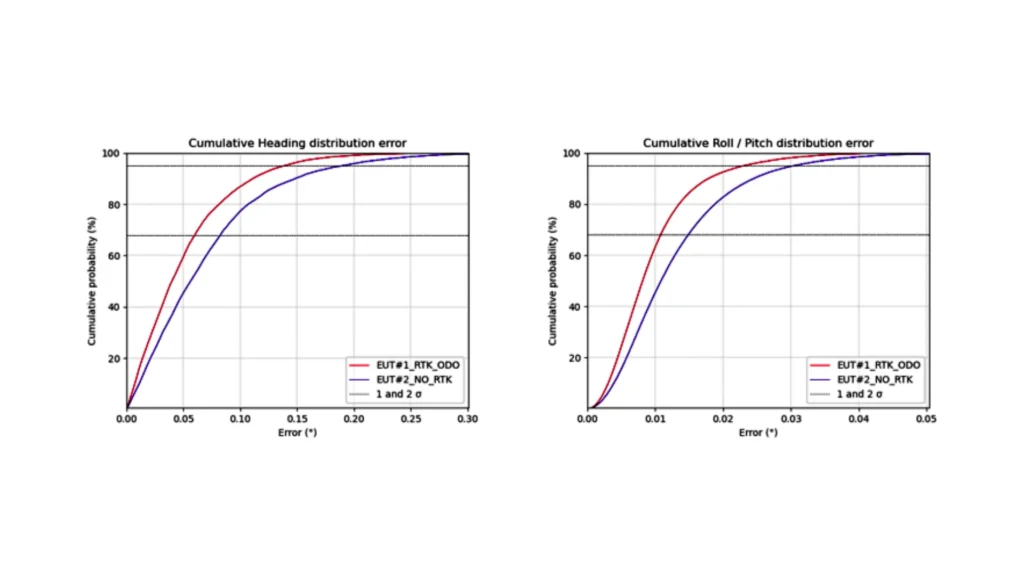
Despite the challenging conditions, the real time attitude and heading performance enables precise navigation, with better than 0.08° heading accuracy without RTK and better than 0.06° with RTK. Roll and pitch angles are also highly accurate (< 0.015° with or without RTK).
On the position side, the INS is able to cope with short GNSS outages, impacting very positively the 68th and 95th percentiles, compared to traditional GNSS technology.
The typical position performance specification cannot be met in such challenging environments. However, when analyzing open-sky and mid-urban GNSS environments, the system easily meets these specifications.
Escenarios postprocesados
Estos escenarios evalúan el rendimiento máximo del producto que se puede lograr con el software de postprocesamiento Qinertia en el modo de cálculo fusionado TC (avance + retroceso) y comparan la influencia del perfil de movimiento. Los resultados, mostrados para una sola EUT (EUT n.º 2), fueron casi idénticos para ambas unidades.
| Perfil TC Automotive (antena dual + odómetro) | Perfil TC Airplane (antena única | |||
|---|---|---|---|---|
| Error | 68% | 95% | 68% | 95% |
| Posición 2D | 0.014m | 0.093m | 0.014m | 0.100m |
| Posición vertical | 0.008m | 0.032m | 0.008m | 0.034m |
| Alabeo / Cabeceo | 0.011° | 0.032° | 0.011° | 0.032° |
| Guiñada | 0.051° | 0.211° | 0.041° | 0.208° |
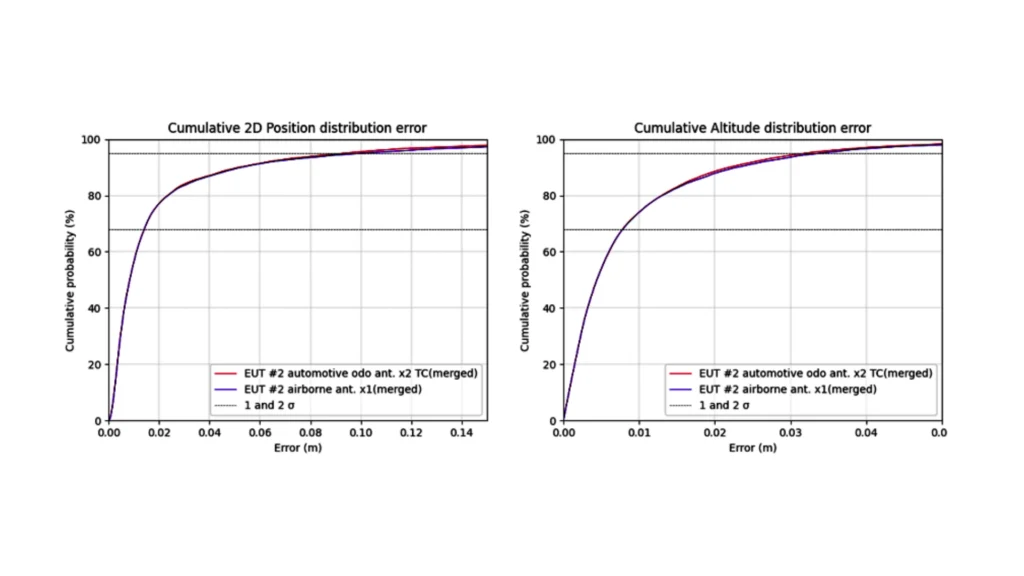
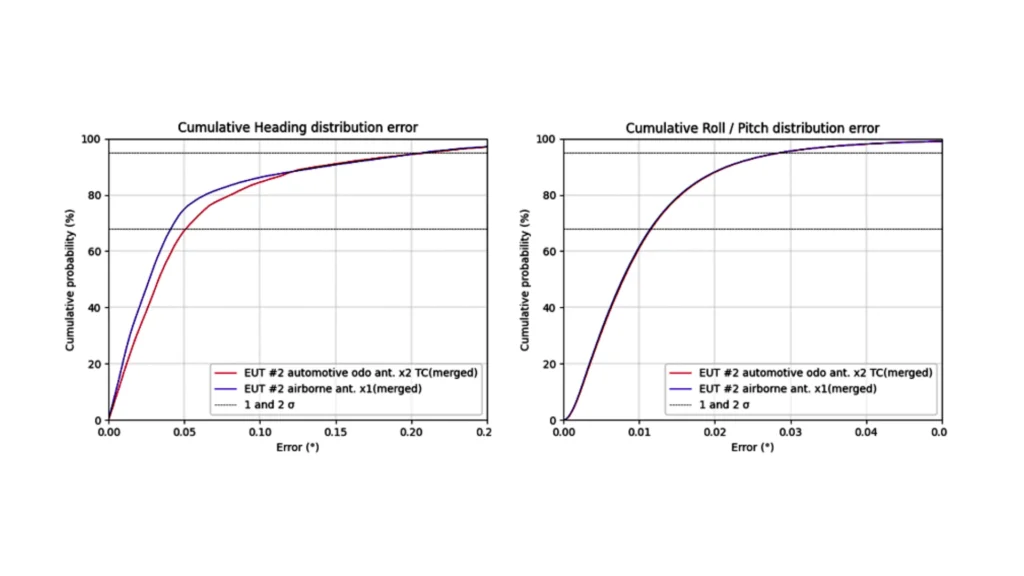
La tabla y los gráficos anteriores muestran que el perfil de movimiento tiene una influencia marginal en el rendimiento del postprocesamiento.
Aunque el entorno GNSS era muy difícil, el producto se comportó muy bien y produjo resultados muy precisos. En cuanto al tiempo real, restringir la misión a cielo abierto y entornos urbanos medios genera resultados superiores a las especificaciones del producto.
Conclusión
Las pruebas y el análisis de datos posterior de Ekinox Micro y Quanta Micro destacan sus sólidas capacidades, fiabilidad y precisión. Estos sistemas ofrecen un rendimiento excepcional tanto en modos de antena simple como doble (receptores GNSS RTK), incluso en entornos exigentes.
Ekinox Micro y Quanta Micro son excelentes opciones para aplicaciones en tiempo real que requieren un posicionamiento y una determinación de actitud estables y precisos. Funcionan eficazmente incluso en entornos urbanos exigentes, demostrando su robustez.
Además, en escenarios donde el rendimiento en tiempo real no es crucial (como el levantamiento LiDAR y la fotogrametría), el software Qinertia de SBG Systems ofrece un post-procesamiento excepcional, elevando el rendimiento a una precisión de nivel centimétrico incluso en entornos GNSS desafiantes. Esto convierte la combinación del INS y Qinertia en la elección perfecta para la georreferenciación directa y las técnicas SLAM.
Este estudio valida de manera concluyente que Quanta Micro y Ekinox Micro son adecuados para diversas aplicaciones, incluyendo aquellas con estrictas consideraciones de tamaño, peso y rendimiento.
- Quanta Micro, diseñada como una solución OEM, se integra a la perfección en aplicaciones de topografía con UAV y navegación volumétrica.
- Gracias a su diseño fácil de usar y a su robustez (cualificado según las normas MIL-STD-461 y MIL-STD-1275), el Ekinox Micro se adapta a aplicaciones de topografía ligera, pero alcanza su máximo rendimiento en aplicaciones de navegación donde la robustez es fundamental.
Para tareas de cartografía y topografía que exigen parámetros SWaP-C más flexibles y una mayor precisión en un amplio espectro de condiciones, SBG Systems ofrece los productos Quanta Plus, Quanta Extra, Ekinox, Apogee y Navsight. Estas alternativas, también totalmente compatibles con las capacidades de postprocesamiento de Qinertia, proporcionan niveles de rendimiento superiores y se presentan como excelentes opciones para aplicaciones que requieren el máximo rendimiento.
Descargar el informe en PDF