Ekinox Micro og Quanta Micro ligger i forkant innen bynavigasjon, og vi har testet dem i bilmiljø.
Det er to inertialnavigasjonssystemer som kombinerer taktiske MEMS-baserte IMU og fullt utstyrte RTK-mottakere GNSS for å levere enestående ytelse i en utrolig kompakt form.
Spesielt tilpasset for anvendelser med strenge SWaP-begrensninger, som ubemannede kjøretøy på land, i luften og til sjøs, innendørs kartlegging og til og med kartlegging med UAV-er.
Denne omfattende artikkelen om ytelsesevaluering er basert på en grundig test utført i juli 2022 for å validere funksjonene til Quanta Micro i forkant av den kommersielle lanseringen. Gjennom denne rapporten demonstreres systemenes dynamiske ytelse.
Sensorene ble testet grundig i ulike GNSS miljøer, inkludert åpen himmel, mellomstore byområder og bykanjoner. Resultatene viste gjennomgående eksepsjonell datakvalitet. Både Quanta Micro og Ekinox Micro overgikk sine spesifiserte ytelseskrav, selv i utfordrende scenarier.
Mens spesifikasjonene vanligvis er basert på bransjestandard-scenarier som normale landforhold etter en oppvarmingsfase, inkluderte testen vanskelige byforhold uten oppvarmingsfase.
Bemerkelsesverdig nok har Ekinox Micro og Quanta Micro utmerket seg i denne testen og vist fremragende ytelse under alle forhold.
Forutsetning
For å forstå disse testrapportene kreves det en viss kunnskap om begrepene innen inertialnavigasjon og etterbehandling. Vår kunnskapsbase vil hjelpe deg med å komme i gang på din reise inn i den fantastiske verdenen av inertialnavigasjon.
Forkortelser
- CORS: Kontinuerlig driftende referansestasjoner
- DUT: Enhet under testing
- EUT: Utstyr under testing
- FOG: Fiberoptisk gyroskop
- GNSS: Globale navigasjonssatellittsystemer (GPS + GLONASS + BEIDOU + GALLILEO)
- IGN: Institut Géographique National (det offisielle franske kartverket)
- IMU: Inertialmåleenhet
- INS: Inertialnavigasjonssystem
- LiDAR: Lysdeteksjon og avstandsmåling
- MEMS: elektromekanisk system med mikro Micro er
- Sammenslått: Etterbehandling av «Forward» og «Backward» ved hjelp av Qinertia
- PPK: Etterbehandlet kinematikk
- RGP: Réseau GNSS Permanent (det franske nasjonale CORS-nettverket)
- RMS: Effektivverdi
- RTK: Kinematisk måling i sanntid
- Std: Standardavvik
- SWaP-C: Størrelse, vekt og effekt – kostnad
- TC: Tett kobling
- UAV: Ubemannet luftfartøy
Mål og spesifikasjoner for testoppdraget
Planlegging og gjennomføring av oppdrag
Testen ble gjennomført ombord på et testkjøretøy fr SBG Systems , den 7. juli 2022. Det var en 115 minutter lang kjøretur i klart vær i nærheten av SBG Systems anlegg, blant annet:
- 45 minutter med sammenhengende drift under åpen himmel.
- 35 minutter med sammenhengende drift i et delvis tettbebygget bymiljø.
- 35 minutter med sammenhengende drift under krevende byforhold, inkludert i tunneler.
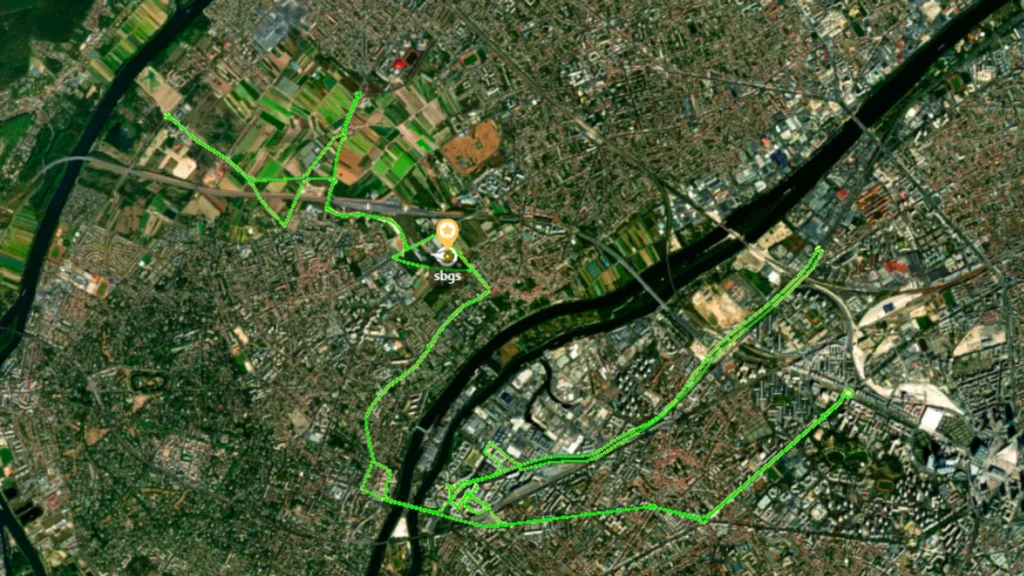
Med tanke på miljøets kompleksitet har man ikke lagt særlig vekt på oppdragsplanleggingen for å velge et gunstig tidspunkt på dagen med hensyn til satellittenes synlighet.
Oppdragsmål
Denne oppdraget ble spesielt utformet for å demonstrere hvordan Quanta Micro og Ekinox Micro INS oppfører seg i et realistisk scenario. Dette gjorde det mulig for oss å bekrefte at INS oppfyller (og overgår) spesifikasjonene, men også å demonstrere deres enestående ytelse selv under de mest krevende GNSS forholdene.
Under oppdraget samlet vi inn data som målte sanntidsytelsen til Quanta Micro ; deretter utførte vi etterbehandling av de samme datasettene (PPK).
Dette gir oss mulighet til å gi et fullstendig bilde av ytelsen til Quanta Micro INS i et bilmiljø, og i mindre grad også i andre anvendelser (som er gjenstand for egne testrapporter).
Fordelen ved å bruke optimaliserte bevegelsesprofiler demonstreres ved å sammenligne behandlingen av bevegelsesprofiler for biler og fly.
Testoppsett for bilindustrien
Utstyr som testes
| Navn | Beskrivelse | Gjennomgang av lekser | Serienummer | Firmwareversjon |
|---|---|---|---|---|
| EUT nr. 1 | Quanta Micro | 1.1 | 000041817 | 4.1.5929-Dev |
| EUT nr. 2 | Quanta Micro | 1.1 | 000041818 | 4.1.5929-Dev |
| Vurdert på vegne av | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-beta |
For alle testene var installasjonsparametrene (feilinnrettinger, løftearm osv.) kjent på forhånd, enten fra CAD-tegninger eller fra tidligere kalibreringer.
Vær oppmerksom på at selv om begge EUT-ene er « Quanta » (Micro), gjelder innholdet i denne testrapporten fullt ut også for « Ekinox » (Micro): dette er en robust versjon av « Quanta » (Micro ) og oppfører seg nøyaktig på samme måte. En rekke grundige interne sammenligninger har bekreftet denne påstanden.
Referansebane
Referansekilden som ble brukt til å vurdere ytelsesfeilene, er en tettkoblet bane som er bearbeidet av Qinertia, med data hentet fra SBG Systems Horizon IMU (FOG-basert optimal ytelse), Navsight-S og Pegasem-kilometerteller installert om bord på kjøretøyet sammen med testobjektet (EUT). Versjonen av Qinertia som ble brukt til etterbehandling, var 3.2.881-stable.
| Navn | Beskrivelse | Posisjonsnøyaktighet | Nøyaktighet i holdning | Nøyaktighet i kurshold |
|---|---|---|---|---|
| Navsight Horisonten | FOG-basert INS | 0,01 m (0,01 m @ 10 s) (0,05 m @ 60 s) | 0,004° (0,004° @ 10s) (0,005° @ 60s) | 0,008° (0,008° @ 10s) (0,010° @ 60s) |
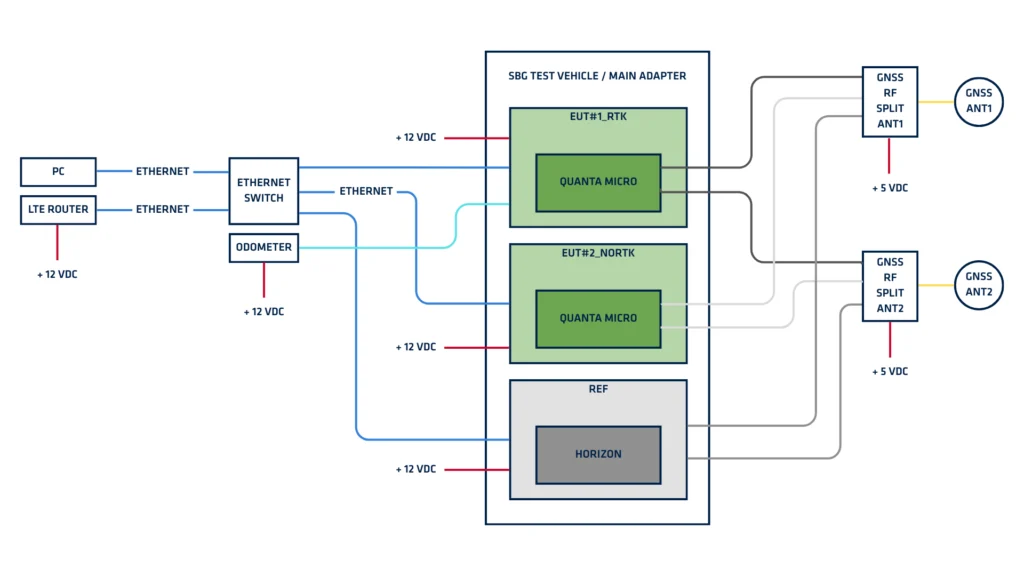
De to VSP6037L- GNSS -antennene som forsyner Navsight-S, deles med EUT (se diagram over testoppsettet).
Ut fra den a posteriori-dataanalysen viser kvalitetsindikatorene (estimater for standardavvik for posisjon og orientering) for den etterbehandlede Horizon-banen at denne fullt ut kan brukes som referanse i forhold til testobjektet (EUT).
Hver av de tre « INS »-posisjonene som er installert om bord, er overført til et felles referansepunkt for å muliggjøre direkte sammenligninger.
Basestasjon
Alle PPK- og RTK-målinger ble utført ved hjelp av én enkelt basestasjon, nemlig SBG-stasjonen, som er installert på taket av anlegget til « SBG Systems » og inngår i IGN RGP, det franske CORS-nettverket.
SBGS tilbyr sporing av alle satellitt GNSS -systemene (GPS + GLONASS + GALILEO + BEIDOU). Alle fire systemene ble brukt til RTK-operasjoner i sanntid.
Testbil
Testkjøretøyet var en spesialtilpasset varebil av typen « SBG Systems », utstyrt med vårt standardutstyr slik det fremgår av det følgende oppsettdiagrammet.
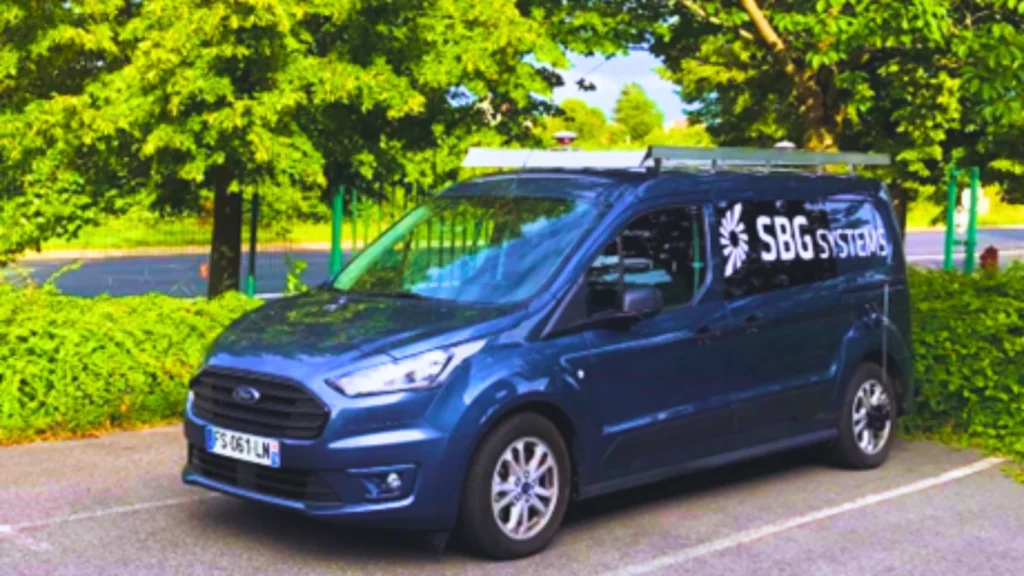
Avstanden mellom de to antennene på « GNSS » er omtrent 2 m, og de fleste installasjonsparametrene er kjent med særlig god nøyaktighet.
EUT-konfigurasjon
Utstyret som ble testet (EUT) ble konfigurert som følger for sanntidsmålinger:
- EUT1: GNSS med alle fire satellittkonstellasjoner, RTK og støtte fra kjørelengdemåler.
- EUT2: GNSS med alle fire satellittkonstellasjoner, uten RTK og uten hjelp fra kjørelengdemåler.
Resultater fra kjøretester
Testene på kjøretøy omfatter en oppvarmingsfase, og all statistikk er beregnet med bevisst hensyn til denne.
Dette valget har i de fleste tilfeller en negativ innvirkning på de fleste tallene, spesielt for kursfeilene, som avtar svært raskt i løpet av de første 5–10 minuttene av oppdraget, og hvor høye verdier har en betydelig innvirkning på standardavviket og RMS.
I tillegg har vi beregnet statistikken for «no RTK», «RTK» og «PPK» med to antenner, som best representerer bilprofiler, ved bevisst å inkludere alle tre delene av oppdraget: åpen himmel, middels og krevende GNSS miljøer. Dette valget har også en negativ innvirkning på de fleste tallene.
Disse to valgene får verdiene til å virke pessimistiske. De viser imidlertid at Quanta Micro fortsatt er brukbart med særlig god ytelse rett etter justeringsfasen (selv om oppvarming ikke er mulig) og beviser robustheten til Quanta Micro -algoritmene, som nesten klarer å oppfylle produktets ytelsesspesifikasjoner selv i et testmiljø som er mye tøffere enn spesifisert.
Scenarier i sanntid
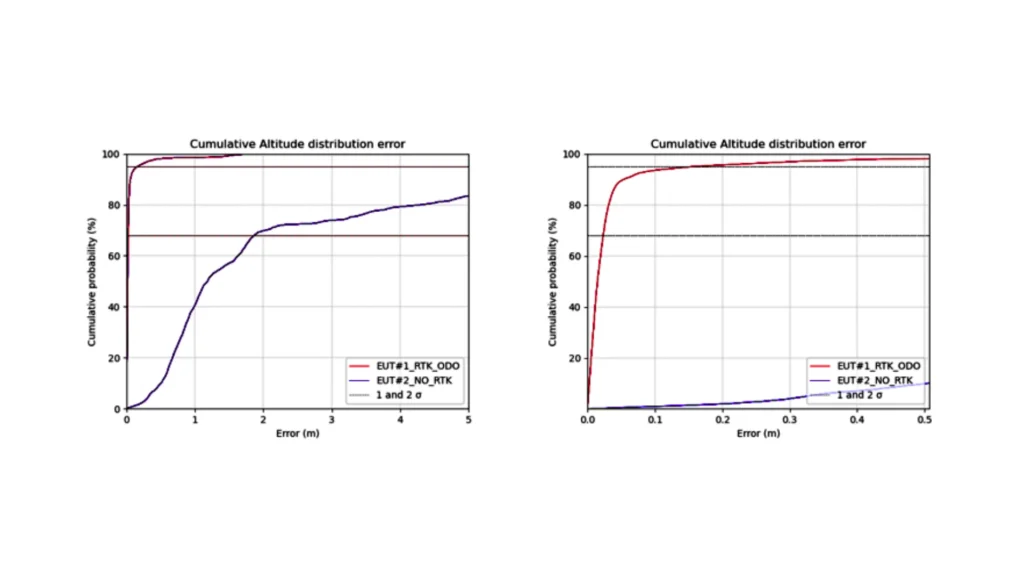
Disse INS kan fungere i sanntid og tilbyr en navigasjonsløsning med høy frekvens og lav forsinkelse, både med og uten RTK-korreksjoner. Tabellene og figurene nedenfor viser detaljerte sanntidsresultater for begge EUT-ene under følgende forhold.
- bevegelsesprofil for kjøretøy
- Hjelp fra kjørelengdemåler for EUT nr. 1 (RTK), ingen hjelp fra kjørelengdemåler for EUT nr. 2 (uten RTK)
- med inndata for kurs fra dobbelt antenne GNSS
| EUT#1 (RTK + odo) | EUT#2 (uten RTK, uten odo) | |||
|---|---|---|---|---|
| Feil | 68% | 95% | 68% | 95% |
| 2D-posisjon | 0.021m | 0.246m | 1.155m | 2.734m |
| Vertikal posisjon | 0.023m | 0.157m | 1.865m | 7.329m |
| Rulling / Stigning | 0.011° | 0.026° | 0.015° | 0.035° |
| Gir | 0.060° | 0.140° | 0.078° | 0.190° |
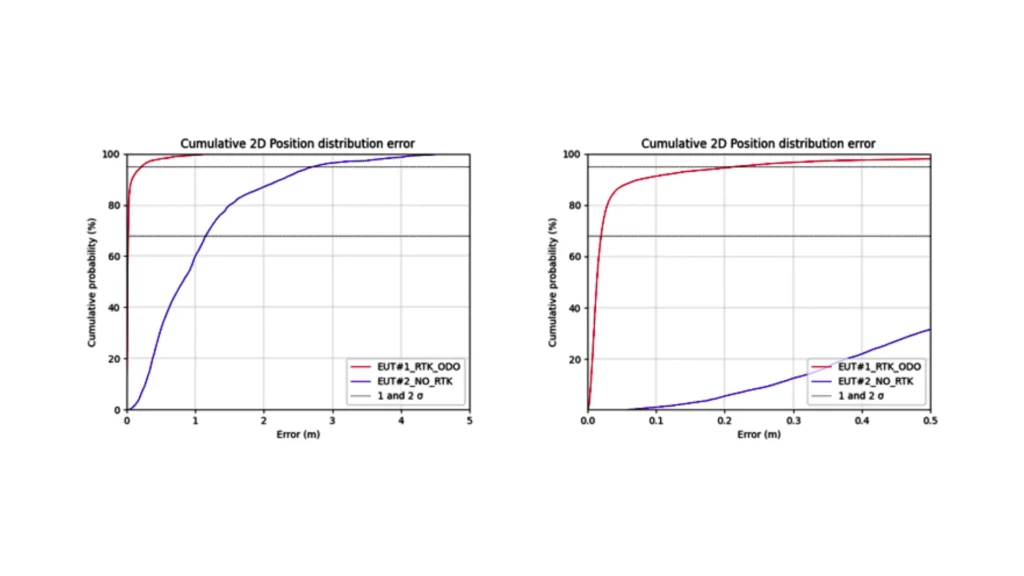
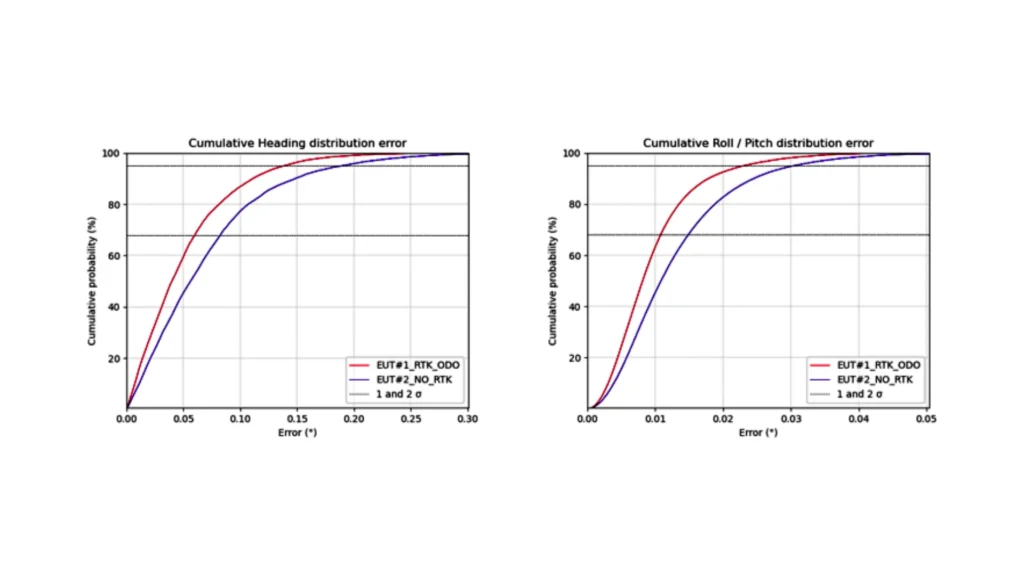
Despite the challenging conditions, the real time attitude and heading performance enables precise navigation, with better than 0.08° heading accuracy without RTK and better than 0.06° with RTK. Roll and pitch angles are also highly accurate (< 0.015° with or without RTK).
On the position side, the INS is able to cope with short GNSS outages, impacting very positively the 68th and 95th percentiles, compared to traditional GNSS technology.
The typical position performance specification cannot be met in such challenging environments. However, when analyzing open-sky and mid-urban GNSS environments, the system easily meets these specifications.
Etterbehandlede scenarier
Disse scenariene vurderer produktets maksimale ytelse som kan oppnås med Qinertia-etterbehandlingsprogramvaren i TC-sammenslått (fremover + bakover) beregningsmodus, og sammenligner innvirkningen av bevegelsesprofilen. Resultatene, som vises for én enkelt EUT (EUT nr. 2), var nesten identiske for begge enhetene.
| TC Automotive-profil (dobbel antenne + kilometerteller) | TC Flyprofil (én antenne) | |||
|---|---|---|---|---|
| Feil | 68% | 95% | 68% | 95% |
| 2D-posisjon | 0.014m | 0.093m | 0.014m | 0.100m |
| Vertikal posisjon | 0.008m | 0.032m | 0.008m | 0.034m |
| Rulling / Stigning | 0.011° | 0.032° | 0.011° | 0.032° |
| Gir | 0.051° | 0.211° | 0.041° | 0.208° |
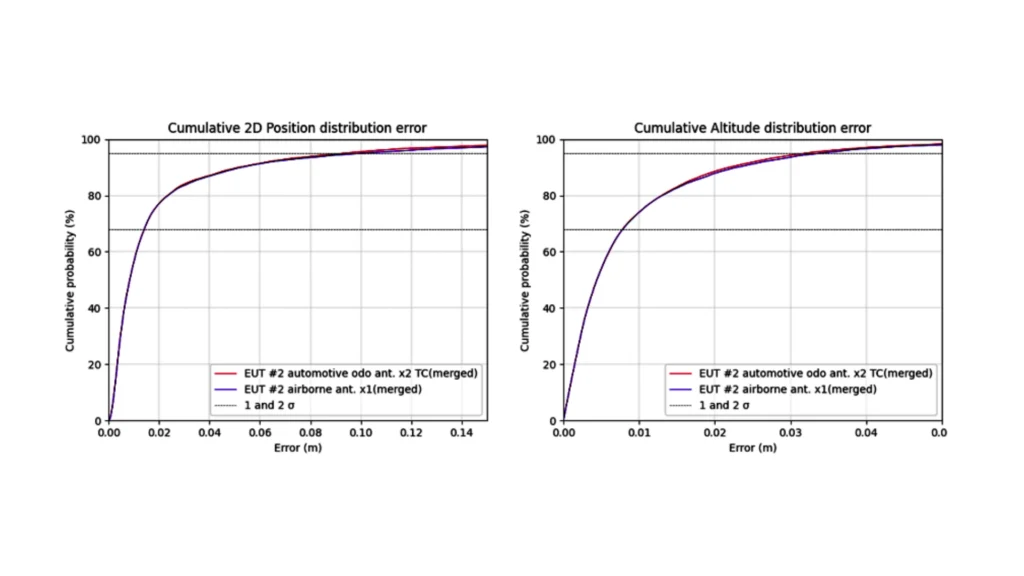
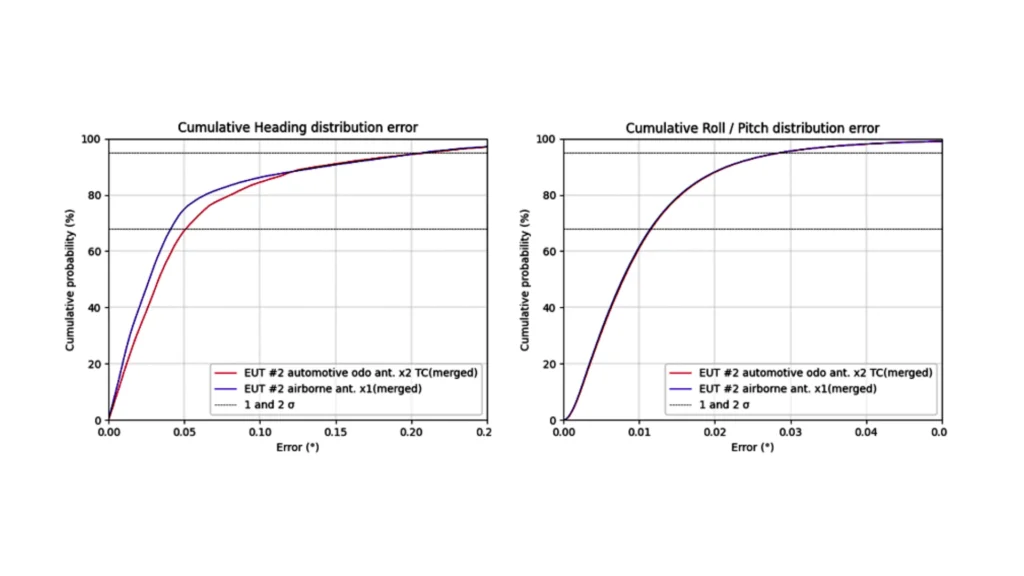
Tabellen og diagrammene ovenfor viser at bevegelsesprofilen har en marginal innvirkning på ytelsen ved etterbehandlingen.
Selv om miljøet i « GNSS » var svært krevende, fungerer produktet svært godt og gir svært nøyaktige resultater. Når det gjelder sanntid, gir det bedre resultater enn produktspesifikasjonene å begrense oppdraget til å foregå under åpen himmel og i et middels tettbebygget bymiljø.
Konklusjon
Testingen og den påfølgende dataanalysen av Ekinox Micro og Quanta Micro understreker deres sterke ytelse, pålitelighet og nøyaktighet. Disse systemene yter eksepsjonelt godt både i enkelt- og dobbeltantennemodus (RTK- GNSS -mottakere), selv i utfordrende miljøer.
Ekinox Micro og Quanta Micro er utmerkede valg for sanntidsapplikasjoner som krever stabil og nøyaktig posisjonering og holdningsbestemmelse. De fungerer effektivt selv i krevende urbane miljøer, noe som viser hvor robuste de er.
I tillegg, i scenarier der sanntidsytelse ikke er avgjørende (for eksempel LiDAR-kartlegging og fotogrammetri), tilbyr SBG Systemss Qinertia-programvare eksepsjonell etterbehandling, noe som løfter ytelsen til centimeter-nøyaktighet selv i utfordrende GNSS miljøer. Dette gjør kombinasjonen av « INS » og Qinertia til det perfekte valget for direkte georeferering og SLAM-teknikker.
Denne studien bekrefter endelig at Quanta Micro og Ekinox Micro er egnet for ulike bruksområder, inkludert de med strenge krav til størrelse, vekt og ytelse.
- Quanta Micro, som er utviklet som en «OEM »-løsning, integreres sømløst i applikasjoner for UAV-kartlegging og volumetrisk navigasjon.
- Med sin brukervennlige utforming og robuste konstruksjon (godkjent i henhold til MIL-STD-461 og MIL-STD-1275), Ekinox Micro er den egnet for enkle kartleggingsoppgaver, men kommer best til sin rett i navigasjonsapplikasjoner der robusthet er avgjørende.
For kartleggingsoppgaver som krever mer fleksible SWaP-C-parametere og høyere presisjon under et bredt spekter av forhold, tilbyr SBG Systems produktene Quanta Plus , Quanta Extra , Ekinox, Apogee og Navsight . Disse alternativene, som også er fullt kompatible med Qinertias etterbehandlingsfunksjoner, gir økt ytelse og er utmerkede valg for bruksområder som krever ytelse på høyeste nivå.
Last ned PDF-rapporten