Ekinox Micro와 Quanta Micro는 도시 항법의 최전선에 있으며, 당사는 이 제품들을 대상으로 자동차 테스트를 진행했습니다.
이 제품들은 전술 등급의 MEMS 기반 IMU와 풀기능 RTK GNSS 수신기를 결합한 두 개의 관성 항법 시스템으로, 놀라울 정도로 콤팩트한 폼팩터에서 비할 데 없는 성능을 제공합니다.
무인 지상/공중/해상 차량, Indoor mapping, 심지어 UAV 측량과 같이 SWaP 제약이 엄격한 애플리케이션에 특별히 맞춤화되었습니다.
이 종합 성능 평가 문서는 Quanta Micro의 상용화 도입에 앞서 그 역량을 검증하기 위해 2022년 7월에 실행된 철저한 테스트를 기반으로 합니다. 이 보고서를 통해 시스템의 동적 성능이 입증되었습니다.
센서는 탁 트인 하늘, 도심 중급 지역, 도심 협곡을 포함한 다양한 GNSS 환경에서 광범위하게 테스트되었습니다. 그 결과, 까다로운 시나리오에서도 예외 없이 뛰어난 데이터 품질을 지속적으로 보여주었습니다. Quanta Micro와 Ekinox Micro 모두 지정된 성능을 뛰어넘었습니다.
사양은 일반적으로 웜업 단계 후의 일반적인 육상 조건과 같은 업계 표준 시나리오를 기반으로 하지만, 이 테스트에는 웜업 단계가 없는 어려운 도시 조건이 포함되었습니다.
놀랍게도 Ekinox Micro와 Quanta Micro는 이 테스트에서 탁월한 성과를 거두어 모든 조건에서 뛰어난 성능을 입증했습니다.
선수 조건
이 테스트 보고서를 읽으려면 관성 항법 및 후처리 개념에 대한 일정 수준의 지식이 필요합니다. 당사의 지식 베이스는 관성 항법의 멋진 세계로 첫걸음을 내딛는 데 도움을 줄 것입니다.
약어
- CORS: Continuously Operating Reference Stations (연속 운영 기준국)
- DUT: Device under test (피시험 장치)
- EUT: Equipment under test (피시험 설비)
- FOG: Fiber Optic Gyroscope (광섬유 자이로스코프)
- GNSS: 글로벌 위성 항법 시스템(GPS + GLONASS + BEIDOU + GALILEO)
- IGN: Institut Géographique National (프랑스 국립 지리원)
- IMU: 관성 측정 장치(Inertial Measurement Unit)
- INS: 관성 항법 시스템
- LiDAR: Light Detection And Ranging (라이다)
- MEMS: Micro Electro-Mechanical System
- 병합: Qinertia를 사용한 순방향 + 역방향 후처리
- PPK: Post-processed Kinematic
- RGP: Réseau GNSS Permanent (프랑스 국립 CORS 네트워크)
- RMS: Root Mean Square (제곱평균제곱근)
- RTK: Real-Time Kinematic
- Std: Standard deviation (표준 편차)
- SWaP-C: 크기, 중량, 전력 및 비용(Size Weight and Power – Cost)
- TC: Tight Coupling (강결합)
- UAV: Unmanned Aerial Vehicle (무인 항공기)
테스트 임무 목표 및 사양
임무 계획 및 실행
테스트는 2022년 7월 7일 맑은 날씨 속에서 SBG Systems 테스트 차량에 탑승하여 진행되었으며, 다음을 포함한 SBG Systems 시설 인근에서 115분 동안 주행했습니다.
- 개방된 하늘 조건에서 45분간 연속 작동.
- 반밀집 도심 환경에서 35분간 연속 작동.
- 터널을 포함한 가혹한 도심 환경에서 35분간 연속 작동.
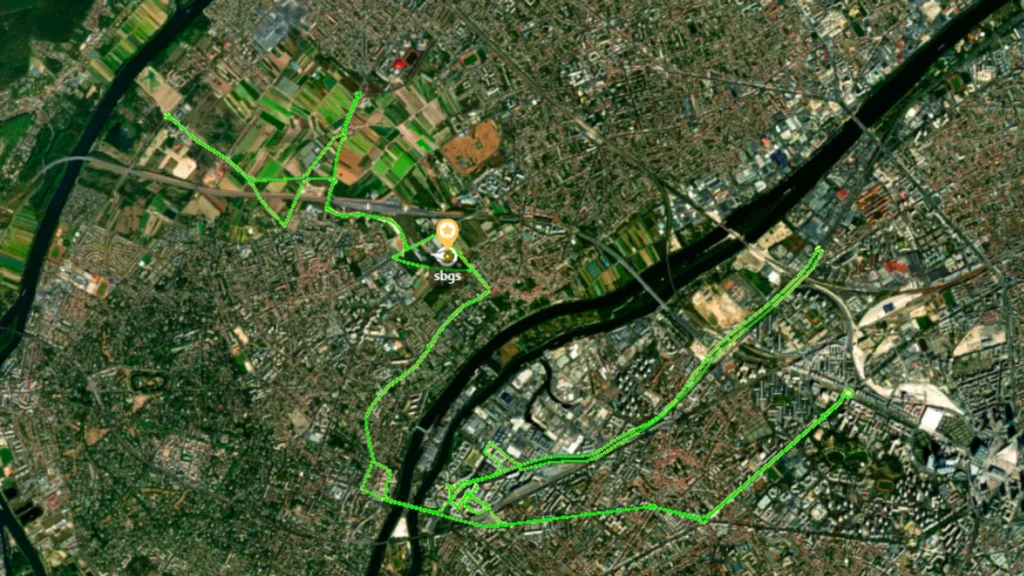
환경의 복잡성을 고려할 때, 위성 가시성과 관련하여 유리한 시간대를 선택하기 위한 별도의 임무 계획은 수행되지 않았습니다.
미션 목표
이 임무는 Quanta Micro 및 Ekinox Micro INS가 실제 시나리오에서 어떻게 작동하는지 입증하기 위해 특별히 설계되었습니다. 이를 통해 INS가 사양을 충족(및 초과)함을 검증할 수 있었을 뿐만 아니라, 가장 어려운 GNSS 조건에서도 뛰어난 성능을 발휘함을 입증할 수 있었습니다.
임무 중에 Quanta Micro의 실시간 성능을 측정하는 데이터를 수집했으며, 이후 동일한 데이터 세트에 대해 후처리(PPK)를 수행했습니다.
이를 통해 차량 환경에서 Quanta Micro INS의 성능에 대한 전체적인 견해를 제공할 수 있으며, 기타 애플리케이션(별도 테스트 보고서의 주제임)에 대해서도 어느 정도 파악할 수 있습니다.
최적화된 모션 프로필을 사용하는 이점은 차량용 및 항공기용 모션 프로필에서의 처리를 비교하여 입증됩니다.
차량 테스트 설정
피시험 장비
| 이름 | 설명 | 하드웨어 리비전 | 일련번호 | 펌웨어 버전 |
|---|---|---|---|---|
| EUT #1 | Quanta Micro | 1.1 | 000041817 | 4.1.5929-Dev |
| EUT #2 | Quanta Micro | 1.1 | 000041818 | 4.1.5929-Dev |
| 대리인을 통해 평가됨 | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-beta |
모든 테스트에서 설치 파라미터(정렬 오차, 레버 암 등)는 CAD 도면이나 이전 캘리브레이션을 통해 사전에 알려져 있었습니다.
두 EUT 모두 Quanta Micro이지만 본 테스트 보고서의 내용은 Ekinox Micro에도 완전히 적용된다는 점을 유의하십시오. Ekinox Micro는 Quanta Micro의 견고화 버전으로 정확히 동일한 방식으로 작동합니다. 일련의 세심한 내부 비교를 통해 이 주장이 확인되었습니다.
기준 궤적
성능 오차를 평가하는 데 사용된 기준 소스는 차량에 설치된 EUT와 함께 SBG Systems Horizon IMU(FOG 기반 최고 성능), Navsight-S 및 Pegasem 오도미터의 데이터를 활용하여 Qinertia로 처리된 결합(Tightly-coupled) 궤적입니다. 후처리에 사용된 Qinertia 버전은 3.2.881-stable이었습니다.
| 이름 | 설명 | 위치 정확도 | 자세 정확도 | 방향각 정확도 |
|---|---|---|---|---|
| Navsight Horizon | FOG 기반 INS | 0.01m (0.01m @ 10s) (0.05m @ 60s) | 0.004° (0.004° @ 10s) (0.005° @ 60s) | 0.008° (0.008° @ 10s) (0.010° @ 60s) |
Navsight-S에 급전을 공급하는 두 개의 VSP6037L GNSS 안테나는 EUT와 공유됩니다(테스트 설정 다이어그램 참조).
사후 데이터 분석 결과, 후처리된 Horizon 궤적의 품질 지표(위치 및 자세 표준 편차 추정기)에 따르면 해당 궤적을 EUT에 대한 기준으로 완전히 활용할 수 있습니다.
탑재된 세 개의 INS 위치 각각은 직접 비교를 위해 공통 지점으로 변환되었습니다.
기준 국소
모든 PPK 및 RTK 작업은 단일 기준국을 사용하여 수행되었습니다. 이 기준국은 SBG Systems 시설 지붕에 설치되어 있으며 프랑스 CORS 네트워크인 IGN RGP에 포함된 SBG 스테이션입니다.
SBGS는 전체 GNSS 콘스텔레이션 트래킹(GPS + GLONASS + GALILEO + BEIDOU)을 제공합니다. 실시간 RTK 작업에는 네 가지 콘스텔레이션이 모두 사용되었습니다.
테스트 차량
테스트 차량은 다음 설정 다이어그램에 제시된 표준 장비가 장착된 SBG Systems 전용 밴이었습니다.
두 GNSS 안테나 사이의 베이스라인은 약 2m이며 대부분의 설치 파라미터가 매우 우수한 정밀도로 알려져 있습니다.
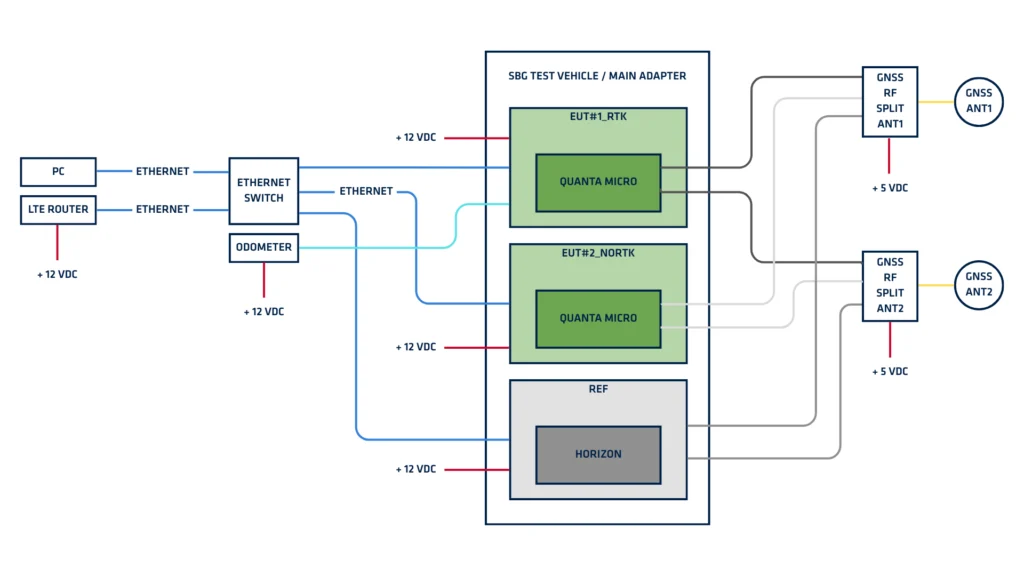
EUT 구성
실시간 측정을 위해 피시험 장비(EUT)가 다음과 같이 구성되었습니다:
- EUT1: 4개 콘스텔레이션 모두를 사용하는 GNSS, RTK 및 오도메터 보조.
- EUT2: 4개 콘스텔레이션 모두를 사용하는 GNSS, RTK 없음, 오도메터 보조 없음.
차량 테스트 결과
자동차 테스트에는 워밍업 단계가 포함되며, 모든 통계는 이를 의도적으로 포함하여 계산되었습니다.
이러한 선택은 대부분의 수치, 특히 임무 시작 후 첫 5~10분 이내에 매우 빠르게 감소하며 높은 값이 표준편차(std)와 RMS에 큰 영향을 미치는 방위각(heading) 오차에 있어서 대부분 부정적인 영향을 미칩니다.
또한, 자동차 프로필을 가장 잘 나타내는 no RTK, RTK, PPK 듀얼 안테나 통계를 계산하기 위해 개방형 하늘(open-sky), 중간, 가혹한 GNSS 환경 등 세 가지 임무 영역 모두를 의도적으로 포함했습니다. 이 선택 역시 대부분의 수치에 부정적인 영향을 미칩니다.
이러한 두 가지 선택으로 인해 값들이 다소 비관적으로 보일 수 있습니다. 그러나 이는 Quanta Micro가 정렬 단계 직후(워밍업이 불가능한 경우에도) 특히 우수한 성능으로 여전히 사용 가능함을 보여주며, 지정된 테스트 환경보다 훨씬 가혹한 환경에서도 제품 성능 사양을 거의 충족할 수 있는 Quanta Micro 알고리즘의 견고성을 입증합니다.
실시간 시나리오
이 INS는 실시간으로 작동할 수 있으며, RTK 보정 여부와 관계없이 고주파수, 저지연 항법 솔루션을 제공합니다. 아래의 표와 그림은 다음 조건에서 두 EUT에 대한 상세한 실시간 결과를 보여줍니다.
- 차량용 모션 프로필
- EUT #1 오도메터 보조(RTK), EUT #2 오도메터 보조 없음(RTK 없음)
- 듀얼 안테나 GNSS 헤딩 입력 포함
| EUT#1 (RTK + 오도메터) | EUT#2 (RTK 없음, 오도메터 없음) | |||
|---|---|---|---|---|
| 오차 | 68% | 95% | 68% | 95% |
| 2D 위치 | 0.021m | 0.246m | 1.155m | 2.734m |
| 수직 위치 | 0.023m | 0.157m | 1.865m | 7.329m |
| 롤 / 피치 | 0.011° | 0.026° | 0.015° | 0.035° |
| 요 | 0.060° | 0.140° | 0.078° | 0.190° |
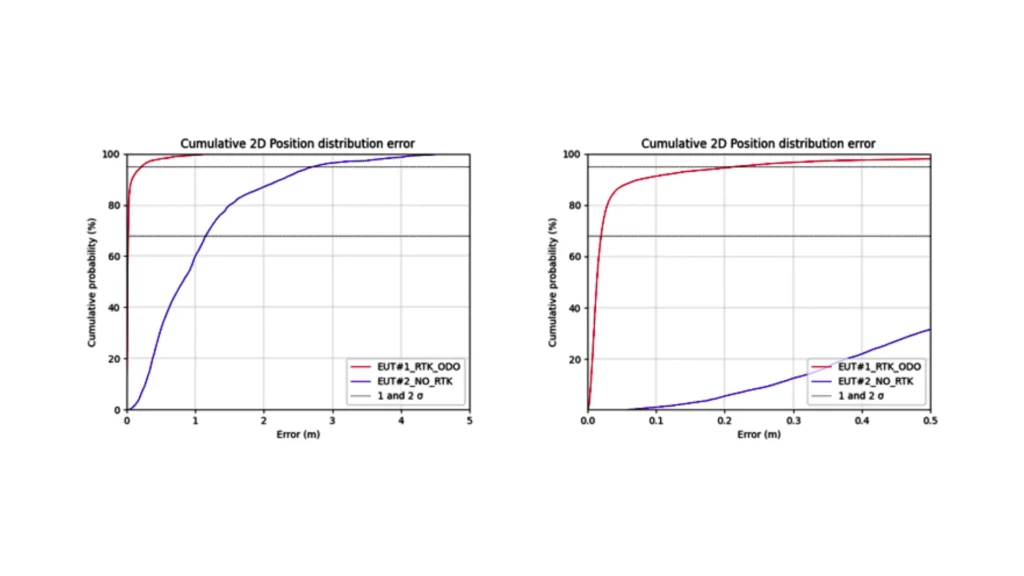
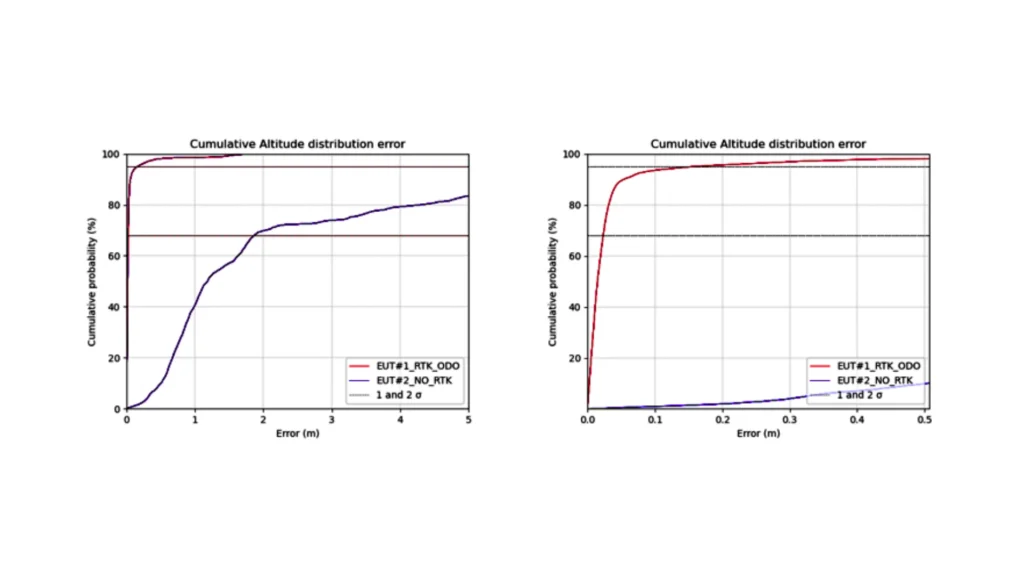
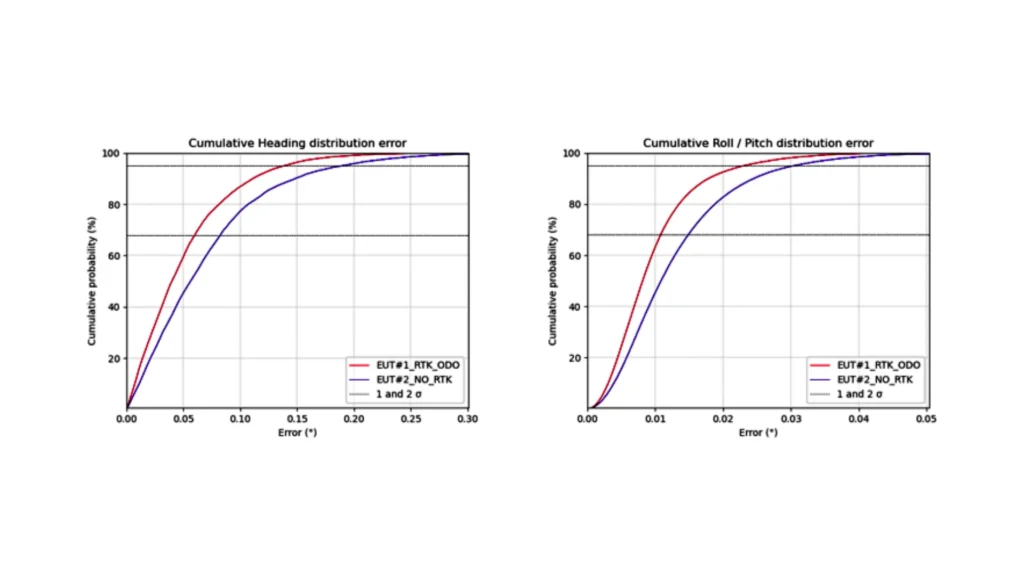
Despite the challenging conditions, the real time attitude and heading performance enables precise navigation, with better than 0.08° heading accuracy without RTK and better than 0.06° with RTK. Roll and pitch angles are also highly accurate (< 0.015° with or without RTK).
On the position side, the INS is able to cope with short GNSS outages, impacting very positively the 68th and 95th percentiles, compared to traditional GNSS technology.
The typical position performance specification cannot be met in such challenging environments. However, when analyzing open-sky and mid-urban GNSS environments, the system easily meets these specifications.
후처리 시나리오
이 시나리오는 TC 병합(순방향 + 역방향) 연산 모드에서 Qinertia 후처리 소프트웨어로 달성할 수 있는 제품의 궁극적인 성능을 평가하고 모션 프로파일의 영향을 비교합니다. 단일 EUT(EUT #2)에 대해 표시된 결과는 두 유닛 모두 거의 동일했습니다.
| TC 차량용 프로필 (듀얼 안테나 + 오도메터) | TC 항공기 프로필 (단일 안테나 | |||
|---|---|---|---|---|
| 오차 | 68% | 95% | 68% | 95% |
| 2D 위치 | 0.014m | 0.093m | 0.014m | 0.100m |
| 수직 위치 | 0.008m | 0.032m | 0.008m | 0.034m |
| 롤 / 피치 | 0.011° | 0.032° | 0.011° | 0.032° |
| 요 | 0.051° | 0.211° | 0.041° | 0.208° |
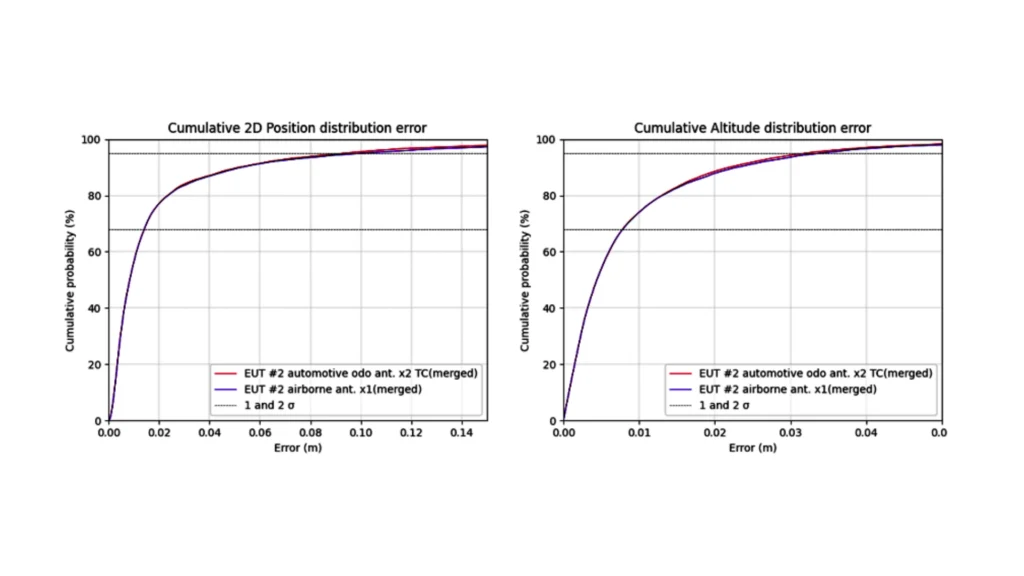
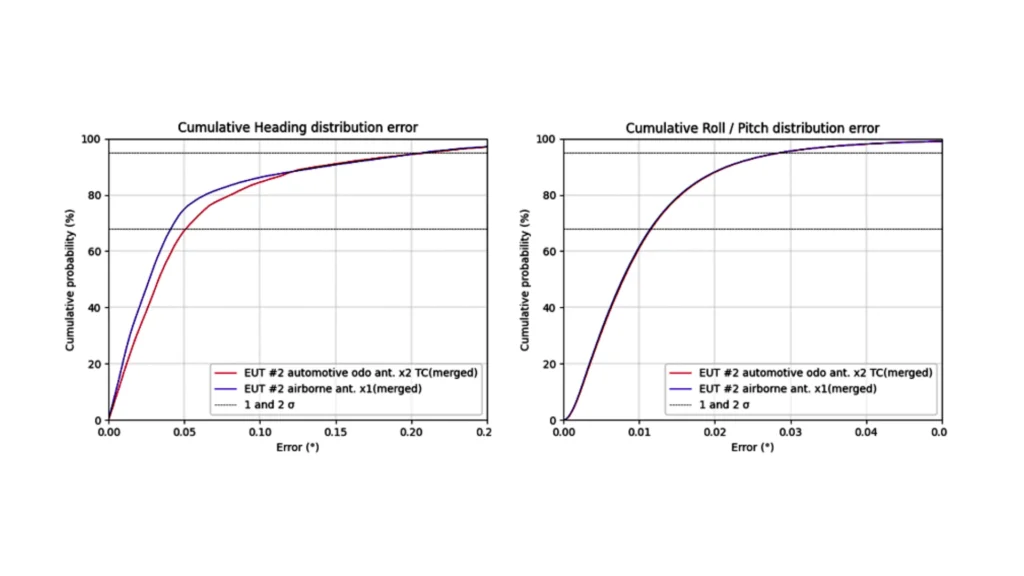
이전 표와 그래프는 모션 프로필이 후처리 성능에 미치는 영향이 미미함을 보여줍니다.
GNSS 환경이 매우 어려웠음에도 불구하고 제품은 매우 우수하게 작동했으며 매우 정확한 결과를 산출했습니다. 실시간의 경우, 미션을 탁 트인 하늘과 도심 중밀도 지역으로 제한하면 제품 사양보다 더 우수한 결과가 도출됩니다.
결론
Ekinox Micro 및 Quanta Micro의 테스트와 후속 데이터 분석은 이들의 강력한 성능, 신뢰성 및 정확성을 입증합니다. 이 시스템들은 까다로운 환경에서도 단일 및 듀얼 안테나 모드(RTK GNSS 수신기) 모두에서 탁월한 성능을 발휘합니다.
Ekinox Micro 및 Quanta Micro는 안정적이고 정확한 위치 및 자세 결정이 필요한 실시간 애플리케이션을 위한 훌륭한 선택입니다. 이들은 까다로운 도심 환경에서도 효과적으로 작동하며, 견고함을 보여줍니다.
또한, 실시간 성능이 중요하지 않은 시나리오(예: LiDAR 측량 및 사진 측량)에서 SBG Systems의 Qinertia 소프트웨어는 탁월한 후처리 기능을 제공하여, 까다로운 GNSS 환경에서도 성능을 센티미터 수준의 정확도로 향상시킵니다. 이는 INS와 Qinertia의 조합을 직접 지리 정보 참조 및 SLAM 기술을 위한 완벽한 선택으로 만듭니다.
본 연구는 Quanta Micro 및 Ekinox Micro가 엄격한 크기, 무게 및 성능 고려 사항이 있는 애플리케이션을 포함하여 다양한 애플리케이션에 적합하다는 것을 결정적으로 입증합니다.
- OEM 솔루션으로 설계된 Quanta Micro는 UAV 측량 및 체적 항법 어플리케이션에 원활하게 통합됩니다.
- 사용자 친화적인 디자인과 견고성(MIL-STD-461 및 MIL-STD-1275 인증 획득)을 갖춘 Ekinox Micro는 경량 측량 응용 분야에 적합하며, 견고성이 핵심인 항법 응용 분야에서 최상의 성능을 발휘합니다.
더욱 유연한 SWaP-C 파라미터와 광범위한 조건에서의 고정밀도가 요구되는 측량 작업을 위해 SBG Systems는 Quanta Plus, Quanta Extra, Ekinox, Apogee 및 Navsight 제품을 제공합니다. Qinertia의 후처리 기능과도 완벽하게 호환되는 이러한 대안 제품들은 향상된 성능 수준을 제공하며 최고의 성능이 요구되는 어플리케이션을 위한 훌륭한 옵션 역할을 합니다.
PDF 보고서 다운로드