Ekinox Micro i Quanta Micro znajdują się w czołówce nawigacji miejskiej, a my poddaliśmy je testom motoryzacyjnym.
Są to dwa systemy nawigacji inercyjnej, łączące taktyczny moduł IMU oparty na technologii MEMS oraz pełnofunkcjonalne odbiorniki RTK GNSS, aby zapewnić niezrównaną wydajność w niezwykle kompaktowej formie.
Zostały one specjalnie dostosowane do zastosowań o rygorystycznych ograniczeniach SWaP, takich jak bezzałogowe pojazdy lądowe/powietrzne/morskie, mapowanie wnętrz, a nawet pomiary geodezyjne UAV.
Ten kompleksowy artykuł poświęcony ocenie wydajności opiera się na wyczerpującym teście przeprowadzonym w lipcu 2022 roku w celu weryfikacji możliwości Quanta Micro przed jej komercyjnym wprowadzeniem na rynek. Raport ten ukazuje dynamiczną wydajność systemów.
Czujniki zostały gruntownie przetestowane w różnych środowiskach GNSS, w tym przy otwartym niebie, na obszarach średnio zurbanizowanych oraz w kanionach miejskich. Wyniki stale wykazywały wyjątkową jakość danych. Zarówno Quanta Micro, jak i Ekinox Micro przewyższyły swoją specyfikowaną wydajność, nawet w wymagających scenariuszach.
Podczas gdy specyfikacje zazwyczaj opierają się na standardowym scenariuszu przemysłowym, takim jak regularne warunki lądowe po fazie rozgrzewki, test uwzględniał trudne warunki miejske bez fazy rozgrzewki.
Co godne uwagi, Ekinox Micro i Quanta Micro doskonale poradziły sobie w tym teście, wykazując wybitną wydajność w każdych warunkach.
Warunek wstępny
Czytanie raportów z testów wymaga pewnej wiedzy na temat nawigacji inercyjnej i post-processingu. Nasza baza wiedzy pomoże Ci rozpocząć podróż w fascynujący świat nawigacji inercyjnej.
Skróty
- CORS: Stacje referencyjne działające w trybie ciągłym
- DUT: Urządzenie poddawane testom
- EUT: Urządzenie poddawane badaniu
- FOG: żyroskop światłowodowy
- GNSS: Globalne Nawigacyjne Systemy Satelitarne (GPS + GLONASS + BEIDOU + GALILEO)
- IGN: Institut Géographique National (oficjalna francuska agencja geograficzna)
- IMU: Inercyjna Jednostka Pomiarowa
- INS: Inertial Navigation System
- LiDAR: wykrywanie i pomiar odległości za pomocą światła
- MEMS: Micro Electro-Mechanical System
- Połączone: Postprocessing do przodu i do tyłu przy użyciu Qinertia
- PPK: Kinematyka przetworzona po pomiarze
- RGP: Réseau GNSS Permanent (francuska krajowa sieć CORS)
- RMS: wartość średnia kwadratowa
- RTK: kinematyka w czasie rzeczywistym
- Std: Odchylenie standardowe
- SWaP-C: rozmiar, masa i moc – koszt
- TC: Ścisłe sprzężenie
- UAV: bezzałogowy statek powietrzny
Cele i specyfikacje misji testowej
Planowanie i realizacja misji
Test przeprowadzono na pokładzie pojazdu testowego SBG Systems w dniu 7 lipca 2022 roku. Przejazd trwał 115 minut i odbył się w warunkach bezchmurnej pogody w okolicy obiektów SBG Systems, obejmując:
- 45 minut nieprzerwanej pracy na świeżym powietrzu.
- 35 minut nieprzerwanej pracy w środowisku miejskim o średniej gęstości zabudowy.
- 35 minut nieprzerwanej pracy w trudnych warunkach miejskich, w tym w tunelach.
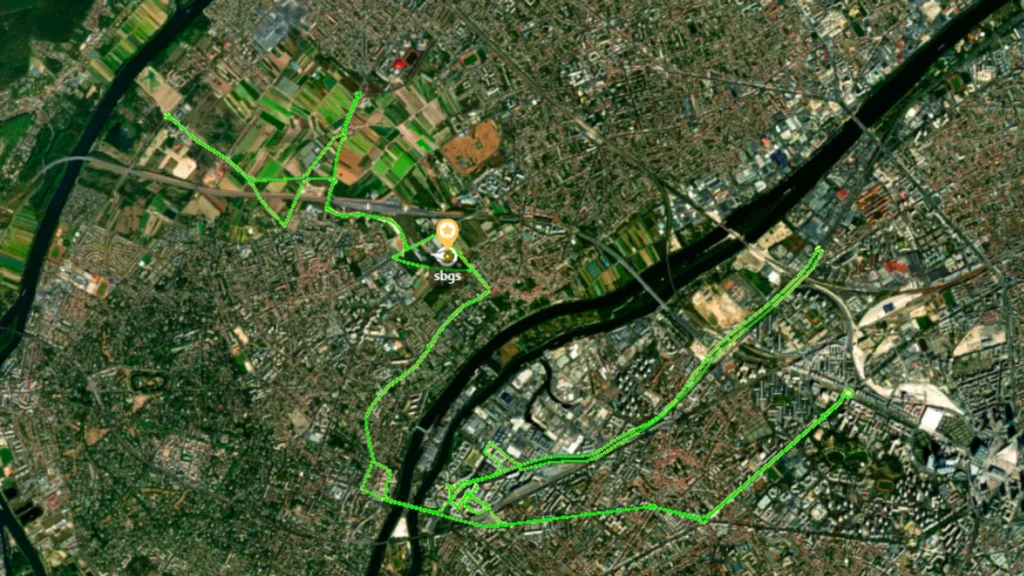
Biorąc pod uwagę złożoność warunków otoczenia, nie poświęcono szczególnej uwagi planowaniu misji pod kątem wyboru dogodnej pory dnia pod względem widoczności satelitów.
Cele misji
Ta misja została zaprojektowana specjalnie po to, aby zaprezentować, jak systemy INS Quanta Micro i Ekinox Micro zachowują się w scenariuszu rzeczywistym. Pozwoliło nam to potwierdzić, że INS spełniają (i przewyższają) swoje specyfikacje, a także pokazać ich wyjątkową wydajność nawet w najtrudniejszych warunkach GNSS.
Podczas misji zebraliśmy dane pomiarowe dotyczące wydajności Quanta Micro w czasie rzeczywistym; następnie przeprowadziliśmy post-processing tych samych zestawów danych (PPK).
Umożliwia nam to zaprezentowanie pełnego obrazu wydajności systemów Quanta Micro INS w środowisku samochodowym oraz – w mniejszym stopniu – w innych zastosowaniach (które są przedmiotem osobnych raportów z testów).
Zalety stosowania zoptymalizowanych profili ruchu wykazano poprzez porównanie przetwarzania w profilach ruchu samochodowego i lotniczego.
Konfiguracja testów motoryzacyjnych
Testowany sprzęt
| Imię i nazwisko | Opis | Powtórka materiału z zadania domowego | Numer seryjny | Wersja oprogramowania układowego |
|---|---|---|---|---|
| EUT nr 1 | Quanta Micro | 1.1 | 000041817 | 4.1.5929-Dev |
| EUT nr 2 | Quanta Micro | 1.1 | 000041818 | 4.1.5929-Dev |
| Oceniono na podstawie danych zastępczych | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-beta |
W przypadku wszystkich testów parametry instalacyjne (niewspółosiowości, ramię dźwigni itp.) były znane z góry – na podstawie rysunków CAD lub poprzednich kalibracji.
Należy pamiętać, że chociaż oba urządzenia poddane testom (EUT) to Quanta Micro, treść niniejszego raportu z testów w pełni odnosi się do Ekinox Micro: jest to wersja o zwiększonej wytrzymałości modelu Quanta Micro, która zachowuje się w dokładnie taki sam sposób. Szereg skrupulatnych porównań wewnętrznych potwierdził to stwierdzenie.
Trajektoria odniesienia
Źródło referencyjne wykorzystane do oceny błędów wydajności to ściśle sprzężona trajektoria przetworzona w programie Qinertia, wykorzystująca dane pochodzące z zainstalowanego na pokładzie pojazdu systemu Horizon IMU firmy SBG Systems (najwyższa wydajność opartą na żyroskopach światłowodowych FOG), Navsight-S oraz drogomierza Pegasem wraz z testowanym urządzeniem (EUT). Wersja programu Qinertia użyta do post-processingu to 3.2.881-stable.
| Imię i nazwisko | Opis | Dokładność pozycjonowania | Dokładność pomiaru położenia | Dokładność heading |
|---|---|---|---|---|
| Navsight Horizon | oparte na FOG INS | 0,01 m (0,01 m co 10 s) (0,05 m co 60 s) | 0,004° (0,004° przy 10 s) (0,005° przy 60 s) | 0,008° (0,008° przy 10 s) (0,010° przy 60 s) |
Dwie anteny GNSS VSP6037L doprowadzające sygnał do Navsight-S są współdzielone z EUT (patrz schemat konfiguracji testowej).
Z analizy danych a posteriori wynika, że wskaźniki jakości (szacunki odchylenia standardowego położenia i orientacji) trajektorii Horizon poddanej obróbce końcowej w pełni pozwalają na wykorzystanie tej trajektorii jako punktu odniesienia w odniesieniu do badanej jednostki (EUT).
Każde z trzech zainstalowanych na pokładzie urządzeń typu „ INS ” zostało przeniesione do wspólnego punktu, aby umożliwić bezpośrednie porównania.
Stacja bazowa
Wszystkie operacje PPK i RTK zostały wykonane przy użyciu pojedynczej stacji bazowej SBG, która jest zainstalowana na dachu obiektów SBG Systems i włączona do sieci IGN RGP, francuskiej sieci CORS.
SBG Systems zapewnia śledzenie wszystkich konstelacji GNSS (GPS + GLONASS + GALILEO + BEIDOU). Do operacji RTK w czasie rzeczywistym wykorzystano wszystkie cztery konstelacje.
Pojazd testowy
Pojazdem testowym był dedykowany van SBG Systems, wyposażony w nasz standardowy sprzęt, jak przedstawiono na poniższym schemacie konfiguracji.
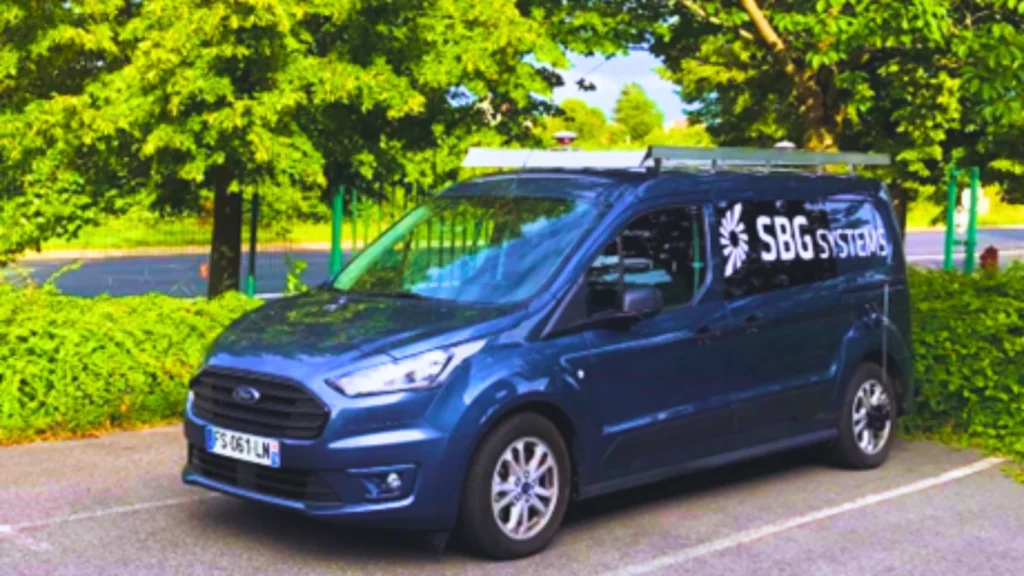
Baza między obiema antenami GNSS wynosi około 2 m, a większość parametrów instalacyjnych jest znana z szczególnie wysoką precyzją.
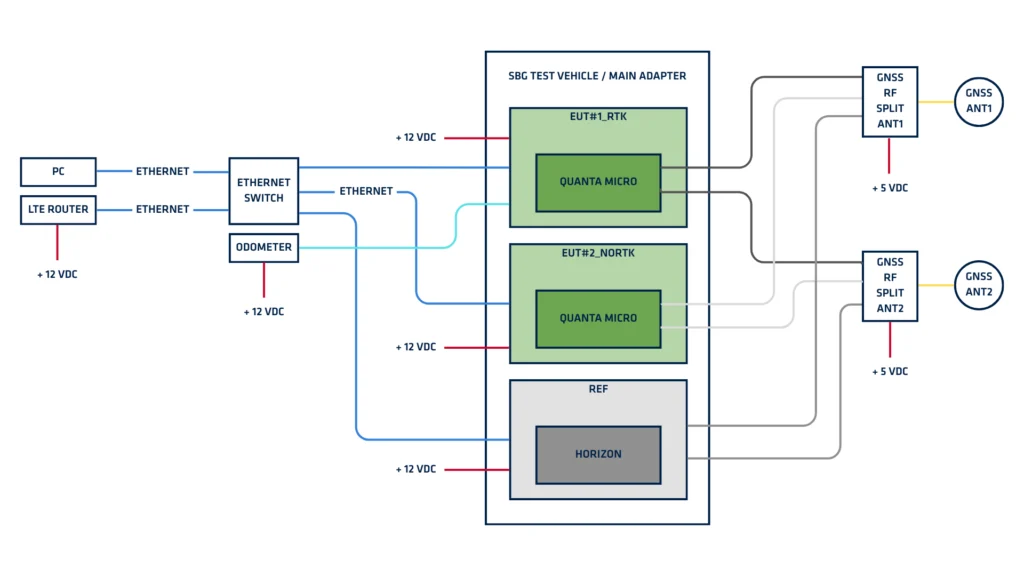
Konfiguracja EUT
Urządzenia poddane badaniu (EUT) skonfigurowano w następujący sposób do pomiarów w czasie rzeczywistym:
- EUT1: GNSS ze wszystkimi 4 konstelacjami, RTK i wspomaganiem z drogomierza.
- EUT2: GNSS ze wszystkimi 4 konstelacjami, bez RTK i bez wspomagania z drogomierza.
Wyniki testów motoryzacyjnych
Testy w branży motoryzacyjnej obejmują fazę rozgrzewki, a wszystkie statystyki zostały obliczone z jej celowym uwzględnieniem.
Ten wybór ma w większości przypadków negatywny wpływ na większość danych, szczególnie na błędy heading, które bardzo szybko maleją w ciągu pierwszych 5-10 minut misji, a wysokie wartości mają znaczący wpływ na odchylenie standardowe i RMS.
Dodatkowo, obliczyliśmy statystyki dla konfiguracji bez RTK, RTK i PPK z dwiema antenami, które najlepiej reprezentują profile motoryzacyjne, celowo uwzględniając wszystkie trzy części misji: otwartą przestrzeń, środowisko GNSS o średniej i wysokiej trudności. Ten wybór również ma negatywny wpływ na większość danych.
Te dwa wybory sprawiają, że wartości wydają się pesymistyczne. Pokazują jednak, że Quanta Micro jest nadal użyteczna i charakteryzuje się szczególnie dobrą wydajnością zaraz po fazie wyrównania (nawet jeśli rozgrzewka nie jest możliwa) i dowodzą solidności algorytmów Quanta Micro, które są w stanie prawie spełnić specyfikacje wydajności produktu, nawet w środowisku testowym znacznie trudniejszym niż określone.
Scenariusze w czasie rzeczywistym
Urządzenia te INS mogą działać w czasie rzeczywistym, zapewniając rozwiązanie nawigacyjne o wysokiej częstotliwości i niskim opóźnieniu, zarówno z korektami RTK, jak i bez nich. Poniższe tabele i wykresy przedstawiają szczegółowe wyniki pomiarów w czasie rzeczywistym dla obu badanych urządzeń (EUT) w następujących warunkach.
- profil ruchu pojazdu
- wspomaganie na podstawie odometru dla urządzenia poddawanego badaniu nr 1 (RTK), brak wspomagania na podstawie odometru dla urządzenia poddawanego badaniu nr 2 (bez RTK)
- z dwuantenowym wejściem nagłownym GNSS
| EUT#1 (RTK + odo) | EUT nr 2 (bez RTK, bez odo) | |||
|---|---|---|---|---|
| Błąd | 68% | 95% | 68% | 95% |
| Położenie 2D | 0.021m | 0.246m | 1.155m | 2.734m |
| Położenie pionowe | 0.023m | 0.157m | 1.865m | 7.329m |
| Roll / Pitch | 0.011° | 0.026° | 0.015° | 0.035° |
| Odchylenie | 0.060° | 0.140° | 0.078° | 0.190° |
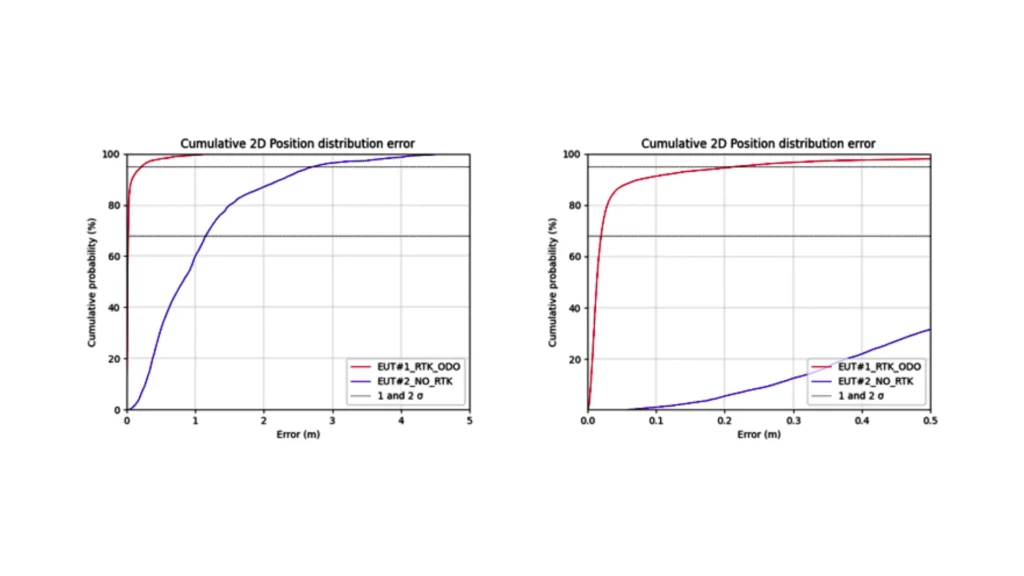
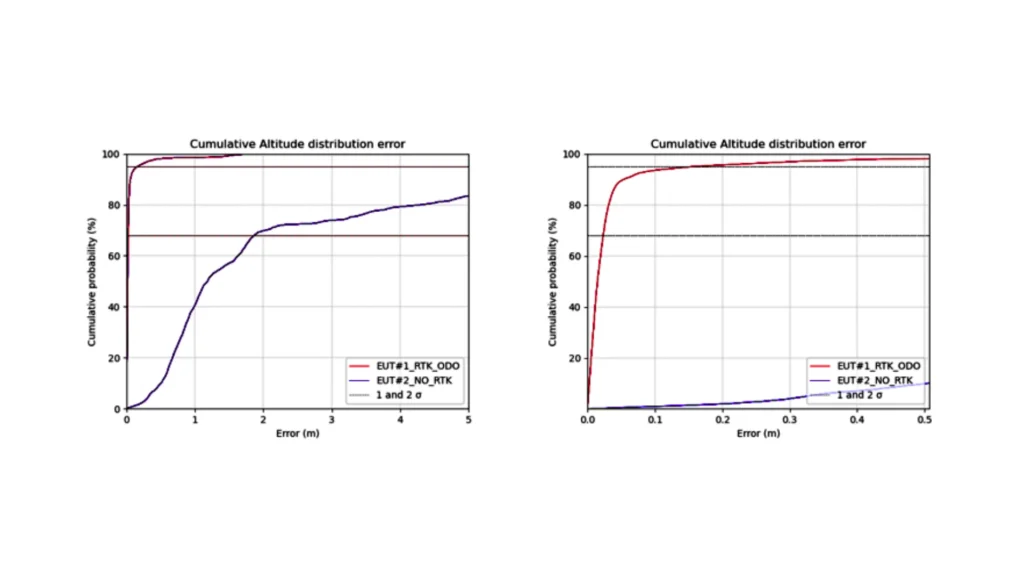
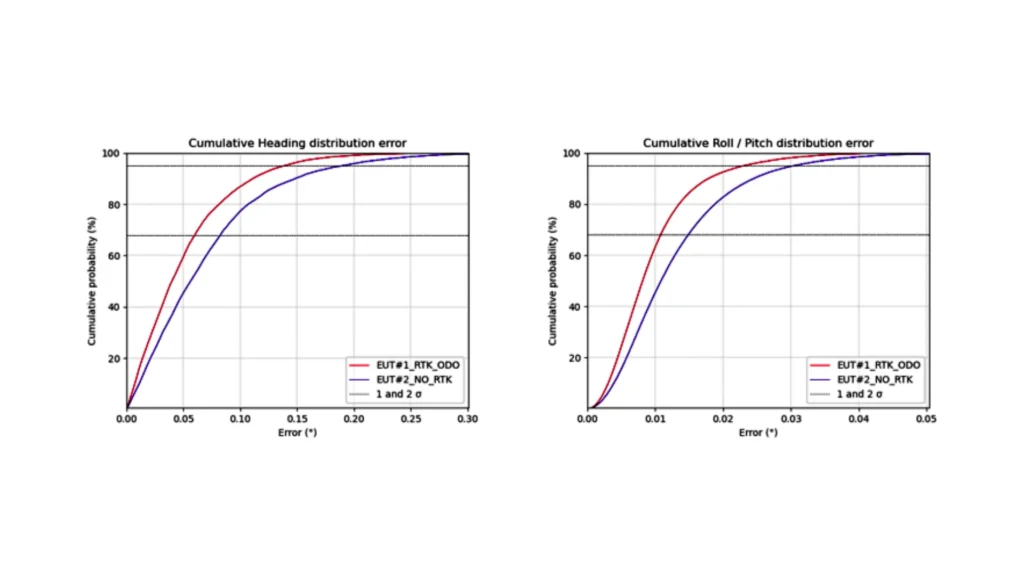
Despite the challenging conditions, the real time attitude and heading performance enables precise navigation, with better than 0.08° heading accuracy without RTK and better than 0.06° with RTK. Roll and pitch angles are also highly accurate (< 0.015° with or without RTK).
On the position side, the INS is able to cope with short GNSS outages, impacting very positively the 68th and 95th percentiles, compared to traditional GNSS technology.
The typical position performance specification cannot be met in such challenging environments. However, when analyzing open-sky and mid-urban GNSS environments, the system easily meets these specifications.
Scenariusze poddane obróbce końcowej
Te scenariusze oceniają maksymalną wydajność produktu, jaką można osiągnąć dzięki oprogramowaniu do post-processingu Qinertia w trybie obliczeniowym TC merged (do przodu + do tyłu), i porównują wpływ profilu ruchu. Wyniki, przedstawione dla pojedynczego EUT (EUT #2), były niemal identyczne dla obu jednostek.
| Profil TC Automotive (podwójna antena + licznik przebiegu) | Profil samolotu TC (pojedyncza antena) | |||
|---|---|---|---|---|
| Błąd | 68% | 95% | 68% | 95% |
| Położenie 2D | 0.014m | 0.093m | 0.014m | 0.100m |
| Położenie pionowe | 0.008m | 0.032m | 0.008m | 0.034m |
| Roll / Pitch | 0.011° | 0.032° | 0.011° | 0.032° |
| Odchylenie | 0.051° | 0.211° | 0.041° | 0.208° |
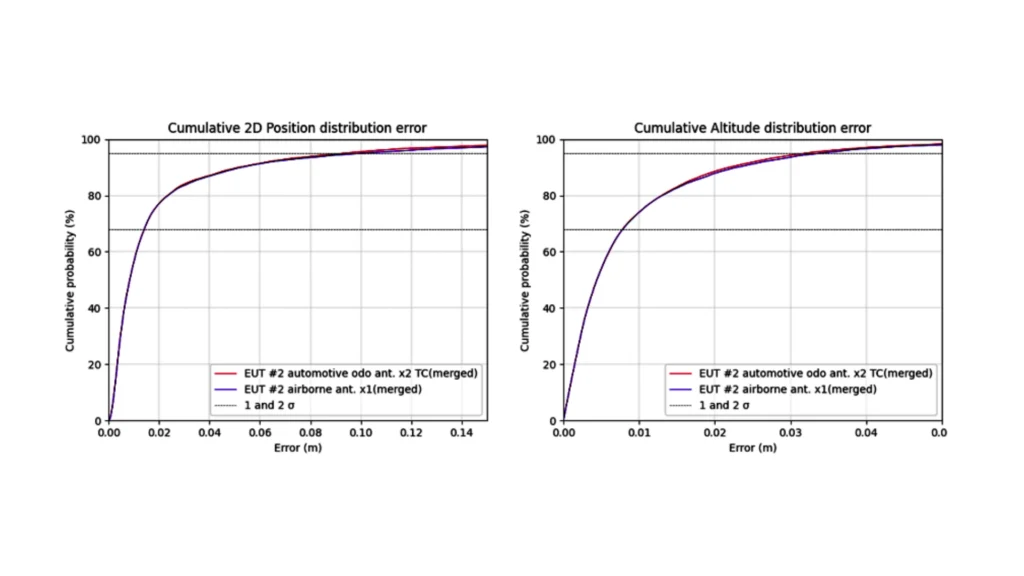
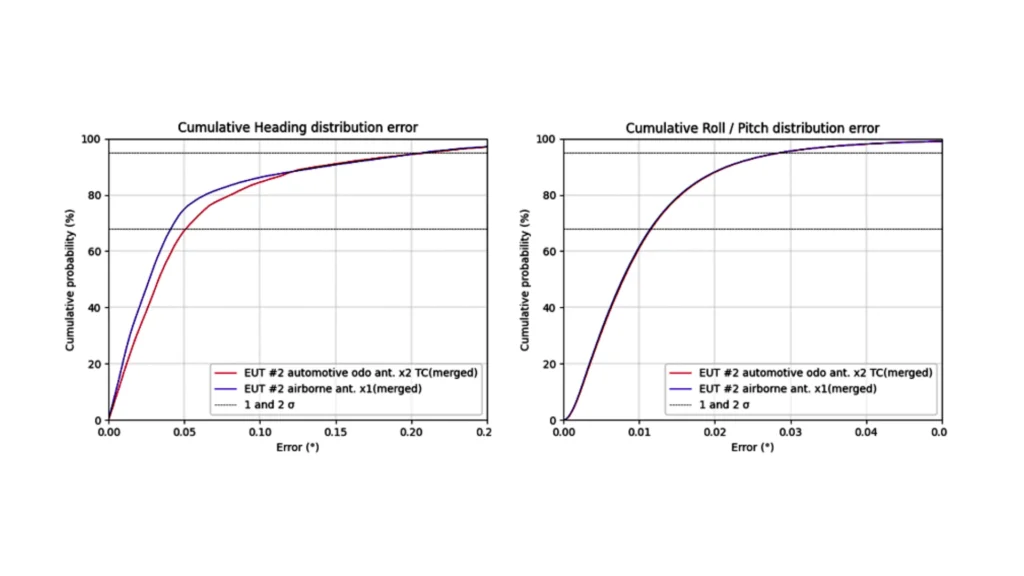
Z powyższej tabeli i wykresów wynika, że profil ruchu ma niewielki wpływ na wydajność post-processingu.
Mimo bardzo trudnego środowiska GNSS, produkt zachowuje się bardzo dobrze i zapewnia niezwykle dokładne wyniki. Jeśli chodzi o czas rzeczywisty, ograniczenie misji do otwartego nieba i średniego środowiska miejskiego pozwala uzyskać wyniki lepsze niż specyfikacja produktu.
Wnioski
Testy i późniejsza analiza danych systemów Ekinox Micro i Quanta Micro podkreślają ich wysokie możliwości, niezawodność i dokładność. Systemy te działają wyjątkowo dobrze zarówno w trybie pojedynczej, jak i podwójnej anteny (odbiorniki RTK GNSS), nawet w wymagających środowiskach.
Ekinox Micro i Quanta Micro to doskonały wybór do zastosowań w czasie rzeczywistym, które wymagają stabilnego i precyzyjnego pozycjonowania oraz określania orientacji. Działają skutecznie nawet w wymagających środowiskach miejskich, demonstrując swoją wytrzymałość.
Dodatkowo, w scenariuszach, gdzie wydajność w czasie rzeczywistym nie jest kluczowa (takich jak pomiary LiDAR i fotogrametria), oprogramowanie Qinertia firmy SBG Systems oferuje wyjątkową post-processing, podnosząc wydajność do dokładności centymetrowej nawet w wymagających środowiskach GNSS. To sprawia, że połączenie INS i Qinertia jest idealnym wyborem do bezpośredniego georeferencjonowania i technik SLAM.
Badanie to jednoznacznie potwierdza, że Quanta Micro i Ekinox Micro nadają się do różnorodnych zastosowań, w tym tych z rygorystycznymi wymaganiami dotyczącymi rozmiaru, wagi i wydajności.
- Quanta Micro, zaprojektowana jako rozwiązanie OEM, bezproblemowo integruje się z aplikacjami fotogrametrii UAV i nawigacji wolumetrycznej.
- Dzięki swojej przyjaznej dla użytkownika konstrukcji i odporności (spełniającej normy MIL-STD-461 oraz MIL-STD-1275), Ekinox Micro sprawdza się w lekkich zastosowaniach pomiarowych, jednak najlepiej radzi sobie w aplikacjach nawigacyjnych, gdzie kluczowe znaczenie ma solidność.
Do zadań pomiarowych, które wymagają bardziej elastycznych parametrów SWaP-C i wyższej precyzji w szerokim spektrum warunków, SBG Systems oferuje produkty Quanta Plus, Quanta Extra, Ekinox, Apogee i Navsight. Te alternatywy, w pełni kompatybilne z możliwościami post-processingu Qinertia, zapewniają wyższy poziom wydajności i stanowią doskonałe opcje dla aplikacji wymagających najwyższej wydajności.
Pobierz raport w formacie PDF