Ekinox MicroとQuanta Microは都市型航法の最先端を行く製品であり、当社ではこれらに対して自動車テストを実施しました。
これらは、戦術グレードのMEMSベースIMUとフル機能のRTK GNSS受信機を組み合わせた2つの慣性航法システムであり、驚異的な小型フォームファクターで比類のないパフォーマンスを発揮します。
無人地上/空中/海上車両、屋内マッピング、さらにはUAV測量など、厳しいSWaP(サイズ・重量・電力)制約を持つアプリケーションに特別に合わせて調整されています。
この包括的な性能評価記事は、Quanta Microの商用化を見据えてその能力を検証するために、2022年7月に実行された徹底的なテストに基づいています。このレポートを通じて、システムの動的性能が実証されています。
センサーは、オープンスカイ(開空)、中程度の都市部、都市の峡谷(アーバンキャニオン)など、さまざまなGNSS環境で徹底的にテストされました。その結果、一貫して例外的なデータ品質が示されました。Quanta MicroとEkinox Microの両方が、困難なシナリオにおいても、規定された性能を超過しました。
仕様は通常、ウォーームアップフェーズ後の通常の陸上条件のような業界標準のシナリオに基づいているところ、このテストではウォームアップフェーズなしの困難な都市条件が含まれていました。
特筆すべきことに、Ekinox MicroとQuanta Microはこのテストで優れた成果を収め、あらゆる条件で卓越した性能を示しました。
前提条件
このテストレポートを読み解くには、慣性航法とポストプロセッシング(後処理)の概念に関するある程度の知識が必要です。当社のナレッジベースは、慣性航法の素晴らしい世界への第一歩をサポートします。
頭字語
- CORS:常時観測基準局
- DUT:被試験デバイス
- EUT:被試験装置
- FOG:光ファイバージャイロスコープ
- GNSS: 全地球航法衛星システム(GPS + GLONASS + BEIDOU + GALILEO)
- IGN:国立地理院(フランスの公的地理機関)
- IMU:慣性計測装置
- INS: 慣性航法システム
- LiDAR:光検出・測距
- MEMS:Micro Electro-Mechanical System
- マージ:Qinertiaを使用したフォワード+バックワード後処理
- PPK:後処理キネマティック
- RGP: Réseau GNSS Permanent(フランスの国営CORSネットワーク)
- RMS:二乗平均平方根
- RTK:リアルタイム・キネマティック
- Std:標準偏差
- SWaP-C:サイズ、重量、消費電力 – コスト
- TC:緊密結合
- UAV:無人航空機
試験ミッションの目的と仕様
任務の計画と遂行
テストは2022年7月7日にSBG Systemsのテスト車両に搭載して実施されました。天候は晴れ、SBG Systemsの施設周辺における115分間のドライブで行われました:
- 屋外環境下での45分間の連続運転。
- 半密集型の都市環境下で、35分間の連続稼働が可能。
- トンネルを含む過酷な都市環境下で、35分間の連続稼働が可能。
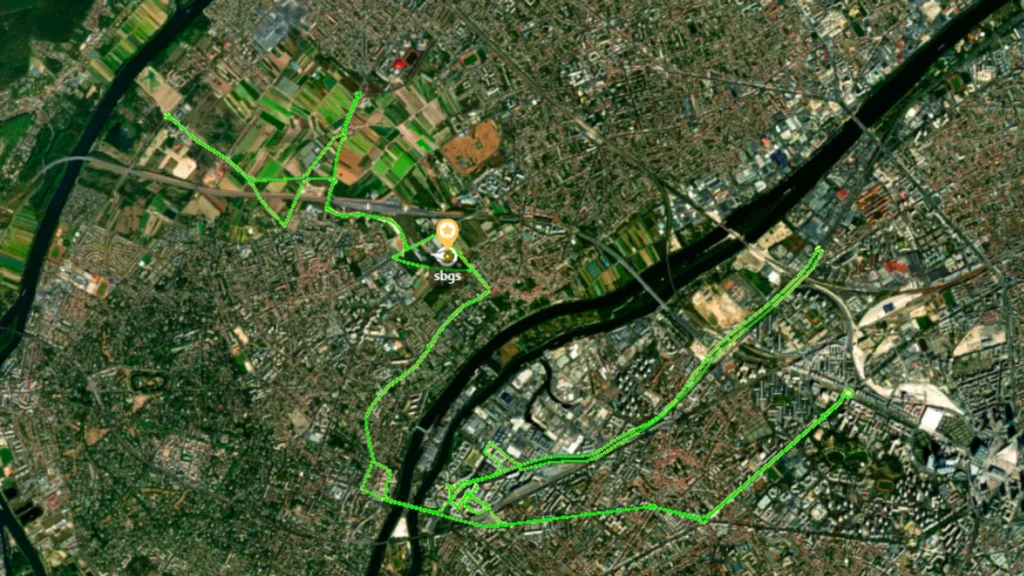
環境の複雑さを考慮すると、衛星の可視性という観点から好ましい時間帯を選定するための任務計画には、特に配慮がなされてこなかった。
ミッションの目標
このミッションは、Quanta MicroおよびEkinox Micro INSが実際のシナリオでどのように動作するかを実証するために特別に設計されました。これにより、INSが仕様を満たしている(あるいは上回っている)ことを確認できただけでなく、最も困難なGNSS環境下でも優れたパフォーマンスを発揮することが実証されました。
ミッション中には、Quanta Microのリアルタイム性能を測定するデータを収集し、その後同じデータセットの後処理(PPK)を実行しました。
これにより、車載環境におけるQuanta Micro INSのパフォーマンスの全体像を把握することが可能になり、また(個別のテストレポートの対象となる)その他の用途におけるパフォーマンスも把握できます。
最適化されたモーションプロファイルを使用する利点は、車載用と航空機用のモーションプロファイルでの処理を比較することで実証されます。
自動車試験の試験装置
被試験装置
| 名前 | 説明 | 宿題の復習 | シリアル番号 | ファームウェアのバージョン |
|---|---|---|---|---|
| EUT #1 | Quanta Micro | 1.1 | 000041817 | 4.1.5929-Dev |
| EUT #2 | Quanta Micro | 1.1 | 000041818 | 4.1.5929-Dev |
| 代理人による査定 | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-beta |
すべての試験において、設置パラメータ(位置ずれ、てこ腕など)は、CAD図面または過去の校正結果からあらかじめ把握されていた。
被試験機器(EUT)の双方がQuanta Microであるものの、このテストレポートの内容はEkinox Microにも完全に適用できることにご留意ください。Ekinox MicroはQuanta Microの堅牢型バージョンであり、まったく同様に動作します。一連の綿密な社内比較により、この主張が確認されています。
基準軌道
性能誤差の評価に使用された基準ソースは、車両に搭載されたEUTに加え、SBG SystemsのHorizon IMU(FOGベースの究極のパフォーマンス)、Navsight-S、およびPegasemオドメーターからのデータを使用してQinertiaで処理されたタイトカップリング軌跡です。後処理に使用したQinertiaのバージョンは3.2.881-stableです。
| 名前 | 説明 | 位置精度 | 姿勢の精度 | 方位の精度 |
|---|---|---|---|---|
| Navsight Horizon | FOGベースのINS | 0.01m (0.01m @ 10s) (0.05m @ 60s) | 0.004° (0.004° @ 10s) (0.005° @ 60s) | 0.008° (0.008° @ 10秒) (0.010° @ 60秒) |
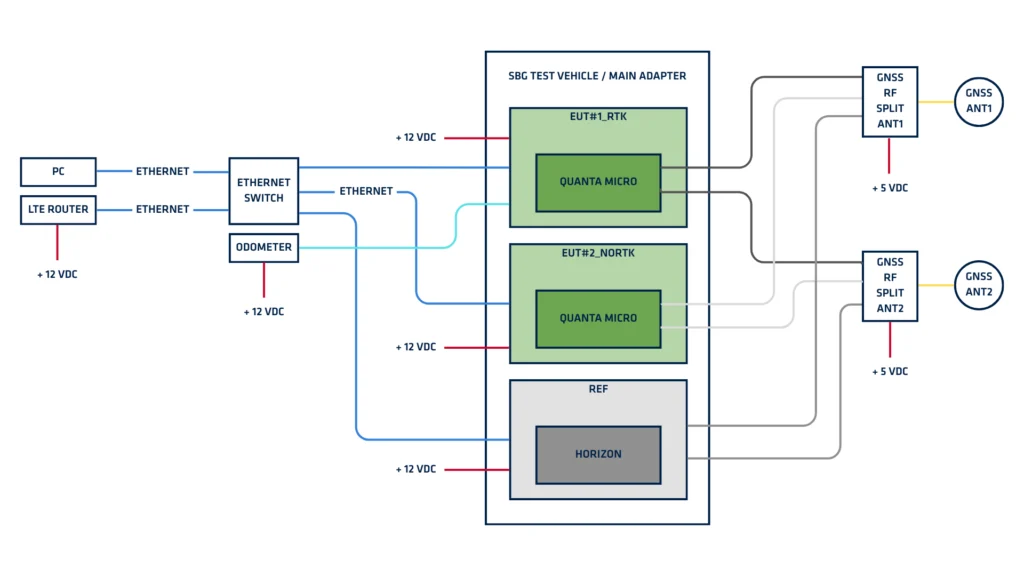
Navsight-Sに接続する2つのVSP6037L GNSSアンテナは、EUTと共用されます(テストセットアップ図を参照)。
事後データ解析の結果、後処理されたHorizonの軌道の品質指標(位置および姿勢の標準偏差推定値)は、当該軌道を被試験装置(EUT)に対する基準として十分に利用可能であることを示している。
船内に設置された3つのINS の各位置は、直接比較ができるよう、共通の基準点に転送されています。
基地局
すべてのPPKおよびRTK運用は、SBG Systemsの施設の屋上に設置され、フランスのCORSネットワークであるIGN RGPに組み込まれているSBGの単一の基準局を使用して実行されました。
SBGSは、すべてのGNSSコンステレーション(GPS + GLONASS + GALILEO + BEIDOU)のトラッキングを提供します。リアルタイムのRTK運用には、4つのコンステレーションすべてが使用されました。
試験車両
テスト車両はSBG Systems専用のバンであり、次のセットアップ図に示すように標準機器が装備されていました。
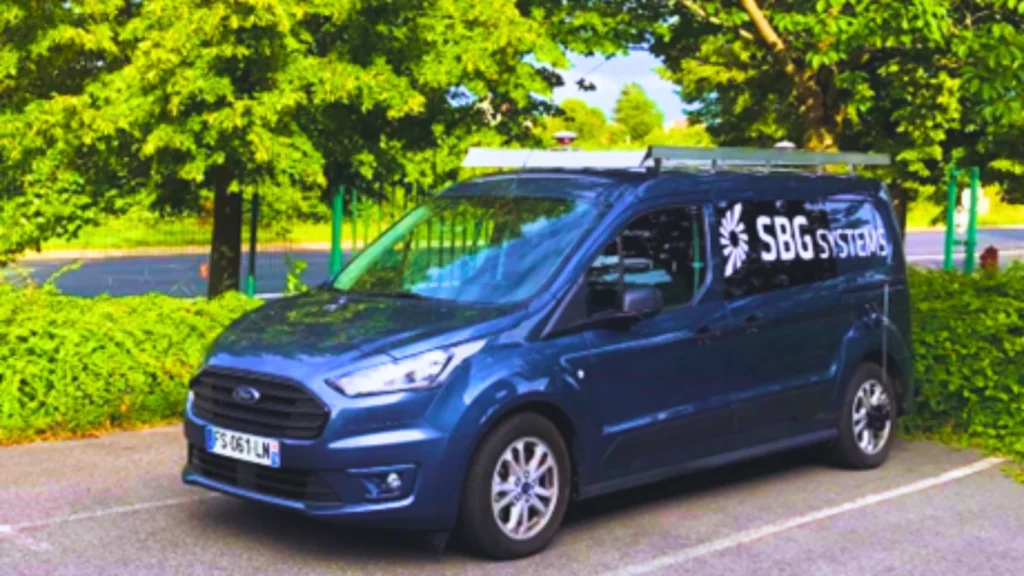
両方のGNSSアンテナ間のベースラインは約2mであり、ほとんどの設置パラメータは特に高い精度で既知となっています。
EUTの設定
リアルタイム測定のために、被試験装置(EUT)は次のように設定された:
- EUT1:4つのコンステレーションすべてに対応するGNSS、RTK、およびオドメーターによる援用。
- EUT2:4つのコンステレーションすべてに対応するGNSS、RTKなし、オドメーター援用なし。
自動車試験の結果
自動車テストにはウォームアップ段階が含まれており、すべての統計はその意図的な包含を前提として算出されています。
この選択は、大部分の数値、特にミッション開始後5〜10分で急激に低下し、高めの値が標準偏差(std)やRMSに大きな影響を与えるヘディング誤差に対して、ほとんどの場合でマイナスの影響を与えます。
さらに、自動車のプロファイルを最もよく表す「RTKなし」「RTK」「PPKデュアルアンテナ」の統計についても、オープンスカイ、中程度、過酷なGNSS環境という3つのミッションセクションすべてを意図的に含めて算出しました。この選択も、大部分の数値に対してマイナスの影響を与えています。
これら2つの選択により、値は悲観的なものに見えるかもしれません。しかし、これらはQuanta Microがアライメント段階直後(ウォームアップが不可能な場合でも)から非常に優れたパフォーマンスで使用可能であることを示しており、規定値をはるかに超える過酷なテスト環境下であっても製品のパフォーマンス仕様をほぼ満たすことができるQuanta Microアルゴリズムの堅牢性を証明しています。
リアルタイムのシナリオ
これらのINS はリアルタイムで動作可能であり、RTK補正の有無にかかわらず、高周波・低遅延の測位ソリューションを提供します。以下の表および図は、以下の条件下における両EUTの詳細なリアルタイム測定結果を示しています。
- 自動車の運動特性
- オドメーター EUT #1(RTK)へのエイド、オドメーター によるEUT #2(RTKなし)へのエイドなし
- デュアルアンテナGNSSヘディング入力付き
| EUT#1 (RTK + odo) | EUT#2 (RTKなし、オドメーターなし) | |||
|---|---|---|---|---|
| エラー | 68% | 95% | 68% | 95% |
| 2次元位置 | 0.021m | 0.246m | 1.155m | 2.734m |
| 垂直位置 | 0.023m | 0.157m | 1.865m | 7.329m |
| ロール/ピッチ | 0.011° | 0.026° | 0.015° | 0.035° |
| ヨー | 0.060° | 0.140° | 0.078° | 0.190° |
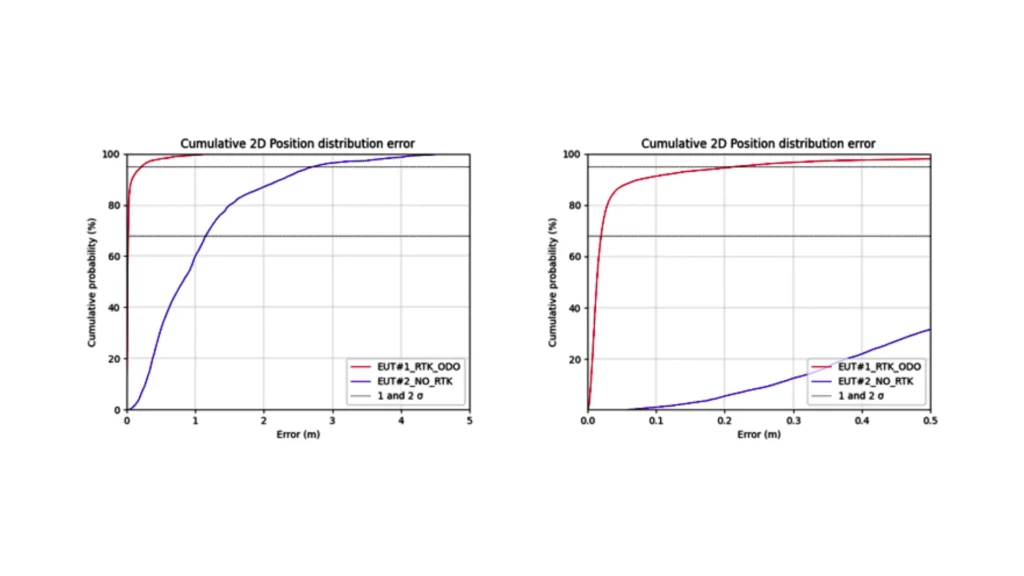
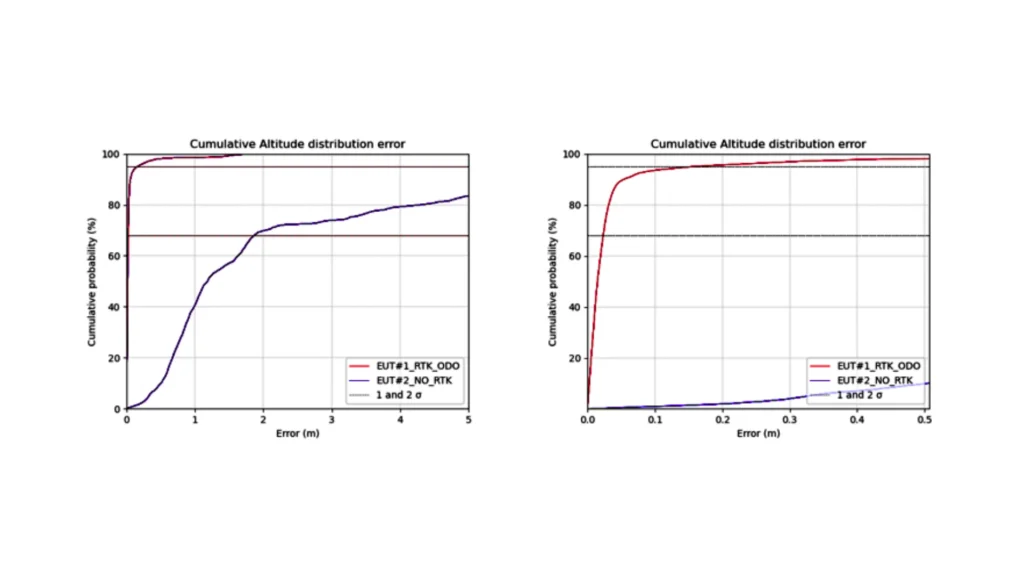
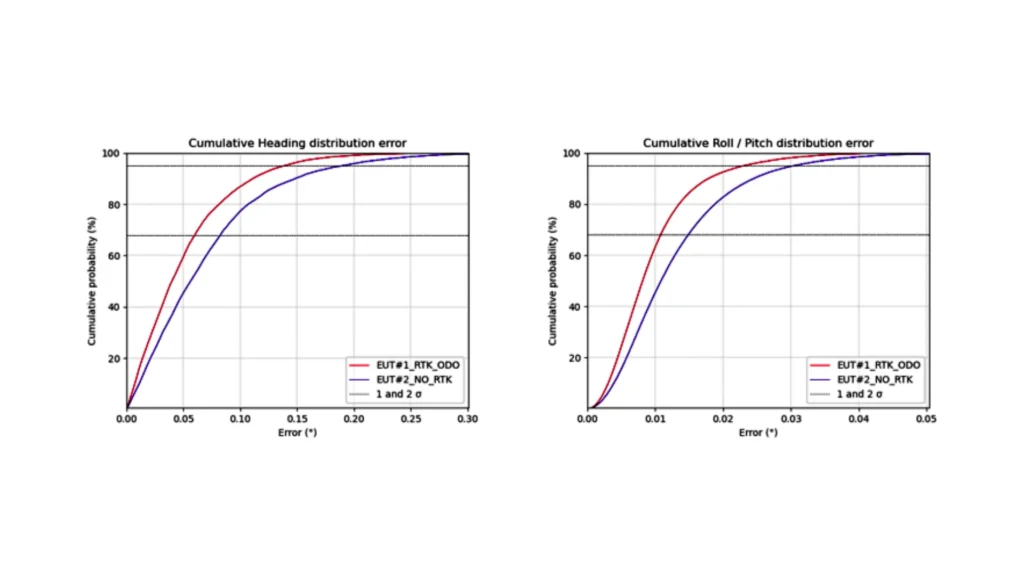
Despite the challenging conditions, the real time attitude and heading performance enables precise navigation, with better than 0.08° heading accuracy without RTK and better than 0.06° with RTK. Roll and pitch angles are also highly accurate (< 0.015° with or without RTK).
On the position side, the INS is able to cope with short GNSS outages, impacting very positively the 68th and 95th percentiles, compared to traditional GNSS technology.
The typical position performance specification cannot be met in such challenging environments. However, when analyzing open-sky and mid-urban GNSS environments, the system easily meets these specifications.
後処理が施されたシナリオ
これらのシナリオでは、TCマージ(フォワード+バックワード)計算モードにおいて、Qinertia後処理ソフトウェアで達成可能な製品の究極のパフォーマンスを評価し、モーションプロファイルの影響を比較します。単一のEUT(EUT #2)で表示された結果は、両方のユニットでほぼ同一でした。
| TC Automotiveのプロファイル (デュアルアンテナ+走行距離計) | TC 航空機プロファイル (アンテナ1本) | |||
|---|---|---|---|---|
| エラー | 68% | 95% | 68% | 95% |
| 2次元位置 | 0.014m | 0.093m | 0.014m | 0.100m |
| 垂直位置 | 0.008m | 0.032m | 0.008m | 0.034m |
| ロール/ピッチ | 0.011° | 0.032° | 0.011° | 0.032° |
| ヨー | 0.051° | 0.211° | 0.041° | 0.208° |
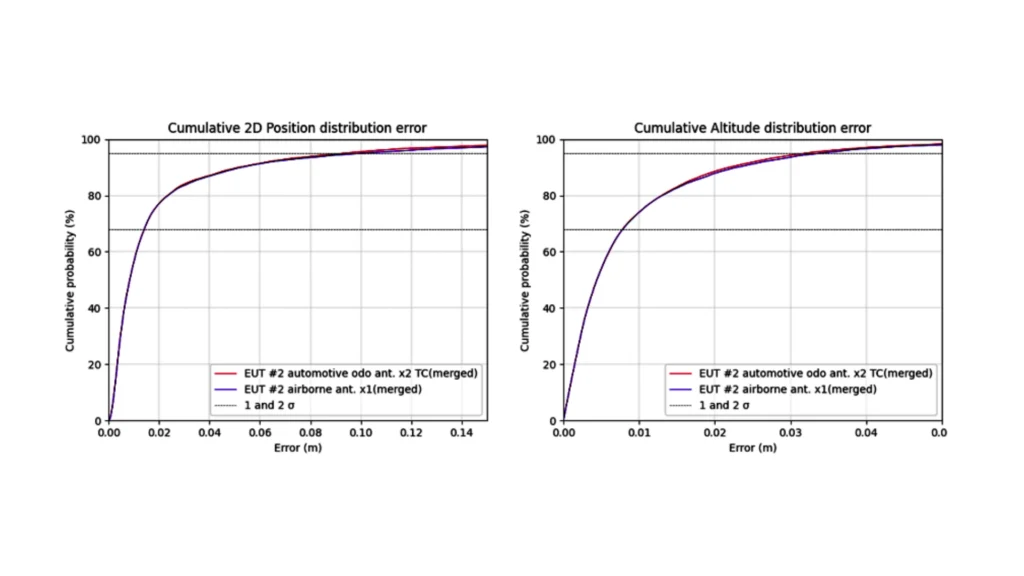
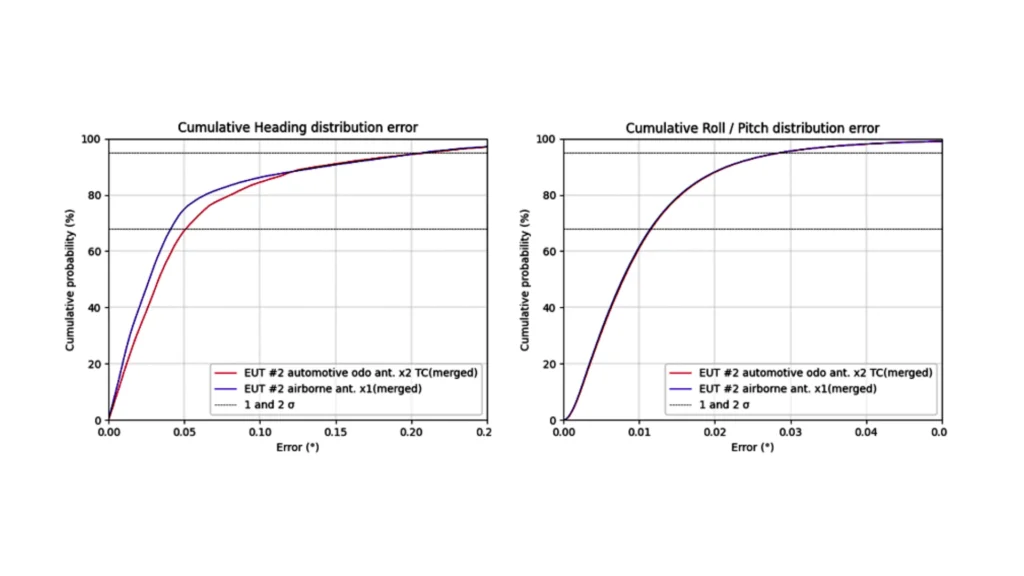
前述の表とグラフから、運動プロファイルが後処理の性能に及ぼす影響はごくわずかであることがわかる。
GNSS環境が非常に厳しいものであったにもかかわらず、製品は非常によく動作し、非常に高精度な結果を生み出しました。リアルタイムに関しては、ミッションをオープンスカイおよび中程度の市街地環境に限定することで、製品仕様を上回る結果が得られます。
結論
Ekinox MicroおよびQuanta Microのテストとそれに続くデータ分析は、その強力な機能、信頼性、および精度を浮き彫りにしています。これらのシステムは、単一アンテナモードとデュアルアンテナモード(RTK GNSS受信機)の両方で、困難な環境下でも非常に優れた性能を発揮します。
Ekinox MicroおよびQuanta Microは、安定した高精度な測位と姿勢決定が求められるリアルタイムアプリケーションに最適な選択肢です。これらは、要求の厳しい都市環境でも効果的に機能し、その堅牢性を示しています。
さらに、リアルタイム性能が重要ではないシナリオ(LiDAR測量や写真測量など)では、SBG SystemsのQinertiaソフトウェアが優れた後処理を提供し、困難なGNSS環境下でも性能をセンチメートルレベルの精度にまで向上させます。これにより、INSとQinertiaの組み合わせは、ダイレクトジオレファレンシングやSLAM技術に最適な選択肢となります。
この研究は、Quanta MicroとEkinox Microが、厳格なサイズ、重量、および性能要件を伴うものを含む、様々な用途に適していることを決定的に検証しています。
- OEMソリューションとして設計されたQuanta Microは、UAV測量や容積測定ナビゲーションの用途にシームレスに統合できます。
- ユーザーフレンドリーな設計と堅牢性(MIL-STD-461およびMIL-STD-1275の認証を取得)を備えたEkinox Microは、軽量な測量用途に適していますが、堅牢性が不可欠となる航行用途においてその真価を発揮します。
より柔軟なSWaP-Cパラメータと幅広い条件での高精度が求められる測量業務に対し、SBG SystemsはQuanta Plus、Quanta Extra、Ekinox、Apogee、Navsight製品を提供しています。これらの代替製品もQinertiaの後処理機能と完全に互換性があり、パフォーマンスレベルを向上させ、最高レベルの性能を必要とする用途に最適な選択肢となります。
PDFレポートをダウンロードする