Ekinox Micro та Quanta Micro перебувають на передовій міської навігації, і ми випробували їх у реальних автомобільних умовах.
Це дві інерціальні навігаційні системи, які поєднують тактичні IMU на базі MEMS і повнофункціональні приймачі RTK GNSS, забезпечуючи неперевершену продуктивність у напрочуд компактному корпусі.
Системи спеціально адаптовані для застосувань із жорсткими обмеженнями SWaP, таких як безпілотні наземні, повітряні та морські транспортні засоби, картографування приміщень і навіть зйомка за допомогою БПЛА.
Ця всебічна стаття про оцінку продуктивності ґрунтується на вичерпному тесті, проведеному у липні 2022 року з метою перевірки можливостей Quanta Micro напередодні її комерційного виходу на ринок. У цьому звіті продемонстровано динамічні характеристики систем.
Датчики пройшли ретельні випробування в різних середовищах GNSS, зокрема у відкритому просторі, у районах середньої щільності забудови та в умовах міських каньйонів. Результати незмінно демонстрували виняткову якість даних. Як Quanta Micro, так і Ekinox Micro перевищили свої заявлені характеристики навіть у найскладніших сценаріях.
Хоча специфікації зазвичай базуються на стандартних для галузі сценаріях (наприклад, звичайні дорожні умови після фази прогріву), тест охоплював складні міські умови без фази прогріву.
Примітно, що Ekinox Micro та Quanta Micro чудово склали цей тест, продемонструвавши видатні результати за будь-яких умов.
Необхідна умова
Читання цього звіту про випробування вимагає певного рівня знань концепцій інерціальної навігації та постобробки. Наша база знань допоможе вам розпочати свій шлях у захопливий світ інерціальної навігації.
Акроніми
- CORS: безперервно діючі опорні станції
- DUT: Пристрій, що тестується
- EUT: Обладнання, що тестується
- FOG: Волоконно-оптичний гіроскоп
- GNSS: Глобальні навігаційні супутникові системи (GPS + GLONASS + BEIDOU + GALILEO)
- IGN: Національний географічний інститут (офіційна географічна служба Франції)
- IMU: Інерційний вимірювальний блок (Inertial Measurement Unit)
- INS: Інерціальна навігаційна система
- LiDAR: система виявлення та вимірювання відстані за допомогою світла
- MEMS: Мікроелектромеханічна система
- Об'єднано: пост-обробка вперед + назад за допомогою Qinertia
- PPK: Кінематика з подальшою обробкою
- RGP: Réseau GNSS Permanent (французька національна мережа CORS)
- RMS: середньоквадратичне значення
- RTK: Кінематичне позиціонування в реальному часі
- Std: Стандартне відхилення
- SWaP-C: Розміри, вага та потужність — вартість
- TC: Тісне зв’язування
- БПЛА: безпілотний літальний апарат
Цілі та технічні вимоги до випробувальної місії
Планування та виконання місій
Тестування проводилося на борту тестового транспортного засобу SBG Systems 7 липня 2022 року. Це була 115-хвилинна поїздка за ясної погоди в районі розташування об'єктів SBG Systems, зокрема:
- 45 хвилин безперервної роботи під відкритим небом.
- 35 хвилин безперервної роботи в умовах напівгустонаселеного міського середовища.
- 35 хвилин безперервної роботи в складних міських умовах, зокрема в тунелях.
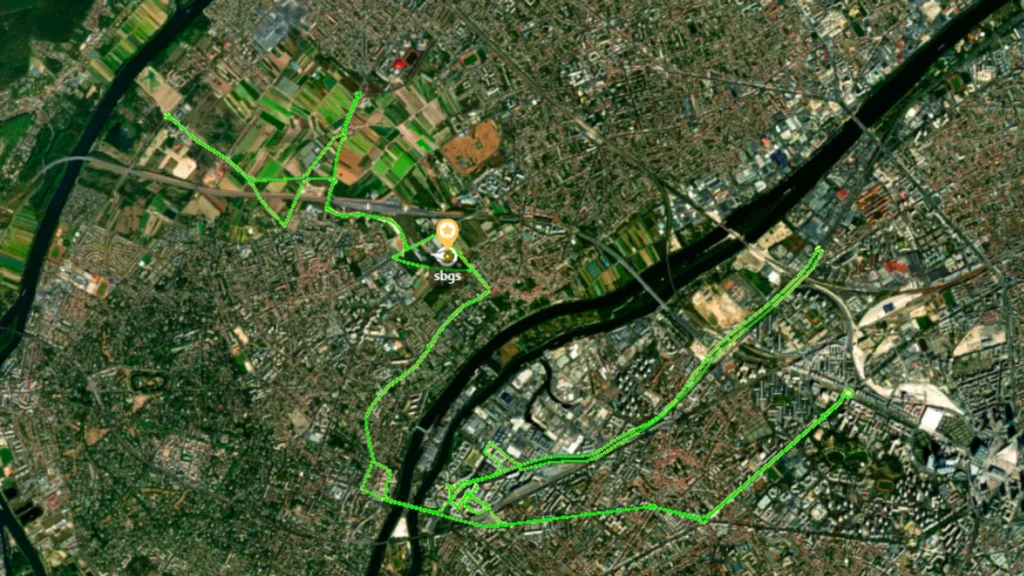
З огляду на складність умов навколишнього середовища, при плануванні місії не приділялося особливої уваги вибору сприятливого часу доби з точки зору видимості супутників.
Цілі місії
Цю місію було спеціально розроблено для демонстрації того, як системи Quanta Micro та Ekinox Micro INS поводяться в реальних умовах. Це дозволило нам не лише підтвердити, що INS відповідають їхнім технічним характеристикам (і перевершують їх), а й продемонструвати їхню видатну продуктивність навіть у найскладніших умовах GNSS.
Під час місії ми збирали дані для вимірювання продуктивності Quanta Micro в реальному часі, після чого виконали постобробку тих самих наборів даних (PPK).
Це дозволяє нам надати повне уявлення про продуктивність Quanta Micro INS в автомобільних умовах, а також, меншою мірою, в інших сферах застосування (які є предметом окремих звітів про випробування).
Перевага використання оптимізованих профілів руху демонструється шляхом порівняння обробки в автомобільних та авіаційних профілях руху.
Установка для випробувань автомобілів
Обладнання, що тестується
| Ім'я | Опис | Перегляд домашнього завдання | Серійний номер | Версія прошивки |
|---|---|---|---|---|
| EUT № 1 | Quanta Micro | 1.1 | 000041817 | 4.1.5929-Dev |
| EUT № 2 | Quanta Micro | 1.1 | 000041818 | 4.1.5929-Dev |
| Оцінено за дорученням | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-бета |
Для всіх випробувань параметри установки (невирівнювання, плече важеля тощо) були відомі заздалегідь — або з CAD-креслень, або з попередніх калібрувань.
Майте на увазі, що хоча обидва випробувані пристрої (EUT) є Quanta Micro, зміст цього звіту про випробування повністю застосовний і до Ekinox Micro: вона є міцною версією Quanta Micro і поводиться абсолютно так само. Серія ретельних внутрішніх порівнянь підтвердила це твердження.
Орієнтовна траєкторія
Еталонним джерелом, використаним для оцінки похибок продуктивності, є тісно інтегрована траєкторія, оброблена в Qinertia, з даними, отриманими від IMU SBG Systems Horizon (найвища продуктивність на базі волоконно-оптичного гіроскопа), Navsight-S та одометра Pegasem, встановлених на борту транспортного засобу разом із випробуваним обладнанням (EUT). Версія Qinertia, що використовувалася для постобробки, — 3.2.881-stable.
| Ім'я | Опис | Точність позиціонування | Точність налаштування | Точність курсу |
|---|---|---|---|---|
| Navsight Horizon | на основі FOG INS | 0,01 м (0,01 м за 10 с) (0,05 м за 60 с) | 0,004° (0,004° за 10 с) (0,005° за 60 с) | 0,008° (0,008° за 10 с) (0,010° за 60 с) |
Дві GNSS-антени VSP6037L, що живлять Navsight-S, є спільними з EUT (див. схему тестової установки).
Як показує аналіз даних апостеріорі, показники якості (оцінки стандартного відхилення положення та орієнтації) обробленої траєкторії Horizon цілком дозволяють використовувати її як еталон щодо об’єкта тестування (EUT).
Кожна з трьох встановлених на борту позицій « INS » була перенесена до спільної точки, щоб забезпечити можливість прямого порівняння.
Базова станція
Усі операції PPK та RTK виконувалися з використанням однієї базової станції — станції SBG, яка встановлена на даху офісу SBG Systems та включена до IGN RGP, французької мережі CORS.
SBGS забезпечує відстеження всіх сузір'їв GNSS (GPS + GLONASS + GALILEO + BEIDOU). Усі чотири сузір'я використовувалися для RTK-операцій у реальному часі.
Випробувальний автомобіль
Тестовим транспортним засобом був спеціальний фургон SBG Systems, оснащений нашим стандартним обладнанням, як показано на наступній схемі налаштування.
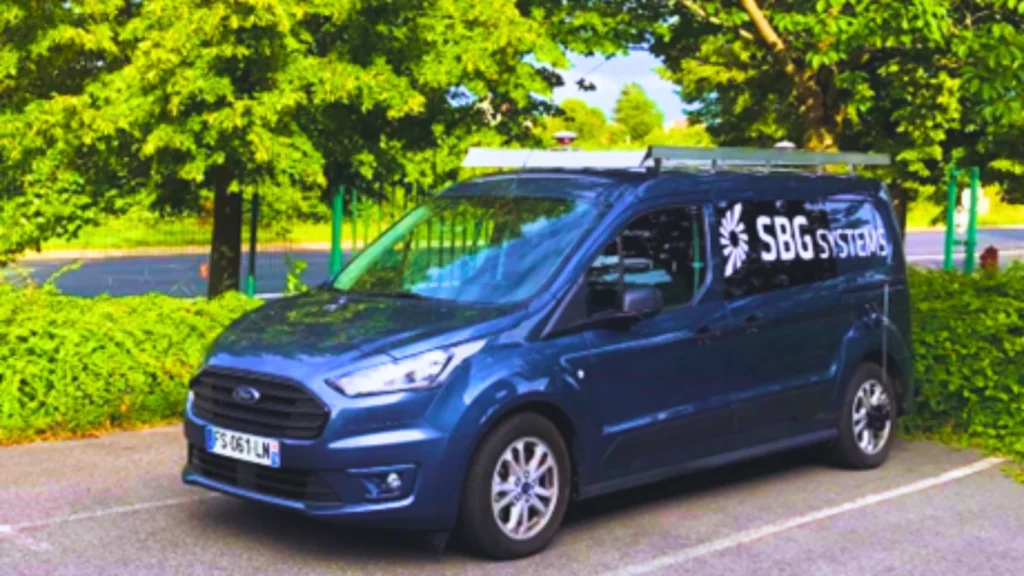
Базова лінія між обома антенами GNSS становить приблизно 2 м, і більшість параметрів встановлення відомі з особливо високою точністю.
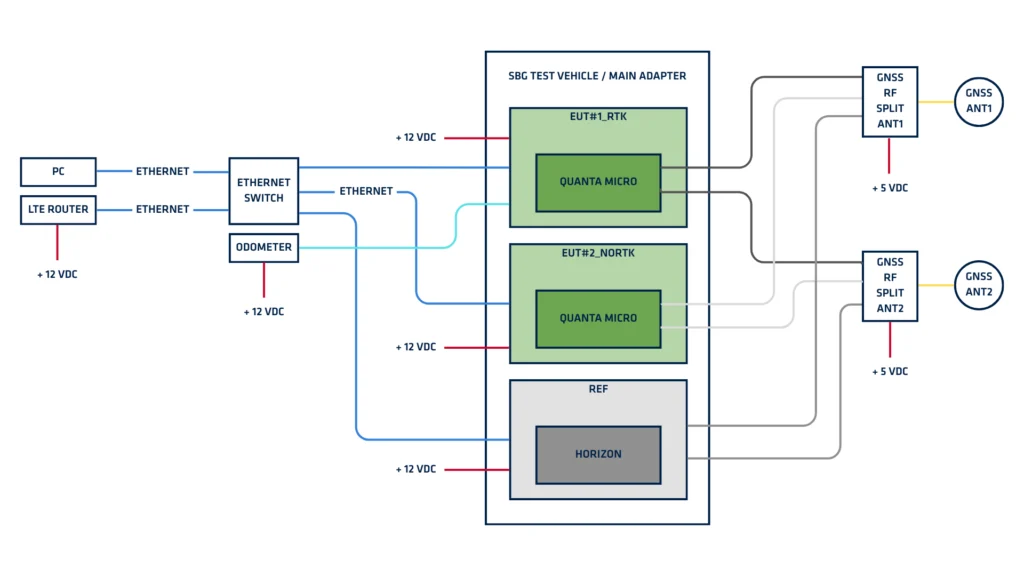
Конфігурація EUT
Обладнання, що тестується (EUT), було налаштоване для вимірювань у режимі реального часу наступним чином:
- EUT1: GNSS з усіма 4 сузір'ями, підтримкою RTK та одометра.
- EUT2: GNSS з усіма 4 сузір'ями, без RTK, без підтримки одометра.
Результати випробувань автомобілів
Автомобільні тести включають фазу прогріву, і всі статистичні дані були обчислені з її навмисним включенням.
Цей вибір у більшості випадків негативно впливає на більшість показників, особливо на похибки heading, які дуже швидко зменшуються в перші 5-10 хвилин місії і де високі значення мають значний вплив на стандартне відхилення та RMS.
Крім того, ми обчислили статистику без RTK, з RTK та двантененного PPK, яка найкраще представляє автомобільні профілі, навмисно включивши всі три частини місії: відкрите небо, середні та суворі умови GNSS. Цей вибір також негативно впливає на більшість показників.
Ці два вибори роблять значення песимістичними. Проте вони демонструють, що Quanta Micro все ще придатний до використання з особливо хорошою продуктивністю одразу після фази вирівнювання (навіть якщо прогрів неможливий) і доводять надійність алгоритмів Quanta Micro, які здатні майже відповідати специфікаціям продуктивності продукту навіть у набагато складнішому тестовому середовищі, ніж зазначено.
Сценарії в режимі реального часу
Ці пристрої INS здатні працювати в режимі реального часу, забезпечуючи навігаційне рішення з високою частотою та низькою затримкою як з RTK-поправками, так і без них. У наведених нижче таблицях і рисунках представлено детальні результати вимірювань в режимі реального часу для обох випробуваних пристроїв (EUT) за таких умов.
- профіль руху автомобіля
- використання даних одометра для EUT № 1 (RTK), відсутність використання даних одометра для EUT № 2 (без RTK)
- з входом heading двоантенної GNSS
| EUT#1 (RTK + odo) | EUT#2 (без RTK, без одометра) | |||
|---|---|---|---|---|
| Помилка | 68% | 95% | 68% | 95% |
| 2D-координати | 0.021m | 0.246m | 1.155m | 2.734m |
| Вертикальне положення | 0.023m | 0.157m | 1.865m | 7.329m |
| Крен / Тангаж | 0.011° | 0.026° | 0.015° | 0.035° |
| Відхилення | 0.060° | 0.140° | 0.078° | 0.190° |
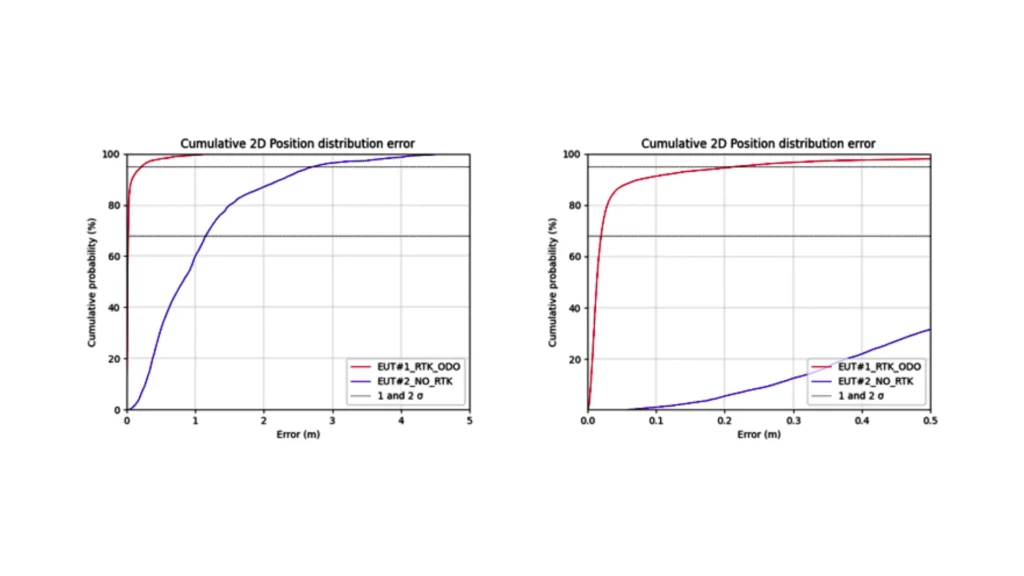
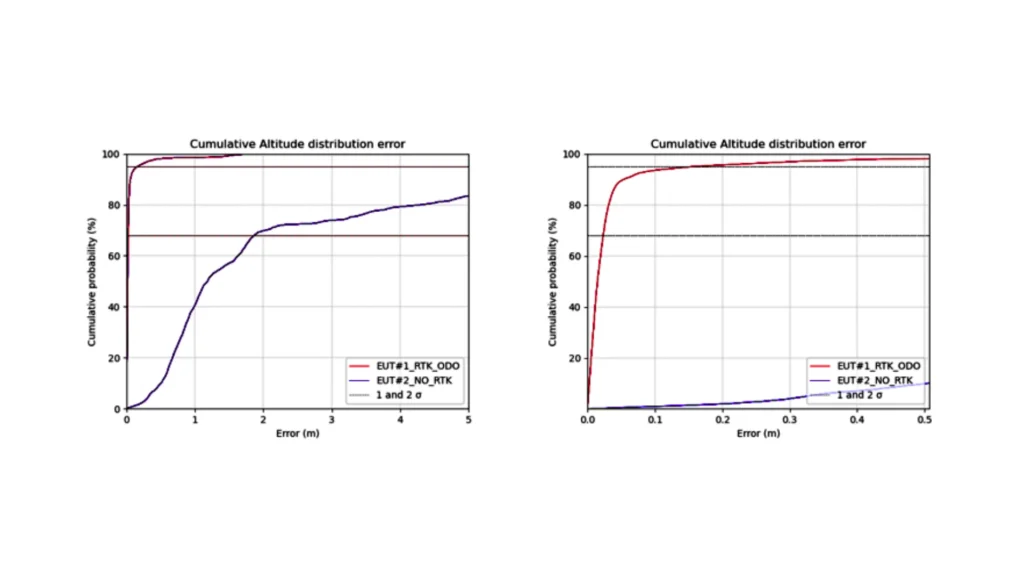
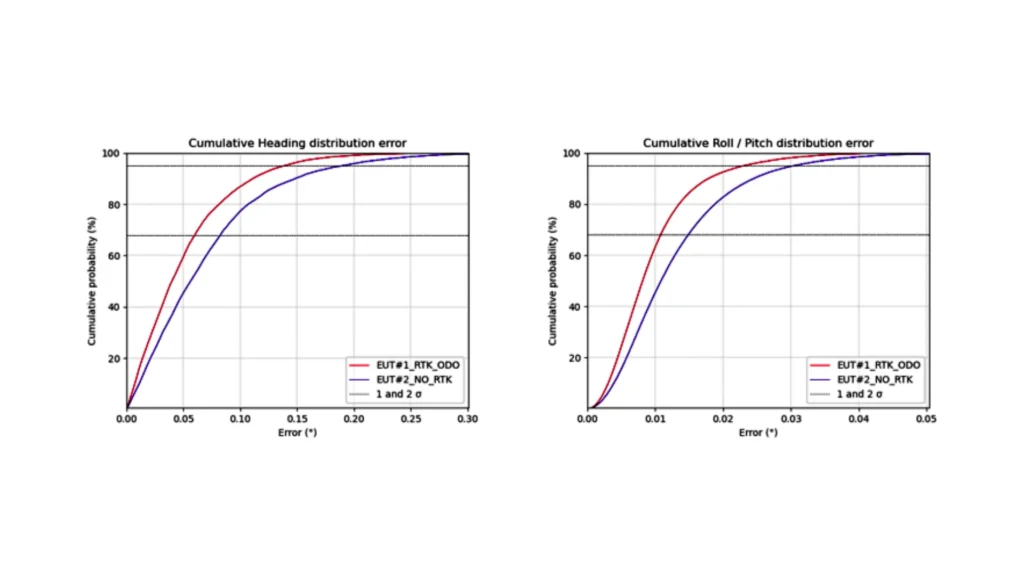
Despite the challenging conditions, the real time attitude and heading performance enables precise navigation, with better than 0.08° heading accuracy without RTK and better than 0.06° with RTK. Roll and pitch angles are also highly accurate (< 0.015° with or without RTK).
On the position side, the INS is able to cope with short GNSS outages, impacting very positively the 68th and 95th percentiles, compared to traditional GNSS technology.
The typical position performance specification cannot be met in such challenging environments. However, when analyzing open-sky and mid-urban GNSS environments, the system easily meets these specifications.
Сценарії з подальшою обробкою
У цих сценаріях оцінюється максимальна продуктивність продукту, досяжна за допомогою програмного забезпечення для пост-обробки Qinertia в об'єднаному режимі обчислень (вперед + назад) у реальному часі, та порівняно вплив профілю руху. Результати, показані для одного пристрою (EUT #2), були майже ідентичними для обох пристроїв.
| Профіль TC Automotive (подвійна антена + одометр) | Профіль літака TC (одна антена) | |||
|---|---|---|---|---|
| Помилка | 68% | 95% | 68% | 95% |
| 2D-координати | 0.014m | 0.093m | 0.014m | 0.100m |
| Вертикальне положення | 0.008m | 0.032m | 0.008m | 0.034m |
| Крен / Тангаж | 0.011° | 0.032° | 0.011° | 0.032° |
| Відхилення | 0.051° | 0.211° | 0.041° | 0.208° |
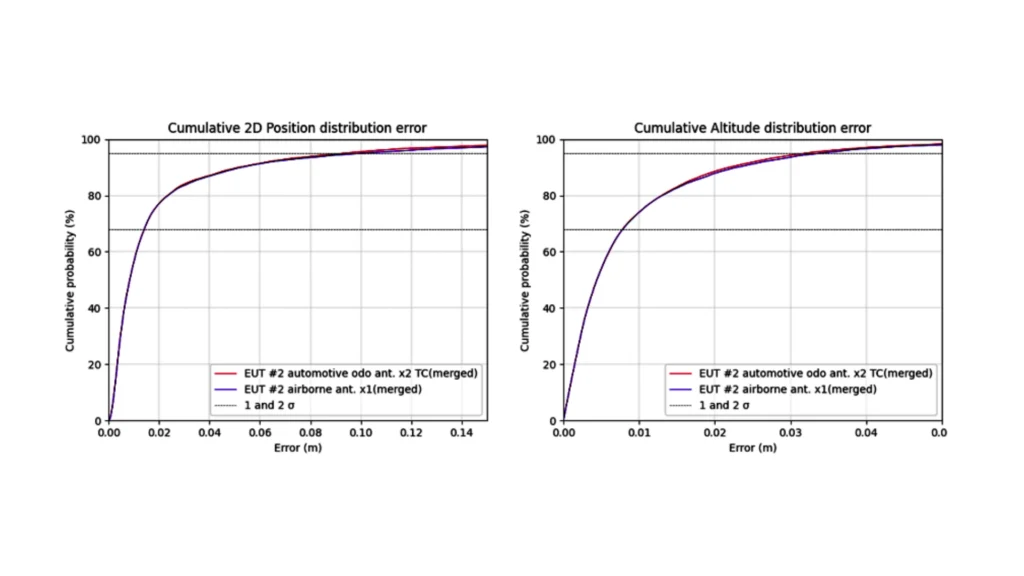
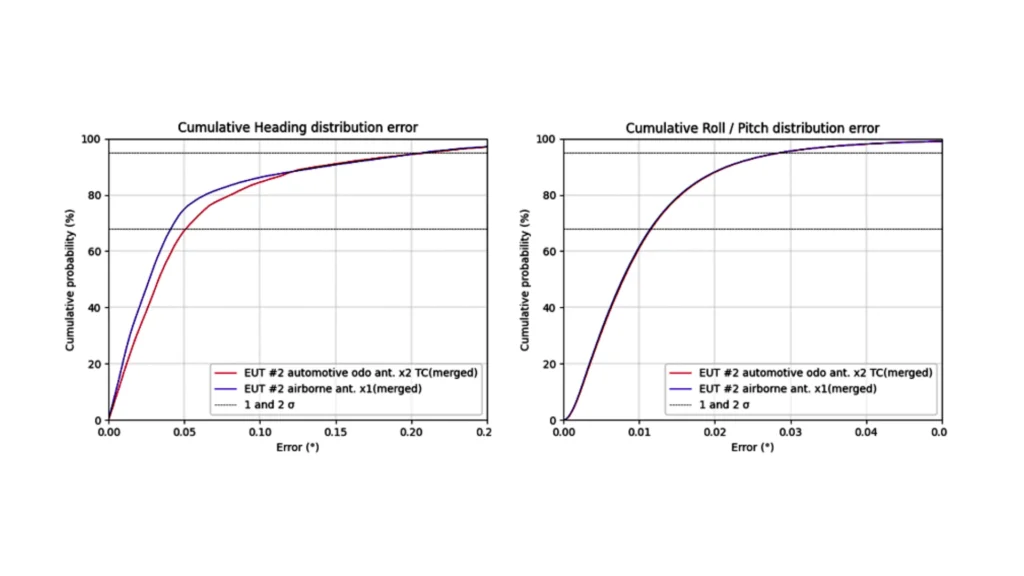
З наведеної вище таблиці та графіків видно, що профіль руху має незначний вплив на продуктивність постобробки.
Попри те, що середовище GNSS було дуже складним, продукт поводиться дуже добре і дає надзвичайно точні результати. Що стосується реального часу, обмеження місії відкритим небом і середовищем середньої міської забудови дає результати, що перевищують специфікації продукту.
Висновок
Тестування та подальший аналіз даних Ekinox Micro і Quanta Micro підкреслюють їхні високі можливості, надійність і точність. Ці системи демонструють надзвичайно високу продуктивність як в одно-, так і в двантенних режимах (приймачі RTK GNSS), навіть у складних умовах.
Ekinox Micro та Quanta Micro є чудовим вибором для застосувань у реальному часі, які вимагають стабільного й точного визначення положення та орієнтації. Вони ефективно працюють навіть у складних міських умовах, демонструючи свою надійність.
Крім того, у сценаріях, де продуктивність у реальному часі не є критичною (наприклад, LiDAR-зйомка та фотограмметрія), програмне забезпечення Qinertia від SBG Systems пропонує виняткову постобробку, підвищуючи продуктивність до сантиметрової точності навіть у складних умовах GNSS. Це робить поєднання INS та Qinertia ідеальним вибором для прямого геодезичного прив'язування та методик SLAM.
Це дослідження переконливо підтверджує, що Quanta Micro та Ekinox Micro підходять для різноманітних застосувань, зокрема тих, де діють суворі обмеження щодо розміру, ваги та характеристик.
- Quanta Micro, розроблений як OEM-рішення, безшовно інтегрується в зйомку за допомогою БПЛА та додатки об'ємної навігації.
- Завдяки зручному дизайну та міцності (відповідно до стандартів MIL-STD-461 та MIL-STD-1275), Ekinox Micro підходить для легких знімальних робіт, але найкраще проявляє себе в навігаційних завданнях, де надійність є ключовим фактором.
Для знімальних завдань, які вимагають більш гнучких параметрів SWaP-C та вищої точності в широкому діапазоні умов, SBG Systems пропонує продукти Quanta Plus, Quanta Extra, Ekinox, Apogee та Navsight. Ці альтернативи, які також повністю сумісні з можливостями постобробки Qinertia, забезпечують вищий рівень продуктивності та є чудовими варіантами для застосувань, що вимагають максимальної ефективності.
Завантажити звіт у форматі PDF