Ekinox Micro und Quanta Micro stehen an der Spitze der urbanen Navigation, und wir haben sie strengen Automotive-Tests unterzogen.
Es handelt sich um zwei Inertialnavigationssysteme, die eine taktische, MEMS-basierte IMU und vollwertige RTK-GNSS-Empfänger kombinieren, um eine unvergleichliche Leistung in einer erstaunlich kompakten Bauform zu bieten.
Speziell zugeschnitten auf Anwendungen mit strengen SWaP-Einschränkungen wie unbemannte Land-, Luft- und Seevehikel, Indoor-Mapping sowie UAV-Vermessung.
Dieser umfassende Leistungsbewertungsartikel basiert auf einem im Juli 2022 durchgeführten, ausführlichen Test zur Validierung der Fähigkeiten von Quanta Micro im Vorfeld seiner Markteinführung. In diesem Bericht wird die dynamische Leistung der Systeme demonstriert.
Die Sensoren wurden in verschiedenen GNSS-Umgebungen wie freiem Himmel, mittelschweren städtischen Gebieten und Straßenschluchten ausgiebig getestet. Die Ergebnisse zeigten durchgehend eine außergewöhnliche Datenqualität. Sowohl Quanta Micro als auch Ekinox Micro übertrafen ihre spezifizierte Leistung, selbst in anspruchsvollen Szenarien.
Während die Spezifikationen in der Regel auf dem Industriestandard-Szenario wie normalen Landbedingungen nach einer Aufwärmphase basieren, umfasste der Test schwierige urbane Bedingungen ohne Aufwärmphase.
Bemerkenswerterweise haben sich Ekinox Micro und Quanta Micro in diesem Test hervorgetan und unter allen Bedingungen eine herausragende Leistung gezeigt.
Voraussetzung
Das Lesen dieser Testberichte erfordert ein gewisses Verständnis der Konzepte der Inertialnavigation und Nachbearbeitung (Post-Processing). Unsere Wissensdatenbank hilft Ihnen beim Einstieg in die faszinierende Welt der Inertialnavigation.
Abkürzungen
- CORS: Kontinuierlich betriebene Referenzstationen
- DUT: Zu testendes Gerät
- EUT: Zu prüfendes Gerät
- FOG: Glasfasergyroskop
- GNSS: Global Navigation Satellite Systems (GPS + GLONASS + BEIDOU + GALILEO)
- IGN: Institut Géographique National (offizielle französische Vermessungsbehörde)
- IMU: Trägheitsmesseinheit (Inertial Measurement Unit)
- INS: Inertial Navigation System (Inertialnavigationssystem)
- LiDAR: Lichtdetektion und Entfernungsmessung
- MEMS: Micro Electro-Mechanical System
- Zusammengeführft: Forward- + Backward-Nachbearbeitung mit Qinertia
- PPK: Nachbearbeitete Kinematik
- RGP: Réseau GNSS Permanent (französisches nationales CORS-Netzwerk)
- RMS: Effektivwert
- RTK: Echtzeit-Kinematik
- Std: Standardabweichung
- SWaP-C: Größe, Gewicht und Leistung – Kosten
- TC: Enge Kopplung
- UAV: Unbemanntes Luftfahrzeug
Ziele und Spezifikationen der Testmission
Einsatzplanung und -durchführung
Der Test wurde am 7. Juli 2022 an Bord des SBG Systems Testfahrzeugs durchgeführt. Es handelte sich um eine 115-minütige Fahrt bei klarem Wetter in der Umgebung des Firmengeländes von SBG Systems, einschließlich:
- 45 Minuten ununterbrochener Betrieb unter freiem Himmel.
- 35 Minuten ununterbrochener Betrieb in einer halbdichten städtischen Umgebung.
- 35 Minuten ununterbrochener Betrieb unter rauen städtischen Bedingungen, einschließlich in Tunneln.
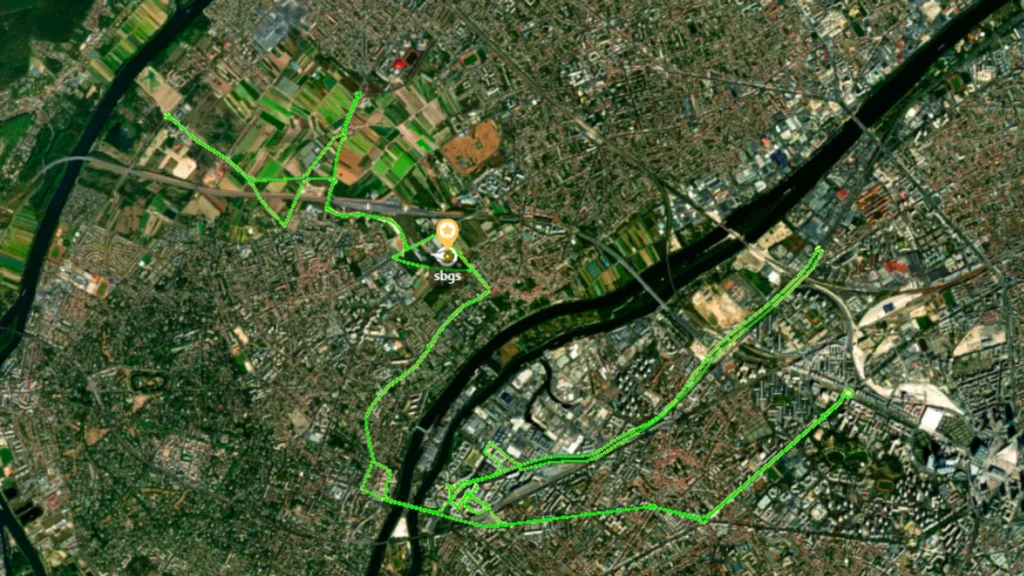
Angesichts der Komplexität der Umgebungsbedingungen wurde bei der Missionsplanung kein besonderer Wert darauf gelegt, eine günstige Tageszeit im Hinblick auf die Sichtbarkeit der Satelliten auszuwählen.
Missionsziele
Diese Mission wurde gezielt entwickelt, um das Verhalten der Quanta Micro und Ekinox Micro INS unter realen Bedingungen zu demonstrieren. Dies ermöglichte uns nicht nur die Validierung, dass die INS ihre Spezifikationen erfüllen (und übertreffen), sondern auch den Nachweis ihrer herausragenden Leistung selbst unter schwierigsten GNSS-Bedingungen.
Während der Mission erfassten wir Daten zur Echtzeitleistung des Quanta Micro und führten anschließend eine Nachbearbeitung (PPK) derselben Datensätze durch.
Dies ermöglicht uns einen umfassenden Überblick über die Leistung des Quanta Micro INS in einer Automobilumgebung sowie – in geringerem Maße – für andere Anwendungen (die Gegenstand spezifischer Testberichte sind).
Der Vorteil der Verwendung optimierter Bewegungsprofile wird durch den Vergleich der Verarbeitung in Automobil- und Flugzeug-Bewegungsprofilen verdeutlicht.
Prüfaufbau für die Automobilindustrie
Zu prüfendes Gerät
| Name | Beschreibung | Hausaufgaben-Wiederholung | Seriennummer | Firmware-Version |
|---|---|---|---|---|
| EUT Nr. 1 | Quanta Micro | 1.1 | 000041817 | 4.1.5929-Dev |
| EUT Nr. 2 | Quanta Micro | 1.1 | 000041818 | 4.1.5929-Dev |
| Durch einen Bevollmächtigten bewertet | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-Beta |
Bei allen Tests waren die Installationsparameter (Versätze, Hebelarm usw.) bereits im Voraus bekannt, entweder aus CAD-Zeichnungen oder aus früheren Kalibrierungen.
Bitte beachten Sie, dass es sich bei beiden EUT zwar um das Quanta Micro handelt, der Inhalt dieses Testberichts jedoch uneingeschränkt auf das Ekinox Micro anwendbar ist: Es stellt eine robuste Version des Quanta Micro dar und verhält sich exakt genauso. Eine Reihe sorgfältiger interner Vergleiche hat diese Annahme bestätigt.
Referenzbahn
Die als Referenzquelle zur Beurteilung der Leistungsfehler verwendete Trajektorie wurde mit Qinertia unter Verwendung von stark gekoppelten Daten der an Bord des Fahrzeugs installierten SBG Systems Horizon IMU (FOG-basierte Höchstleistung), Navsight-S und des Pegasem-Odometers sowie des EUT prozessiert. Die für die Nachbearbeitung verwendete Qinertia-Version war 3.2.881-stable.
| Name | Beschreibung | Positionsgenauigkeit | Genauigkeit der Lagebestimmung | Kursgenauigkeit |
|---|---|---|---|---|
| Navsight Horizon | FOG-basiert INS | 0,01 m (0,01 m bei 10 s) (0,05 m bei 60 s) | 0,004° (0,004° bei 10 s) (0,005° bei 60 s) | 0,008° (0,008° bei 10 s) (0,010° bei 60 s) |
Die beiden VSP6037L GNSS-Antennen, die das Navsight-S speisen, werden mit dem EUT geteilt (siehe Testaufbau-Diagramm).
Die a-posteriori-Datenanalyse zeigt, dass die Qualitätsindikatoren (Schätzer der Standardabweichung von Position und Lage) der nachbearbeiteten Horizon-Flugbahn es voll und ganz ermöglichen, diese als Referenz in Bezug auf das Prüfobjekt (EUT) zu verwenden.
Jede der drei an Bord installierten „ INS “-Positionen wurde auf einen gemeinsamen Bezugspunkt übertragen, um direkte Vergleiche zu ermöglichen.
Basisstation
Alle PPK- und RTK-Operationen wurden unter Verwendung einer einzelnen Basis durchgeführt – der SBG-Station, die auf dem Dach des SBG Systems Firmengeländes installiert und in das IGN RGP, das französische CORS-Netzwerk, integriert ist.
SBGS bietet die Verfolgung aller GNSS-Konstellationen (GPS + GLONASS + GALILEO + BEIDOU). Alle vier Konstellationen wurden für Echtzeit-RTK-Operationen verwendet.
Testfahrzeug
Bei dem Testfahrzeug handelte es sich um einen speziellen Transporter von SBG Systems, der mit unserer Standardausrüstung ausgestattet war, wie im folgenden Setup-Diagramm dargestellt.
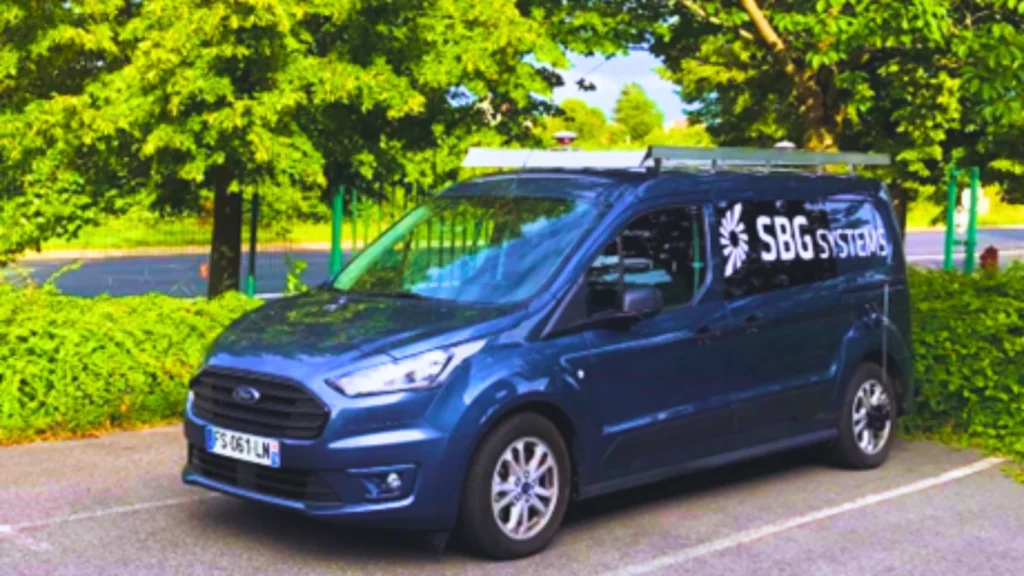
Die Basislinie zwischen beiden GNSS-Antennen beträgt etwa 2 m und die meisten Installationsparameter sind mit besonders hoher Präzision bekannt.
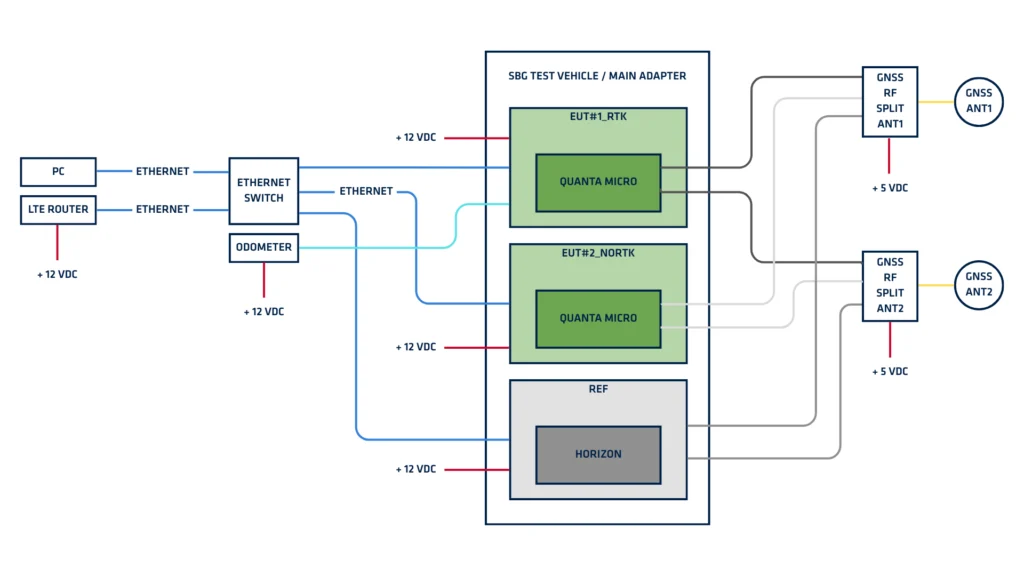
EUT-Konfiguration
Die zu prüfenden Geräte (EUT) wurden für Echtzeitmessungen wie folgt konfiguriert:
- EUT1: GNSS mit allen 4 Konstellationen, RTK- und Odometer-Unterstützung.
- EUT2: GNSS mit allen 4 Konstellationen, kein RTK, keine Odometer-Unterstützung.
Ergebnisse von Fahrzeugtests
Automotive-Tests umfassen eine Aufwärmphase, und alle Statistiken wurden unter bewusster Einbeziehung dieser Phase berechnet.
Diese Entscheidung wirkt sich in den meisten Fällen negativ auf die Kennzahlen aus, insbesondere auf die Kursfehler, die in den ersten 5–10 Minuten der Mission sehr schnell abnehmen und bei denen hohe Werte einen signifikanten Einfluss auf Standardabweichung und RMS haben.
Zusätzlich haben wir die Statistiken für den Betrieb ohne RTK, mit RTK und mit PPK bei dualen Antennen berechnet, welche Automotive-Profile am besten widerspiegeln, indem wir alle drei Missionsabschnitte (freie Sicht, mittlere und schwierige GNSS-Umgebungen) bewusst einbezogen haben. Auch diese Entscheidung hat sich auf die meisten Kennzahlen negativ ausgewirkt.
Diese beiden Entscheidungen lassen die Werte pessimistisch erscheinen. Sie zeigen jedoch, dass die Quanta Micro direkt nach der Ausrichtungsphase (selbst wenn kein Aufwärmen möglich ist) mit besonders guten Leistungen einsatzbereit ist, und beweisen die Robustheit der Quanta Micro Algorithmen, die in der Lage sind, die Produktspezifikationen selbst in einer weitaus härteren Testumgebung als spezifiziert nahezu zu erfüllen.
Echtzeit-Szenarien
Diese INS arbeiten in Echtzeit und bieten eine hochfrequente Navigationslösung mit geringer Latenz, sowohl mit als auch ohne RTK-Korrekturen. Die folgenden Tabellen und Abbildungen zeigen detaillierte Echtzeit-Ergebnisse für beide Prüfobjekte (EUT) unter den nachstehend beschriebenen Bedingungen.
- Bewegungsprofil im Automobilbereich
- Odometer-Unterstützung für EUT Nr. 1 (RTK), keine Odometer-Unterstützung für EUT Nr. 2 (kein RTK)
- mit Dual-Antennen-GNSS-Kurs-Eingang
| EUT#1 (RTK + odo) | EUT#2 (kein RTK, kein Odo) | |||
|---|---|---|---|---|
| Fehler | 68% | 95% | 68% | 95% |
| 2D-Position | 0.021m | 0.246m | 1.155m | 2.734m |
| Vertikale Position | 0.023m | 0.157m | 1.865m | 7.329m |
| Roll / Nickbewegung | 0.011° | 0.026° | 0.015° | 0.035° |
| Gierwinkel | 0.060° | 0.140° | 0.078° | 0.190° |
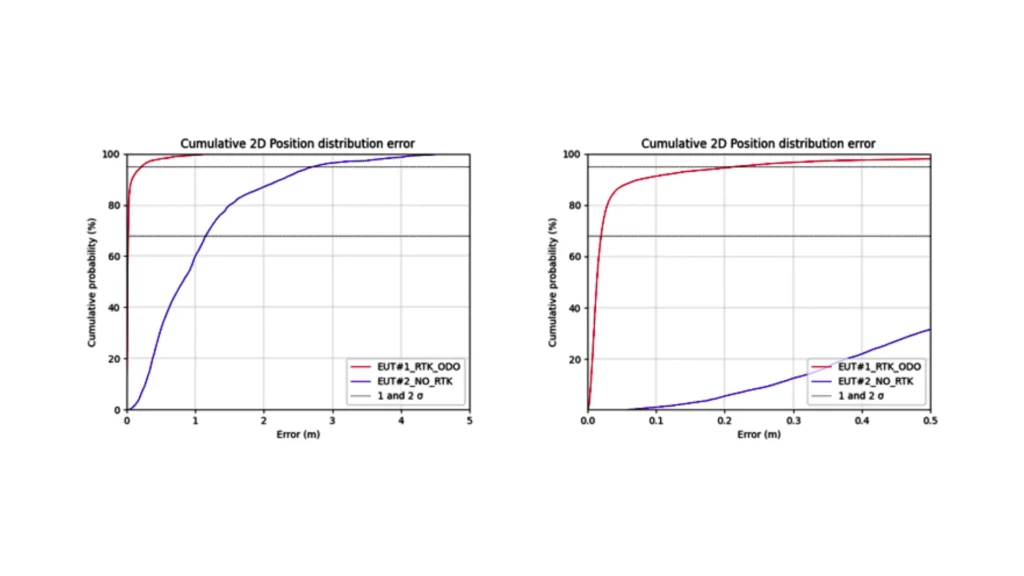
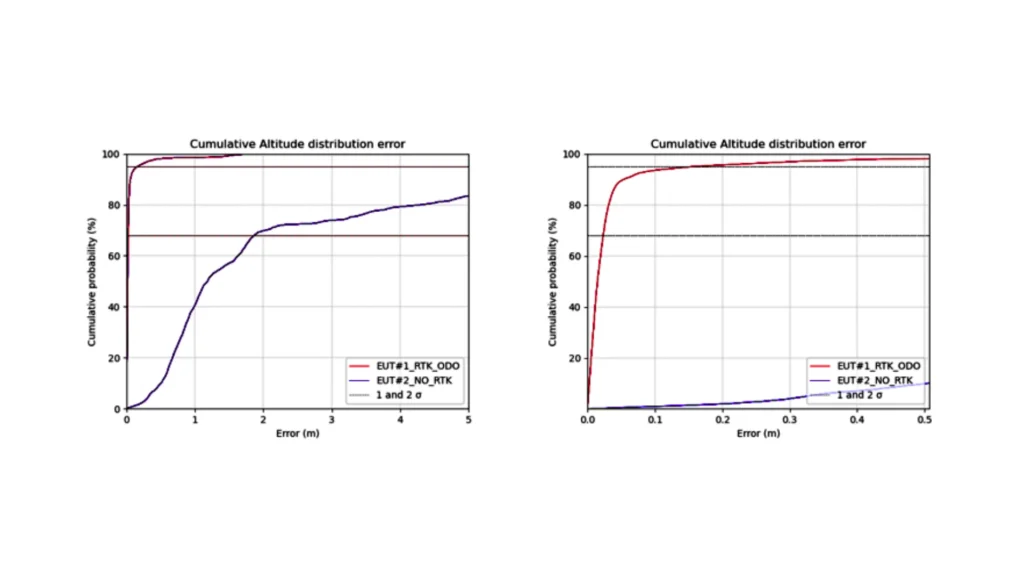
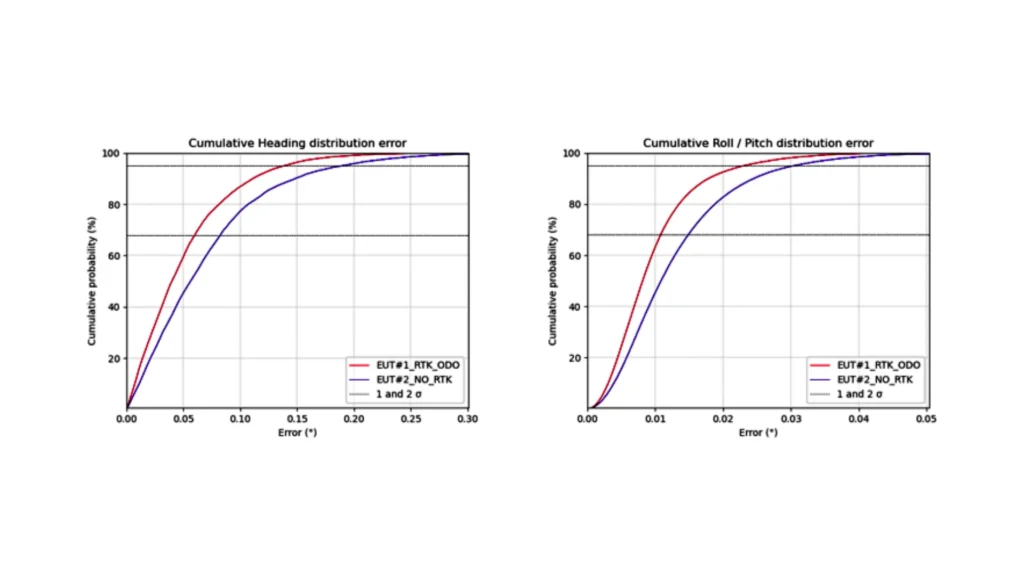
Despite the challenging conditions, the real time attitude and heading performance enables precise navigation, with better than 0.08° heading accuracy without RTK and better than 0.06° with RTK. Roll and pitch angles are also highly accurate (< 0.015° with or without RTK).
On the position side, the INS is able to cope with short GNSS outages, impacting very positively the 68th and 95th percentiles, compared to traditional GNSS technology.
The typical position performance specification cannot be met in such challenging environments. However, when analyzing open-sky and mid-urban GNSS environments, the system easily meets these specifications.
Nachbearbeitete Szenarien
Diese Szenarien bewerten die ultimative Leistung des Produkts, die mit der Qinertia-Nachbearbeitungssoftware im TC-gepoolten (Forward + Backward) Berechnungsmodus erreichbar ist, und vergleichen den Einfluss des Bewegungsprofils. Die für eine einzelne EUT (EUT #2) angezeigten Ergebnisse waren für beide Einheiten nahezu identisch.
| TC Automotive-Profil (Doppelantenne + Kilometerzähler) | TC-Flugzeugprofil (Einzelantenne) | |||
|---|---|---|---|---|
| Fehler | 68% | 95% | 68% | 95% |
| 2D-Position | 0.014m | 0.093m | 0.014m | 0.100m |
| Vertikale Position | 0.008m | 0.032m | 0.008m | 0.034m |
| Roll / Nickbewegung | 0.011° | 0.032° | 0.011° | 0.032° |
| Gierwinkel | 0.051° | 0.211° | 0.041° | 0.208° |
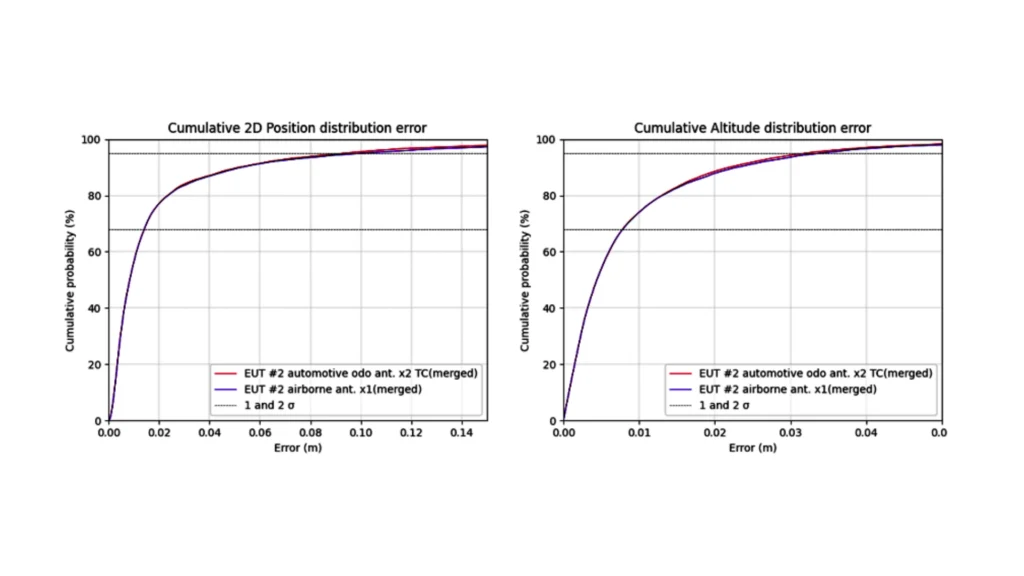
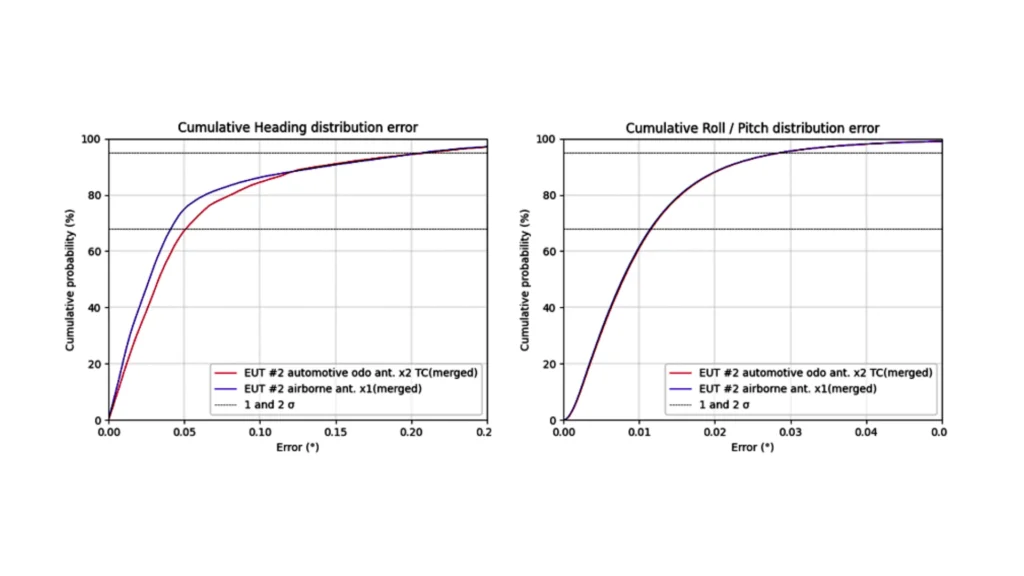
Die vorstehende Tabelle und die Diagramme zeigen, dass das Bewegungsprofil nur einen geringen Einfluss auf die Leistung bei der Nachbearbeitung hat.
Obwohl die GNSS-Umgebung sehr schwierig war, verhält sich das Produkt sehr gut und liefert äußerst präzise Ergebnisse. Was die Echtzeit betrifft, so führt die Beschränkung der Mission auf Freiflächen und mittelschwere städtische Umgebungen zu Ergebnissen, die besser sind als die Produktspezifikationen.
Fazit
Der Test und die anschließende Datenanalyse von Ekinox Micro und Quanta Micro unterstreichen ihre starken Fähigkeiten, Zuverlässigkeit und Genauigkeit. Diese Systeme zeigen eine außergewöhnlich gute Leistung sowohl im Einzel- als auch im Dual-Antennen-Modus (RTK GNSS-Empfänger), selbst in anspruchsvollen Umgebungen.
Ekinox Micro und Quanta Micro sind eine ausgezeichnete Wahl für Echtzeit-Anwendungen, die eine stabile und genaue Positions- und Lagebestimmung erfordern. Sie arbeiten effektiv selbst in anspruchsvollen urbanen Umgebungen, was ihre Robustheit unter Beweis stellt.
Darüber hinaus bietet die Qinertia Software von SBG Systems in Szenarien, in denen Echtzeit-Performance nicht entscheidend ist (wie z.B. LiDAR-Vermessung und Photogrammetrie), eine außergewöhnliche Nachbearbeitung, die die Leistung auf Zentimetergenauigkeit anhebt, selbst in anspruchsvollen GNSS-Umgebungen. Dies macht die Kombination aus INS und Qinertia zur perfekten Wahl für direkte Georeferenzierung und SLAM-Techniken.
Diese Studie bestätigt schlüssig, dass Quanta Micro und Ekinox Micro für verschiedene Anwendungen geeignet sind, einschließlich solcher mit strengen Anforderungen an Größe, Gewicht und Leistung.
- Die Quanta Micro wurde als OEM-Lösung konzipiert und lässt sich nahtlos in UAV-Vermessungs- und volumetrische Navigationsanwendungen integrieren.
- Mit seinem benutzerfreundlichen Design und seiner Robustheit (qualifiziert nach MIL-STD-461 und MIL-STD-1275) eignet sich das Ekinox Micro hervorragend für leichte Vermessungsanwendungen, läuft jedoch bei Navigationsanwendungen zur Geltung, bei denen Robustheit von entscheidender Bedeutung ist.
Für Vermessungsaufgaben, die flexiblere SWaP-C-Parameter und eine höhere Präzision über ein breites Spektrum an Bedingungen erfordern, bietet SBG Systems die Produkte Quanta Plus, Quanta Extra, Ekinox, Apogee und Navsight an. Diese Alternativen, die ebenfalls vollständig mit den Nachbearbeitungsfunktionen von Qinertia kompatibel sind, bieten ein höheres Leistungsniveau und stellen hervorragende Optionen für Anwendungen dar, die maximale Leistung erfordern.
Den PDF-Bericht herunterladen