Ekinox Micro 和 Quanta Micro 处于城市导航的前沿,我们已对它们进行了汽车测试。
它们是两个惯性导航系统,结合了基于战术 MEMS 的 IMU 和全功能 RTK GNSS 接收器,在令人惊叹的紧凑外形中提供无与伦比的性能。
专门为具有严格 SWaP 约束的应用量身定制,例如无人地面/空中/海上车辆、室内测绘甚至是无人机测绘。
这份综合性能评估文章基于 2022 年 7 月执行的一项详尽测试,旨在验证 Quanta Micro 在其商业推出前的功能。通过本报告,展示了系统的动态性能。
传感器在各种 GNSS 环境中进行了广泛测试,包括开阔天空、中等城市区域和城市峡谷。结果始终显示出卓越的数据质量。无论是 Quanta Micro 还是 Ekinox Micro,即使在充满挑战的场景下,其表现也都超出了指定的性能。
虽然规格通常基于行业标准场景(如预热阶段后的常规陆地条件),但测试包括了没有预热阶段的困难城市条件。
值得注意的是,Ekinox Micro 和 Quanta Micro 在此次测试中表现出色,在所有条件下都展现出杰出的性能。
先决条件
阅读本测试报告需要具备一定的惯性导航和后处理概念知识。我们的知识库将帮助您开启通往精彩惯性导航世界之旅。
缩写词
- CORS:连续运行参考站
- DUT:被测设备
- EUT:被测设备
- FOG:光纤陀螺仪
- GNSS:全球导航卫星系统(GPS + GLONASS + BEIDOU + GALILEO)
- IGN:法国国家地理研究所(法国官方地理机构)
- IMU:惯性测量单元
- INS:惯性导航系统
- LiDAR:光检测与测距
- MEMS:微机电系统
- 合并:使用 Qinertia 进行前向 + 后向后处理
- PPK:后处理运动学
- RGP:Réseau GNSS Permanent(法国国家 CORS 网络)
- RMS:均方根
- RTK:实时动态定位
- Std:标准差
- SWaP-C:尺寸、重量、功耗与成本
- TC:紧密耦合
- UAV:无人机
测试任务目标与技术规范
任务规划与执行
该测试于 2022 年 7 月 7 日在 SBG Systems 测试车上进行。在晴朗的天气条件下,进行了时长 115 分钟的驾驶,路线涵盖 SBG Systems 设施周边区域,包括:
- 在露天条件下连续运行45分钟。
- 在半密集的城市环境中连续运行35分钟。
- 在包括隧道在内的恶劣城市环境下,可连续运行35分钟。
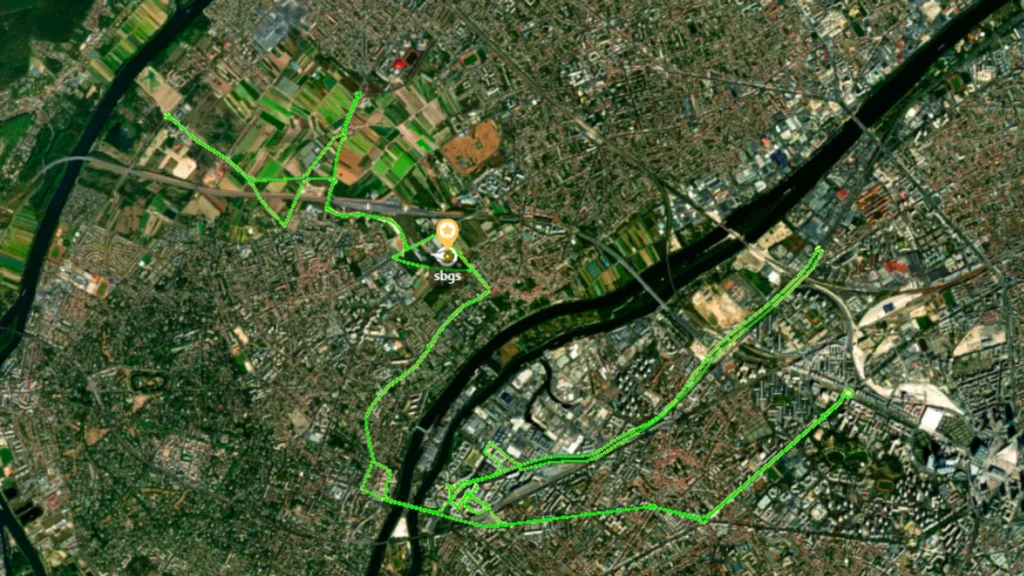
鉴于环境较为复杂,在任务规划时并未特别关注选择一天中卫星可见性较好的时段。
任务目标
此任务专门旨在展示 Quanta Micro 和 Ekinox Micro INS 在现实场景中的表现。这不仅使我们能够验证 INS 是否符合(甚至超过)其规格,还能展示它们即使在最困难的 GNSS 条件下也能表现出的杰出性能。
在任务期间,我们收集了用于测量 Quanta Micro 实时性能的数据;然后我们对相同的数据集进行了后处理 (PPK)。
这使我们能够全面了解 Quanta Micro INS 在汽车环境中的性能,并在较小程度上了解其他应用(这些是特定测试报告的主题)。
通过比较汽车和飞机运动剖面中的处理情况,展示了使用优化运动剖面的优势。
汽车测试系统
被测设备
| 姓名 | 描述 | 作业复习 | 序列号 | 固件版本 |
|---|---|---|---|---|
| EUT #1 | Quanta Micro | 1.1 | 000041817 | 4.1.5929-Dev |
| EUT #2 | Quanta Micro | 1.1 | 000041818 | 4.1.5929-Dev |
| 通过代理评估 | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-beta |
对于所有测试,安装参数(如偏移量、力臂等)均已事先通过CAD图纸或先前的校准结果确定。
请记住,尽管两个被测设备 (EUT) 都是 Quanta Micro,但本测试报告的内容完全适用于 Ekinox Micro:它是 Quanta Micro 的加固版本,其表现完全相同。一系列严密的内部比对证实了这一断言。
参考轨迹
用于评估性能误差的参考源是经过 Qinertia 处理的紧组合轨迹,其数据来自安装在车上的 SBG Systems Horizon IMU(基于光纤陀螺的极致性能)、Navsight-S 和 Pegasem 里程计以及 EUT。用于后处理的 Qinertia 版本为 3.2.881-stable。
| 姓名 | 描述 | 定位精度 | 姿态精度 | 航向精度 |
|---|---|---|---|---|
| Navsight Horizon | 基于FOGINS | 0.01米 (0.01米 @ 10秒) (0.05米 @ 60秒) | 0.004° (0.004° @ 10s) (0.005° @ 60s) | 0.008° (0.008° @ 10s) (0.010° @ 60s) |
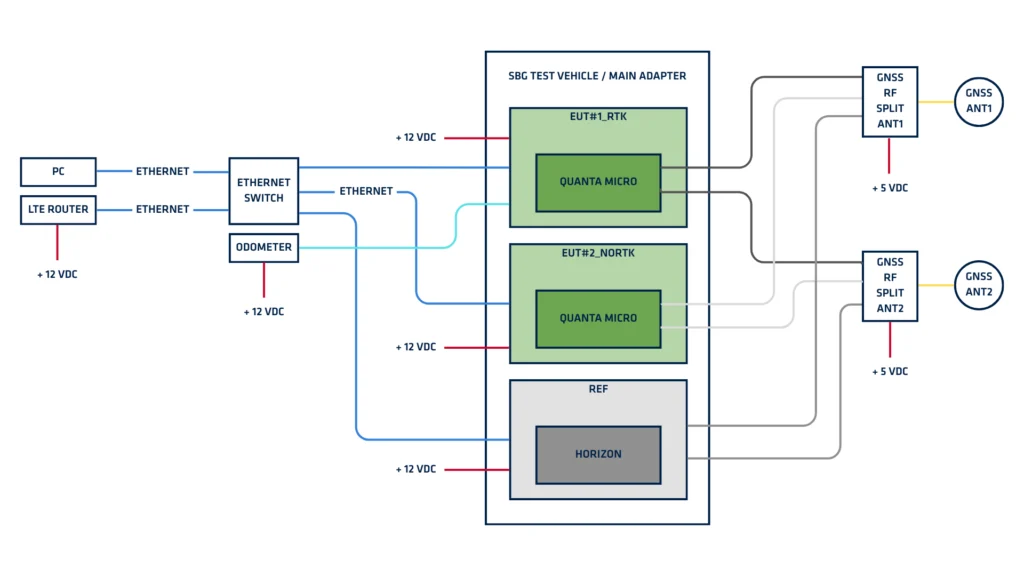
为 Navsight-S 提供信号的两根 VSP6037L GNSS 天线与 EUT 共享(参见测试设置图)。
根据事后数据分析,经后处理的Horizon轨迹的质量指标(位置和姿态标准差估计量)完全足以使其作为被测设备(EUT)的参考。
船上安装的三个INS 位置均已转换到同一基准点,以便进行直接比较。
基站
所有 PPK 和 RTK 操作均使用单一基准站进行,即安装在 SBG Systems 设施屋顶并接入法国 CORS 网络 (IGN RGP) 的 SBG 基准站。
SBGS 提供完整的 GNSS 星座跟踪(GPS + GLONASS + GALILEO + BEIDOU)。所有四个星座均用于实时 RTK 运行。
测试车辆
测试车辆为 SBG Systems 专用厢式货车,配备了如以下设置图所示的标准设备。
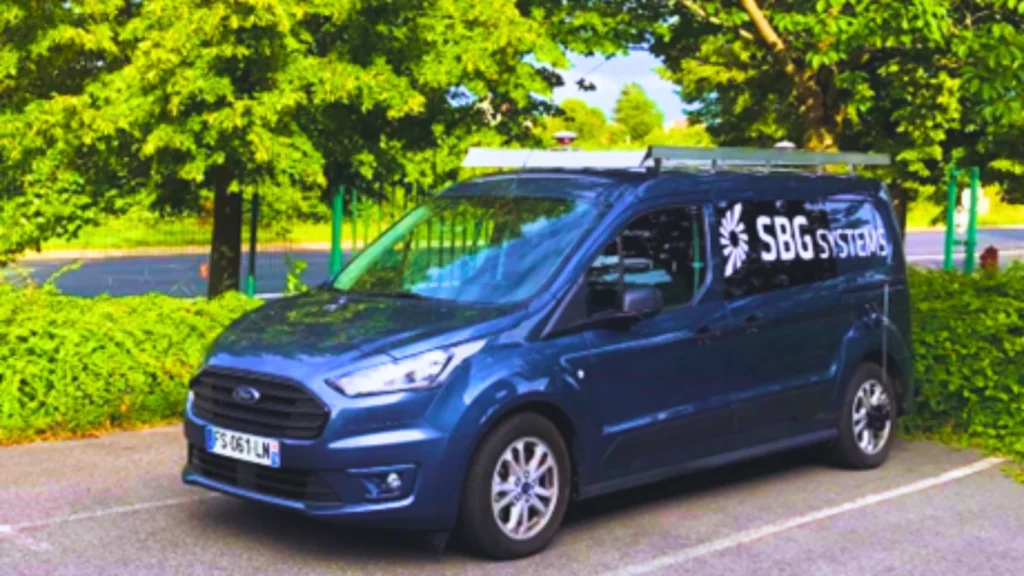
两个 GNSS 天线之间的基线约为 2 米,并且大部分安装参数都具有极高的已知精度。
EUT 配置
被测设备(EUT)为进行实时测量进行了如下配置:
- EUT1:具有全部 4 个星座、RTK 和里程计辅助的 GNSS。
- EUT2:具有全部 4 个星座、无 RTK、无里程计辅助的 GNSS。
汽车测试结果
汽车测试包括预热阶段,所有统计数据都在有意包含该阶段的情况下计算得出。
在大多数情况下,这种选择对多数数据都有负面影响,特别是对于在任务前 5-10 分钟内下降非常快的航向误差,其中高数值对标准差(std)和均方根(RMS)有显著影响。
此外,我们通过有意包含所有三个任务部分(开阔天空、中等和严苛的 GNSS 环境),计算了最能代表汽车特征的无 RTK、RTK 和 PPK 双天线统计数据。这种选择同样对多数数据产生了负面影响。
这两项选择使得数值看起来较为悲观。然而,它们表明 Quanta Micro 甚至在对准阶段刚结束时(即使无法预热)仍可使用并具有非常好的性能,同时也证明了 Quanta Micro 算法的稳健性,即使在比指定条件更严苛的测试环境中,它们也能够几乎满足产品性能规格。
实时场景
这些INS 能够实时工作,无论是否采用RTK校正,均可提供高频、低延迟的导航解决方案。下表和下图提供了两台被测设备(EUT)在以下条件下的详细实时测试结果。
- 汽车运动轨迹
- 受测设备 #1(RTK)采用里程计辅助,受测设备 #2(非RTK)不采用里程计辅助
- 带双天线 GNSS 航向输入
| EUT#1 (RTK + odo) | EUT#2 (无RTK,无里程计) | |||
|---|---|---|---|---|
| 错误 | 68% | 95% | 68% | 95% |
| 2D位置 | 0.021m | 0.246m | 1.155m | 2.734m |
| 垂直位置 | 0.023m | 0.157m | 1.865m | 7.329m |
| 横摇/纵摇 | 0.011° | 0.026° | 0.015° | 0.035° |
| 偏航 | 0.060° | 0.140° | 0.078° | 0.190° |
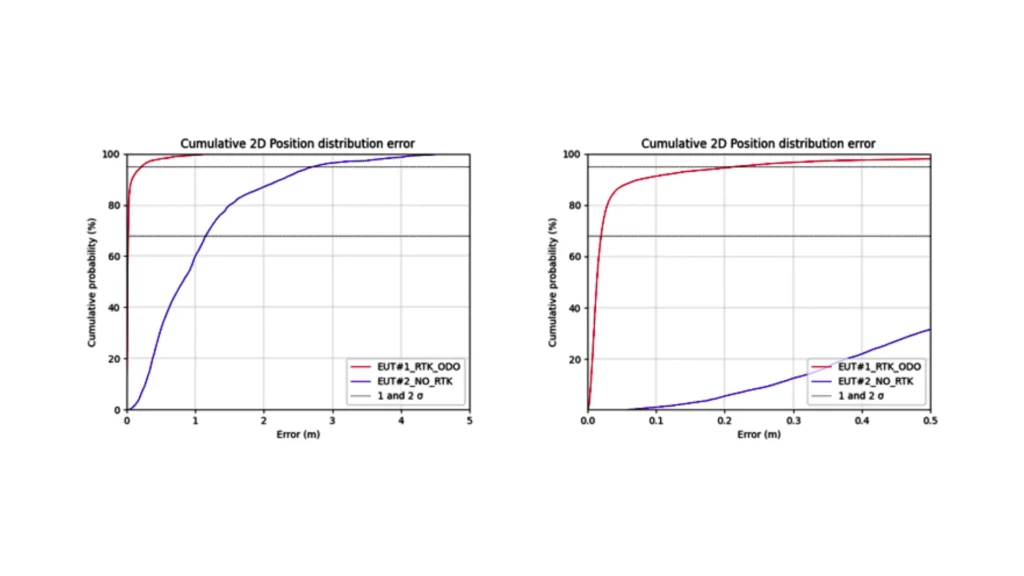
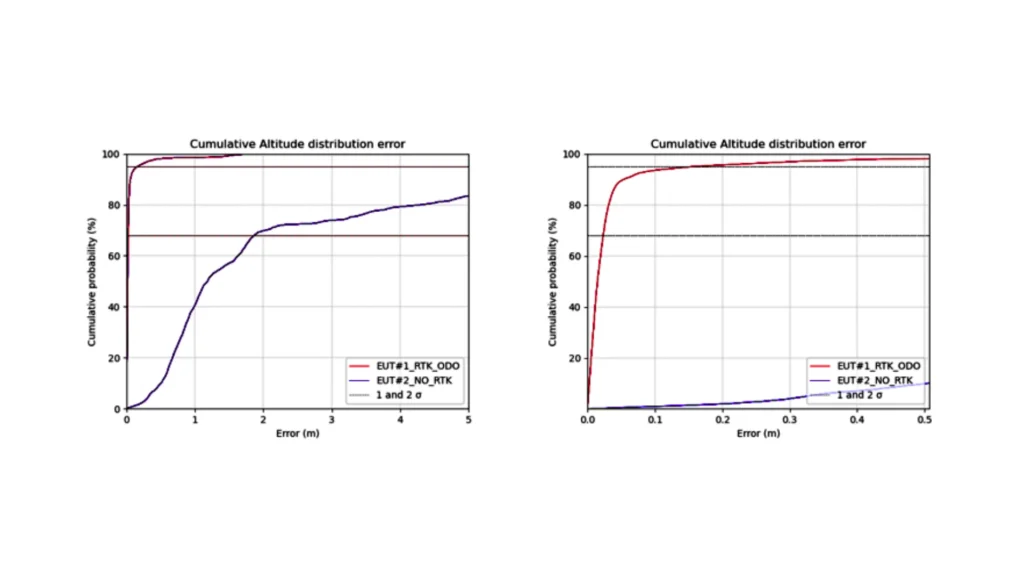
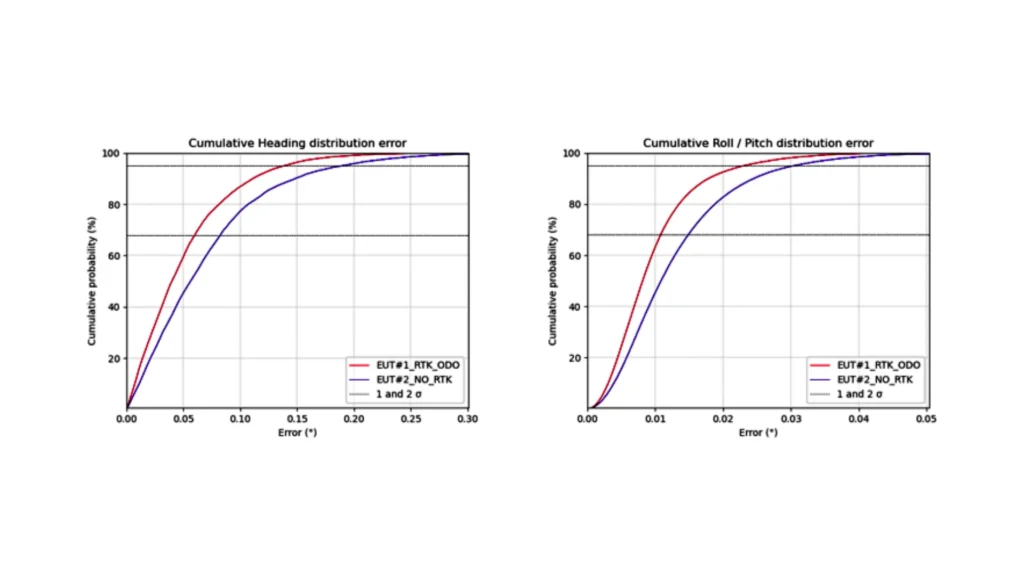
Despite the challenging conditions, the real time attitude and heading performance enables precise navigation, with better than 0.08° heading accuracy without RTK and better than 0.06° with RTK. Roll and pitch angles are also highly accurate (< 0.015° with or without RTK).
On the position side, the INS is able to cope with short GNSS outages, impacting very positively the 68th and 95th percentiles, compared to traditional GNSS technology.
The typical position performance specification cannot be met in such challenging environments. However, when analyzing open-sky and mid-urban GNSS environments, the system easily meets these specifications.
后处理场景
这些场景评估了产品在 TC 合并(前向 + 后向)计算模式下使用 Qinertia 后处理软件所能达到的极致性能,并比较了运动剖面的影响。单个 EUT(EUT #2)显示的结果表明,两个单元几乎完全相同。
| TC Automotive 产品简介 (双天线 + 里程表) | TC 飞机剖面图 (单天线) | |||
|---|---|---|---|---|
| 错误 | 68% | 95% | 68% | 95% |
| 2D位置 | 0.014m | 0.093m | 0.014m | 0.100m |
| 垂直位置 | 0.008m | 0.032m | 0.008m | 0.034m |
| 横摇/纵摇 | 0.011° | 0.032° | 0.011° | 0.032° |
| 偏航 | 0.051° | 0.211° | 0.041° | 0.208° |
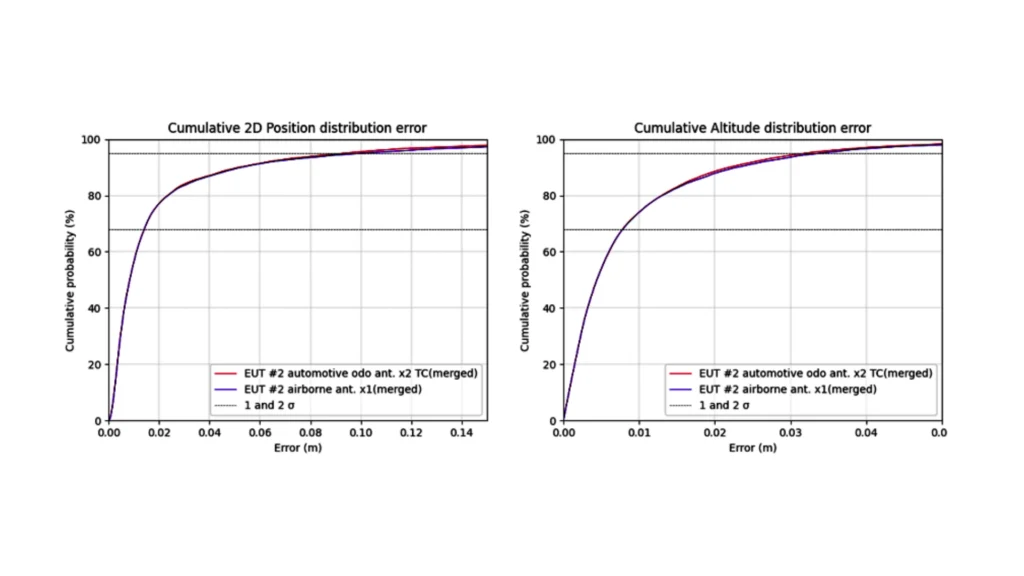
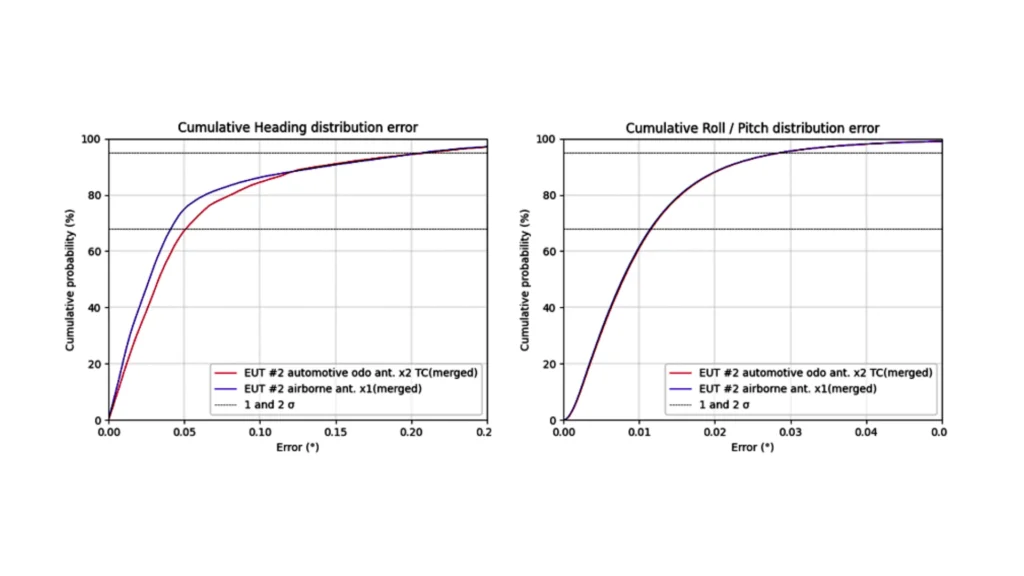
上表和图表显示,运动曲线对后处理性能的影响微乎其微。
尽管 GNSS 环境非常恶劣,但该产品表现依然十分出色,并产出了极高精度的结果。至于实时性能,将任务限制在开阔天空和中等城市环境中,可带来优于产品规格的结果。
结论
Ekinox Micro 和 Quanta Micro 的测试及后续数据分析突显了其强大的能力、可靠性和精度。这些系统在单天线和双天线模式(RTK GNSS 接收机)下均表现出色,即使在严苛环境中也是如此。
Ekinox Micro 和 Quanta Micro 是需要稳定精确的定位和姿态确定的实时应用的绝佳选择。即使在严苛的城市环境中,它们也能有效工作,展现了其强大的鲁棒性。
此外,在实时性能不关键的场景(例如激光雷达测量和摄影测量)中,SBG Systems 的 Qinertia 软件提供卓越的后处理能力,即使在具有挑战性的 GNSS 环境中也能将性能提升至厘米级精度。这使得 INS 和 Qinertia 的结合成为直接地理参考和 SLAM 技术的完美选择。
这项研究最终证实,Quanta Micro 和 Ekinox Micro 适用于各种应用,包括那些对尺寸、重量和性能有严格要求的应用。
- 作为 OEM 解决方案设计的 Quanta Micro,可无缝集成到 无人机测绘和体积导航应用中。
- 凭借其用户友好的设计和坚固性(通过 MIL-STD-461 和 MIL-STD-1275 认证),Ekinox Micro 适合轻型测量应用,但在坚固性至关重要的导航应用中更能大显身手。
对于需要更灵活的 SWaP-C 参数以及在广泛条件下实现更高精度的测量任务,SBG Systems 提供了 Quanta Plus、Quanta Extra、Ekinox、Apogee 和 Navsight 产品。这些替代方案同样完全兼容 Qinertia 的后处理功能,可提供更高的性能水平,是追求极致性能应用的绝佳选择。
下载PDF报告