L'Ekinox Micro et le Quanta Micro se positionnent à l'avant-garde de la navigation urbaine, et nous les avons soumis à des tests rigoureux en conditions automobiles.
Il s'agit de deux Inertial Navigation Systems combinant une IMU MEMS tactique et des récepteurs GNSS RTK complets pour offrir des performances sans équivalent dans un format remarquablement compact.
Spécialement conçus pour les applications soumises à de fortes contraintes SWaP, telles que les véhicules terrestres, aériens et marins sans pilote, la cartographie intérieure ou encore les levés par drone.
Cet article complet d'évaluation des performances s'appuie sur un test exhaustif réalisé en juillet 2022 afin de valider les capacités du Quanta Micro en amont de sa commercialisation. Ce rapport démontre les performances dynamiques des systèmes.
Les capteurs ont été testés de manière intensive dans divers environnements GNSS, incluant des zones à ciel ouvert, des zones urbaines denses et des canyons urbains. Les résultats ont systématiquement attesté d'une qualité de données exceptionnelle. Le Quanta Micro et l'Ekinox Micro ont tous deux dépassé les performances spécifiées, même dans des scénarios complexes.
Alors que les spécifications reposent généralement sur des scénarios standards de l'industrie, tels que des conditions de circulation routière normale après une phase de préchauffage, le test a intégré des conditions urbaines difficiles sans phase de préchauffage.
Fait remarquable, l'Ekinox Micro et le Quanta Micro ont brillamment réussi ce test, confirmant des performances hors pair en toutes circonstances.
Prérequis
La lecture de ces rapports de test nécessite des connaissances en matière de navigation inertielle et de concepts de post-traitement. Notre base de connaissances vous aidera à faire vos premiers pas dans le monde fascinant de la navigation inertielle.
Acronymes
- CORS : Stations de référence à fonctionnement continu
- DUT : Dispositif testé
- EUT : Équipement testé
- FOG : Gyromètre à fibre optique
- GNSS : Global Navigation Satellite Systems (GPS + GLONASS + BEIDOU + GALILEO)
- IGN : Institut Géographique National
- IMU : Unité de Mesure Inertielle
- INS : Système de navigation inertielle
- LiDAR : Télédétection et mesure par laser
- MEMS : Système micro-électro-mécanique
- Fusionné : Post-traitement en marche avant + marche arrière à l'aide de Qinertia
- PPK : Cinématique post-traitée
- RGP : Réseau GNSS Permanent
- RMS : Moyenne quadratique
- RTK : Cinématique en temps réel
- Std : Écart-type
- SWaP-C : Taille, poids, consommation et coût
- TC : Couplage fort
- UAV : Véhicule aérien sans pilote
Objectifs et spécifications de la mission d'essai
Planification et exécution de la mission
Le test a été mené à bord du véhicule d'essai de SBG Systems le 7 juillet 2022. Il s'est agi d'un trajet de 115 minutes, dans des conditions météorologiques clémentes, dans les environs des installations de SBG Systems incluant :
- 45 minutes d'opérations continues en conditions de ciel ouvert.
- 35 minutes d'opérations continues en environnement urbain semi-dense.
- 35 minutes d'opérations continues en environnement urbain difficile, y compris les tunnels.
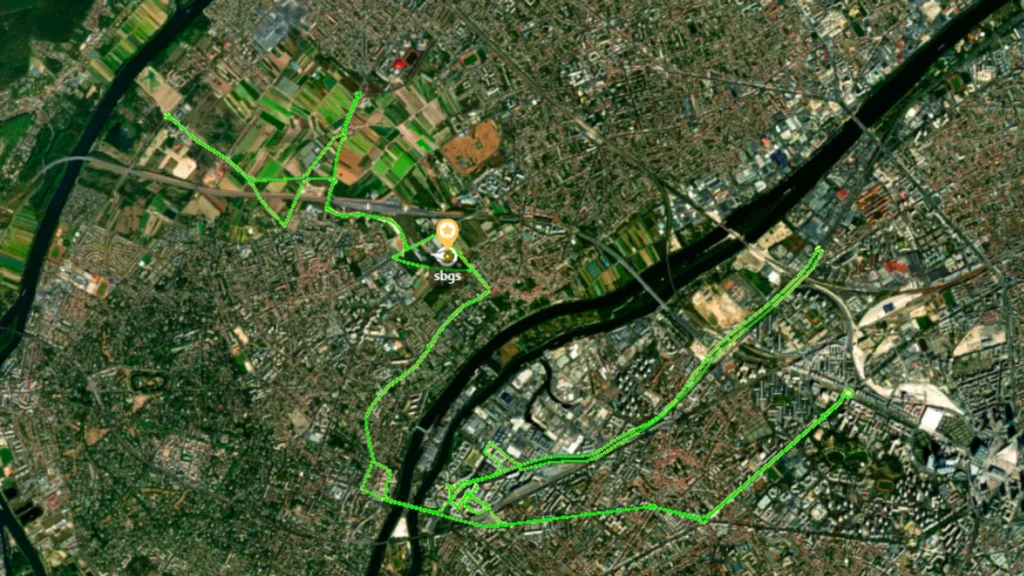
Compte tenu de la complexité de l'environnement, aucun soin particulier n'a été accordé à la planification de la mission pour sélectionner un moment favorable de la journée en matière de visibilité des satellites.
Objectifs de la mission
Cette mission a été spécialement conçue pour démontrer le comportement des centrales inertielles Quanta Micro et Ekinox Micro dans un scénario réel. Cela nous a permis de valider que les centrales inertielles respectent (et dépassent) leurs spécifications, mais aussi de démontrer leurs performances exceptionnelles, même dans les conditions GNSS les plus difficiles.
Au cours de la mission, nous avons collecté des données mesurant les performances en temps réel du Quanta Micro, puis nous avons effectué le post-traitement de ces mêmes jeux de données (PPK).
Cela nous permet de fournir une vue d'ensemble des performances de la centrale inertielle Quanta Micro dans un environnement automobile, et dans une moindre mesure pour d'autres applications (qui font l'objet de rapports de test spécifiques).
L'avantage d'utiliser des profils de mouvement optimisés est démontré en comparant le traitement dans les profils de mouvement automobile et avion.
Configuration des essais automobiles
Équipement testé
| Nom | Description | Révision matérielle | Numéro de série | Version du micrologiciel |
|---|---|---|---|---|
| EUT #1 | Quanta Micro | 1.1 | 000041817 | 4.1.5929-Dev |
| EUT #2 | Quanta Micro | 1.1 | 000041818 | 4.1.5929-Dev |
| Évalué par proxy | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-beta |
Pour tous les tests, les paramètres d'installation (désalignements, bras de levier, etc.) étaient connus a priori, soit grâce à des plans CAO, soit à partir d'étalonnages précédents.
Gardez à l'esprit que bien que les deux EUT soient le Quanta Micro, le contenu de ce rapport de test est entièrement applicable à l'Ekinox Micro : il s'agit d'une version durcie du Quanta Micro qui se comporte exactement de la même manière. Une série de comparaisons internes minutieuses a confirmé cette affirmation.
Trajectoire de référence
La source de référence utilisée pour évaluer les erreurs de performance est une trajectoire couplée serrée post-traitée via Qinertia, avec des données provenant de l'IMU Horizon de SBG Systems (performance ultime basée sur FOG), du Navsight-S et de l'odomètre Pegasem installés à bord du véhicule avec l'EUT. La version de Qinertia utilisée pour le post-traitement était la 3.2.881-stable.
| Nom | Description | Précision de position | Précision d'attitude | Précision de cap |
|---|---|---|---|---|
| Navsight Horizon | INS à technologie FOG | 0,01 m (0,01 m à 10s) (0,05 m à 60s) | 0,004° (0,004° à 10s) (0,005° à 60s) | 0,008° (0,008° à 10s) (0,010° à 60s) |
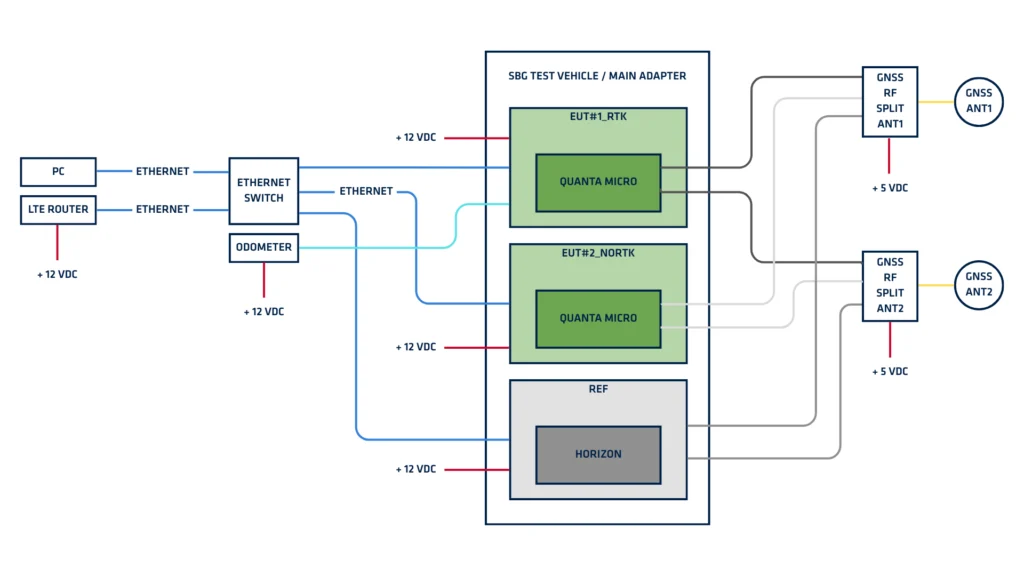
Les deux antennes GNSS VSP6037L alimentant le Navsight-S sont partagées avec l'EUT (voir le schéma de configuration du test).
À partir de l'analyse des données a posteriori, les indicateurs de qualité (estimateurs d'écart-type de la position et de l'attitude) de la trajectoire post-traitée de l'Horizon permettent pleinement d'utiliser cette dernière comme référence par rapport à l'EUT.
Chacune des trois positions INS installées à bord a été ramenée à un point commun afin de permettre des comparaisons directes.
Station de base
Toutes les opérations PPK et RTK ont été réalisées à l'aide d'une station unique, la station de SBG installée sur le toit des installations de SBG Systems et intégrée au RGP de l'IGN, le réseau CORS français.
SBGS assure le suivi complet des constellations GNSS (GPS + GLONASS + GALILEO + BEIDOU). Les quatre constellations ont été utilisées pour les opérations RTK en temps réel.
Véhicule de test
Le véhicule d'essai était une camionnette dédiée de SBG Systems, équipée de notre matériel standard tel que présenté dans le schéma de configuration suivant.
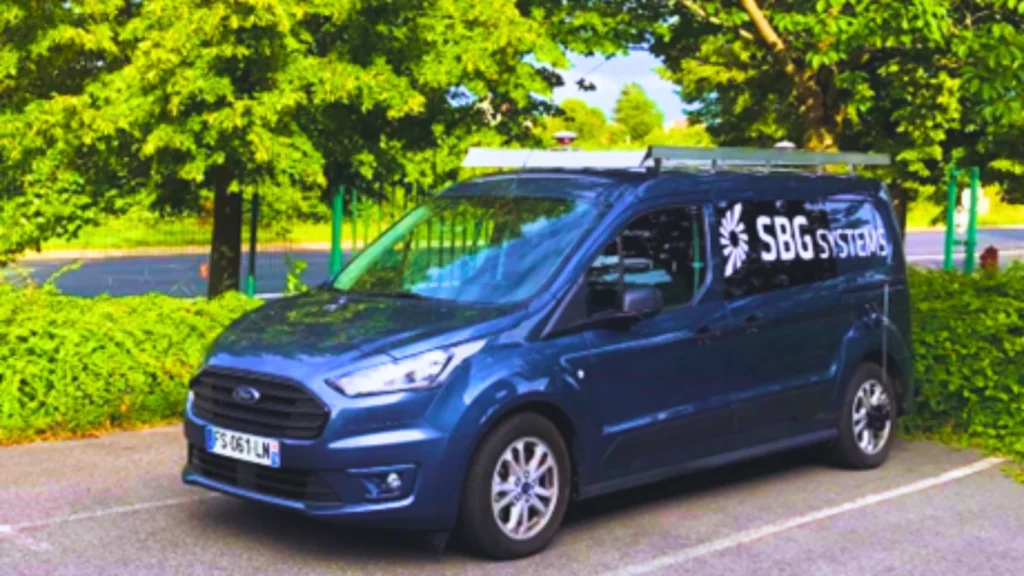
La ligne de base entre les deux antennes GNSS est d'environ 2 m et la plupart des paramètres d'installation sont connus avec une précision particulièrement bonne.
Configuration de l'EUT
L'équipement testé (EUT) a été configuré comme suit pour les mesures en temps réel :
- EUT1 : GNSS avec les 4 constellations, RTK et aide odométrique.
- EUT2 : GNSS avec les 4 constellations, sans RTK, sans aide odométrique.
Résultats des tests automobiles
Les tests automobiles incluent une phase de préchauffage, et toutes les statistiques ont été calculées en l'intégrant délibérément.
Ce choix a dans la plupart des cas un impact négatif sur la plupart des chiffres, en particulier pour les erreurs de cap qui diminuent très rapidement dans les 5 à 10 premières minutes de la mission et où des valeurs élevées ont un impact significatif sur l'écart-type et le RMS.
De plus, nous avons calculé les statistiques sans RTK, avec RTK et PPK en double antenne, qui représentent le mieux les profils automobiles, en incluant intentionnellement les trois parties de la mission : environnements GNSS à ciel ouvert, moyens et difficiles. Ce choix a également un impact négatif sur la plupart des chiffres.
Ces deux choix donnent une impression pessimiste des valeurs. Cependant, ils démontrent que le Quanta Micro reste utilisable avec de très bonnes performances dès la sortie de la phase d'alignement (même si aucun préchauffage n'est possible) et prouvent la robustesse des algorithmes du Quanta Micro, capables de respecter presque les spécifications de performance du produit, même dans un environnement de test beaucoup plus exigeant que prévu.
Scénarios en temps réel
Ces INS sont capables de fonctionner en temps réel, fournissant une solution de navigation à haute fréquence et faible latence, avec ou sans corrections RTK. Les tableaux et figures ci-dessous présentent les résultats détaillés en temps réel pour les deux EUT dans les conditions suivantes.
- profil de mouvement automobile
- aide odométrique pour l'EUT n° 1 (RTK), pas d'aide odométrique pour l'EUT n° 2 (sans RTK)
- avec entrée de cap GNSS à double antenne
| EUT n°1 (RTK + odo) | EUT n°2 (sans RTK, sans odo) | |||
|---|---|---|---|---|
| Erreur | 68% | 95% | 68% | 95% |
| Position 2D | 0.021m | 0.246m | 1.155m | 2.734m |
| Position verticale | 0.023m | 0.157m | 1.865m | 7.329m |
| Roulis / Tangage | 0.011° | 0.026° | 0.015° | 0.035° |
| Lacet | 0.060° | 0.140° | 0.078° | 0.190° |
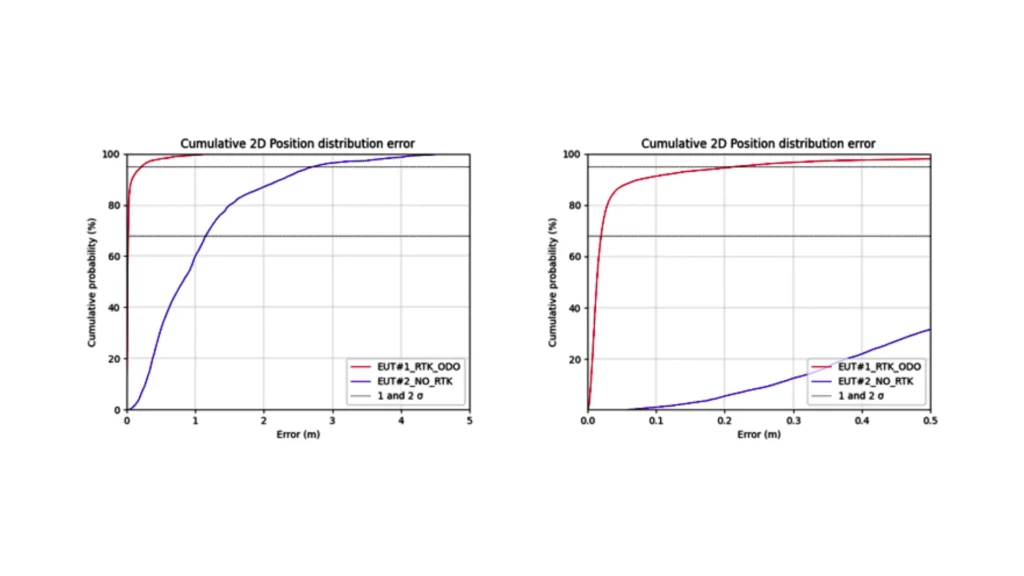
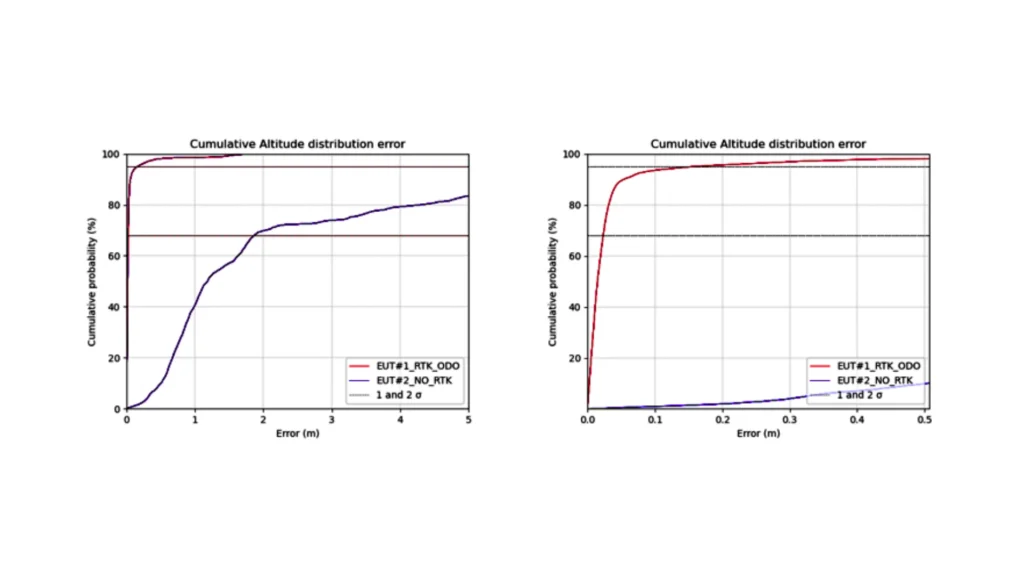
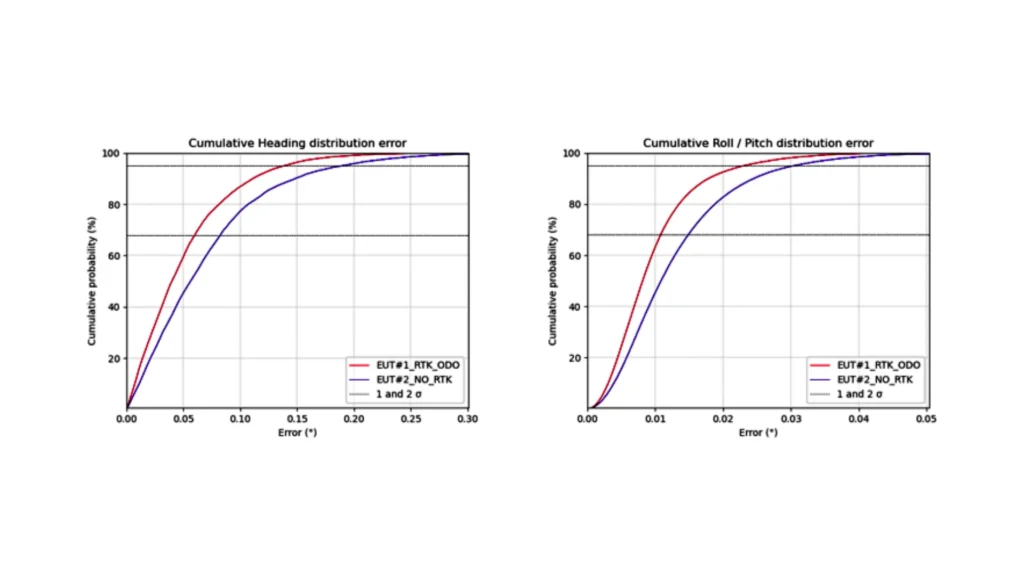
Despite the challenging conditions, the real time attitude and heading performance enables precise navigation, with better than 0.08° heading accuracy without RTK and better than 0.06° with RTK. Roll and pitch angles are also highly accurate (< 0.015° with or without RTK).
On the position side, the INS is able to cope with short GNSS outages, impacting very positively the 68th and 95th percentiles, compared to traditional GNSS technology.
The typical position performance specification cannot be met in such challenging environments. However, when analyzing open-sky and mid-urban GNSS environments, the system easily meets these specifications.
Scénarios post-traités
Ces scénarios évaluent les performances ultimes du produit réalisables avec le logiciel de post-traitement Qinertia en mode de calcul fusionné TC (marche avant + marche arrière) et comparent l'influence du profil de mouvement. Les résultats, affichés pour un seul EUT (EUT n°2), étaient presque identiques pour les deux unités.
| Profil automobile TC (antenne double + odo) | Profil avion TC (antenne simple | |||
|---|---|---|---|---|
| Erreur | 68% | 95% | 68% | 95% |
| Position 2D | 0.014m | 0.093m | 0.014m | 0.100m |
| Position verticale | 0.008m | 0.032m | 0.008m | 0.034m |
| Roulis / Tangage | 0.011° | 0.032° | 0.011° | 0.032° |
| Lacet | 0.051° | 0.211° | 0.041° | 0.208° |
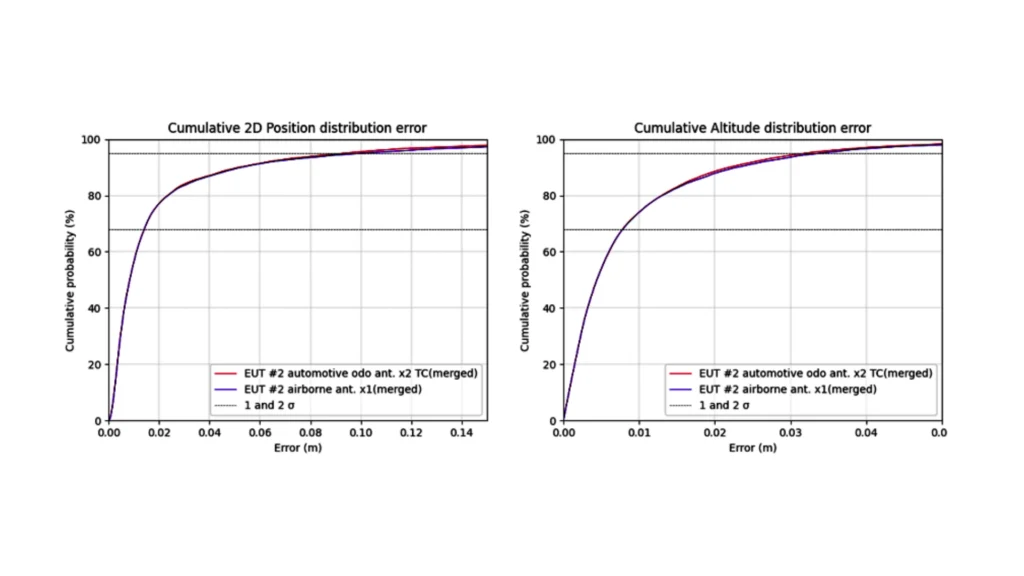
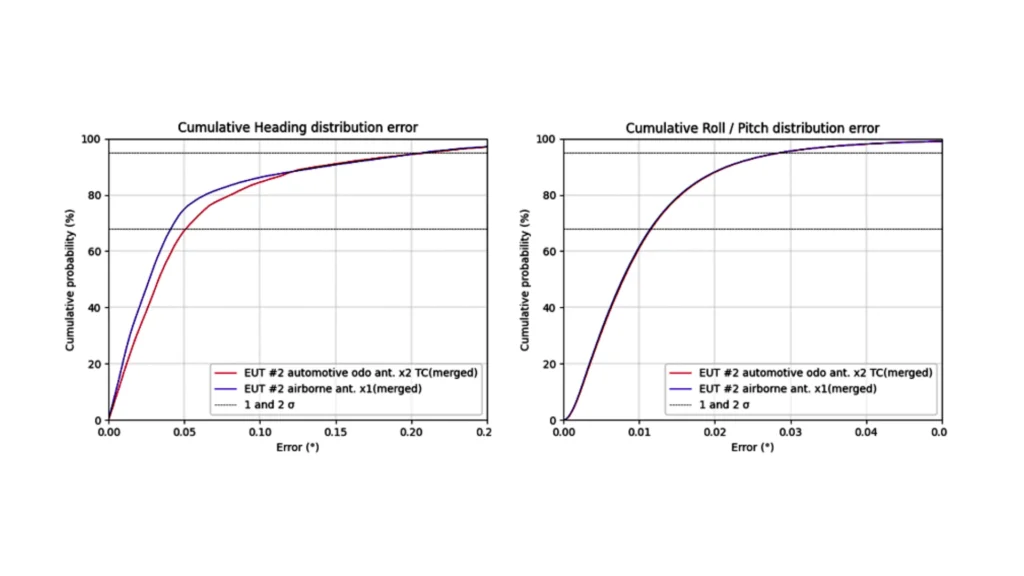
Le tableau et les graphiques précédents montrent que le profil de mouvement a une influence minime sur les performances du post-traitement.
Bien que l'environnement GNSS ait été très difficile, le produit se comporte très bien et produit des résultats d'une grande précision. En temps réel, limiter la mission à un ciel ouvert et à un environnement urbain moyen conduit à des résultats supérieurs aux spécifications du produit.
Conclusion
Les essais et l'analyse des données subséquente des Ekinox Micro et Quanta Micro mettent en évidence leurs solides capacités, leur fiabilité et leur précision. Ces systèmes offrent des performances exceptionnelles en modes antenne simple et double (récepteurs GNSS RTK), même dans des environnements difficiles.
Les Ekinox Micro et Quanta Micro sont d'excellents choix pour les applications en temps réel qui exigent un positionnement et une détermination d'attitude stables et précis. Ils fonctionnent efficacement même dans des environnements urbains exigeants, démontrant ainsi leur robustesse.
De plus, dans les scénarios où la performance en temps réel n'est pas cruciale (tels que le relevé LiDAR et la photogrammétrie), le logiciel Qinertia de SBG Systems offre un post-traitement exceptionnel, portant les performances à une précision centimétrique même dans des environnements GNSS difficiles. Cela fait de la combinaison de l'INS et de Qinertia le choix parfait pour le géoréférencement direct et les techniques SLAM.
Cette étude valide de manière concluante que les Quanta Micro et Ekinox Micro conviennent à diverses applications, y compris celles soumises à des contraintes strictes de taille, de poids et de performance.
- Conçu comme une solution OEM, le Quanta Micro s'intègre parfaitement dans les applications de cartographie par drone et de navigation volumétrique.
- Grâce à sa conception ergonomique et à sa robustesse (qualifiée selon les normes MIL-STD-461 et MIL-STD-1275), l'Ekinox Micro convient aux applications de relevés légers, mais donne le meilleur d'elle-même dans les applications de navigation où la robustesse est primordiale.
Pour les tâches d'arpentage qui exigent des paramètres SWaP-C plus flexibles et une plus grande précision dans un large spectre de conditions, SBG Systems propose les produits Quanta Plus, Quanta Extra, Ekinox, Apogee et Navsight. Ces alternatives, également entièrement compatibles avec les capacités de post-traitement de Qinertia, offrent des niveaux de performance accrus et constituent d'excellentes options pour les applications nécessitant des performances maximales.
Télécharger le rapport PDF