O Ekinox Micro e o Quanta Micro estão na vanguarda da navegação urbana, e nós os submetemos a testes automotivos.
Eles são dois Sistemas de Navegação Inercial, combinando IMU baseada em MEMS tático e receptores GNSS RTK completos para entregar desempenho incomparável em um formato surpreendentemente compacto.
Especialmente adaptados para aplicações com restrições rígidas de SWaP, como veículos terrestres/aéreos/marítimos não tripulados, mapeamento interno e até mesmo levantamento topográfico por UAV.
Este artigo abrangente de avaliação de desempenho é baseado em um teste exaustivo executado em julho de 2022 para validar as capacidades do Quanta Micro em antecipação à sua introdução comercial. Por meio deste relatório, o desempenho dinâmico dos sistemas é demonstrado.
Os sensores foram testados extensivamente em vários ambientes GNSS, incluindo céu aberto, áreas urbanas médias e cânions urbanos. Os resultados mostraram consistentemente uma qualidade de dados excepcional. Tanto o Quanta Micro quanto o Ekinox Micro superaram seu desempenho especificado, mesmo em cenários desafiadores.
Embora as especificações sejam geralmente baseadas no cenário padrão da indústria, como condições normais de terra após uma fase de aquecimento, o teste incluiu condições urbanas difíceis sem uma fase de aquecimento.
Notavelmente, o Ekinox Micro e o Quanta Micro se destacaram neste teste, demonstrando desempenho excepcional em todas as condições.
Pré-requisito
A leitura destes relatórios de teste exige um certo nível de conhecimento sobre os conceitos de navegação inercial e pós-processamento. Nossa base de conhecimento ajudará você a iniciar sua jornada no maravilhoso mundo da navegação inercial.
Acrônimos
- CORS: Estações de Referência em Operação Contínua
- DUT: Dispositivo em teste
- EUT: Equipamento sob teste
- FOG: Giroscópio de fibra óptica
- GNSS: Sistemas Globais de Navegação por Satélite (GPS + GLONASS + BEIDOU + GALILEO)
- IGN: Instituto Geográfico Nacional (agência geográfica oficial da França)
- IMU: Unidade de Medição Inercial
- INS: Sistema de Navegação Inercial (Inertial Navigation System)
- LiDAR: Detecção e Medição de Distância por Luz
- MEMS: Sistema Micro Eletro-Mecânico
- Mesclado: Pós-processamento direto + reverso usando o Qinertia
- PPK: Cinemática pós-processada
- RGP: Réseau GNSS Permanent (rede francesa de CORS nacional)
- RMS: Valor quadrático médio
- RTK: Cinemática em Tempo Real
- Std: Desvio-padrão
- SWaP-C: Tamanho, Peso e Potência – Custo
- TC: Acoplamento estreito
- UAV: Veículo Aéreo Não Tripulado
Objetivos e especificações da missão de teste
Planejamento e execução de missões
O teste foi conduzido a bordo do veículo de teste da SBG Systems em 7 de julho de 2022. Foi um trajeto de 115 minutos, sob condições meteorológicas claras, nas proximidades das instalações da SBG Systems, incluindo:
- 45 minutos de operações ininterruptas ao ar livre.
- 35 minutos de operação ininterrupta em ambiente urbano semidenso.
- 35 minutos de operação ininterrupta em ambiente urbano adverso, incluindo túneis.
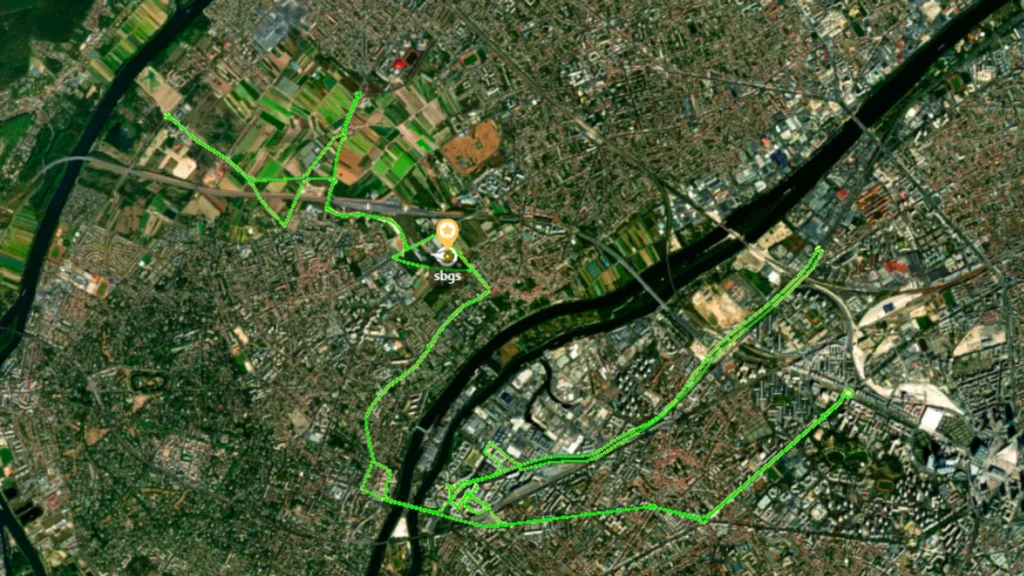
Considerando a complexidade do ambiente, não foi dada atenção especial ao planejamento da missão para selecionar um horário do dia favorável no que diz respeito à visibilidade dos satélites.
Objetivos da missão
Esta missão foi projetada especificamente para demonstrar como o Quanta Micro e o Ekinox Micro INS se comportam em um cenário do mundo real. Isso nos permitiu validar se o INS atende (e supera) suas especificações, além de demonstrar seu desempenho excepcional mesmo sob as condições de GNSS mais difíceis.
Durante a missão, coletamos dados medindo o desempenho em tempo real do Quanta Micro; em seguida, realizamos o pós-processamento dos mesmos conjuntos de dados (PPK).
Isso nos permite fornecer uma visão completa do desempenho do Quanta Micro INS em um ambiente automotivo e, em menor escala, em outras aplicações (que são objeto de relatórios de testes específicos).
A vantagem de usar perfis de movimento otimizados é demonstrada comparando o processamento nos perfis de movimento automotivo e de aeronave.
Configuração de testes automotivos
Equipamento Sob Teste
| Nome | Descrição | Revisão da lição de casa | Número de série | Versão do firmware |
|---|---|---|---|---|
| EUT nº 1 | Quanta Micro | 1.1 | 000041817 | 4.1.5929-Dev |
| EUT nº 2 | Quanta Micro | 1.1 | 000041818 | 4.1.5929-Dev |
| Avaliado por procuração | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-beta |
Para todos os testes, os parâmetros de instalação (desalinhamentos, braço de alavanca etc.) eram conhecidos a priori, seja a partir de desenhos CAD, seja de calibrações anteriores.
Lembre-se de que, embora ambos os EUT sejam o Quanta Micro, o conteúdo deste relatório de teste é totalmente aplicável ao Ekinox Micro: ele é uma versão robusta do Quanta Micro e se comporta exatamente da mesma maneira. Uma série de comparações internas meticulosas confirmou essa afirmação.
Trajetória de referência
A fonte de referência usada para avaliar os erros de desempenho é uma trajetória acoplada rigidamente processada pelo Qinertia com dados provenientes da IMU Horizon da SBG Systems (desempenho máximo baseado em FOG), Navsight-S e odômetro Pegasem instalados a bordo do veículo junto com o EUT. A versão do Qinertia usada para o pós-processamento foi a 3.2.881-stable.
| Nome | Descrição | Precisão de posicionamento | Precisão da atitude | Precisão da direção |
|---|---|---|---|---|
| Navsight Horizon | Baseado em FOG INS | 0,01 m (0,01 m aos 10 s) (0,05 m aos 60 s) | 0,004° (0,004° em 10 s) (0,005° em 60 s) | 0,008° (0,008° em 10 s) (0,010° em 60 s) |
As duas antenas GNSS VSP6037L que alimentam o Navsight-S são compartilhadas com o EUT (consulte o diagrama de configuração do teste).
A partir da análise a posteriori dos dados, os indicadores de qualidade (estimadores do desvio padrão de posição e atitude) da trajetória do Horizon pós-processada permitem plenamente que esta seja utilizada como referência em relação ao EUT.
Cada uma das três posições do sistema “ INS ” instaladas a bordo foi transferida para um ponto comum, a fim de permitir comparações diretas.
Estação base
Todas as operações de PPK e RTK foram realizadas utilizando uma única base, a estação da SBG Systems, que está instalada no telhado das instalações da SBG Systems e integrada à RGP do IGN, a rede CORS francesa.
A SBG Systems fornece rastreamento completo de constelações GNSS (GPS + GLONASS + GALILEO + BEIDOU). Todas as quatro constelações foram utilizadas para operações RTK em tempo real.
Veículo de teste
O veículo de teste foi uma van dedicada da SBG Systems, equipada com nossos equipamentos padrão, conforme apresentado no seguinte diagrama de configuração.
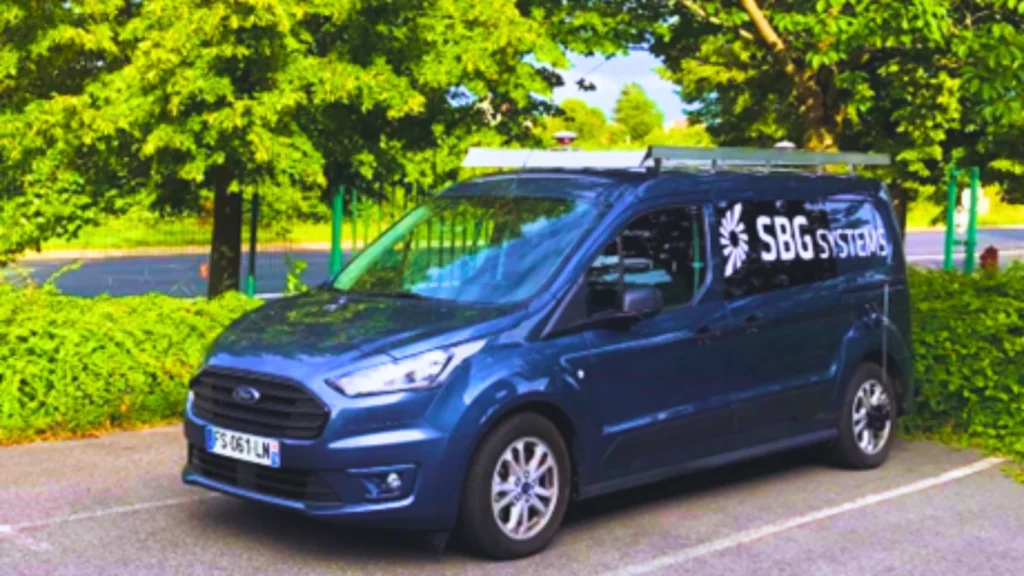
A linha de base entre ambas as antenas GNSS é de aproximadamente 2 m e a maioria dos parâmetros de instalação é conhecida com precisão particularmente alta.
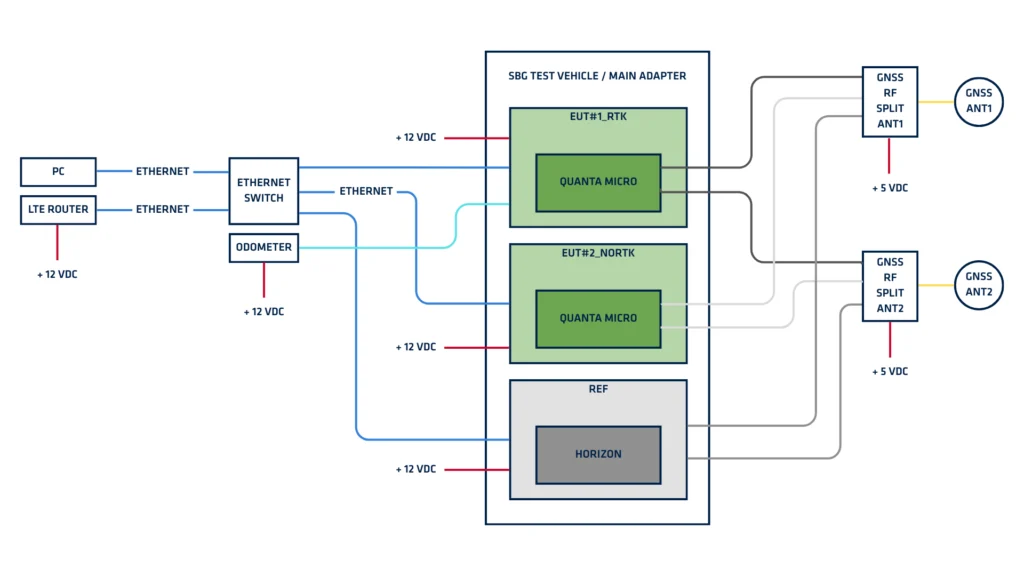
Configuração do EUT
O Equipamento sob teste (EUT) foi configurado da seguinte forma para medições em tempo real:
- EUT1: GNSS com todas as 4 constelações, suporte de RTK e odômetro.
- EUT2: GNSS com todas as 4 constelações, sem RTK e sem suporte de odômetro.
Resultados dos testes automotivos
Os testes automotivos incluem uma fase de aquecimento, e todas as estatísticas foram calculadas incluindo-a propositalmente.
Essa escolha tem, na maioria dos casos, um impacto negativo na maioria dos valores, especialmente nos erros de direção que diminuem muito rapidamente nos primeiros 5 a 10 minutos da missão e onde valores altos têm um impacto significativo no desvio padrão (std) e no RMS.
Além disso, calculamos as estatísticas de antena dupla sem RTK, com RTK e PPK, que melhor representam os perfis automotivos, incluindo intencionalmente todas as três partes da missão: ambientes GNSS de céu aberto, médio e severo. Essa escolha também tem um impacto negativo na maioria dos valores.
Essas duas escolhas fazem com que os valores pareçam pessimistas. No entanto, elas demonstram que o Quanta Micro ainda é utilizable com desempenho particularmente bom logo após a fase de alinhamento (mesmo que nenhum aquecimento seja possível) e provam a robustez dos algoritmos do Quanta Micro, capazes de quase atender às especificações de desempenho do produto, mesmo em um ambiente de teste muito mais rigoroso do que o especificado.
Cenários em tempo real
Esses INS são capazes de operar em tempo real, oferecendo uma solução de navegação de alta frequência e baixa latência, com ou sem correções RTK. As tabelas e figuras a seguir apresentam resultados detalhados em tempo real para ambos os EUT nas seguintes condições.
- perfil de movimento automotivo
- auxílio do odômetro para o EUT nº 1 (RTK), sem auxílio do odômetro para o EUT nº 2 (sem RTK)
- com entrada de proa (heading) GNSS de antena dupla
| EUT#1 (RTK + odo) | EUT#2 (sem RTK, sem odo) | |||
|---|---|---|---|---|
| Erro | 68% | 95% | 68% | 95% |
| Posição 2D | 0.021m | 0.246m | 1.155m | 2.734m |
| Posição vertical | 0.023m | 0.157m | 1.865m | 7.329m |
| Rolação / Inclinação | 0.011° | 0.026° | 0.015° | 0.035° |
| Guinada | 0.060° | 0.140° | 0.078° | 0.190° |
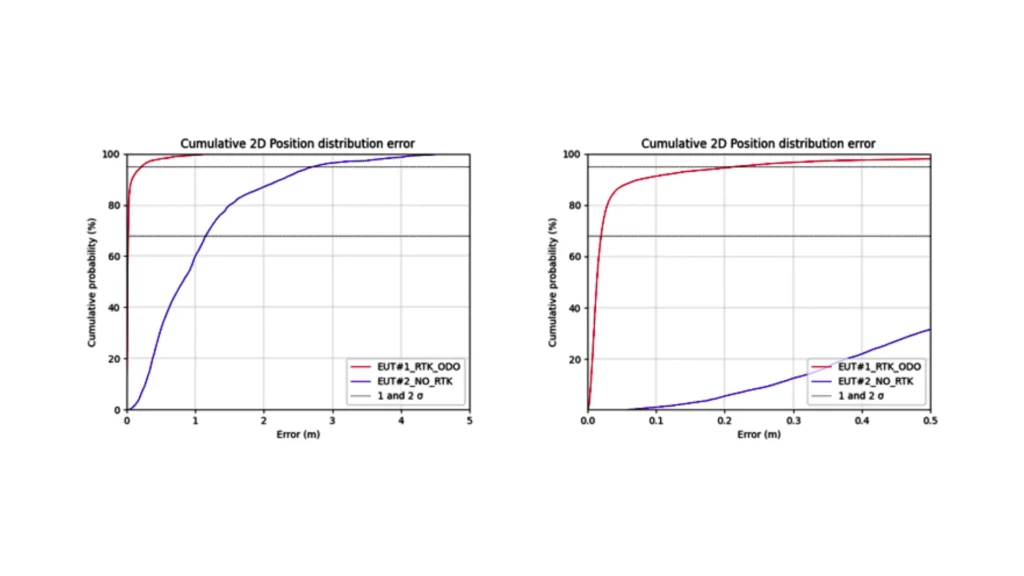
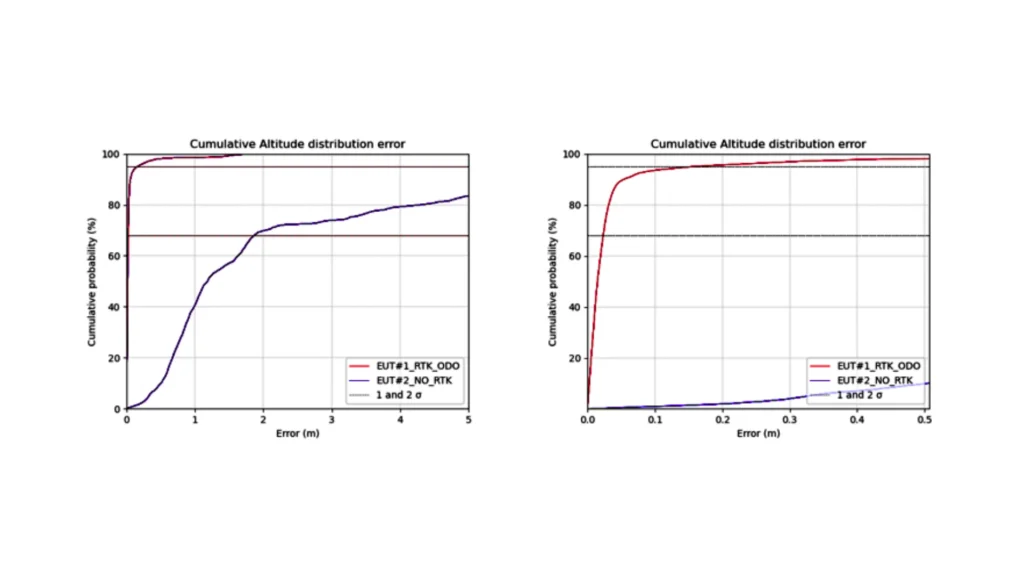
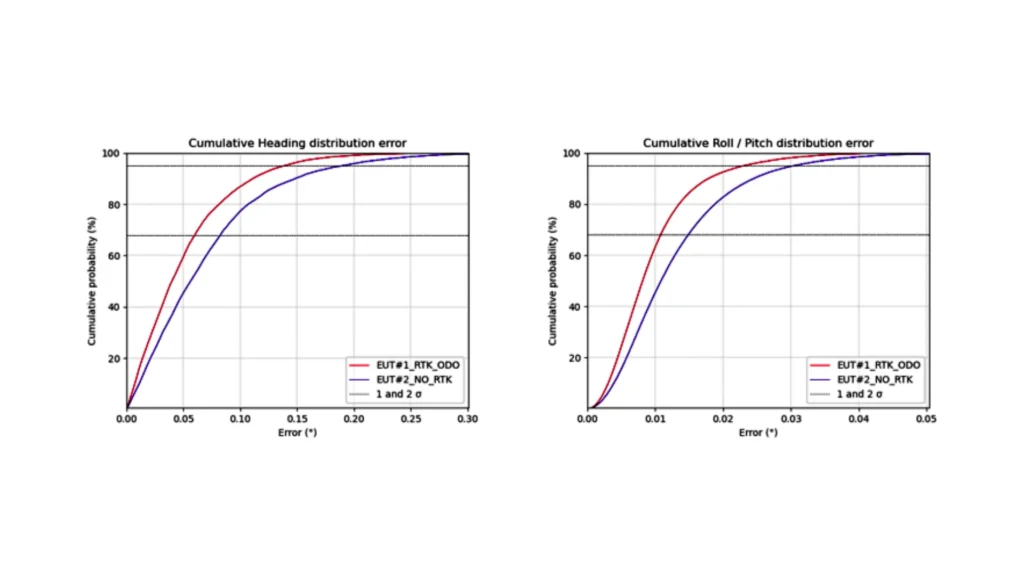
Despite the challenging conditions, the real time attitude and heading performance enables precise navigation, with better than 0.08° heading accuracy without RTK and better than 0.06° with RTK. Roll and pitch angles are also highly accurate (< 0.015° with or without RTK).
On the position side, the INS is able to cope with short GNSS outages, impacting very positively the 68th and 95th percentiles, compared to traditional GNSS technology.
The typical position performance specification cannot be met in such challenging environments. However, when analyzing open-sky and mid-urban GNSS environments, the system easily meets these specifications.
Cenários pós-processados
Esses cenários avaliam o desempenho máximo do produto alcançável com o software de pós-processamento Qinertia no modo de computação TC mesclado (direto + reverso) e comparam a influência do perfil de movimento. Os resultados, exibidos para um único EUT (EUT #2), foram quase idênticos para ambas as unidades.
| Perfil da TC Automotive (antena dupla + odômetro) | Perfil da aeronave TC (antena única) | |||
|---|---|---|---|---|
| Erro | 68% | 95% | 68% | 95% |
| Posição 2D | 0.014m | 0.093m | 0.014m | 0.100m |
| Posição vertical | 0.008m | 0.032m | 0.008m | 0.034m |
| Rolação / Inclinação | 0.011° | 0.032° | 0.011° | 0.032° |
| Guinada | 0.051° | 0.211° | 0.041° | 0.208° |
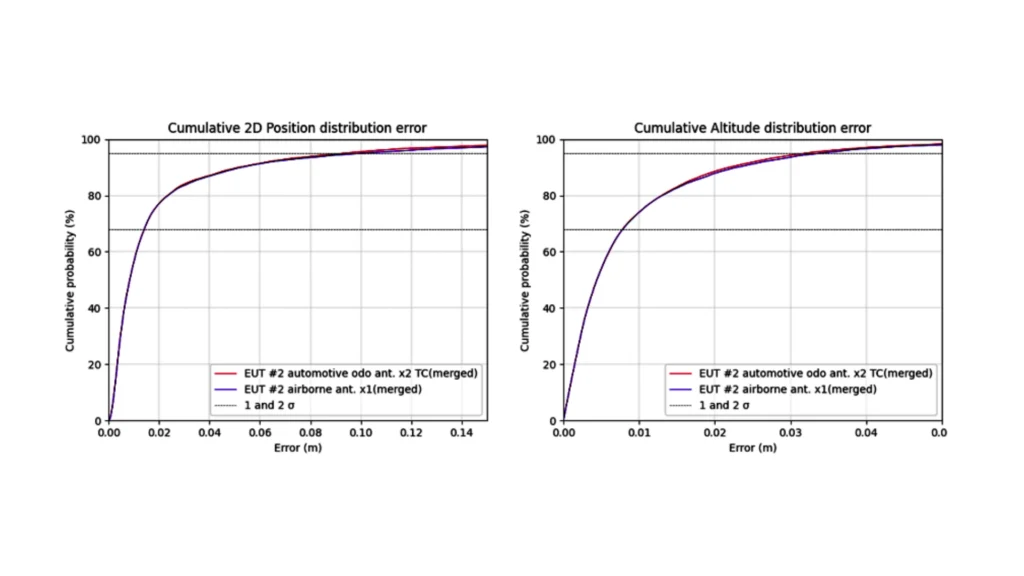
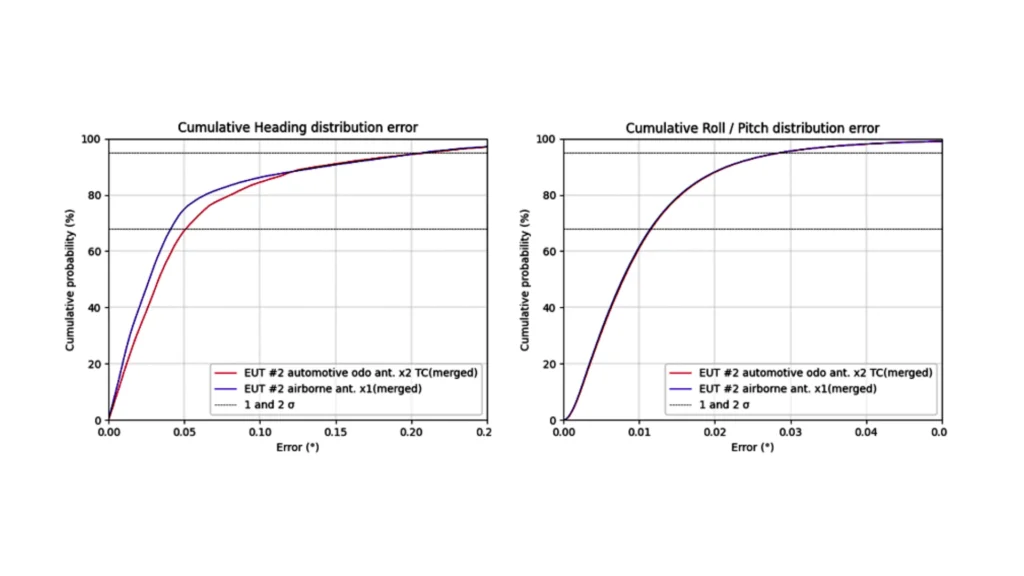
A tabela e os gráficos anteriores mostram que o perfil de movimento tem uma influência mínima no desempenho do pós-processamento.
Embora o ambiente GNSS estivesse muito difícil, o produto se comporta muito bem e produz resultados altamente precisos. Quanto ao tempo real, restringir a missão a céus abertos e ambiente urbano médio gera resultados superiores às especificações do produto.
Conclusão
Os testes e a análise de dados subsequente do Ekinox Micro e do Quanta Micro destacam suas fortes capacidades, confiabilidade e precisão. Esses sistemas apresentam um desempenho excepcional tanto em modos de antena única quanto dupla (receptores GNSS RTK), mesmo em ambientes desafiadores.
O Ekinox Micro e o Quanta Micro são excelentes escolhas para aplicações em tempo real que exigem posicionamento e determinação de atitude estáveis e precisos. Eles funcionam eficazmente mesmo em ambientes urbanos exigentes, demonstrando sua robustez.
Além disso, em cenários onde o desempenho em tempo real não é crucial (como levantamento LiDAR e fotogrametria), o software Qinertia da SBG Systems oferece um pós-processamento excepcional, elevando o desempenho a uma precisão de nível centimétrico mesmo em ambientes GNSS desafiadores. Isso torna a combinação do INS e do Qinertia a escolha perfeita para georreferenciamento direto e técnicas SLAM.
Este estudo valida conclusivamente que o Quanta Micro e o Ekinox Micro são adequados para diversas aplicações, incluindo aquelas com rigorosas considerações de tamanho, peso e desempenho.
- O Quanta Micro, projetado como uma solução OEM, integra-se perfeitamente em aplicações de mapeamento aéreo com UAV e navegação volumétrica.
- Com seu design amigável e robustez (qualificado sob MIL-STD-461 e MIL-STD-1275), o Ekinox Micro é adequado para aplicações de levantamento leve, mas destaca-se em aplicações de navegação onde a robustez é fundamental.
Para tarefas de mapeamento que exigem parâmetros SWaP-C mais flexíveis e maior precisão em um amplo espectro de condições, a SBG Systems oferece os produtos Quanta Plus, Quanta Extra, Ekinox, Apogee e Navsight. Essas alternativas, também totalmente compatíveis com os recursos de pós-processamento do Qinertia, fornecem níveis de desempenho elevados e servem como excelentes opções para aplicações que exigem o máximo desempenho.
Baixe o relatório em PDF