Ekinox Micro och Quanta Micro ligger i framkant inom urban navigering, och vi har utsatt dem för fordonstester.
De är två INS, som kombinerar taktisk MEMS-baserad IMU och fullutrustade RTK GNSS-mottagare för att leverera en oöverträffad prestanda i ett förbluffande kompakt format.
Specialanpassade för applikationer med strikta SWaP-begränsningar som obemannade mark-/luft-/sjöfordon, inomhusmartering och även drönarmätning.
Denna omfattande prestandautvärderingsartikel baseras på ett uttömmande test som utfördes i juli 2022 för att validera Quanta Micros kapacitet inför dess kommersiella introduktion. Genom denna rapport påvisas systemens dynamiska prestanda.
Sensorerna testades omfattande i olika GNSS-miljöer inklusive öppen himmel, medelstora stadsmiljöer och stadsklyftor. Resultaten visade konsekvent på exceptionell datakvalitet. Både Quanta Micro och Ekinox Micro överträffade sin specificerade prestanda, även i utmanande scenarier.
Medan specifikationerna vanligtvis baseras på branschstandardscenarier som normala markförhållanden efter en uppvärmningsfas, inkluderade testet svåra urbana förhållanden utan en uppvärmningsfas.
Anmärkningsvärt nog har Ekinox Micro och Quanta Micro presterat utmärkt i detta test och uppvisat en enastående prestanda under alla förhållanden.
Förutsättning
För att läsa denna testrapport krävs viss förkunskap om tröghetsnavigering och efterbehandling. Vår kunskapsbank hjälper dig att komma igång med den fascinerande världen av tröghetsnavigering.
Förkortningar
- CORS: Continuously Operating Reference Stations
- DUT: Enhet som testas
- EUT: Utrustning som testas
- FOG: Fiber Optic Gyroscope
- GNSS: Global Navigation Satellite Systems (GPS + GLONASS + BEIDOU + GALILEO)
- IGN: Institut Géographique National (franska lantmäteriet)
- IMU: Inertial Measurement Unit
- INS: Inertial Navigation System
- LiDAR: Light Detection And Ranging
- MEMS: Micro Electro-Mechanical System
- Merged: Framåt- och bakåtriktad efterbehandling med Qinertia
- PPK: Post-processed Kinematic
- RGP: Réseau GNSS Permanent (franska nationella CORS-nätverket)
- RMS: Kvadratiskt medelvärde (Root Mean Square)
- RTK: Real-Time Kinematic
- Std: Standardavvikelse
- SWaP-C: Storlek, vikt och effekt – Kostnad
- TC: Tight Coupling
- UAV: Unmanned Aerial Vehicle
Testmål och specifikationer för uppdraget
Missionsplanering och genomförande
Testet genomfördes ombord på SBG Systems testfordon den 7 juli 2022. Det var en 115 minuter lång körning under klara väderförhållanden i närheten av SBG Systems anläggningar, inklusive:
- 45 minuters oavbruten körning under bar himmel.
- 35 minuter av sammanhängande drift i en halvtät stadsmiljö.
- 35 minuter av sammanhängande drift i en svår stadsmiljö, inklusive tunnlar.
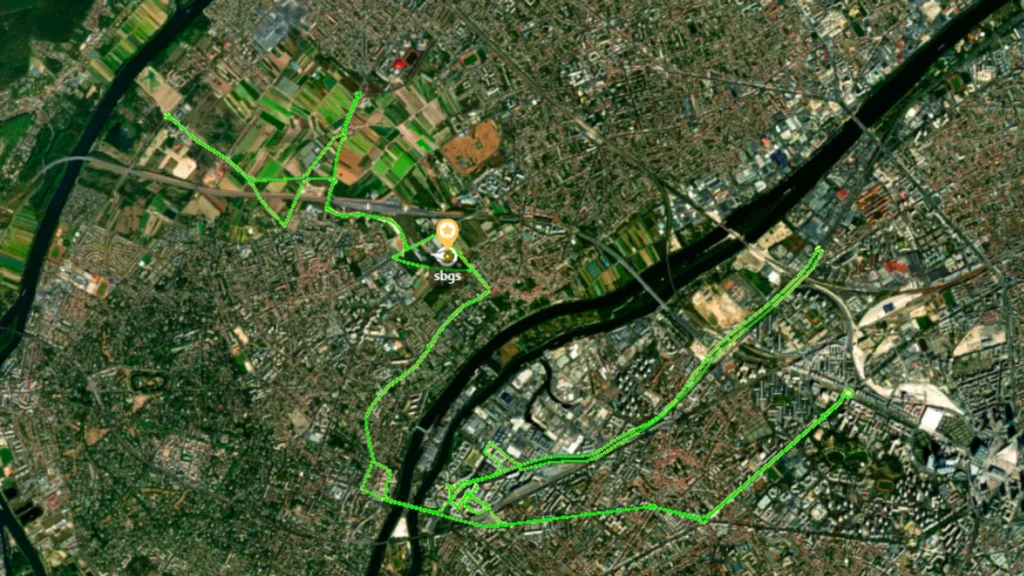
Med tanke på miljöns komplexitet har ingen särskild hänsyn tagits vid uppdragets planering för att välja en gynnsam tid på dygnet med avseende på satelliternas synlighet.
Mål med uppdraget
Detta uppdrag utformades specifikt för att visa hur Quanta Micro och Ekinox Micro INS presterar i ett verkligt scenario. Detta gjorde det möjligt för oss att validera att INS uppfyller (och överträffar) sina specifikationer, men också att demonstrera deras enastående prestanda även under de svåraste GNSS-förhållandena.
Under uppdraget samlade vi in data för att mäta realtidsprestanda hos Quanta Micro; därefter utförde vi efterbearbetning av samma datauppsättningar (PPK).
Detta gör att vi kan ge en helhetsbild av prestandan för Quanta Micro INS i en fordonsmiljö och i mindre utsträckning andra tillämpningar (vilka är föremål för specifika testrapporter).
Fördelen med att använda optimerade rörelseprofiler visas genom att jämföra bearbetning i fordons- respektive flygplansrörelseprofiler.
Installation för fordonstester
Utrustning som testas
| Namn | Beskrivning | Hårdvaruversion | Serienummer | Firmwareversion |
|---|---|---|---|---|
| EUT #1 | Quanta Micro | 1.1 | 000041817 | 4.1.5929-Dev |
| EUT #2 | Quanta Micro | 1.1 | 000041818 | 4.1.5929-Dev |
| Bedömd via proxy | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-beta |
För alla tester var installationsparametrarna (vinkelavvikelser, hävstamsarm etc.) kända a priori antingen från CAD-ritningar eller från tidigare kalibreringar.
Tänk på att även om båda EUT är Quanta Micro, är innehållet i denna testrapport fullt tillämpligt på Ekinox Micro: den är en tålig version av Quanta Micro och fungerar på exakt samma sätt. En rad noggranna interna jämförelser har bekräftat detta påstående.
Referensbana
Referenskällan som används för att utvärdera prestandafelen är en Qinertia-bearbetad hårt kopplad bana med data från SBG Systems Horizon IMU (FOG-baserad topprestanda), Navsight-S och Pegasem-vägmätare som installerats ombord på fordonet tillsammans med EUT. Qinertia-versionen som användes för efterbearbetning var 3.2.881-stable.
| Namn | Beskrivning | Positionsnoggrannhet | Attitydnoggrannhet | Kursnoggrannhet |
|---|---|---|---|---|
| Navsight Horizon | FOG-baserad INS | 0,01 m (0,01 m vid 10 s) (0,05 m vid 60 s) | 0,004° (0,004° vid 10 s) (0,005° vid 60 s) | 0,008° (0,008° vid 10s) (0,010° vid 60s) |
De två VSP6037L GNSS-antennerna som matar Navsight-S delas med EUT (se diagram över testuppställning).
Utifrån efterhandsanalysen av data gör kvalitetsindikatorerna (standardavvikelseestimatorer för position och attityd) för den efterbearbetade Horizon-banan det fullt möjligt att använda den som referens i förhållande till EUT.
Var och en av de tre installerade INS-positionerna ombord har överförts till en gemensam punkt för att medge direkt jämförelse.
Basstation
Alla PPK- och RTK-operationer utfördes med en enda bas, SBG-stationen som är installerad på taket till SBG Systems anläggningar och som ingår i IGN RGP, det franska CORS-nätverket.
SBGS tillhandahåller spårning av fullständiga GNSS-konstellationer (GPS + GLONASS + GALILEO + BEIDOU). Alla fyra konstellationer användes för realtids-RTK-operationer.
Testfordon
Testfordonet var en specialutrustad skåpbil från SBG Systems, utrustad med vår standardutrustning som visas i följande kopplingsschema.
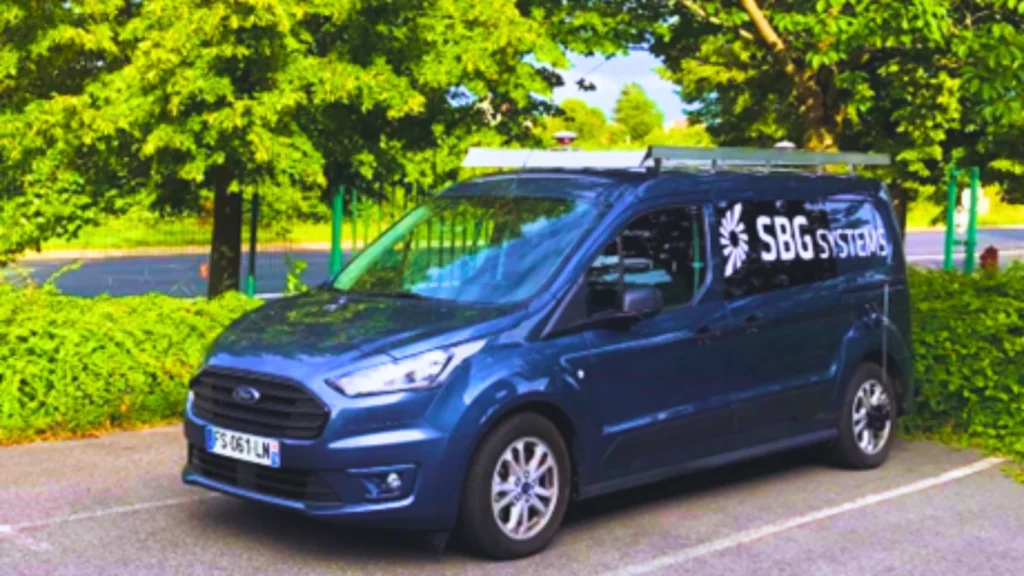
Baslinjen mellan de båda GNSS-antennerna är cirka 2 m och de flesta installationsparametrar är kända med särskilt god precision.
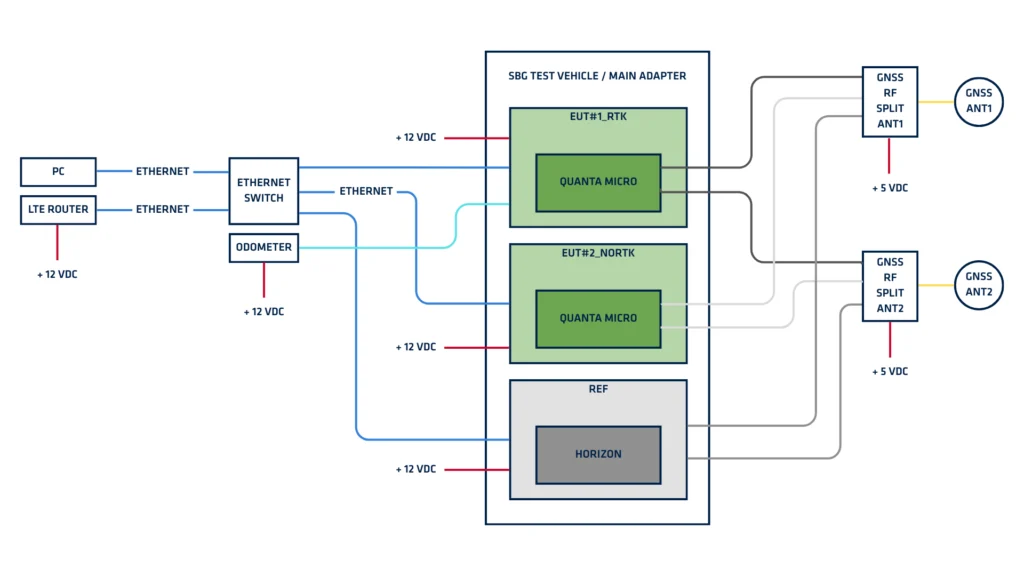
EUT-konfiguration
Utrustningen som testades (EUT) konfigurerades på följande sätt för realtidsmätningar:
- EUT1: GNSS med alla 4 konstellationer, RTK och vägmätarstöd.
- EUT2: GNSS med alla 4 konstellationer, utan RTK, utan vägmätarstöd.
Resultat från fordonstester
Fordonstesterna inkluderar en uppvärmningsfas, och all statistik har beräknats med denna avsiktligt inkluderad.
Detta val har i de flesta fall en negativ inverkan på de flesta värden, i synnerhet för kursfelen som sjunker mycket snabbt under de första 5–10 minuterna av uppdraget, där höga värden har en betydande inverkan på standardavvikelse och RMS.
Dessutom beräknade vi statistiken för dubbelantenn utan RTK, med RTK och med PPK, vilket bäst representerar fordonsprofiler, genom att avsiktligt inkludera alla tre uppdragsdelar: öppen himmel, medelsvåra och svåra GNSS-miljöer. Detta val har också en negativ inverkan på de flesta värden.
Dessa två val gör att värdena framstår som pessimistiska. De visar dock att Quanta Micro fortfarande kan användas med särskilt god prestanda direkt efter inriktningsfasen (även om ingen uppvärmning är möjlig) och bevisar robustheten hos algoritmerna i Quanta Micro, som kan uppfylla produktspecifikationerna nästan fullt ut även i en testmiljö som är betydligt svårare än specificerat.
Realtidsscenarier
Dessa INS kan fungera i realtid och tillhandahålla en navigeringslösning med hög frekvens och låg latens med eller utan RTK-korrigeringar. Tabellerna och figurerna nedan ger detaljerade realtidsresultat för båda EUT under följande förhållanden.
- rörelseprofil för fordon
- vägmätarstöd för EUT #1 (RTK), inget vägmätarstöd för EUT #2 (utan RTK)
- med GNSS-kursindata från dubbelantenn
| EUT#1 (RTK + odo) | EUT#2 (utan RTK, utan odo) | |||
|---|---|---|---|---|
| Fel | 68% | 95% | 68% | 95% |
| 2D-position | 0.021m | 0.246m | 1.155m | 2.734m |
| Vertikal position | 0.023m | 0.157m | 1.865m | 7.329m |
| Roll / Pitch | 0.011° | 0.026° | 0.015° | 0.035° |
| Yaw | 0.060° | 0.140° | 0.078° | 0.190° |
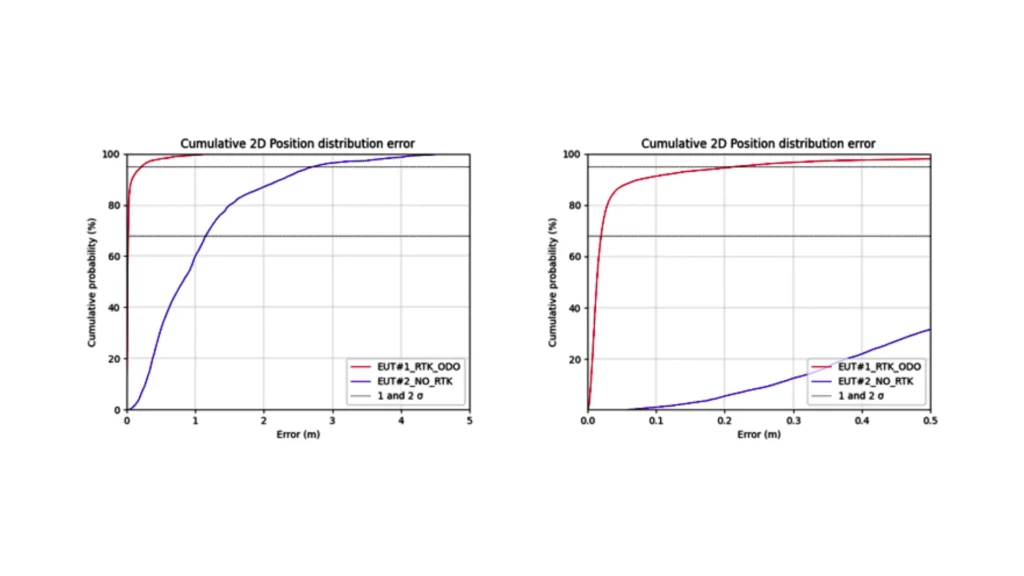
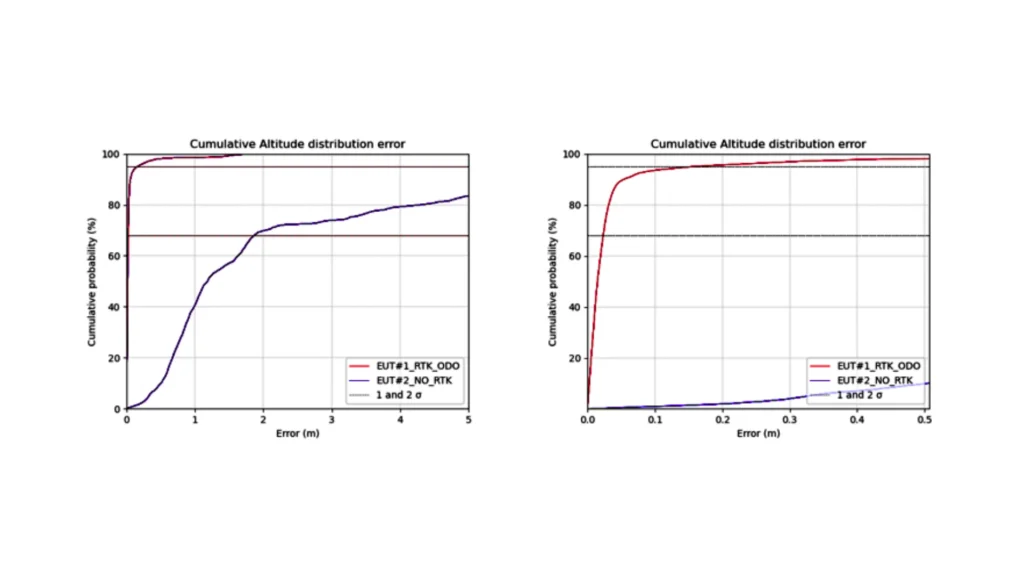
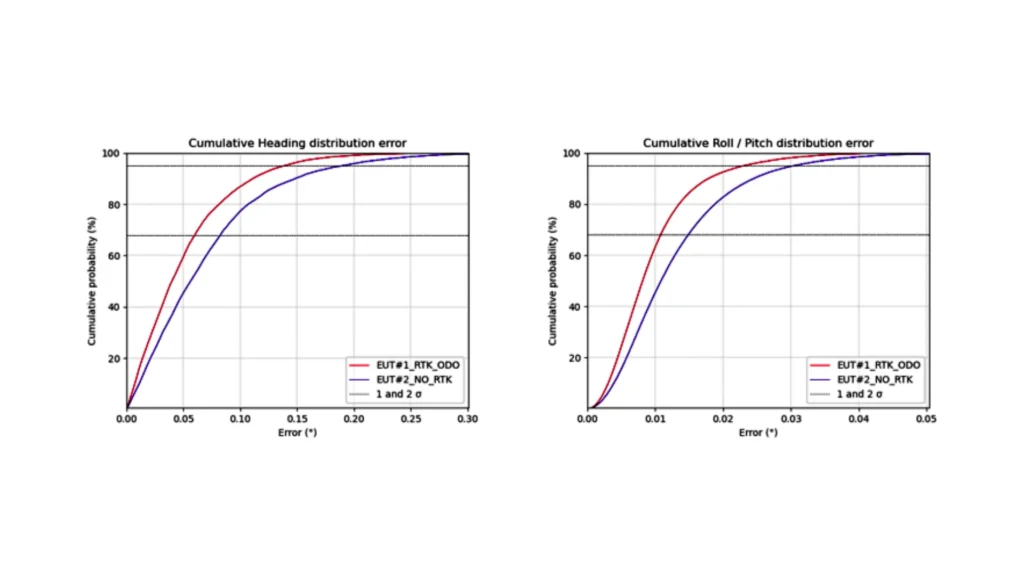
Despite the challenging conditions, the real time attitude and heading performance enables precise navigation, with better than 0.08° heading accuracy without RTK and better than 0.06° with RTK. Roll and pitch angles are also highly accurate (< 0.015° with or without RTK).
On the position side, the INS is able to cope with short GNSS outages, impacting very positively the 68th and 95th percentiles, compared to traditional GNSS technology.
The typical position performance specification cannot be met in such challenging environments. However, when analyzing open-sky and mid-urban GNSS environments, the system easily meets these specifications.
Efterbehandlade scenarier
Dessa scenarier utvärderar produktens yttersta prestanda som kan uppnås med efterbehandlingsprogramvaran Qinertia i TC-sammanfogat (framåt + bakåt) beräkningsläge och jämför rörelseprofilens inverkan. Resultaten, som visas för en enskild EUT (EUT #2), var nästan identiska för båda enheterna.
| TC Automotive-profil (dubbel antenn + odo) | TC Airplane-profil (enkel antenn | |||
|---|---|---|---|---|
| Fel | 68% | 95% | 68% | 95% |
| 2D-position | 0.014m | 0.093m | 0.014m | 0.100m |
| Vertikal position | 0.008m | 0.032m | 0.008m | 0.034m |
| Roll / Pitch | 0.011° | 0.032° | 0.011° | 0.032° |
| Yaw | 0.051° | 0.211° | 0.041° | 0.208° |
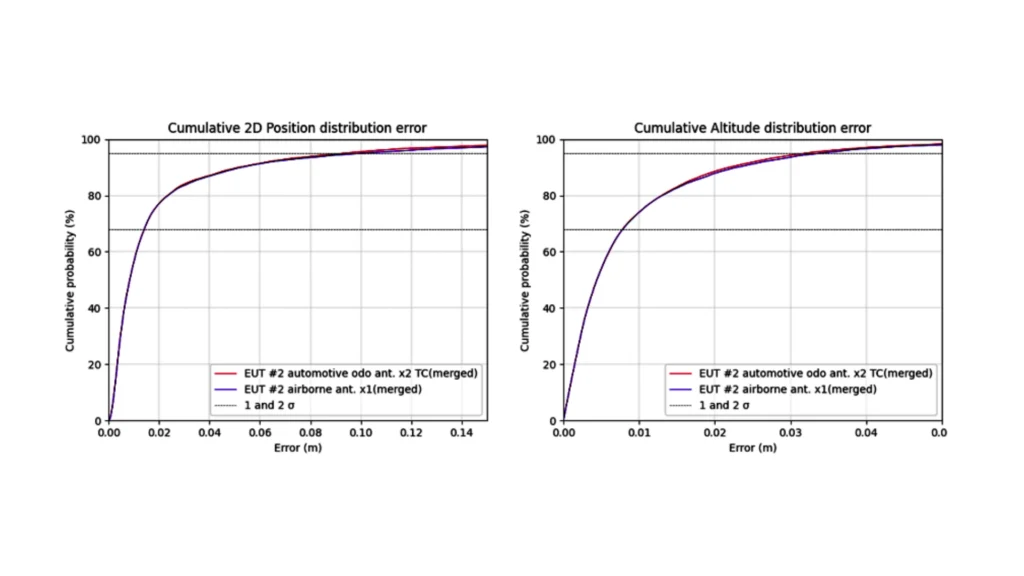
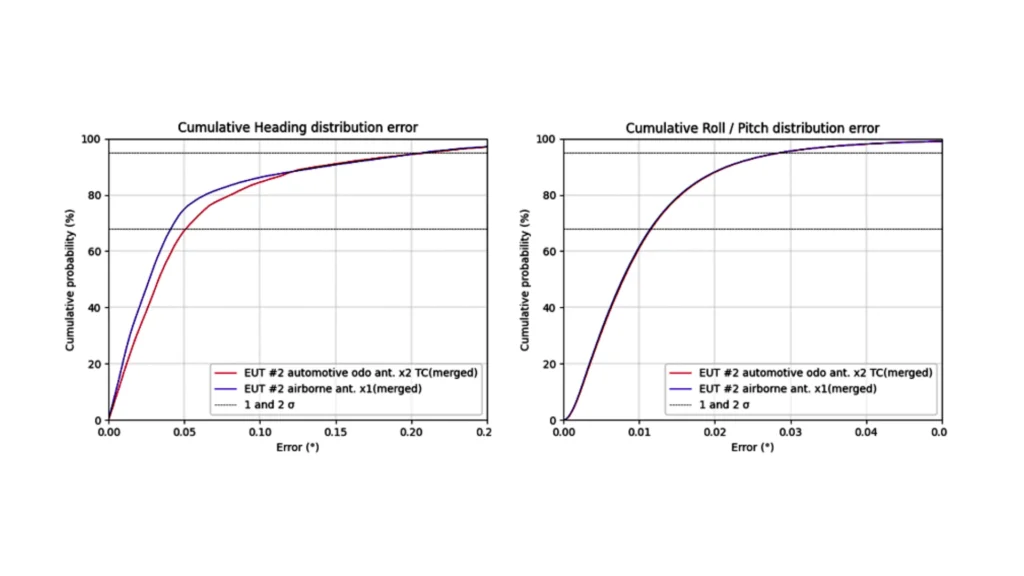
Föregående tabell och diagram visar att rörelseprofilen har en marginell påverkan på efterbearbetningsprestandan.
Trots att GNSS-miljön var mycket svår uppför sig produkten mycket väl och ger mycket noggranna resultat. När det gäller realtid leder begränsning av uppdraget till öppen himmel och medelstora stadsmiljöer till resultat som är bättre än produktspecifikationerna.
Slutsats
Testet och den efterföljande dataanalysen av Ekinox Micro och Quanta Micro framhäver deras starka kapacitet, tillförlitlighet och noggrannhet. Dessa system presterar exceptionellt bra i både enkel- och dubbelantennläge (RTK GNSS-mottagare), även i utmanande miljöer.
Ekinox Micro och Quanta Micro är utmärkta val för realtidsapplikationer som kräver stabil och noggrann positionering och orienteringsbestämning. De fungerar effektivt även i krävande stadsmiljöer, vilket visar på deras robusthet.
Dessutom, i scenarier där realtidsprestanda inte är avgörande (som LiDAR-mätning och fotogrammetri), erbjuder SBG Systems mjukvara Qinertia exceptionell efterbearbetning som lyfter prestandan till centimenternoggrannhet även i utmanande GNSS-miljöer. Detta gör kombinationen av INS och Qinertia till det perfekta valet för direkt georeferering och SLAM-tekniker.
Denna studie bekräftar slutgiltigt att Quanta Micro och Ekinox Micro passar för en mängd olika tillämpningar, inklusive sådana med strikta krav på storlek, vikt och prestanda.
- Quanta Micro, utformad som en OEM-lösning, integreras sömlöst i drönarmätning och volumetriska navigeringsapplikationer.
- Med sin användarvänliga design och tålighet (kvalificerad enligt MIL-STD-461 och MIL-STD-1275) passar Ekinox Micro för lätta mätapplikationer, men kommer bäst till sin rätt i navigeringsapplikationer där robusthet är A och O.
För mätuppgifter som kräver mer flexibla SWaP-C-parametrar och högre precision över ett brett spektrum av förhållanden erbjuder SBG Systems produkterna Quanta Plus, Quanta Extra, Ekinox, Apogee och Navsight. Dessa alternativ, som också är fullt kompatibla med Qinerias efterbearbetningsfunktioner, ger högre prestandanivåer och fungerar som utmärkta alternativ för applikationer som kräver maximal prestanda.
Ladda ner PDF-rapporten