Ekinox Micro e Quanta Micro sono all'avanguardia nella navigazione urbana e le abbiamo sottoposte a test automobilistici.
Sono due sistemi di navigazione inerziale che combinano una IMU tattica basata su MEMS e ricevitori RTK GNSS completi per offrire prestazioni ineguagliabili in un formato straordinariamente compatto.
Appositamente progettati per applicazioni con rigidi vincoli SWaP come veicoli terrestri/aerei/marini senza pilota, mappatura interna e persino rilievi con UAV.
Questo articolo completo di valutazione delle prestazioni si basa su un test esaustivo eseguito nel luglio 2022 per convalidare le capacità di Quanta Micro in previsione della sua introduzione commerciale. Attraverso questo rapporto viene dimostrata la performance dinamica dei sistemi.
I sensori sono stati testati estensivamente in vari ambienti GNSS, inclusi cieli aperti, aree urbane medie e canyon urbani. I risultati hanno mostrato costantemente una qualità dei dati eccezionale. Sia Quanta Micro che Ekinox Micro hanno superato le prestazioni specificate, anche in scenari difficili.
Mentre le specifiche si basano solitamente sullo scenario standard del settore come normali condizioni terrestri dopo una fase di riscaldamento, il test ha incluso condizioni urbane difficili senza una fase di riscaldamento.
Sorprendentemente, Ekinox Micro e Quanta Micro hanno eccelluto in questo test, dimostrando prestazioni eccezionali in tutte le condizioni.
Prerequisito
La lettura di questo rapporto di prova richiede una certa conoscenza della navigazione inerziale e dei concetti di post-elaborazione. La nostra knowledge base vi aiuterà a iniziare il vostro percorso nel meraviglioso mondo della navigazione inerziale.
Acronimi
- CORS: Stazioni di riferimento a funzionamento continuo
- DUT: Dispositivo in prova
- EUT: Apparecchiatura in prova
- FOG: giroscopio a fibra ottica
- GNSS: Global Navigation Satellite Systems (GPS + GLONASS + BEIDOU + GALILEO)
- IGN: Institut Géographique National (agenzia geografica ufficiale francese)
- IMU: Unità di Misura Inerziale (Inertial Measurement Unit)
- INS: Sistema di Navigazione Inerziale
- LiDAR: Light Detection And Ranging
- MEMS: Micro Electro-Mechanical System
- Unito: Post-processing Forward + Backward tramite Qinertia
- PPK: Cinematica post-elaborata
- RGP: Réseau GNSS Permanent (rete CORS nazionale francese)
- RMS: Valore quadratico medio
- RTK: Cinematica in tempo reale
- Std: deviazione standard
- SWaP-C: Dimensioni, peso, potenza e costo
- TC: Accoppiamento stretto
- UAV: Veicolo aereo senza pilota
Obiettivi e specifiche della missione di prova
Pianificazione ed esecuzione della missione
Il test è stato condotto a bordo del veicolo di prova di SBG Systems il 7 luglio 2022. Si è trattato di una guida della durata di 115 minuti, in condizioni di tempo sereno, nei dintorni delle strutture di SBG Systems, tra cui:
- 45 minuti di funzionamento ininterrotto all’aperto.
- 35 minuti di funzionamento ininterrotto in un contesto urbano semi-denso.
- 35 minuti di funzionamento ininterrotto in condizioni urbane difficili, comprese le gallerie.
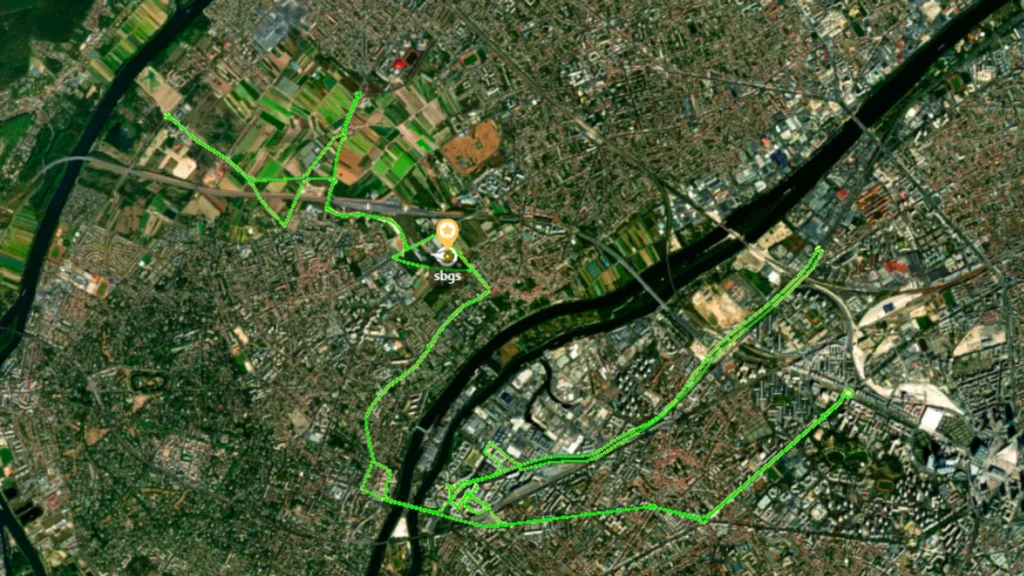
Data la complessità dell’ambiente, non è stata prestata particolare attenzione alla pianificazione della missione per scegliere un momento della giornata favorevole dal punto di vista della visibilità dei satelliti.
Obiettivi della missione
Questa missione è stata progettata specificamente per dimostrare il comportamento dell'INS Quanta Micro e Ekinox Micro in uno scenario reale. Ciò ci ha permesso di validare che l'INS soddisfa (e supera) le sue specifiche, oltre a dimostrare le sue straordinarie prestazioni anche nelle condizioni GNSS più difficili.
Durante la missione abbiamo raccolto dati misurando le prestazioni in tempo reale del Quanta Micro; abbiamo poi eseguito il post-processing degli stessi set di dati (PPK).
Questo ci consente di fornire una panoramica completa delle prestazioni dell'INS Quanta Micro in un ambiente automobilistico e, in misura minore, in altre applicazioni (che sono oggetto di specifici rapporti di test).
Il vantaggio dell'utilizzo di profili di movimento ottimizzati viene dimostrato confrontando l'elaborazione nei profili di movimento automobilistico e aeronautico.
Configurazione dei test nel settore automobilistico
Apparecchiature sottoposte a prova
| Nome | Descrizione | Ripasso dei compiti a casa | Numero di serie | Versione del firmware |
|---|---|---|---|---|
| EUT n. 1 | Quanta Micro | 1.1 | 000041817 | 4.1.5929-Dev |
| EUT n. 2 | Quanta Micro | 1.1 | 000041818 | 4.1.5929-Dev |
| Valutato per delega | Ekinox Micro | 0.1 | 000046860 | 5.0.1945-beta |
Per tutte le prove, i parametri di installazione (disallineamenti, braccio di leva, ecc.) erano noti a priori, sia dai disegni CAD sia da precedenti calibrazioni.
Tieni presente che, sebbene entrambi gli EUT siano il Quanta Micro, il contenuto di questo rapporto di test è pienamente applicabile all'Ekinox Micro: si tratta di una versione robusta del Quanta Micro e si comporta esattamente nello stesso modo. Una serie di meticolosi confronti interni ha confermato questa affermazione.
Traiettoria di riferimento
La fonte di riferimento utilizzata per valutare gli errori di prestazione è una traiettoria accoppiata strettamente elaborata da Qinertia con dati provenienti dalla IMU SBG Systems Horizon (prestazioni estreme basate su FOG), Navsight-S e un odometro Pegasem installati a bordo del veicolo insieme all'EUT. La versione di Qinertia utilizzata per il post-processamento era la 3.2.881-stable.
| Nome | Descrizione | Precisione di posizionamento | Precisione dell'assetto | Precisione della rotta |
|---|---|---|---|---|
| Navsight Horizon | Basato su FOG INS | 0,01 m (0,01 m a 10 s) (0,05 m a 60 s) | 0,004° (0,004° a 10 s) (0,005° a 60 s) | 0,008° (0,008° a 10 s) (0,010° a 60 s) |
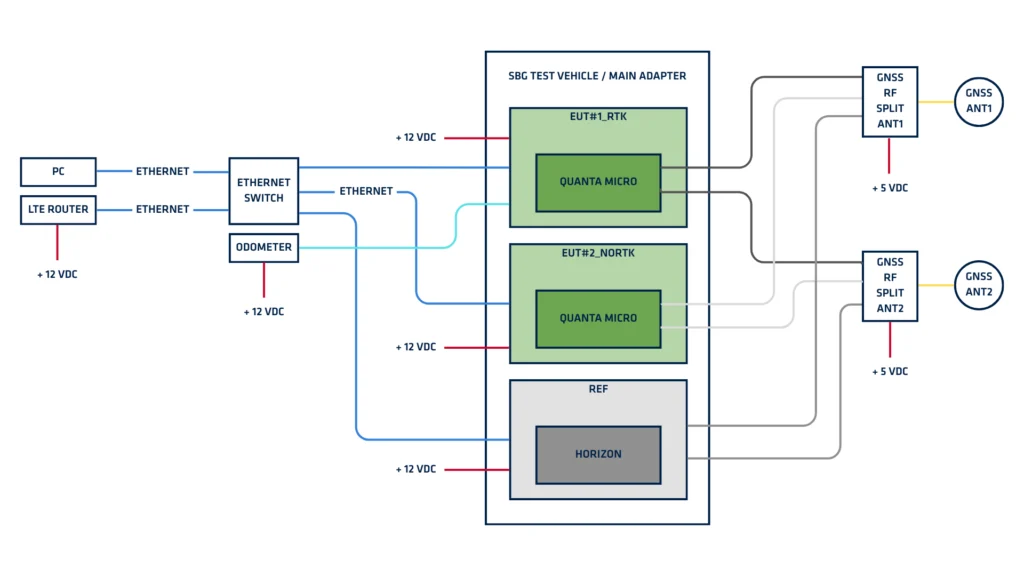
Le due antenne GNSS VSP6037L che alimentano il Navsight-S sono condivise con l'EUT (vedere lo schema della configurazione di test).
Dall'analisi a posteriori dei dati, gli indicatori di qualità (stimatori della deviazione standard della posizione e dell'assetto) della traiettoria Horizon post-elaborata consentono pienamente di utilizzare quest'ultima come riferimento rispetto all'EUT.
Ciascuna delle tre posizioni “ INS ” installate a bordo è stata riportata a un punto comune per consentire un confronto diretto.
Stazione base
Tutte le operazioni PPK e RTK sono state eseguite utilizzando una singola stazione base, la stazione SBG installata sul tetto delle strutture di SBG Systems e inclusa nell'IGN RGP, la rete CORS francese.
SBGS fornisce il tracciamento completo delle costellazioni GNSS (GPS + GLONASS + GALILEO + BEIDOU). Tutte e quattro le costellazioni sono state utilizzate per le operazioni RTK in tempo reale.
Veicolo di prova
Il veicolo di prova era un furgone dedicato di SBG Systems, equipaggiato con le nostre attrezzature standard come mostrato nello schema di configurazione seguente.
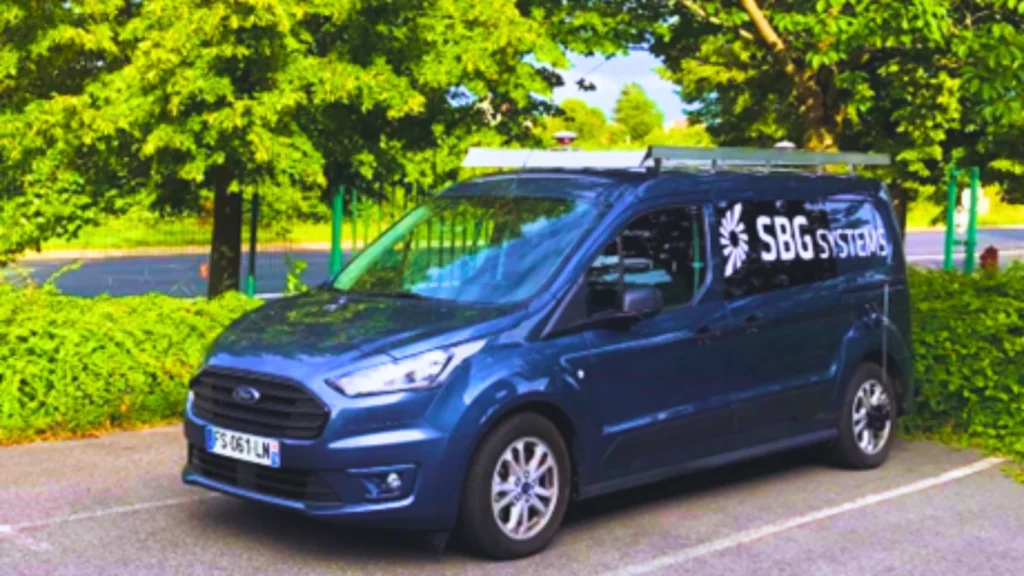
La baseline tra entrambe le antenne GNSS è di circa 2 m e la maggior parte dei parametri di installazione è nota con una precisione particolarmente elevata.
Configurazione EUT
Le apparecchiature sottoposte a prova (EUT) sono state configurate come segue per le misurazioni in tempo reale:
- EUT1: GNSS con tutte e 4 le costellazioni, supporto RTK e odometro.
- EUT2: GNSS con tutte e 4 le costellazioni, senza RTK e senza supporto odometrico.
Risultati dei test automobilistici
I test automobilistici includono una fase di riscaldamento e tutte le statistiche sono state calcolate includendola intenzionalmente.
Questa scelta ha nella maggior parte dei casi un impatto negativo sulla maggior parte dei dati, in particolare per gli errori di rotta che diminuiscono molto rapidamente nei primi 5-10 minuti della missione e dove i valori elevati hanno un impatto significativo su deviazione standard e RMS.
Inoltre, abbiamo calcolato le statistiche senza antenna doppia, con antenna doppia RTK e PPK, che rappresentano al meglio i profili automobilistici, includendo intenzionalmente tutte e tre le parti della missione: ambienti GNSS a cielo aperto, medi e difficili. Anche questa scelta ha un impatto negativo sulla maggior parte dei dati.
Queste due scelte fanno apparire i valori pessimistici. Tuttavia, dimostrano che Quanta Micro è ancora utilizzabile con prestazioni particolarmente buone subito dopo la fase di allineamento (anche se non è possibile alcun riscaldamento) e provano la robustezza degli algoritmi di Quanta Micro, in grado di soddisfare quasi le specifiche di prestazioni del prodotto anche in un ambiente di test molto più difficile del previsto.
Scenari in tempo reale
Questi INS sono in grado di funzionare in tempo reale, fornendo una soluzione di navigazione ad alta frequenza e bassa latenza con o senza correzioni RTK. Le tabelle e le figure riportate di seguito forniscono risultati dettagliati in tempo reale per entrambi gli EUT nelle seguenti condizioni.
- profilo di movimento nel settore automobilistico
- supporto del contachilometri per l'EUT n. 1 (RTK), nessun supporto del contachilometri per l'EUT n. 2 (senza RTK)
- con input di heading GNSS a doppia antenna
| EUT#1 (RTK + odo) | EUT#2 (senza RTK, senza odo) | |||
|---|---|---|---|---|
| Errore | 68% | 95% | 68% | 95% |
| Posizione 2D | 0.021m | 0.246m | 1.155m | 2.734m |
| Posizione verticale | 0.023m | 0.157m | 1.865m | 7.329m |
| Rollio / Beccheggio | 0.011° | 0.026° | 0.015° | 0.035° |
| Imbandamento | 0.060° | 0.140° | 0.078° | 0.190° |
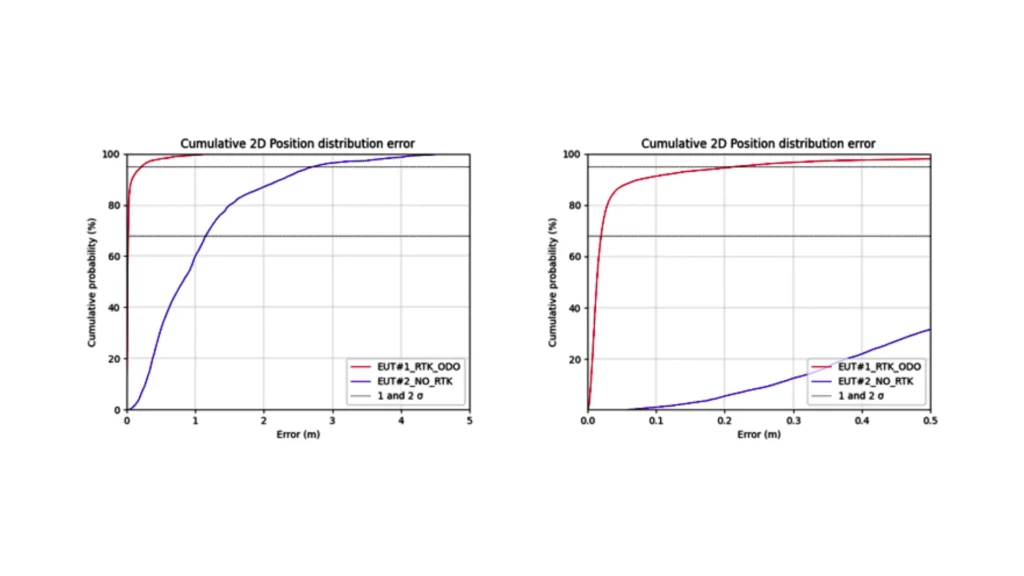
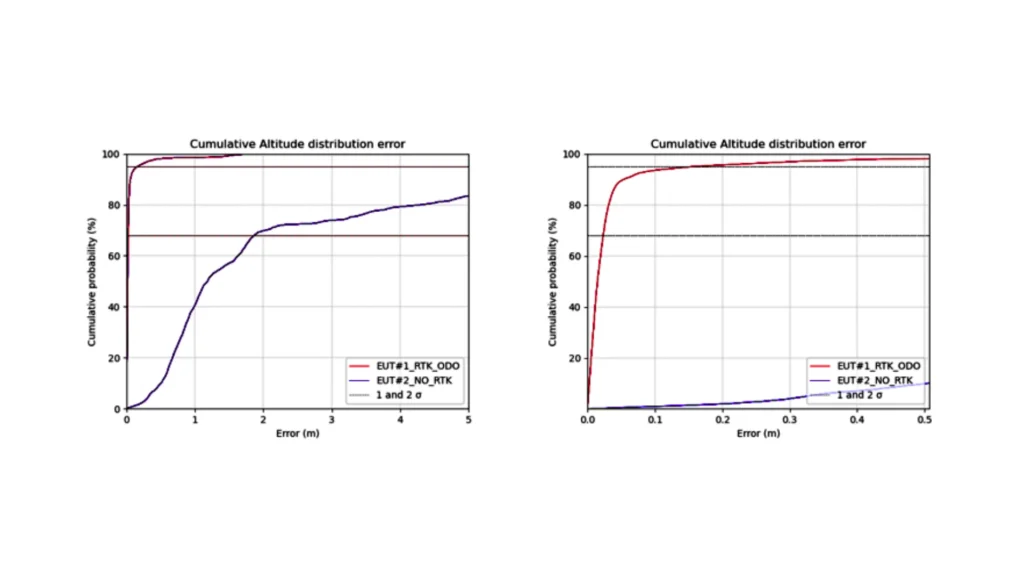
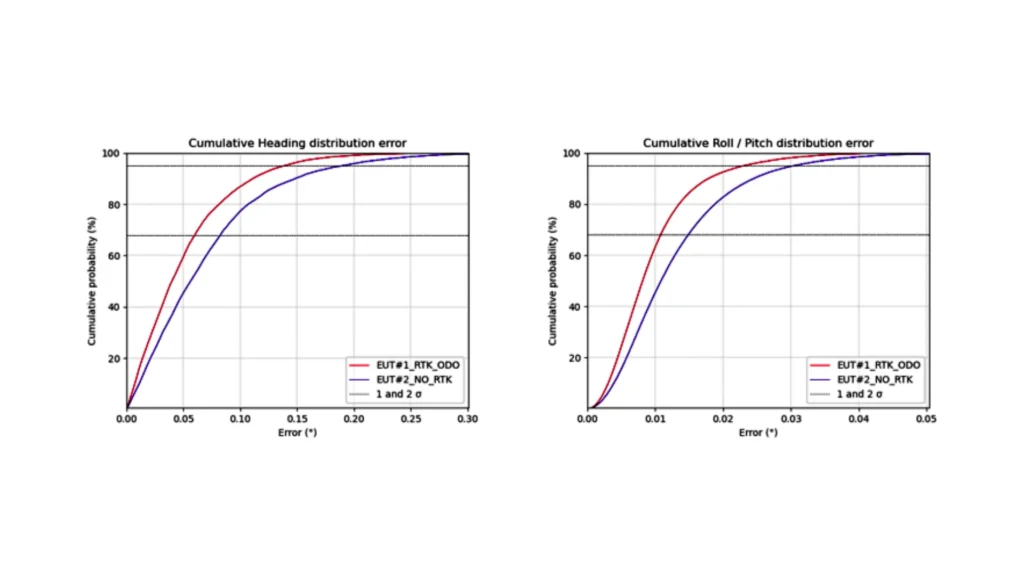
Despite the challenging conditions, the real time attitude and heading performance enables precise navigation, with better than 0.08° heading accuracy without RTK and better than 0.06° with RTK. Roll and pitch angles are also highly accurate (< 0.015° with or without RTK).
On the position side, the INS is able to cope with short GNSS outages, impacting very positively the 68th and 95th percentiles, compared to traditional GNSS technology.
The typical position performance specification cannot be met in such challenging environments. However, when analyzing open-sky and mid-urban GNSS environments, the system easily meets these specifications.
Scenari sottoposti a post-elaborazione
Questi scenari valutano le massime prestazioni del prodotto ottenibili con il software di post-processing Qinertia in modalità di calcolo TC unita (forward + backward) e confrontano l'influenza del profilo di movimento. I risultati, mostrati per una singola EUT (EUT #2), erano quasi identici per entrambe le unità.
| Profilo TC Automotive (doppia antenna + contachilometri) | Profilo dell'aereo TC (antenna singola) | |||
|---|---|---|---|---|
| Errore | 68% | 95% | 68% | 95% |
| Posizione 2D | 0.014m | 0.093m | 0.014m | 0.100m |
| Posizione verticale | 0.008m | 0.032m | 0.008m | 0.034m |
| Rollio / Beccheggio | 0.011° | 0.032° | 0.011° | 0.032° |
| Imbandamento | 0.051° | 0.211° | 0.041° | 0.208° |
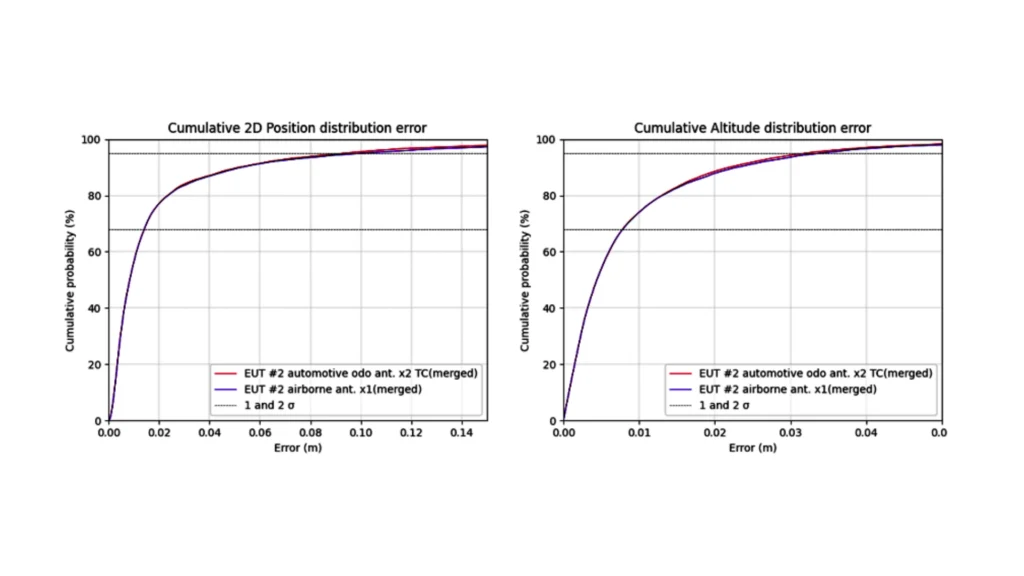
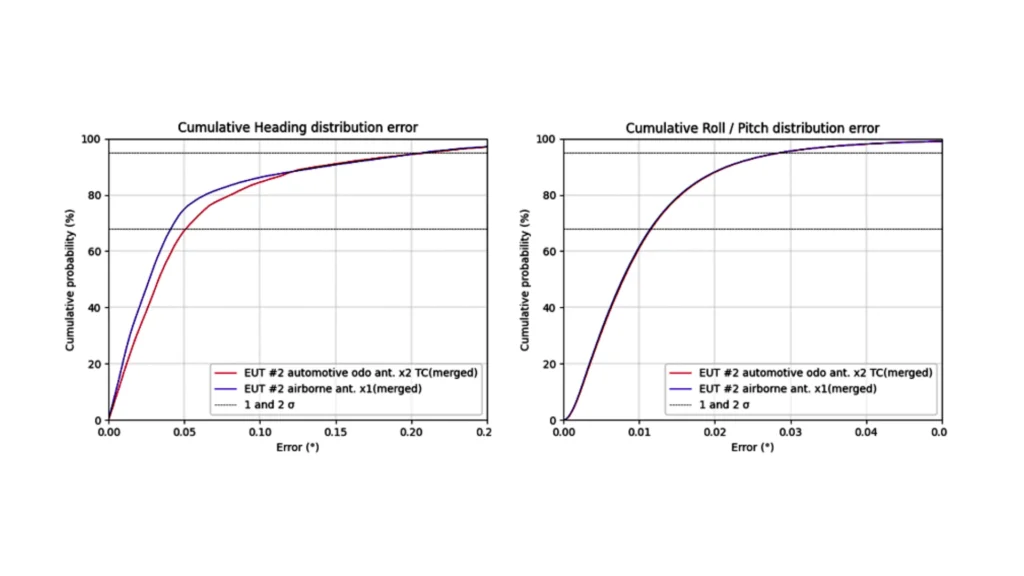
La tabella e i grafici precedenti mostrano che il profilo di movimento ha un'influenza marginale sulle prestazioni di post-elaborazione.
Anche se l'ambiente GNSS era molto difficile, il prodotto si comporta molto bene e produce risultati estremamente accurati. Per quanto riguarda il tempo reale, limitare la missione a cieli aperti e ambienti urbani medi porta a risultati superiori alle specifiche del prodotto.
Conclusione
Il test e la successiva analisi dei dati di Ekinox Micro e Quanta Micro evidenziano le loro elevate capacità, affidabilità e precisione. Questi sistemi offrono prestazioni eccezionali sia in modalità antenna singola che doppia (ricevitori GNSS RTK), anche in ambienti difficili.
Ekinox Micro e Quanta Micro sono scelte eccellenti per applicazioni in tempo reale che richiedono un posizionamento e una determinazione dell'assetto stabili e precisi. Funzionano efficacemente anche in ambienti urbani esigenti, dimostrando la loro robustezza.
Inoltre, in scenari in cui le prestazioni in tempo reale non sono cruciali (come il rilevamento LiDAR e la fotogrammetria), il software Qinertia di SBG Systems offre un post-processing eccezionale, elevando le prestazioni a una precisione a livello centimetrico anche in ambienti GNSS difficili. Ciò rende la combinazione dell'INS e di Qinertia la scelta perfetta per la georeferenziazione diretta e le tecniche SLAM.
Questo studio convalida in modo conclusivo che Quanta Micro ed Ekinox Micro sono adatti a diverse applicazioni, comprese quelle con rigorose considerazioni su dimensioni, peso e prestazioni.
- Quanta Micro, progettato come soluzione OEM, si integra perfettamente nelle applicazioni di rilievo con UAV e di navigazione volumetrica.
- Grazie al suo design intuitivo e alla sua robustezza (qualificato secondo MIL-STD-461 e MIL-STD-1275), Ekinox Micro è adatto ad applicazioni di rilievo leggero, ma dà il meglio di sé in applicazioni di navigazione in cui la robustezza è fondamentale.
Per le attività di rilevamento che richiedono parametri SWaP-C più flessibili e una maggiore precisione in un'ampia gamma di condizioni, SBG Systems offre i prodotti Quanta Plus, Quanta Extra, Ekinox, Apogee e Navsight. Queste alternative, anch'esse pienamente compatibili con le capacità di post-processamento di Qinertia, offrono livelli di prestazioni elevati e rappresentano ottime opzioni per le applicazioni che richiedono le massime prestazioni.
Scarica il rapporto in formato PDF