


DoF – Grados de libertad
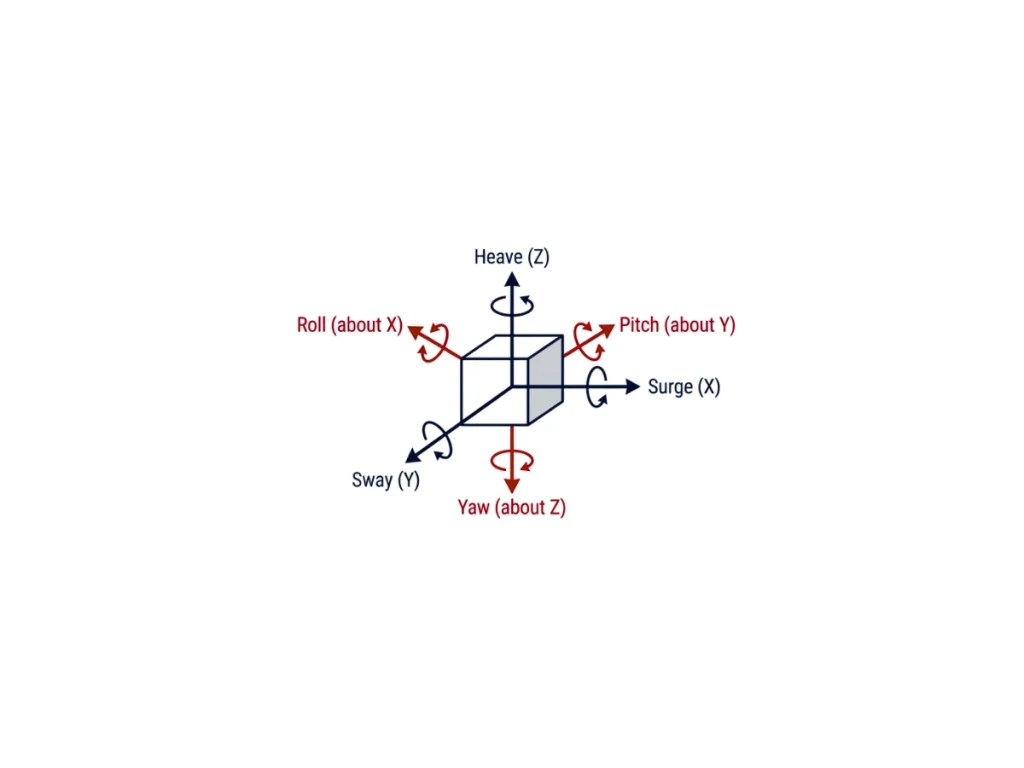
Un modelo de grados de libertad o DoF describe el número de variables independientes necesarias para definir por completo el movimiento de un cuerpo. En la navegación inercial, los modelos de DoF establecen el marco matemático empleado para representar la traslación, la rotación y el comportamiento dinámico de una plataforma. Influyen directamente en las ecuaciones de movimiento, los algoritmos de fusión de sensores, la estimación de estados y la precisión de la navegación.
Los modelos más sencillos describen el movimiento a lo largo de un único eje. Un modelo de 1 DoF representa un movimiento de traslación o de rotación y se utiliza comúnmente para el análisis de vibraciones o la estabilización unaxial. Los modelos de 2 y 3 DoF amplían este concepto al introducir múltiples ejes de traslación o rotación. Un modelo de rotación de 3 DoF estima el balanceo, el cabeceo y la guiñada mediante giróscopos, acelerómetros y, opcionalmente, magnetómetros, lo que lo hace idóneo para la estimación de actitud en sistemas AHRS.
El modelo de cuerpo rígido de 6 DoF es el estándar de la industria para la navegación inercial. Combina tres movimientos de traslación (avance lateral, desplazamiento lateral y elevación) con tres movimientos de rotación (balanceo, cabeceo y guiñada), permitiendo una representación tridimensional completa del movimiento. Las IMU modernas miden la velocidad angular y la fuerza específica a lo largo de estos seis ejes, mientras que los algoritmos INS integran estas mediciones para estimar la posición, la velocidad y la actitud mediante técnicas de fusión de sensores como el filtro de Kalman extendido (EKF).
Las aplicaciones más avanzadas emplean modelos de 7 a 15 DoF. Estos modelos incorporan estados dinámicos adicionales o cuerpos articulados, y también representan sistemas de suspensión, mecanismos de dirección y cuerpos rígidos acoplados. Los ingenieros los utilizan en simulaciones de robótica, automoción, industria aeroespacial y marina. Mejoran el realismo dinámico, pero incrementan la complejidad computacional y exigen algoritmos de estimación más avanzados.
La selección del modelo de DoF adecuado depende de los requisitos de la aplicación, así como de la dinámica del vehículo y de los sensores disponibles. Los ingenieros deben equilibrar la eficiencia computacional con la precisión de la navegación. Los modelos con mayor número de DoF proporcionan una mayor fidelidad, pero requieren información suficiente de los sensores y modelos físicos precisos.
