


DoF – Degrés de liberté
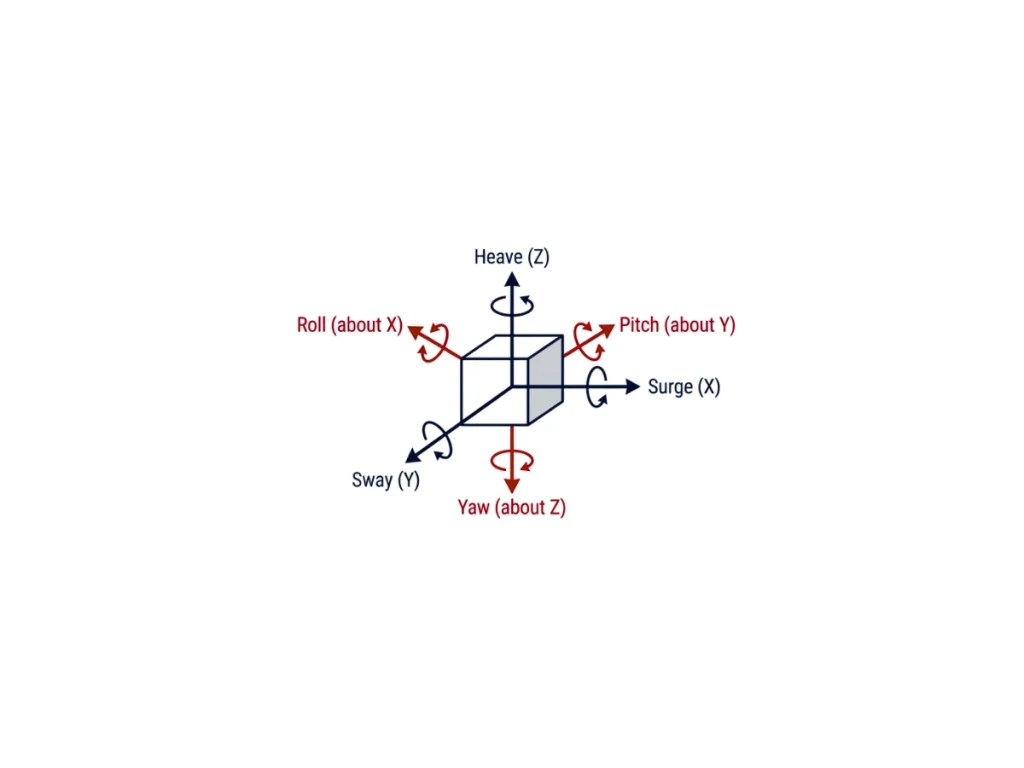
Un modèle de degrés de liberté (DoF) décrit le nombre de variables indépendantes nécessaires pour définir complètement le mouvement d'un corps. En navigation inertielle, les modèles de DoF établissent le cadre mathématique utilisé pour représenter la translation, la rotation et le comportement dynamique d'une plate-forme. Ils influencent directement les équations de mouvement, les algorithmes de fusion de capteurs, l'estimation d'état et la précision de la navigation.
Les modèles les plus simples décrivent le mouvement le long d'un seul axe. Un modèle à 1 DoF représente soit un mouvement de translation, soit un mouvement de rotation, et est couramment utilisé pour l'analyse des vibrations ou la stabilisation sur un seul axe. Les modèles à 2 et 3 DoF étendent ce concept en introduisant plusieurs axes de translation ou de rotation. Un modèle de rotation à 3 DoF estime le roulis, le tangage et le lacet à l'aide de gyroscopes, d'accéléromètres et éventuellement de magnétomètres, ce qui le rend adapté à l'estimation d'attitude dans les systèmes AHRS.
Le modèle de corps rigide à 6 DoF est la norme de l'industrie pour la navigation inertielle. Il combine trois mouvements de translation (changement de cap, de tangage et pilonnement) avec trois mouvements de rotation (roulis, tangage et lacet), permettant une représentation complète du mouvement tridimensionnel. Les IMU modernes mesurent la vitesse angulaire et la force spécifique le long de ces six axes, tandis que les algorithmes INS intègrent ces mesures pour estimer la position, la vitesse et l'attitude grâce à des techniques de fusion de capteurs telles que le filtre de Kalman étendu (EKF).
Les applications plus avancées utilisent des modèles de 7 à 15 DoF. Ces modèles incluent des états dynamiques supplémentaires ou des corps articulés. Ils représentent également les systèmes de suspension, les mécanismes de direction et les corps rigides couplés. Les ingénieurs les utilisent dans les simulations robotiques, automobiles, aérospatiales et maritimes. Ils améliorent le réalisme dynamique mais augmentent la complexité computationnelle, tout en nécessitant des algorithmes d'estimation plus avancés.
La sélection du modèle de DoF approprié dépend des exigences de l'application. La dynamique du véhicule et les capteurs disponibles influencent également le choix. Les ingénieurs doivent équilibrer l'efficacité computationnelle et la précision de la navigation. Des modèles à DoF plus élevés offrent une plus grande fidélité, mais ils nécessitent des informations de capteur suffisantes et des modèles physiques précis.
