


DoF – Graus de liberdade
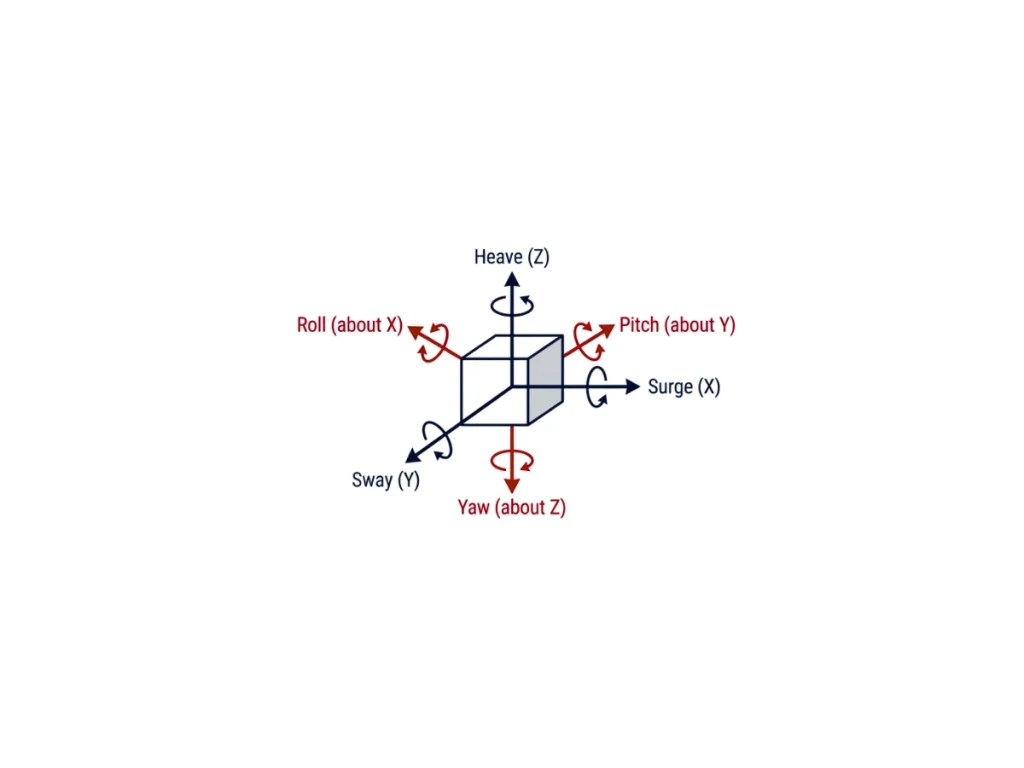
Um modelo de Graus de Liberdade, ou DoF, descreve o número de variáveis independentes necessárias para definir completamente o movimento de um corpo. Na navegação inercial, os modelos de DoF estabelecem o arcabouço matemático utilizado para representar translação, rotação e o comportamento dinâmico de uma plataforma. Eles influenciam diretamente as equações de movimento, algoritmos de fusão de sensores, estimativa de estado e a precisão da navegação.
Os modelos mais simples descrevem o movimento ao longo de um único eixo. Um modelo de 1 DoF representa um movimento de translação ou de rotação e é comumente usado para análise de vibração ou estabilização em eixo único. Modelos de 2 e 3 DoF expandem esse conceito introduzindo múltiplos eixos de translação ou rotação. Um modelo de rotação de 3 DoF estima rolagem (roll), arfagem (pitch) e guinada (yaw) utilizando giroscópios, acelerômetros e, opcionalmente, magnetômetros, tornando-o adequado para a estimativa de atitude em sistemas AHRS.
O modelo de corpo rígido de 6 DoF é o padrão da indústria para navegação inercial. Ele combina três movimentos de translação (avanço/recuo, deslocamento lateral e elevação) com três movimentos de rotação (rolagem, arfagem e guinada), permitindo a representação completa do movimento tridimensional. IMUs modernas medem velocidade angular e força específica ao longo desses seis eixos, enquanto os algoritmos de INS integram essas medidas para estimar posição, velocidade e atitude por meio de técnicas de fusão de sensores, como o Filtro Estendido de Kalman (EKF).
Aplicações mais avançadas utilizam modelos de 7 a 15 DoF. Esses modelos incluem estados dinâmicos adicionais ou corpos articulados, representando também sistemas de suspensão, mecanismos de direção e corpos rígidos acoplados. Engenheiros os utilizam em simulações de robótica, automotivas, aeroespaciais e marítimas. Eles melhoram o realismo dinâmico, mas aumentam a complexidade computacional, exigindo também algoritmos de estimativa mais avançados.
A seleção do modelo de DoF apropriado depende dos requisitos da aplicação. A dinâmica do veículo e os sensores disponíveis também influenciam a escolha. Os engenheiros devem equilibrar a eficiência computacional com a precisão da navegação. Modelos de DoF superiores fornecem maior fidelidade; no entanto, eles exigem informações suficientes dos sensores e modelos físicos precisos.
