


DoF – Freiheitsgrade
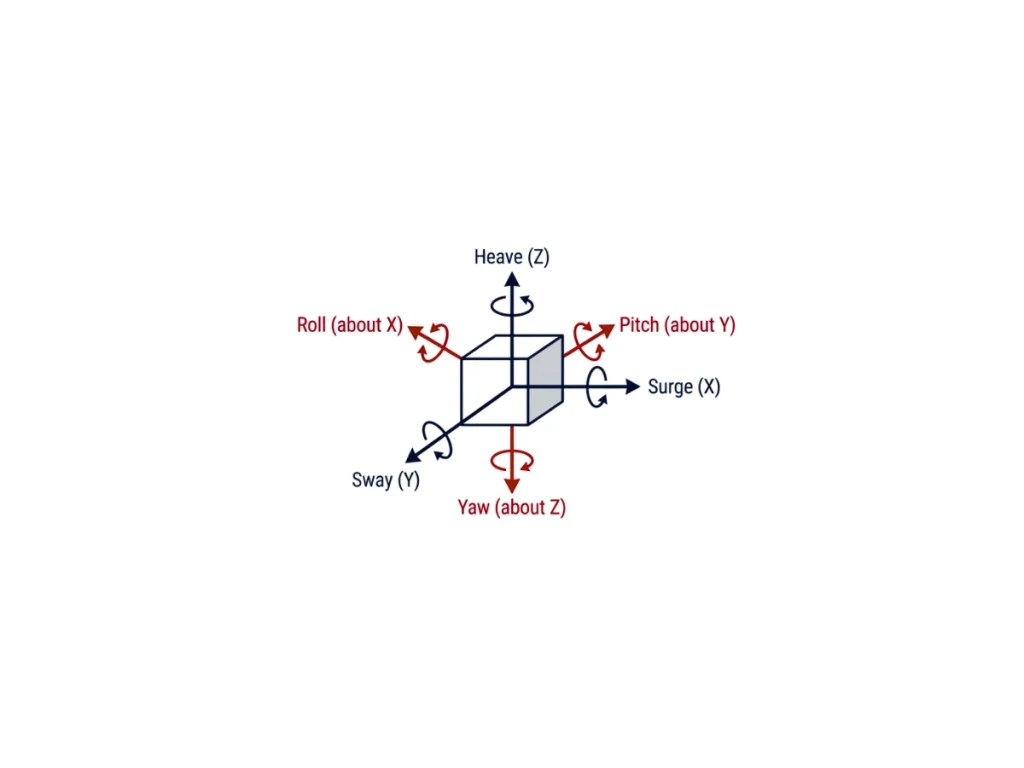
Ein Freiheitsgrad- oder DoF-Modell beschreibt die Anzahl unabhängiger Variablen, die erforderlich sind, um die Bewegung eines Körpers vollständig zu definieren. In der Trägheitsnavigation bilden DoF-Modelle den mathematischen Rahmen zur Darstellung von Translation, Rotation und dem dynamischen Verhalten einer Plattform. Sie beeinflussen direkt die Bewegungsgleichungen, Sensorfusionsalgorithmen, Zustandsschätzungen und die Navigationsgenauigkeit.
Die einfachsten Modelle beschreiben Bewegungen entlang einer einzelnen Achse. Ein 1-DoF-Modell stellt entweder eine Translations- oder eine Rotationsbewegung dar und wird häufig für Schwingungsanalysen oder die Einachs-Stabilisierung verwendet. 2-DoF- und 3-DoF-Modelle erweitern dieses Konzept durch die Einführung mehrerer Translations- oder Rotationsachsen. Ein rotatorisches 3-DoF-Modell schätzt Roll-, Nick- und Gierwinkel mithilfe von Gyroskopen, Beschleunigungsmessern und optional Magnetometern, wodurch es sich für die Lageschätzung in AHRS-Systemen eignet.
Das starre 6-DoF-Körpermodell ist der Industriestandard für die Trägheitsnavigation. Es kombiniert drei Translationsbewegungen (Längs-, Quer- und Vertikalbewegung bzw. Surge, Sway und Heave) mit drei Rotationsbewegungen (Roll-, Nick- und Gierwinkel) und ermöglicht so eine vollständige dreidimensionale Bewegungsdarstellung. Moderne IMUs messen Winkelgeschwindigkeit und spezifische Kraft entlang dieser sechs Achsen, während INS-Algorithmen diese Messungen integrieren, um Position, Geschwindigkeit und Lage durch Sensorfusionstechniken wie den Extended Kalman Filter (EKF) zu bestimmen.
Fortgeschrittenere Anwendungen nutzen Modelle mit 7 bis 15 Freiheitsgraden. Diese Modelle beinhalten zusätzliche dynamische Zustände oder Gelenkkörper. Sie bilden zudem Aufhängungssysteme, Lenkmechanismen und gekoppelte starre Körper ab. Ingenieure setzen sie in der Robotik, Automobilindustrie, Luft- und Raumfahrt sowie in maritimen Simulationen ein. Sie erhöhen den dynamischen Realismus, steigern jedoch die Rechenkomplexität. Zudem erfordern sie fortschrittlichere Schätzalgorithmen.
Die Auswahl des geeigneten DoF-Modells hängt von den Anforderungen der Anwendung ab. Auch die Fahrzeugdynamik und die verfügbaren Sensoren beeinflussen die Wahl. Ingenieure müssen Recheneffizienz und Navigationsgenauigkeit gegeneinander abwägen. Modelle mit höheren Freiheitsgraden bieten eine größere Genauigkeit, setzen jedoch ausreichende Sensorinformationen und präzise physikalische Modelle voraus.
