


DoF – 자유도
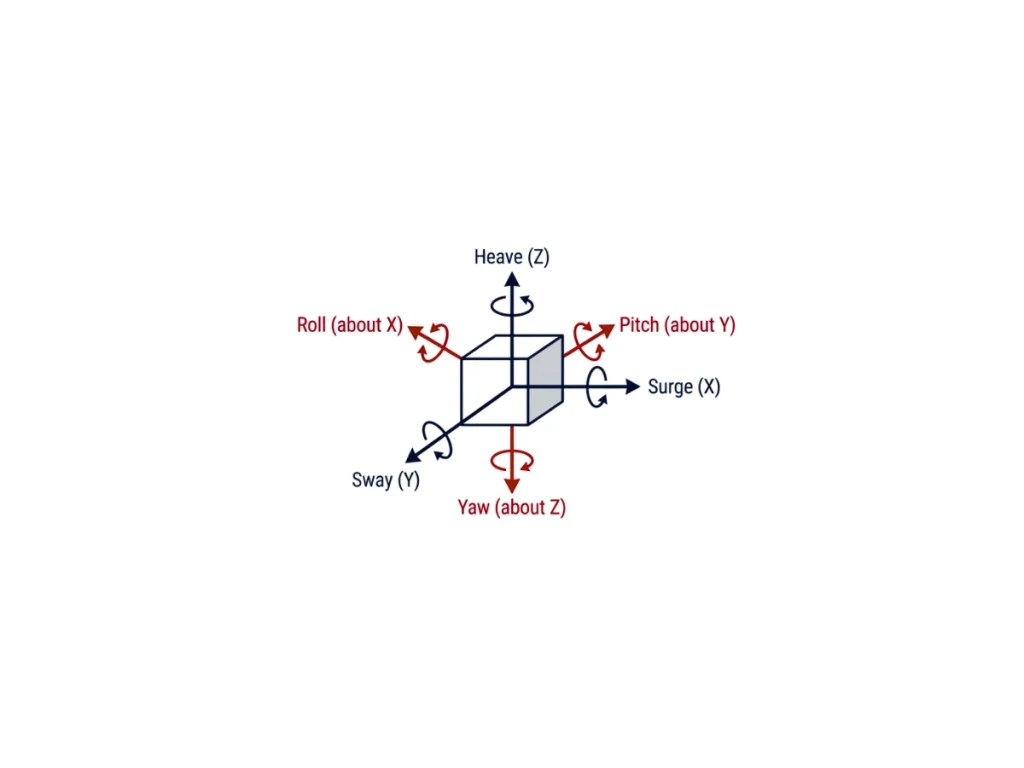
자유도 또는 DoF 모델은 물체의 운동을 완전히 정의하는 데 필요한 독립 변수의 수를 설명합니다. 관성 항법에서 DoF 모델은 플랫폼의 병진 운동, 회전 및 동적 거동을 나타내는 데 사용되는 수학적 프레임워크를 설정합니다. 이는 운동 방정식, 센서 융합 알고리즘, 상태 추정 및 항법 정확도에 직접적인 영향을 미칩니다.
가장 단순한 모델은 단일 축을 따라 움직이는 운동을 설명합니다. 1-DoF 모델은 하나의 병진 운동 또는 회전 운동을 나타내며 진동 분석이나 단일 축 안정화에 주로 사용됩니다. 2-DoF 및 3-DoF 모델은 여러 병진 또는 회전 축을 도입하여 이 개념을 확장합니다. 3-DoF 회전 모델은 자이로스코프, 가속도계, 그리고 선택적으로 자력계를 사용하여 롤, 피치, 요를 추정하므로 AHRS 시스템의 자세 추정에 적합합니다.
6-DoF 강체 모델은 관성 항법의 업계 표준입니다. 이 모델은 세 가지 병진 운동(서지, 스웨이, 히브)과 세 가지 회전 운동(롤, 피치, 요)을 결합하여 완전한 3차원 운동 표현을 가능하게 합니다. 최신 IMU는 이 여섯 개의 축을 따라 각속도와 비력을 측정하며, INS 알고리즘은 확장 칼만 필터(EKF) 같은 센서 융합 기법을 통해 이러한 측정값을 통합하여 위치, 속도, 자세를 추정합니다.
더욱 발전된 응용 분야에서는 7~15-DoF 모델을 사용합니다. 이러한 모델에는 추가적인 동적 상태 또는 관절형 물체가 포함됩니다. 또한 현가장치(서스펜션), 조향 메커니즘, 결합된 강체를 나타냅니다. 엔지니어들은 로봇 공학, 자동차, 항공우주 및 해양 시뮬레이션에서 이를 사용합니다. 이 모델들은 동적 현실감을 향상시키지만 계산 복잡성을 증가시킵니다. 또한 더 고급 추정 알고리즘이 필요합니다.
적절한 DoF 모델의 선택은 응용 분야의 요구 사항에 따라 다릅니다. 차량 동역학과 사용 가능한 센서도 선택에 영향을 줍니다. 엔지니어는 계산 효율성과 항법 정확도 사이의 균형을 유지해야 합니다. 더 높은 DoF 모델은 더 높은 충실도를 제공합니다. 하지만 충분한 센서 정보와 정확한 물리적 모델이 필요합니다.
